
24/7 全天候發貨

實時訂單追蹤

靈活的交付選項


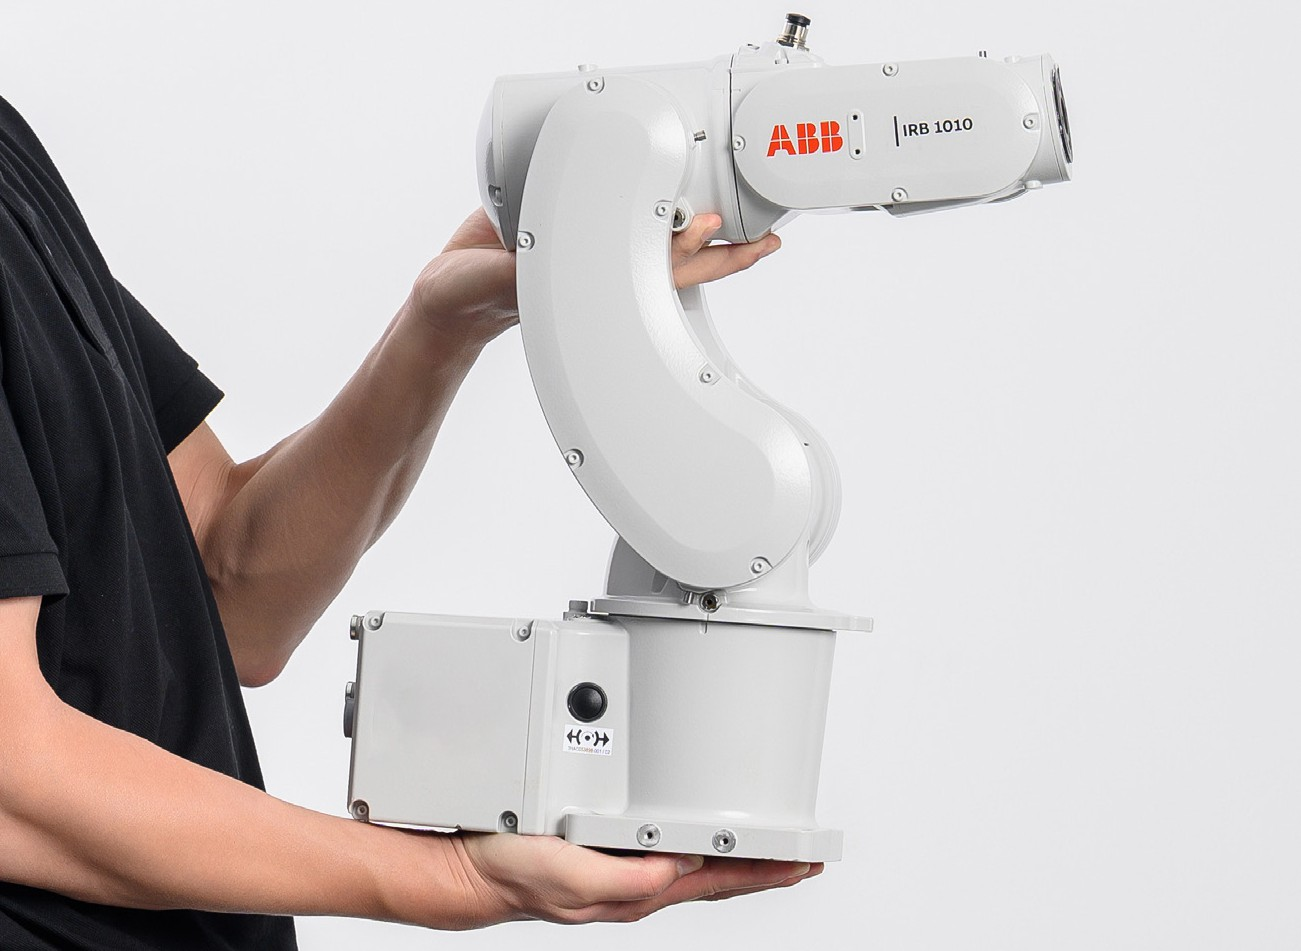
ABB IRB 1010-1.5/0.37 代表了緊湊型工業機器人的一項突破,專為滿足現代高精度製造的嚴苛需求而設計。這款六軸關節式機器人結合了 1.5 kg 荷重與 370 mm 臂長,是需要在極小佔地面積下實現卓越精度的應用的理想解決方案,例如電子組裝、醫療設備處理、小型零件揀選以及精密焊接。其輕量化結構僅重約 13.5 kg,支援包括地板、天花板和牆壁在內的多種安裝配置,可無縫整合至現有生產線。該機器人由先進的 OmniCore E10 控制器驅動,提供超過 1000 項內建功能以實現未來導向的自動化,包括強化運動控制、能源效率以及全面的通訊介面,如 EtherNet/IP、PROFINET、DeviceNet 和 Modbus TCP。一項突出特色是透過更大直徑的上臂氣管 (Ф4mm×2) 實現的強化真空吸取能力,使機器人能夠以更高的可靠性同時處理多個物品。憑藉 ±0.01 mm 的重複定位精度與 IP40 防護等級,IRB 1010-1.5/0.37 專為在潔淨環境中進行全天候 24/7 連續運轉而設計,提供一致的性能並將停機時間降至最低。下表提供了此先進自動化解決方案的詳細技術規格。
| 規格 | 數值 |
|---|---|
| 型號 | IRB 1010-1.5/0.37 |
| 類型 | 六軸關節式機器人 |
| 荷重能力 | 1.5 kg |
| 臂長 (最大工作半徑) | 370 mm |
| 重複定位精度 (位置) | ±0.01 mm |
| 機器人重量 | ~13.5 kg |
| 防護等級 | IP40 |
| 控制器 | OmniCore E10 |
| 電源供應 | 200-600 VAC, 50/60 Hz |
| 安裝選項 | 地板、天花板、牆壁 |
| 軸 1 (旋轉) | ±170° |
| 軸 2 (手臂) | +90° 至 -90° |
| 軸 3 (手臂) | +90° 至 -90° |
| 軸 4 (手腕) | ±190° |
| 軸 5 (彎曲) | ±120° |
| 軸 6 (扭轉) | ±300° |
| 最大速度 (軸 1-6) | 最高 250°/s |
| 氣管直徑 (上臂) | Ф4mm × 2 |
| 環境溫度範圍 | +5°C 至 +45°C |
| 噪音等級 | < 70 dB(A) |
| 通訊介面 | EtherNet/IP, PROFINET, DeviceNet, Modbus TCP |
| 應用領域 | 組裝、物料搬運、揀選、剝離、彎曲、精密焊接 |

客戶評價
Mitsubishi MR-J4
Laura Navas
產品非常棒!
2019/12/01
Keyence sensor
EQDR SALES
原裝正品,發貨快!
2020/02/22