
24/7 全天候发货

实时订单跟踪

灵活的交付选项


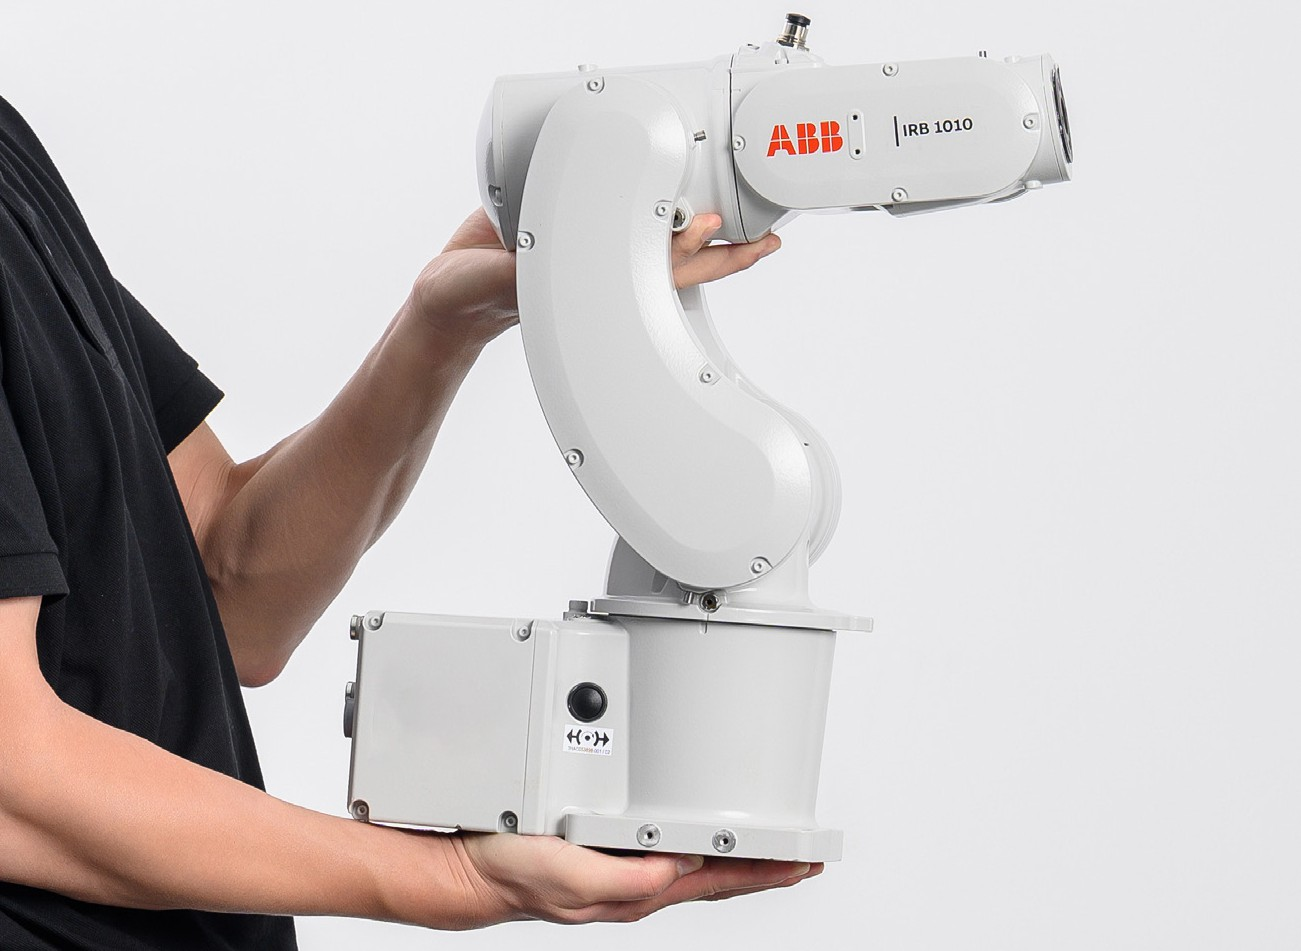
ABB IRB 1010-1.5/0.37代表了紧凑型工业机器人领域的突破性进展,专为满足现代高精度制造的严苛要求而设计。这款六轴关节式机器人结合了1.5kg的负载能力与370mm的臂展,是电子装配、医疗设备处理、小零件拾取及精密焊接等对精度和占地面积有极高要求的应用的理想解决方案。其轻量化结构,自重仅约13.5kg,支持地面、天花板和墙面等多种安装方式,能够无缝集成到现有生产线中。该机器人由先进的OmniCore E10控制器驱动,提供超过1000项内置功能,实现面向未来的自动化,包括增强的运动控制、能效优化以及全面的通信接口,如EtherNet/IP、PROFINET、DeviceNet和Modbus TCP。其突出特点是通过更大直径的上臂气管(Ф4mm×2)增强了真空吸力能力,使机器人能够更可靠地同时处理多个物品。凭借±0.01mm的重复定位精度和IP40防护等级,IRB 1010-1.5/0.37专为洁净环境下的全天候连续运行而设计,确保持续稳定的性能和极低的停机时间。下表提供了这款先进自动化解决方案的详细技术规格。
| 规格参数 | 数值 |
|---|---|
| 型号 | IRB 1010-1.5/0.37 |
| 类型 | 六轴关节式机器人 |
| 负载能力 | 1.5 kg |
| 臂展(最大工作半径) | 370 mm |
| 重复定位精度(位置) | ±0.01 mm |
| 机器人自重 | ~13.5 kg |
| 防护等级 | IP40 |
| 控制器 | OmniCore E10 |
| 电源供应 | 200-600 VAC, 50/60 Hz |
| 安装方式 | 地面、天花板、墙面 |
| 轴1(旋转) | ±170° |
| 轴2(手臂) | +90° 至 -90° |
| 轴3(手臂) | +90° 至 -90° |
| 轴4(手腕) | ±190° |
| 轴5(弯曲) | ±120° |
| 轴6(扭转) | ±300° |
| 最大速度(轴1-6) | 最高 250°/s |
| 气管直径(上臂) | Ф4mm × 2 |
| 环境温度范围 | +5°C 至 +45°C |
| 噪音等级 | < 70 dB(A) |
| 通信接口 | EtherNet/IP, PROFINET, DeviceNet, Modbus TCP |
| 应用领域 | 装配、物料搬运、拾取、剥离、折弯、精密焊接 |

客户评价
Mitsubishi MR-J4
Laura Navas
产品非常棒!
2019/12/01
Keyence sensor
EQDR SALES
原装正品,发货快!
2020/02/22