
Wysyłka 24/7

Śledzenie zamówień na żywo

Elastyczne opcje dostawy


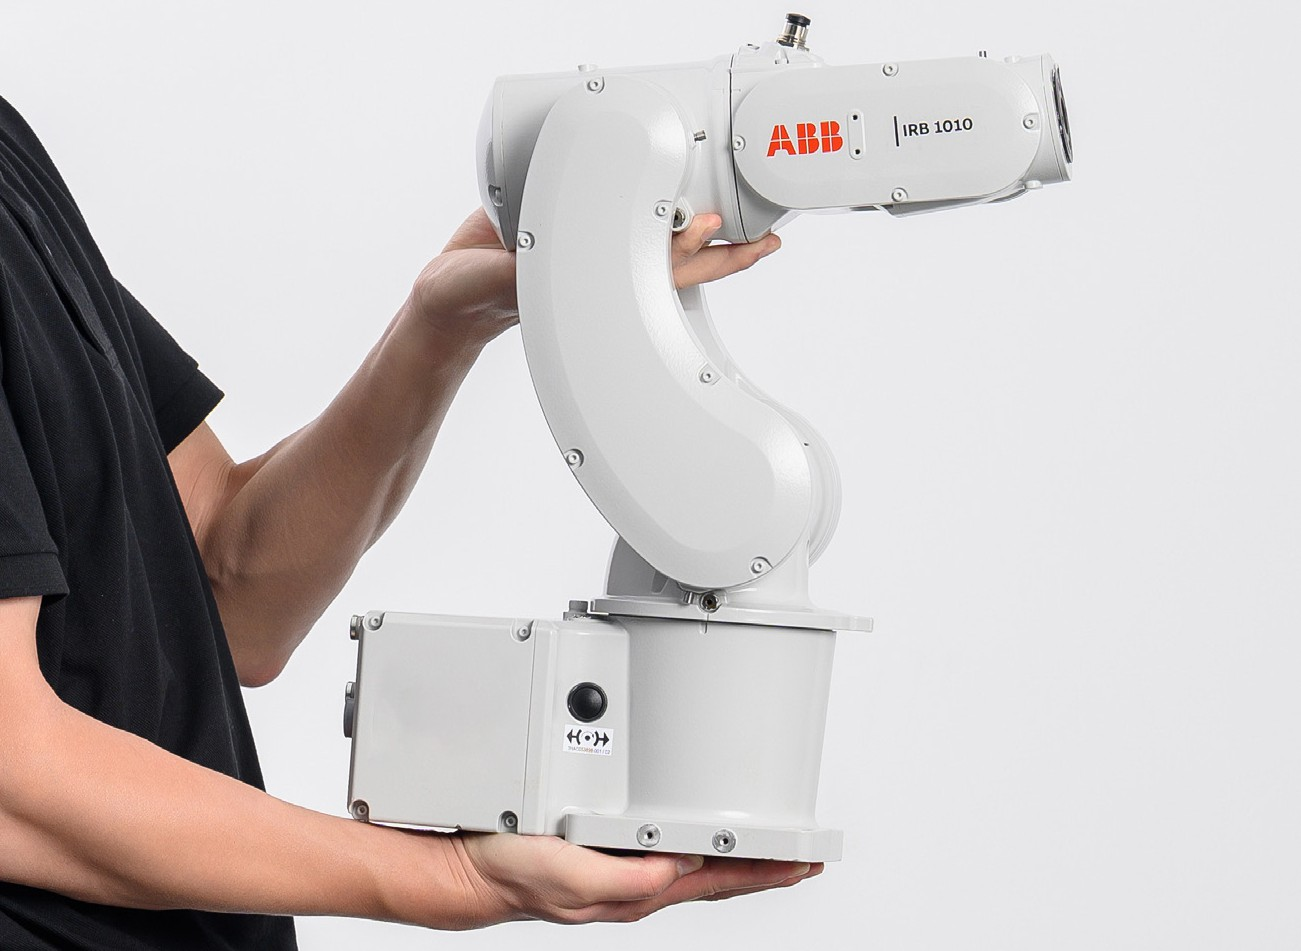
Robot ABB IRB 1010-1.5/0.37 stanowi przełom w dziedzinie kompaktowej robotyki przemysłowej, zaprojektowany specjalnie, aby sprostać rygorystycznym wymaganiom nowoczesnej, precyzyjnej produkcji. Ten sześcioosiowy robot przegubowy łączy udźwig 1,5 kg z zasięgiem 370 mm, co czyni go idealnym rozwiązaniem do zastosowań wymagających wyjątkowej dokładności i minimalnej powierzchni zabudowy, takich jak montaż elektroniki, przenoszenie urządzeń medycznych, pobieranie małych części i precyzyjne spawanie. Jego lekka konstrukcja, ważąca zaledwie około 13,5 kg, pozwala na wszechstronne opcje montażu, w tym konfiguracje podłogowe, sufitowe i ścienne, umożliwiając bezproblemową integrację z istniejącymi liniami produkcyjnymi. Robot jest zasilany zaawansowanym kontrolerem OmniCore E10, który zapewnia ponad 1000 wbudowanych funkcji do automatyzacji gotowej na przyszłość, w tym ulepszone sterowanie ruchem, efektywność energetyczną i kompleksowe interfejsy komunikacyjne, takie jak EtherNet/IP, PROFINET, DeviceNet i Modbus TCP. Wyjątkową cechą jest zwiększona wydajność ssania próżniowego, osiągnięta dzięki wężom powietrznym o większej średnicy w ramieniu górnym (Ф4mm×2), co pozwala robotowi na jednoczesne przenoszenie wielu przedmiotów z większą niezawodnością. Dzięki powtarzalności ±0,01 mm i klasie ochrony IP40, robot IRB 1010-1.5/0.37 jest zaprojektowany do ciągłej pracy 24/7 w czystych środowiskach, zapewniając stałą wydajność i minimalne przestoje. Poniższa tabela przedstawia szczegółowe dane techniczne tego zaawansowanego rozwiązania automatyzacji.
| Specyfikacja | Wartość |
|---|---|
| Model | IRB 1010-1.5/0.37 |
| Typ | Robot przegubowy 6-osiowy |
| Udźwig | 1,5 kg |
| Zasięg (maksymalny promień roboczy) | 370 mm |
| Powtarzalność (pozycjonowania) | ±0,01 mm |
| Masa robota | ~13,5 kg |
| Klasa ochrony | IP40 |
| Kontroler | OmniCore E10 |
| Zasilanie | 200-600 VAC, 50/60 Hz |
| Opcje montażu | Podłoga, sufit, ściana |
| Oś 1 (obrót) | ±170° |
| Oś 2 (ramię) | +90° do -90° |
| Oś 3 (ramię) | +90° do -90° |
| Oś 4 (nadgarstek) | ±190° |
| Oś 5 (pochylenie) | ±120° |
| Oś 6 (obrót) | ±300° |
| Maksymalna prędkość (osie 1-6) | Do 250°/s |
| Średnica węża powietrznego (ramię górne) | Ф4mm × 2 |
| Zakres temperatury otoczenia | +5°C do +45°C |
| Poziom hałasu | < 70 dB(A) |
| Interfejsy komunikacyjne | EtherNet/IP, PROFINET, DeviceNet, Modbus TCP |
| Zastosowania | Montaż, przenoszenie materiałów, pobieranie, obieranie, gięcie, precyzyjne spawanie |

Co mówią nasi klienci
Mitsubishi MR-J4
Laura Navas
Świetny produkt!
2019/12/01
Keyence sensor
EQDR SALES
Oryginalne i szybkie!
2020/02/22