
연중무휴 배송

실시간 주문 추적

유연한 배송 옵션


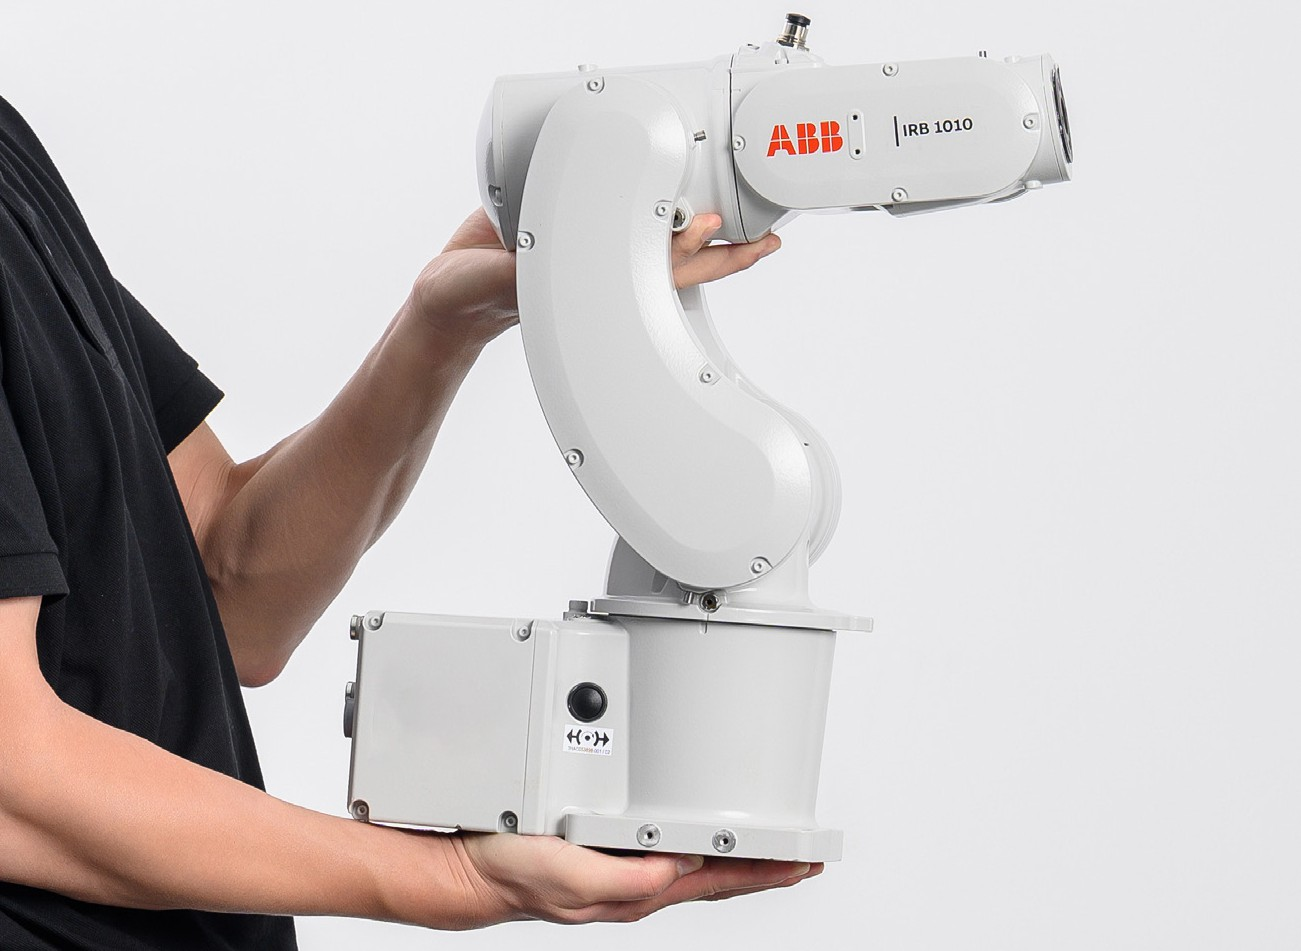
ABB IRB 1010-1.5/0.37은 현대 고정밀 제조의 엄격한 요구 사항을 충족하도록 특별히 설계된 소형 산업용 로봇의 혁신적인 제품입니다. 이 6축 다관절 로봇은 1.5kg의 페이로드와 370mm의 도달거리를 결합하여 전자기기 조립, 의료기기 핸들링, 소형 부품 픽킹, 정밀 용접 등 탁월한 정확도와 최소 설치 공간이 요구되는 애플리케이션에 이상적인 솔루션입니다. 약 13.5kg에 불과한 경량 구조는 바닥, 천장, 벽면 장착 등 다양한 옵션을 제공하여 기존 생산 라인에 원활하게 통합될 수 있습니다. 이 로봇은 고급 OmniCore E10 컨트롤러로 구동되며, 향상된 모션 제어, 에너지 효율성, EtherNet/IP, PROFINET, DeviceNet, Modbus TCP와 같은 포괄적인 통신 인터페이스를 포함하여 미래 지향적인 자동화를 위한 1000개 이상의 내장 기능을 제공합니다. 주요 특징은 확장된 직경의 상부 암 에어 호스(Ф4mm×2)를 통해 구현된 향상된 진공 흡입 능력으로, 로봇이 향상된 신뢰성으로 여러 항목을 동시에 핸들링할 수 있게 합니다. ±0.01mm의 반복 정밀도와 IP40 보호 등급을 갖춘 IRB 1010-1.5/0.37은 청정 환경에서 24시간 연속 운영을 위해 설계되어 일관된 성능과 최소한의 가동 중단 시간을 제공합니다. 다음 표는 이 고급 자동화 솔루션에 대한 상세 기술 사양을 제공합니다.
| 사양 | 값 |
|---|---|
| 모델 | IRB 1010-1.5/0.37 |
| 유형 | 6축 다관절 로봇 |
| 페이로드 용량 | 1.5 kg |
| 도달거리 (최대 작업 반경) | 370 mm |
| 반복 정밀도 (위치) | ±0.01 mm |
| 로봇 중량 | ~13.5 kg |
| 보호 등급 | IP40 |
| 컨트롤러 | OmniCore E10 |
| 전원 공급 | 200-600 VAC, 50/60 Hz |
| 장착 옵션 | 바닥, 천장, 벽면 |
| 축 1 (회전) | ±170° |
| 축 2 (암) | +90° ~ -90° |
| 축 3 (암) | +90° ~ -90° |
| 축 4 (손목) | ±190° |
| 축 5 (벤드) | ±120° |
| 축 6 (턴) | ±300° |
| 최대 속도 (축 1-6) | 최대 250°/s |
| 에어 호스 직경 (상부 암) | Ф4mm × 2 |
| 주변 온도 범위 | +5°C ~ +45°C |
| 소음 수준 | < 70 dB(A) |
| 통신 인터페이스 | EtherNet/IP, PROFINET, DeviceNet, Modbus TCP |
| 애플리케이션 | 조립, 자재 핸들링, 픽킹, 필링, 벤딩, 정밀 용접 |

고객 후기
Mitsubishi MR-J4
Laura Navas
훌륭한 제품!
2019/12/01
Keyence sensor
EQDR SALES
정품 및 빠른 배송!
2020/02/22