
Envio 24/7

Rastreamento de pedidos em tempo real

Opções de entrega flexíveis


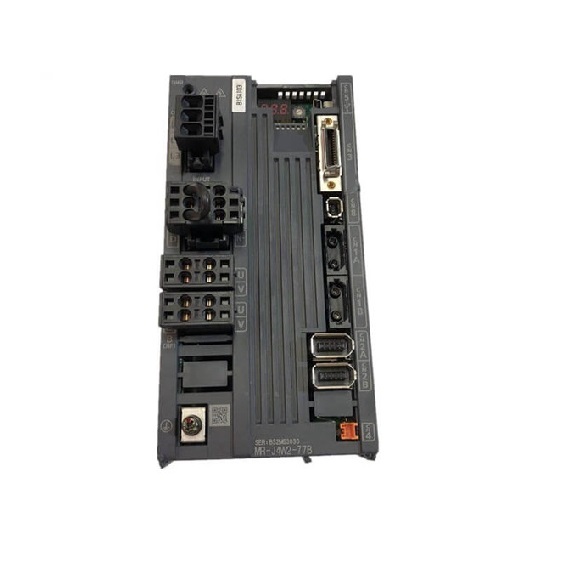
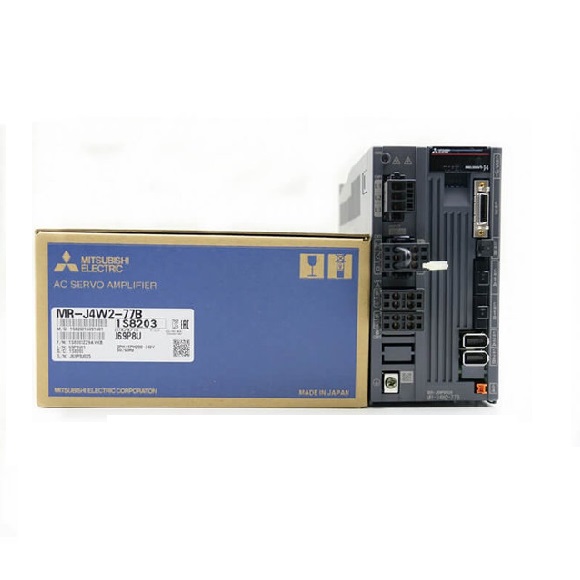
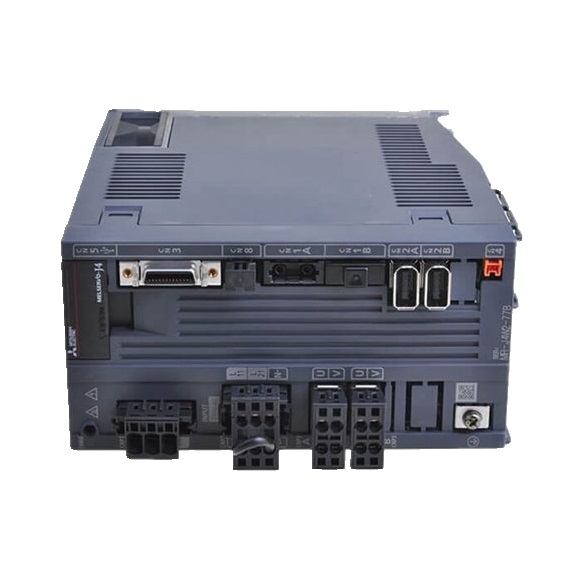
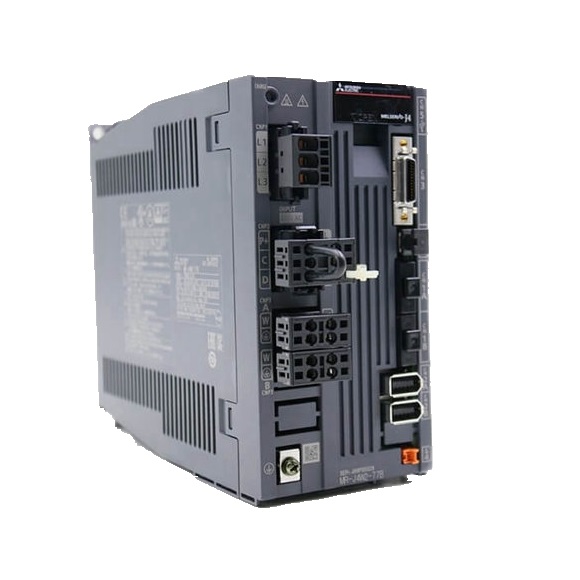
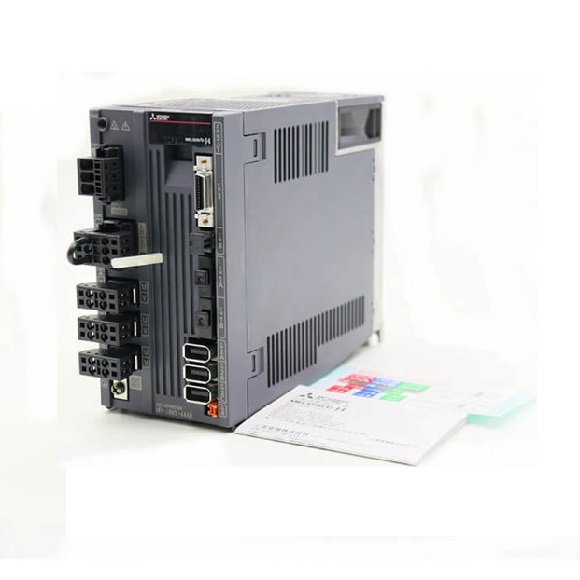
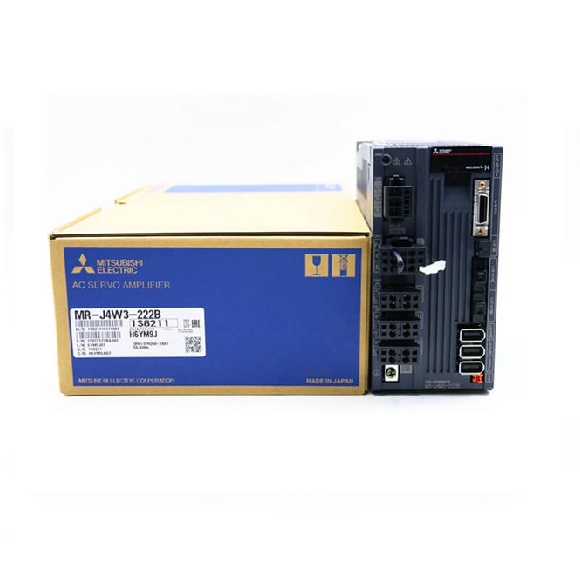
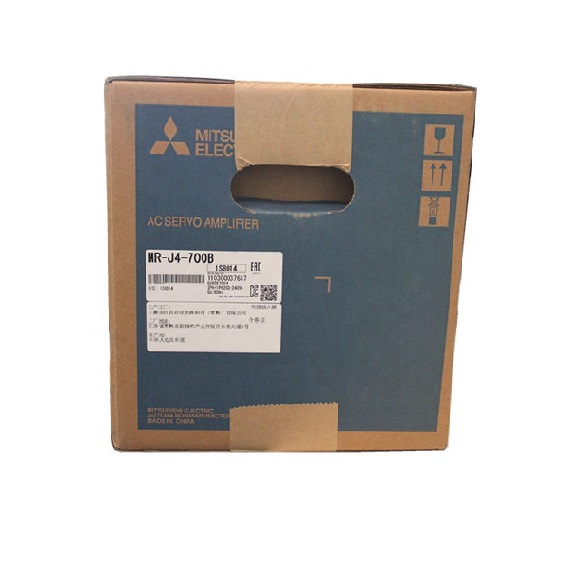
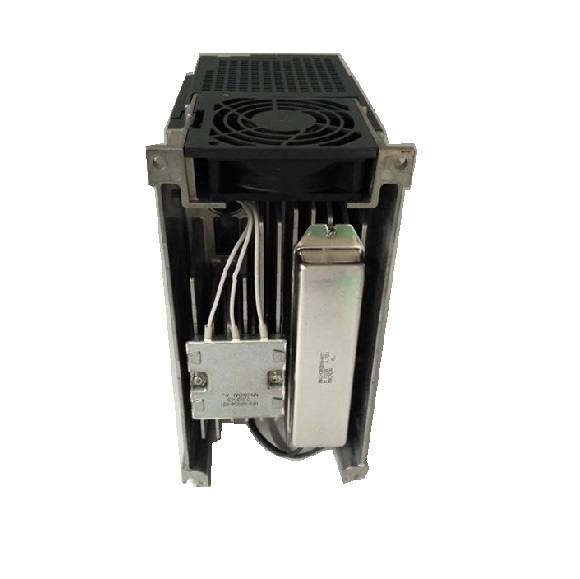
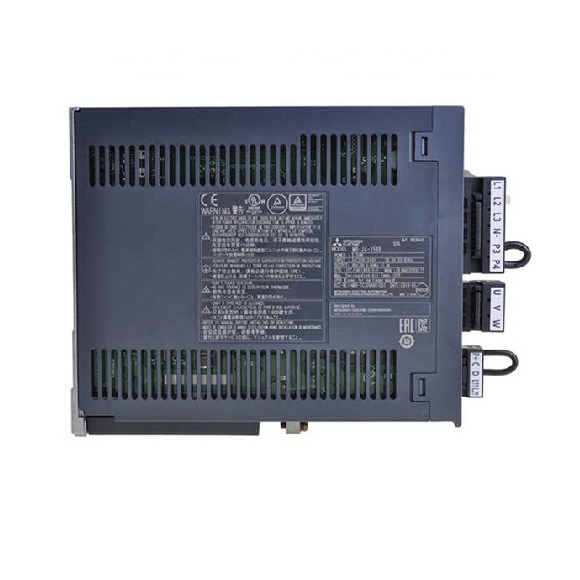
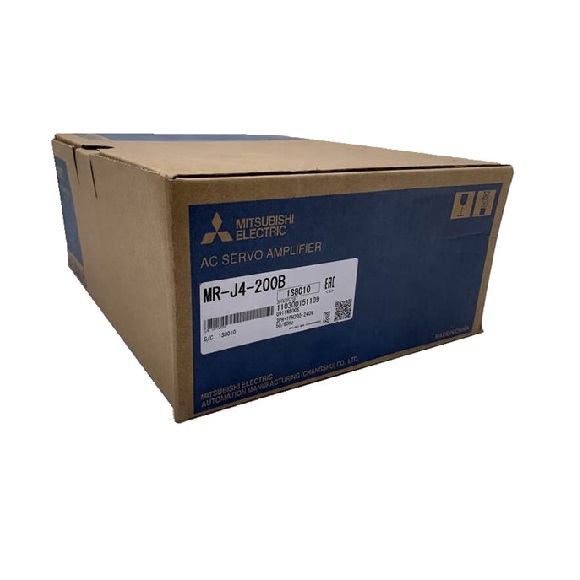
Este amplificador de servo Mitsubishi MELSERVO-J4, modelo MR-J4W2-77B, é um drive biaxial de alto desempenho projetado para controle de movimento de precisão em automação industrial. Ele utiliza controle PWM de onda senoidal com um método de controle de corrente para fornecer torque consistente e operação suave em uma ampla faixa de velocidade, tornando-o ideal para robótica, máquinas de embalagem e máquinas-ferramenta CNC. O amplificador integra comunicação SSCNET III/H para sincronização determinística em tempo real em sistemas multi-eixo, garantindo latência mínima e alta taxa de transferência. Seu design compacto incorpora frenagem dinâmica e armazenamento de energia regenerativa baseado em capacitor, o que reduz a necessidade de resistores de frenagem externos e melhora a eficiência geral do sistema. A unidade é construída para lidar com cargas flutuantes com funções de proteção robustas, incluindo desligamento por sobrecorrente, sobretensão e sobrecarga, garantindo confiabilidade operacional de longo prazo em ambientes industriais adversos.
| Parâmetro | Modelo 22B | Modelo 44B | Modelo 1010B |
|---|---|---|---|
| Tensão Nominal de Saída | 3 fases 170 V AC | 3 fases 170 V AC | 3 fases 170 V AC |
| Corrente Nominal (cada eixo) [A] | 1.5 | 2.8 | 6 |
| Tensão/Frequência de Alimentação do Circuito Principal | 3 fases ou 1 fase 200 V AC a 240 V AC, 50/60 Hz | 3 fases 200 V AC a 240 V AC, 50/60 Hz | 3 fases 200 V AC a 240 V AC, 50/60 Hz |
| Corrente Nominal (Nota 11) [A] | 2.9 | 5.2 | 9.8 |
| Flutuação de Tensão Permitida | 3 fases ou 1 fase 170 V AC a 264 V AC | 3 fases 170 V AC a 264 V AC | 3 fases 170 V AC a 264 V AC |
| Flutuação de Frequência Permitida | Dentro de ±5% | Dentro de ±5% | Dentro de ±5% |
| Capacidade da Fonte de Alimentação [kVA] | Consulte a seção 10.2 | Consulte a seção 10.2 | Consulte a seção 10.2 |
| Corrente de Inrush [A] | Consulte a seção 10.5 | Consulte a seção 10.5 | Consulte a seção 10.5 |
| Tensão/Frequência de Alimentação do Circuito de Controle | 1 fase 200 V AC a 240 V AC, 50/60 Hz | 1 fase 200 V AC a 240 V AC, 50/60 Hz | 1 fase 200 V AC a 240 V AC, 50/60 Hz |
| Corrente Nominal do Circuito de Controle [A] | 0.4 | 0.4 | 0.4 |
| Flutuação de Tensão Permitida do Circuito de Controle | 1 fase 170 V AC a 264 V AC | 1 fase 170 V AC a 264 V AC | 1 fase 170 V AC a 264 V AC |
| Flutuação de Frequência Permitida do Circuito de Controle | Dentro de ±5% | Dentro de ±5% | Dentro de ±5% |
| Consumo de Energia [W] | 55 | 55 | 55 |
| Tensão de Alimentação da Interface | 24 V DC ± 10% | 24 V DC ± 10% | 24 V DC ± 10% |
| Capacidade da Fonte de Alimentação da Interface | 0.35 A (Nota 1) | 0.35 A (Nota 1) | 0.35 A (Nota 1) |
| Método de Controle | Controle PWM de onda senoidal, método de controle de corrente | Controle PWM de onda senoidal, método de controle de corrente | Controle PWM de onda senoidal, método de controle de corrente |
| Energia Reutilizável de Regeneração do Capacitor (Nota 2) [J] | 17 | 21 | 44 |
| Momento de Inércia Equivalente à Quantidade de Carga Permitida (Nota 3) [× 10⁻⁴ kg·m²] | 3.45 | 4.26 | 8.92 |
| Massa Equivalente à Quantidade de Carga Permitida (Nota 4) [kg] - LM-H3 | 3.8 | 4.7 | 9.8 |
| Massa Equivalente à Quantidade de Carga Permitida (Nota 4) [kg] - LM-K2 / LM-U2 | 8.5 | 10.5 | 22 |
| Resistência Regenerativa Integrada [W] | 20 | 20 | 100 |
| Freio Dinâmico | Integrado | Integrado | Integrado |
| Ciclo de Comunicação de Comando SSCNET III/H (Nota 9) | 0.222 ms, 0.444 ms, 0.888 ms | 0.222 ms, 0.444 ms, 0.888 ms | 0.222 ms, 0.444 ms, 0.888 ms |
| Função de Comunicação | USB: Conecte um computador pessoal (compatível com MR Configurator2) | USB: Conecte um computador pessoal (compatível com MR Configurator2) | USB: Conecte um computador pessoal (compatível com MR Configurator2) |
| Pulso de Saída do Encoder | Compatível (pulso de fase A/B) | Compatível (pulso de fase A/B) | Compatível (pulso de fase A/B) |
| Monitor Analógico | Nenhum | Nenhum | Nenhum |
| Controle de Malha Totalmente Fechada | Compatível (Nota 8) | Compatível (Nota 8) | Compatível (Nota 8) |
| Função de Medição de Escala | Compatível (Nota 10) | Compatível (Nota 10) | Compatível (Nota 10) |
| Interface do Encoder do Lado da Carga | Comunicação serial de alta velocidade Mitsubishi Electric (Nota 6) | Comunicação serial de alta velocidade Mitsubishi Electric (Nota 6) | Comunicação serial de alta velocidade Mitsubishi Electric (Nota 6) |
| Funções de Proteção | Desligamento por sobrecorrente, desligamento por sobretensão regenerativa, desligamento por sobrecarga (térmico eletrônico), proteção contra superaquecimento do servo motor, proteção contra erro do encoder, proteção contra erro regenerativo, proteção contra subtensão, proteção contra falha de energia instantânea, proteção contra velocidade excessiva e proteção contra erro excessivo | Desligamento por sobrecorrente, desligamento por sobretensão regenerativa, desligamento por sobrecarga (térmico eletrônico), proteção contra superaquecimento do servo motor, proteção contra erro do encoder, proteção contra erro regenerativo, proteção contra subtensão, proteção contra falha de energia instantânea, proteção contra velocidade excessiva e proteção contra erro excessivo | Desligamento por sobrecorrente, desligamento por sobretensão regenerativa, desligamento por sobrecarga (térmico eletrônico), proteção contra superaquecimento do servo motor, proteção contra erro do encoder, proteção contra erro regenerativo, proteção contra subtensão, proteção contra falha de energia instantânea, proteção contra velocidade excessiva e proteção contra erro excessivo |
O que dizem nossos clientes
Mitsubishi MR-J4
Laura Navas
Ótimo produto!
2019/12/01
Keyence sensor
EQDR SALES
Original e rápido!
2020/02/22