
จัดส่งตลอด 24 ชั่วโมง

ติดตามคำสั่งซื้อแบบเรียลไทม์

ตัวเลือกการจัดส่งที่ยืดหยุ่น


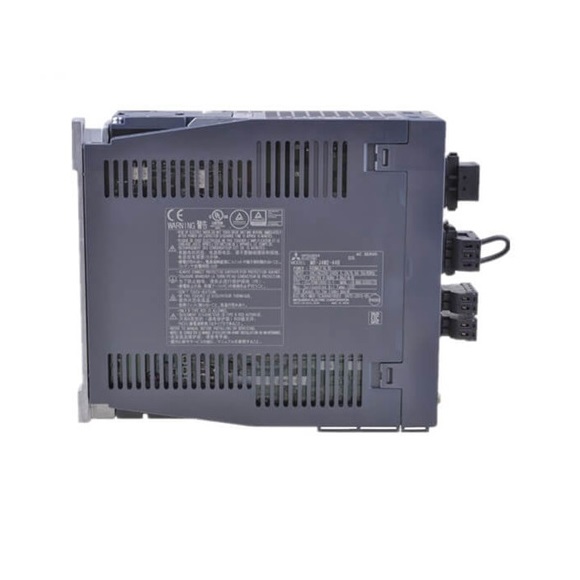
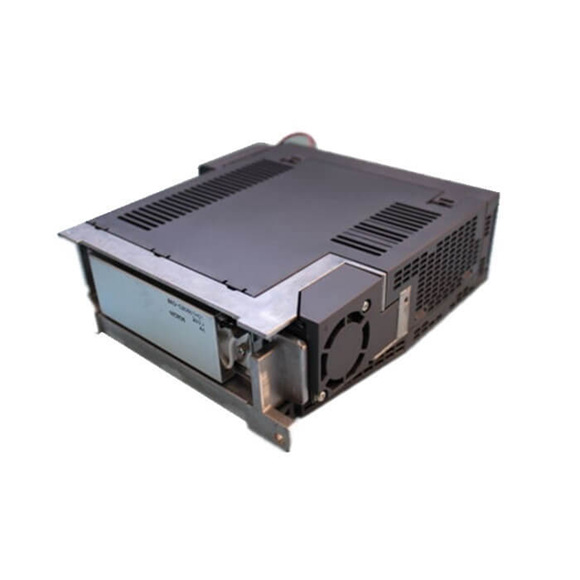
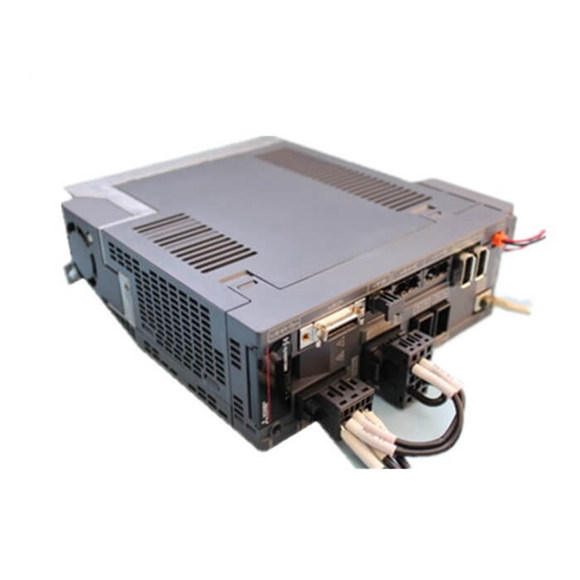
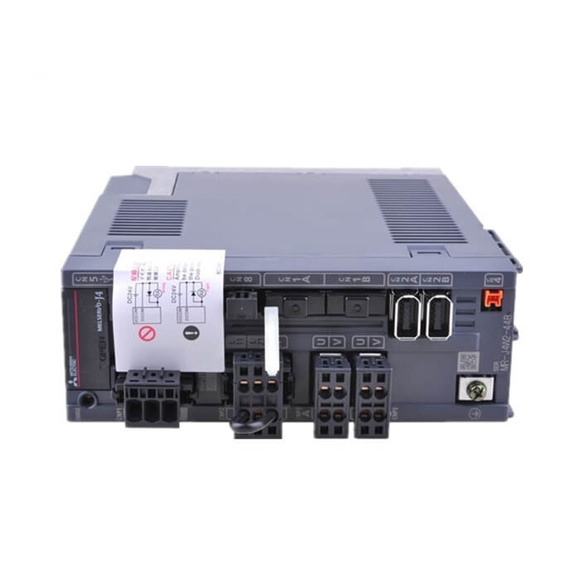
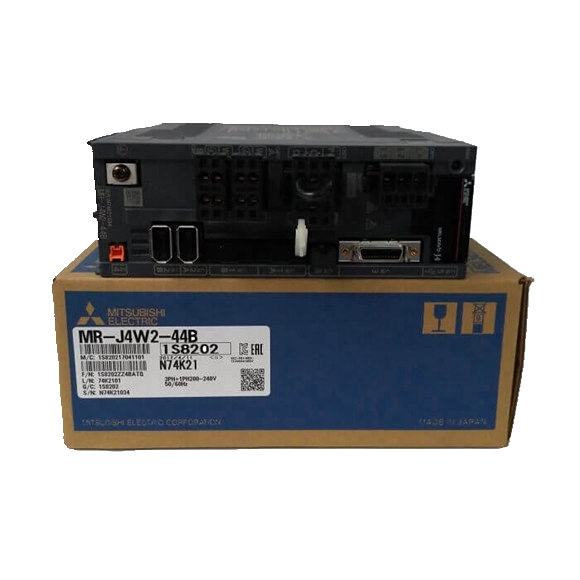
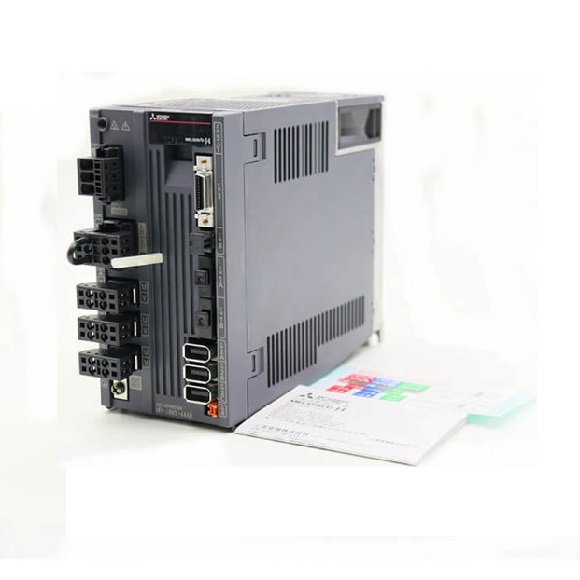
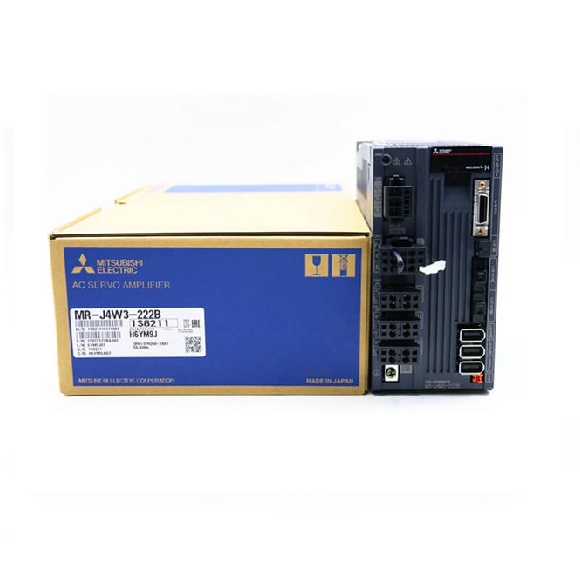
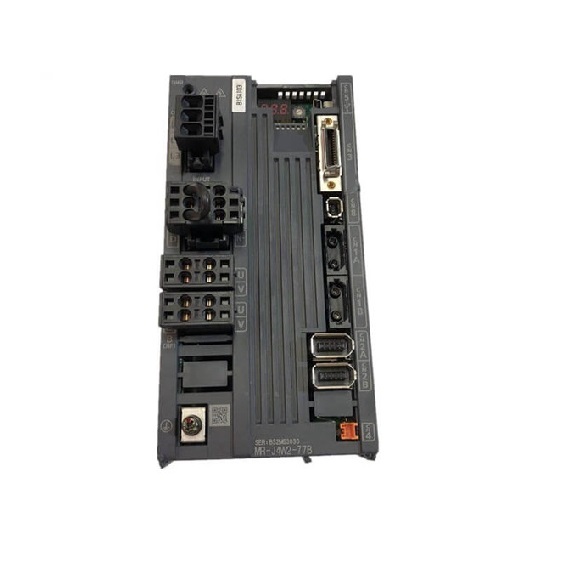
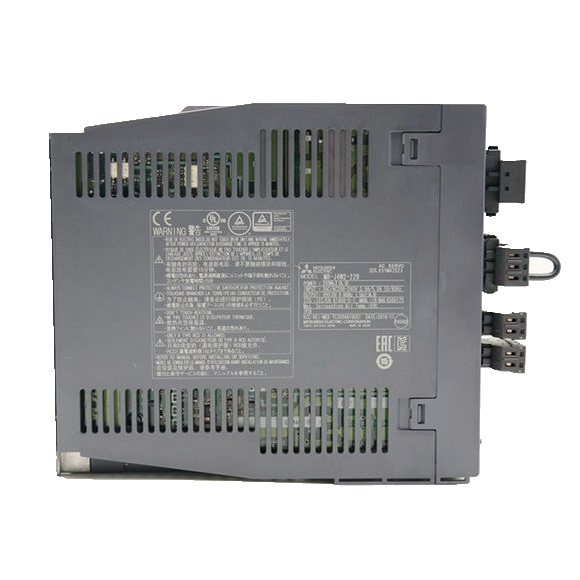
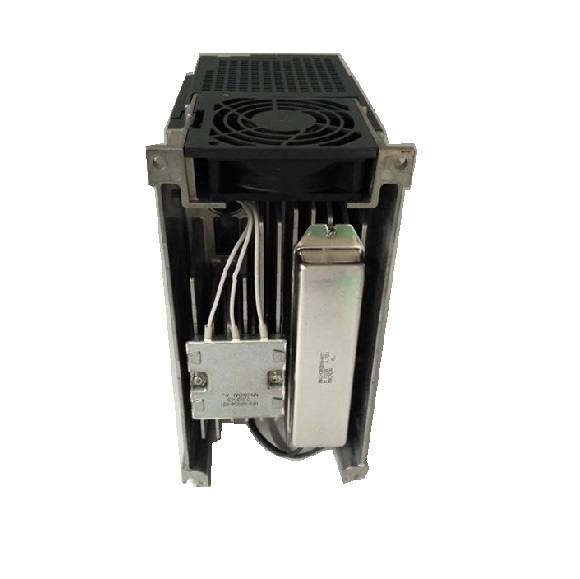
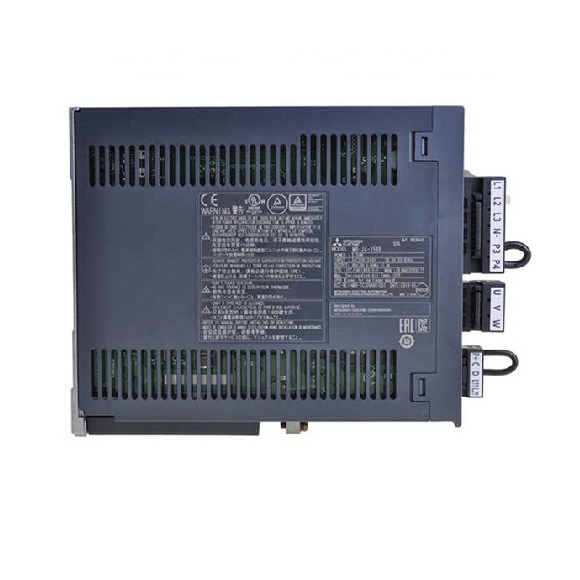
Mitsubishi MELSERVO-J4 MR-J4W2-44B เป็นเซอร์โวแอมพลิฟายเออร์แบบสองแกนประสิทธิภาพสูงที่ออกแบบมาสำหรับสภาพแวดล้อมระบบอัตโนมัติทางอุตสาหกรรมที่ต้องการการควบคุมการเคลื่อนไหวที่แม่นยำและความน่าเชื่อถือเป็นพิเศษ แต่ละแกนจ่ายกำลังขับ 400W โดยใช้การควบคุมแบบ Sine-wave PWM ขั้นสูงและวิธีการควบคุมกระแส (Current Control) เพื่อให้โปรไฟล์แรงบิดและความเร็วที่ราบรื่นเป็นพิเศษในช่วงกว้างของมอเตอร์เซอร์โว การออกแบบแบบบูรณาการที่กะทัดรัดประกอบด้วยไดนามิกเบรก (Dynamic Brake) และตัวต้านทานรีเจนเนอเรทีฟ (Regenerative Resistance) ในตัว ช่วยให้การชะลอความเร็วปลอดภัยและการจัดการพลังงานอย่างมีประสิทธิภาพภายใต้โหลดที่มีความเฉื่อยสูง ซึ่งช่วยลดความต้องการอุปกรณ์ภายนอก MR-J4W2-44B รองรับเครือข่ายการสื่อสารความเร็วสูง SSCNET III/H ทำให้รอบเวลา (Cycle Time) ต่ำถึง 0.222 ms สำหรับระบบหลายแกนที่ซิงโครไนซ์กัน และเข้ากันได้อย่างสมบูรณ์กับการควบคุมแบบ Closed-loop เต็มรูปแบบและฟังก์ชันการวัดสเกล (Scale Measurement) เพื่อความแม่นยำในการกำหนดตำแหน่งระดับต่ำกว่าไมครอน ด้วยชุดฟังก์ชันป้องกันที่แข็งแกร่ง รวมถึงการป้องกันกระแสเกิน โหลดเกิน แรงดันเกิน และข้อผิดพลาดของเอ็นโค้ดเดอร์ (Encoder Error) แอมพลิฟายเออร์นี้ถูกสร้างขึ้นเพื่อทนทานต่อสภาพแวดล้อมทางอุตสาหกรรมที่รุนแรงในขณะที่รักษาประสิทธิภาพสูงสุด เหมาะสำหรับเครื่องมือกล หุ่นยนต์ และระบบบรรจุภัณฑ์ MR-J4W2-44B มีช่วงแหล่งจ่ายไฟที่หลากหลาย (3 เฟส หรือ 1 เฟส 200-240 V AC) และอินเทอร์เฟซ USB เพื่อการกำหนดค่าที่ง่ายดายผ่านซอฟต์แวร์ MR Configurator2
| พารามิเตอร์ | ข้อมูลจำเพาะ (MR-J4W2-44B) |
|---|---|
| แรงดันไฟฟ้าขาออกที่กำหนด | 3 เฟส 170 V AC |
| กระแสไฟฟ้าที่กำหนด (แต่ละแกน) [A] | 2.8 |
| แรงดันไฟฟ้าขาเข้าของแหล่งจ่ายไฟวงจรหลัก/ความถี่ | 3 เฟส หรือ 1 เฟส 200 V AC ถึง 240 V AC, 50 Hz/60 Hz |
| กระแสไฟฟ้าที่กำหนดของวงจรหลัก [A] | 5.2 |
| ความผันผวนของแรงดันไฟฟ้าที่อนุญาต (วงจรหลัก) | 3 เฟส หรือ 1 เฟส 170 V AC ถึง 264 V AC |
| ความผันผวนของความถี่ที่อนุญาต | ภายใน ±5% |
| ความจุของแหล่งจ่ายไฟ [kVA] | อ้างอิงจากหัวข้อ 10.2 ของคู่มือ |
| กระแสไฟกระชาก (Inrush Current) [A] | อ้างอิงจากหัวข้อ 10.5 ของคู่มือ |
| แรงดันไฟฟ้าขาเข้าของแหล่งจ่ายไฟวงจรควบคุม/ความถี่ | 1 เฟส 200 V AC ถึง 240 V AC, 50 Hz/60 Hz |
| กระแสไฟฟ้าที่กำหนดของวงจรควบคุม [A] | 0.4 |
| ความผันผวนของแรงดันไฟฟ้าที่อนุญาตของวงจรควบคุม | 1 เฟส 170 V AC ถึง 264 V AC |
| ความผันผวนของความถี่ที่อนุญาตของวงจรควบคุม | ภายใน ±5% |
| การใช้พลังงานของวงจรควบคุม [W] | 55 |
| แรงดันไฟฟ้าของแหล่งจ่ายไฟอินเทอร์เฟซ | 24 V DC ± 10% |
| ความจุของแหล่งจ่ายไฟอินเทอร์เฟซ | 0.35 A (หมายเหตุ 1) |
| วิธีการควบคุม | การควบคุมแบบ Sine-wave PWM, วิธีการควบคุมกระแส (Current Control Method) |
| พลังงานรีเจนเนอเรทีฟที่นำกลับมาใช้ใหม่ได้ของตัวเก็บประจุ [J] | 21 |
| โมเมนต์ความเฉื่อยเทียบเท่ากับปริมาณการชาร์จที่อนุญาต [× 10⁻⁴ kg·m²] | 4.26 |
| มวลเทียบเท่ากับปริมาณการชาร์จที่อนุญาต (LM-H3) [kg] | 4.7 |
| มวลเทียบเท่ากับปริมาณการชาร์จที่อนุญาต (LM-K2 LM-U2) [kg] | 10.5 |
| ตัวต้านทานรีเจนเนอเรทีฟในตัว [W] | 20 |
| ไดนามิกเบรก (Dynamic Brake) | มีในตัว |
| รอบการสื่อสารคำสั่ง SSCNET III/H | 0.222 ms, 0.444 ms, 0.888 ms |
| ฟังก์ชันการสื่อสาร | USB: เชื่อมต่อคอมพิวเตอร์ส่วนบุคคล (เข้ากันได้กับ MR Configurator2) |
| พัลส์เอาต์พุตของเอ็นโค้ดเดอร์ (Encoder) | เข้ากันได้ (พัลส์เฟส A/B) |
| มอนิเตอร์แบบอนาล็อก | ไม่มี |
| การควบคุมแบบ Closed-loop เต็มรูปแบบ | เข้ากันได้ (หมายเหตุ 8) |
| ฟังก์ชันการวัดสเกล (Scale Measurement) | เข้ากันได้ (หมายเหตุ 10) |
| อินเทอร์เฟซเอ็นโค้ดเดอร์ (Encoder) ฝั่งโหลด | การสื่อสารอนุกรมความเร็วสูงของ Mitsubishi Electric (หมายเหตุ 6) |
| ฟังก์ชันป้องกัน | การตัดไฟเมื่อกระแสเกิน, การตัดไฟเมื่อแรงดันรีเจนเนอเรทีฟเกิน, การตัดไฟเมื่อโหลดเกิน (เทอร์มอลอิเล็กทรอนิกส์), การป้องกันความร้อนสูงเกินไปของเซอร์โวมอเตอร์, การป้องกันข้อผิดพลาดของเอ็นโค้ดเดอร์ (Encoder Error), การป้องกันข้อผิดพลาดของรีเจนเนอเรทีฟ, การป้องกันแรงดันตก, การป้องกันไฟดับชั่วขณะ, การป้องกันความเร็วเกิน, และการป้องกันข้อผิดพลาดมากเกินไป |
ความคิดเห็นของลูกค้า
Mitsubishi MR-J4
Laura Navas
สินค้ายอดเยี่ยม!
2019/12/01
Keyence sensor
EQDR SALES
ของแท้และส่งไว!
2020/02/22