
จัดส่งตลอด 24 ชั่วโมง

ติดตามคำสั่งซื้อแบบเรียลไทม์

ตัวเลือกการจัดส่งที่ยืดหยุ่น


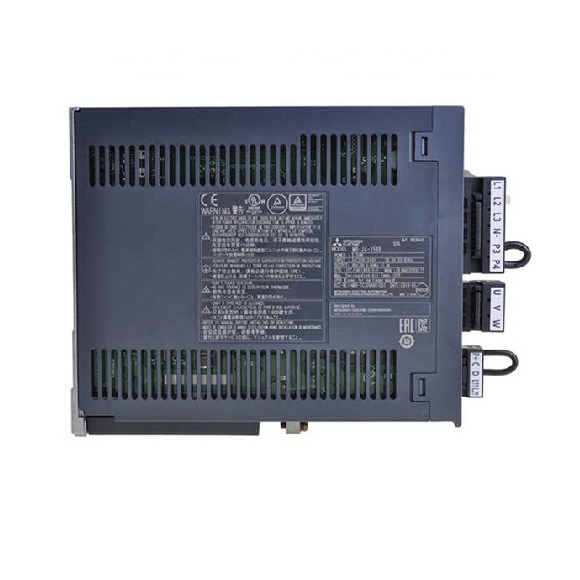
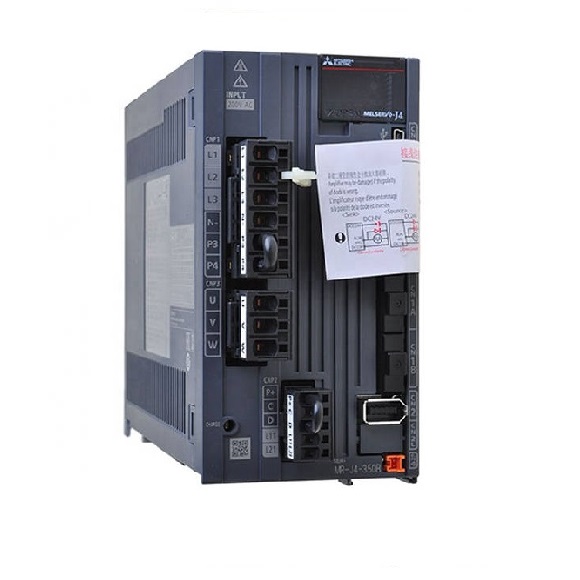
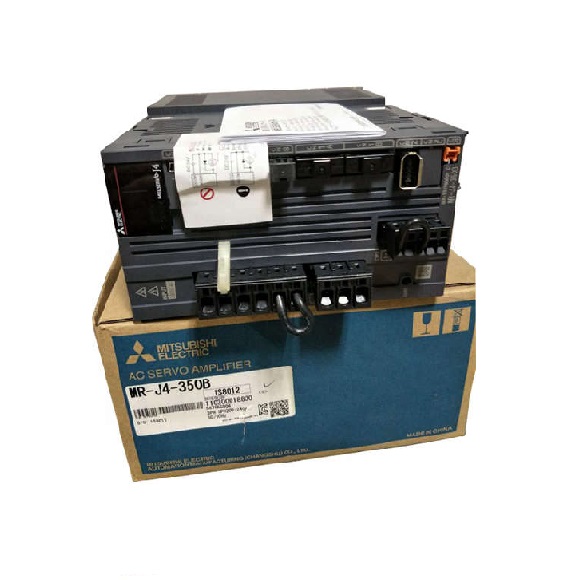
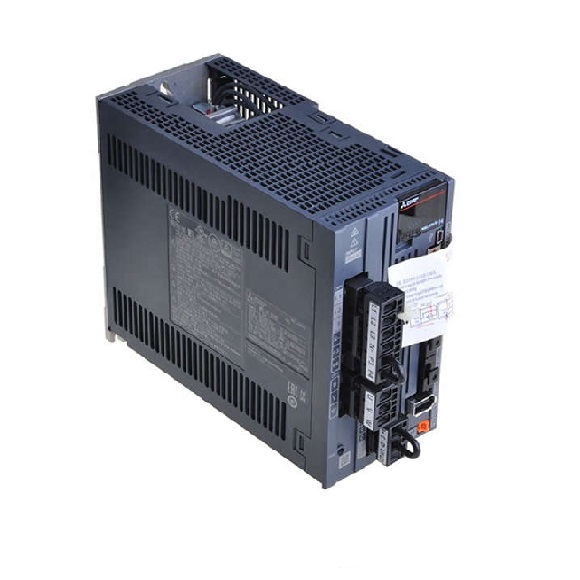
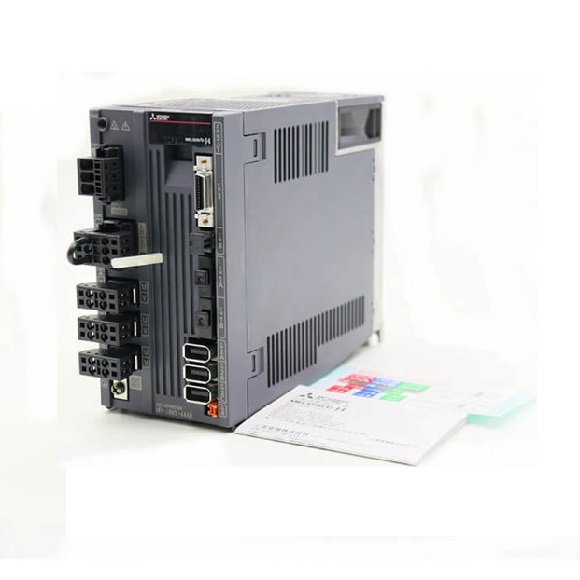
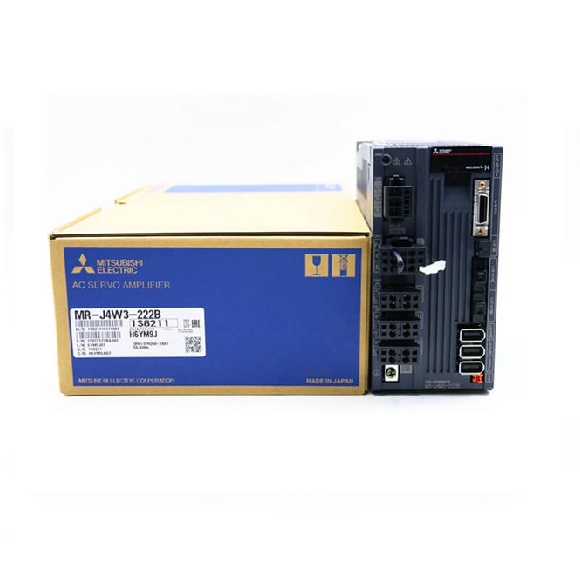
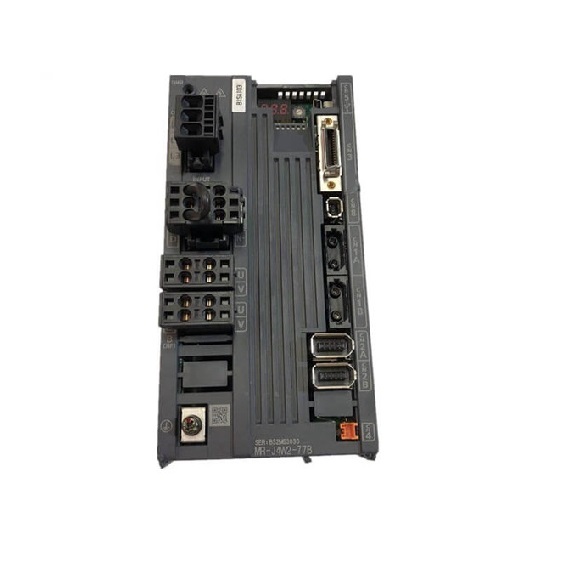
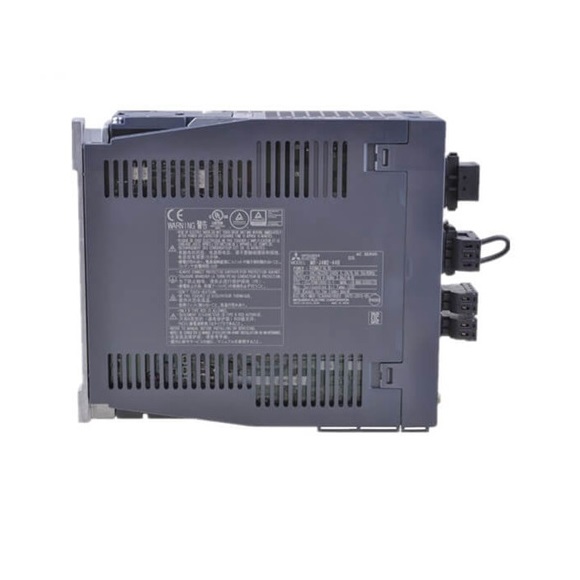
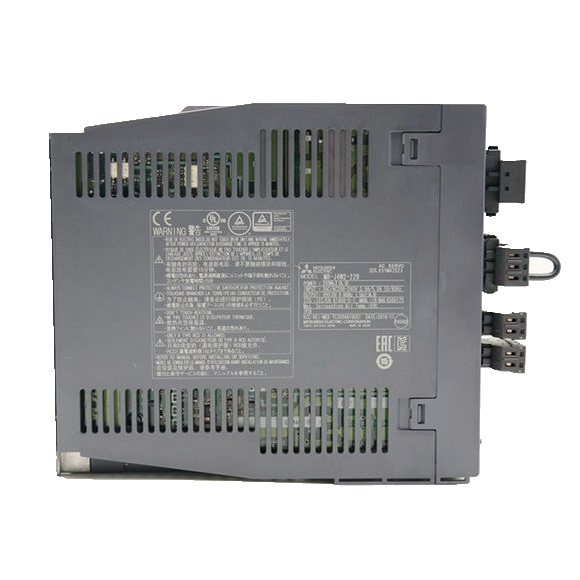
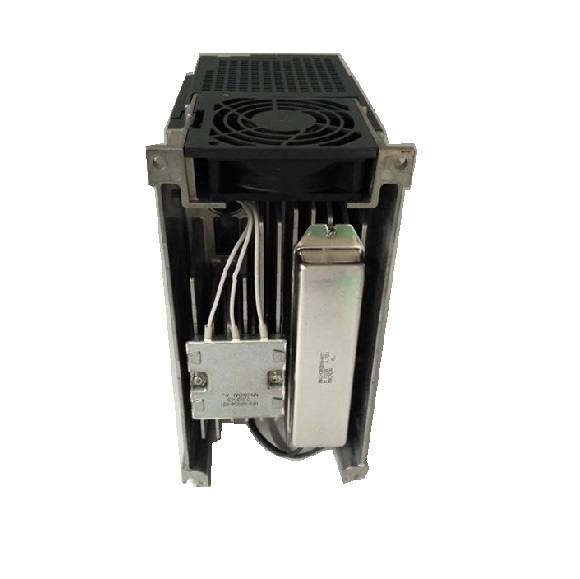
ออกแบบมาสำหรับการใช้งานควบคุมการเคลื่อนไหวที่ต้องการความแม่นยำสูง เซอร์โวแอมพลิฟายเออร์ MITSUBISHI MR-J4-350B ให้กำลังต่อเนื่อง 3.5 kW พร้อมการตอบสนองไดนามิกที่ยอดเยี่ยม ไดรฟ์เซอร์โว AC นี้ถูกออกแบบมาเพื่อขับเคลื่อนมอเตอร์เซอร์โวขนาดกลางถึงใหญ่ในระบบอัตโนมัติความเร็วสูง โดยมีเอาต์พุต 3 เฟส 170 V AC และรองรับอินพุต 3 เฟส 200 V AC ถึง 240 V AC ที่ 50/60 Hz วิธีการควบคุมกระแส PWM แบบ Sine-wave ขั้นสูงช่วยให้เกิดแรงบิดที่ราบรื่นและสัญญาณรบกวนทางไฟฟ้าต่ำที่สุด แอมพลิฟายเออร์มีไดนามิกเบรกในตัวสำหรับการชะลอความเร็วอย่างรวดเร็ว และรองรับการควบคุมแบบ Fully Closed-Loop ผ่านอินเทอร์เฟสเอ็นโค้ดเดอร์ (Encoder) ฝั่งโหลดโดยใช้การสื่อสารอนุกรมความเร็วสูงของ Mitsubishi Electric ด้วยความเข้ากันได้กับเครือข่าย SSCNET III/H ที่มีรอบเวลาไซเคิลต่ำถึง 0.222 ms จึงเหมาะอย่างยิ่งสำหรับระบบหลายแกนแบบซิงโครไนซ์ในเครื่องมือกล สายการบรรจุ และหุ่นยนต์ ฟังก์ชันป้องกันที่ครอบคลุม รวมถึงการป้องกันกระแสเกิน แรงดันเกินจากการรีเจนเนอเรทีฟ โอเวอร์โหลด และมอเตอร์ร้อนเกินไป ช่วยให้มั่นใจในความน่าเชื่อถือในระยะยาวในสภาพแวดล้อมอุตสาหกรรมที่รุนแรง หน่วยนี้ยังมีอินเทอร์เฟส USB สำหรับการเชื่อมต่อโดยตรงกับพีซีผ่าน MR Configurator2 ช่องสัญญาณอนาล็อมอนิเตอร์สองช่อง และการปฏิบัติตามข้อกำหนดด้านความปลอดภัยเชิงฟังก์ชัน STO (IEC/EN 61800-5-2)
| พารามิเตอร์ | ข้อมูลจำเพาะ (MR-J4-350B) |
|---|---|
| แรงดันไฟฟ้าเอาต์พุตพิกัด | 3 เฟส 170 V AC |
| กระแสไฟฟ้าพิกัด [A] (วงจรหลัก) | 17 |
| แรงดันไฟฟ้าอินพุต / ความถี่ (AC) | 3 เฟส 200 V AC ถึง 240 V AC, 50 Hz/60 Hz |
| แรงดันไฟฟ้าอินพุต (DC) | 283 V DC ถึง 340 V DC |
| ความผันผวนของแรงดันไฟฟ้าที่อนุญาต (AC) | 3 เฟส 170 V AC ถึง 264 V AC |
| ความผันผวนของแรงดันไฟฟ้าที่อนุญาต (DC) | 241 V DC ถึง 374 V DC |
| ความผันผวนของความถี่ที่อนุญาต | ภายใน ±5% |
| ความจุแหล่งจ่ายไฟ [kVA] | อ้างอิงส่วน 10.2 ของคู่มือ |
| กระแสไฟกระชาก [A] (วงจรหลัก) | อ้างอิงส่วน 10.5 ของคู่มือ |
| อินพุตแหล่งจ่ายไฟวงจรควบคุม (AC) | 1 เฟส 200 V AC ถึง 240 V AC, 50 Hz/60 Hz |
| อินพุตแหล่งจ่ายไฟวงจรควบคุม (DC) | 283 V DC ถึง 340 V DC |
| กระแสไฟฟ้าพิกัดวงจรควบคุม [A] | 0.2 |
| การใช้พลังงานวงจรควบคุม [W] | 30 |
| กระแสไฟกระชากวงจรควบคุม [A] | อ้างอิงส่วน 10.5 ของคู่มือ |
| แรงดันไฟฟ้าวงจรควบคุม | 24 V DC ± 10% |
| ความจุกระแสไฟฟ้าวงจรควบคุม [A] | 0.3 (รวมสัญญาณขั้วต่อ CN8, หมายเหตุ 1) |
| วิธีการควบคุม | การควบคุม PWM แบบ Sine-wave, วิธีการควบคุมกระแส |
| ไดนามิกเบรก | ในตัว |
| รอบการสื่อสาร SSCNET III/H | 0.222 ms, 0.444 ms, 0.888 ms (หมายเหตุ 8) |
| การควบคุมแบบ Fully Closed Loop | เข้ากันได้ (หมายเหตุ 7) |
| ฟังก์ชันการวัดสเกล | เข้ากันได้ (หมายเหตุ 10) |
| อินเทอร์เฟสเอ็นโค้ดเดอร์ (Encoder) ฝั่งโหลด | การสื่อสารอนุกรมความเร็วสูงของ Mitsubishi Electric (หมายเหตุ 5) |
| ฟังก์ชันการสื่อสาร | USB: การเชื่อมต่อกับพีซีผ่าน MR Configurator2 |
| พัลส์เอาต์พุตเอ็นโค้ดเดอร์ (Encoder) | เข้ากันได้ (พัลส์ A/B/Z-phase) |
| อนาล็อมอนิเตอร์ | สองช่องสัญญาณ |
| ฟังก์ชันป้องกัน | ตัดการทำงานเมื่อกระแสเกิน, ตัดการทำงานเมื่อแรงดันรีเจนเนอเรทีฟเกิน, ตัดการทำงานเมื่อโอเวอร์โหลด (เทอร์มอลอิเล็กทรอนิกส์), ป้องกันมอเตอร์เซอร์โวร้อนเกินไป, ป้องกันข้อผิดพลาดเอ็นโค้ดเดอร์ (Encoder), ป้องกันข้อผิดพลาดรีเจนเนอเรทีฟ, ป้องกันแรงดันต่ำ, ป้องกันไฟดับชั่วขณะ, ป้องกันความเร็วเกิน, ป้องกันข้อผิดพลาดมากเกินไป, ป้องกันการตรวจจับขั้วแม่เหล็ก, ป้องกันความผิดพลาดการควบคุมเซอร์โวเชิงเส้น |
| ความปลอดภัยเชิงฟังก์ชัน | STO (IEC/EN 61800-5-2) |
ความคิดเห็นของลูกค้า
Mitsubishi MR-J4
Laura Navas
สินค้ายอดเยี่ยม!
2019/12/01
Keyence sensor
EQDR SALES
ของแท้และส่งไว!
2020/02/22