
24時間発送

リアルタイム注文追跡

柔軟な配送オプション


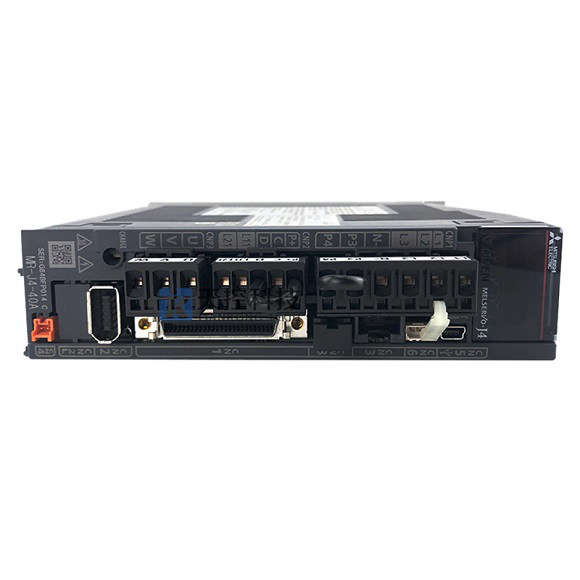
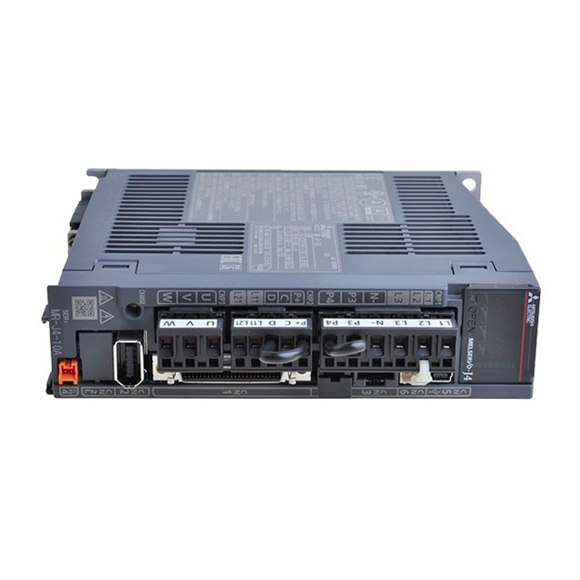
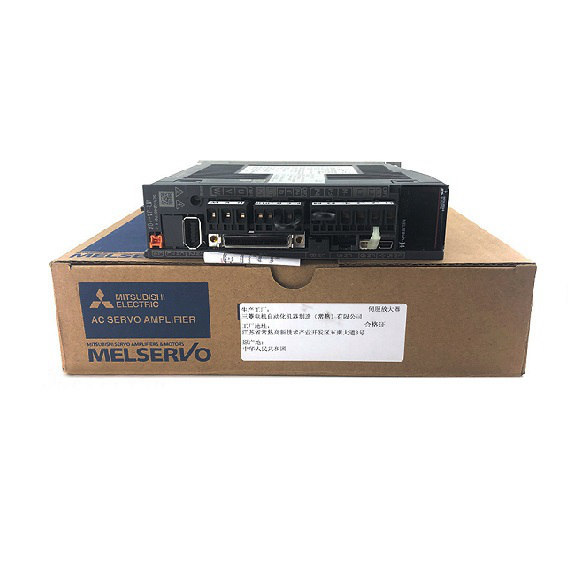
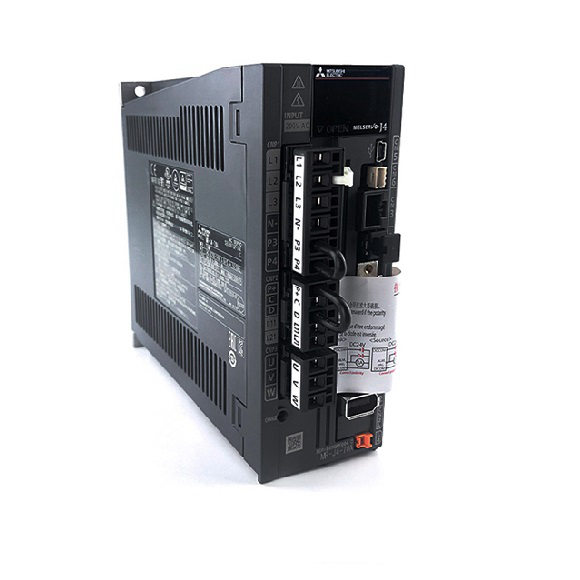
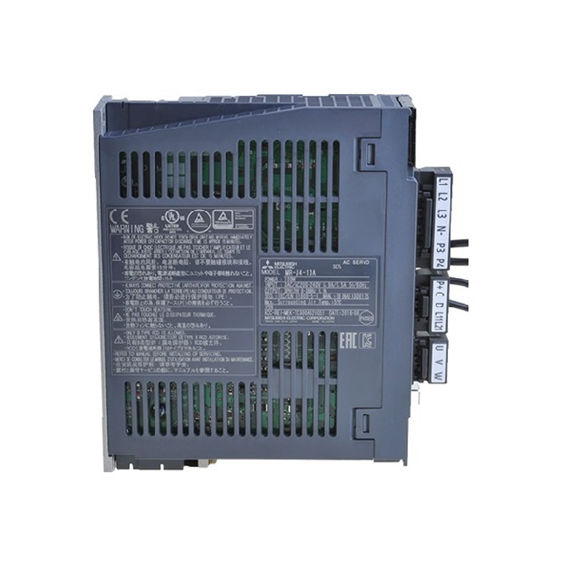
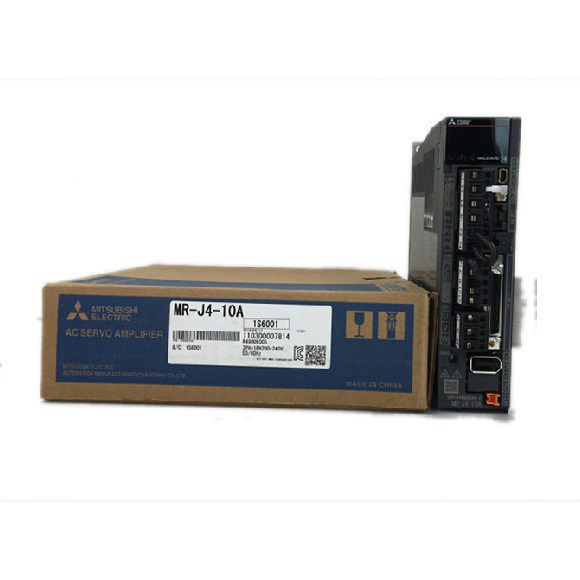
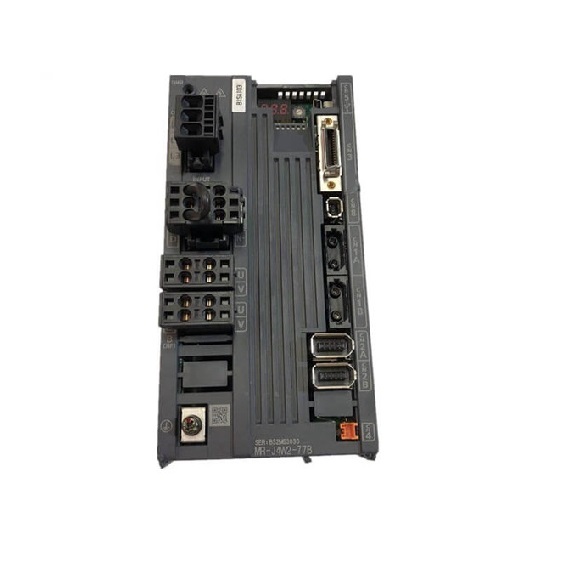
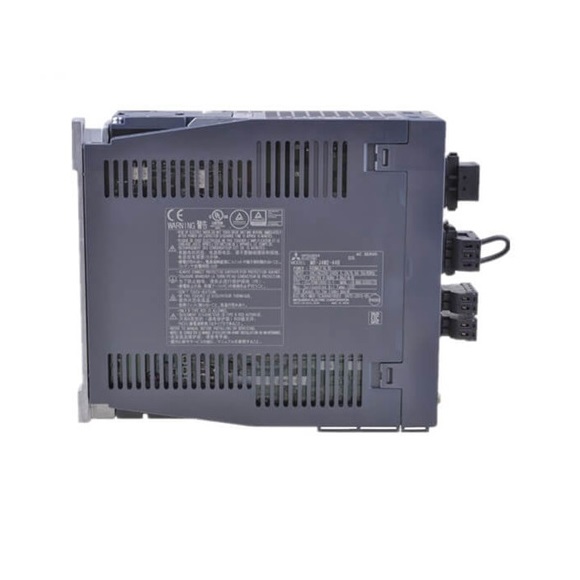
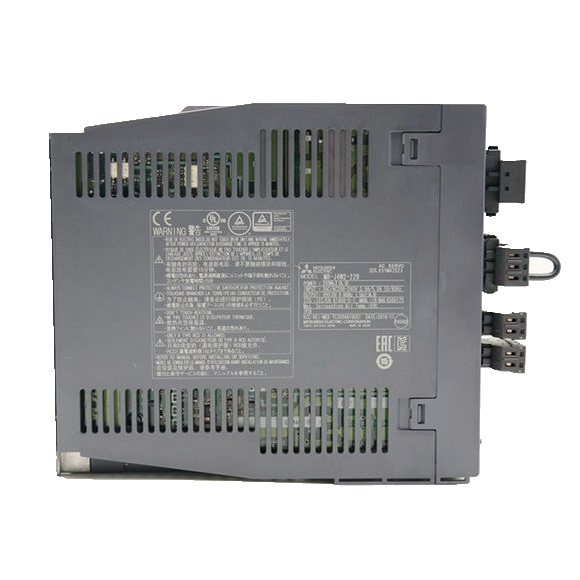
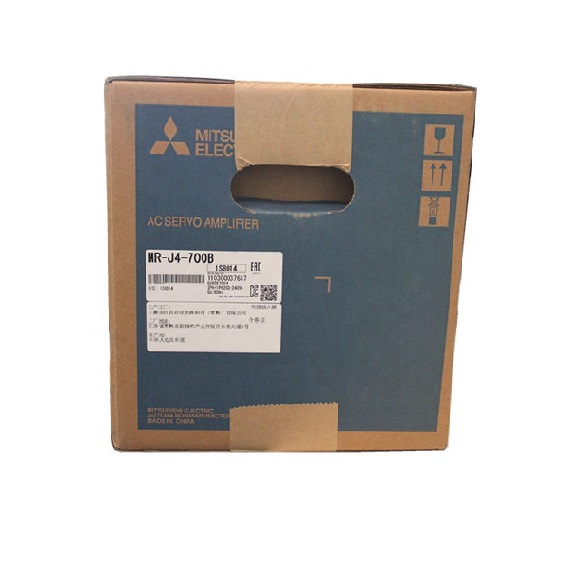
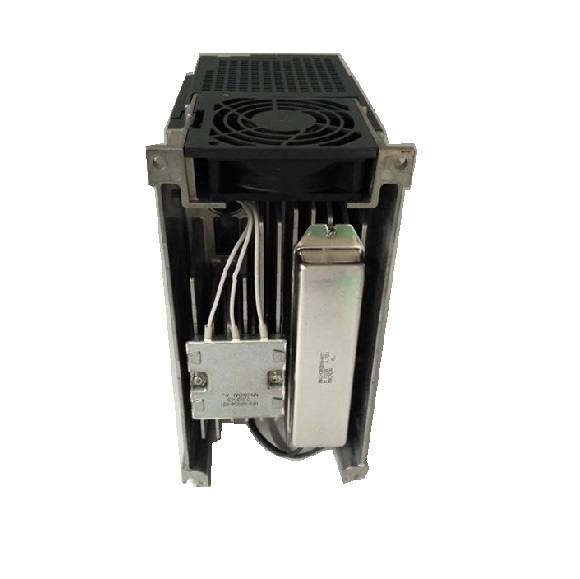
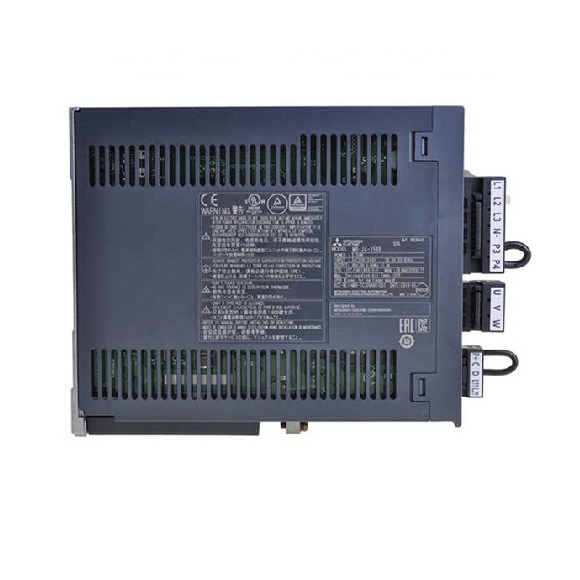
過酷な産業環境における精密モーションコントロール向けに設計されたMitsubishi MR-J4-10A サーボアンプは、正弦波PWMおよび電流制御方式により、卓越したトルクと速度制御を実現します。本ユニットは、安全な減速のための内蔵ダイナミックブレーキを統合し、優れた位置決め精度を達成するためのフルクローズドループ制御をサポートします。主回路電源は3相170V ACまたは単相200-240V ACで動作し、定格電流は1.1Aです。インターフェース電源には24V DC ±10%、0.5Aが必要です。通信はUSB(MR Configurator2対応)およびRS-422/RS-485を介して行われ、最大32軸のマルチアクスルネットワーキングが可能です。エンコーダー出力パルス(A/B/Z相)および2チャンネルのアナログモニターが含まれます。許容電圧変動範囲は170V AC~264V AC、周波数許容差は±5%以内です。AC入力モデルの場合、突入電流および電源容量についてはテクニカルマニュアルを参照してください。負荷側エンコーダーインターフェースはMitsubishi Electric高速シリアル通信を使用します。本アンプは標準ACモデルと互換性があり、CNC、ロボティクス、包装機械などのアプリケーションに最適です。
| パラメータ | 仕様 (MR-J4-10A) |
|---|---|
| 定格電圧 (主回路) | 3相 170 V AC |
| 定格電流 (主回路) | 1.1 A |
| 電圧/周波数 (AC入力) | 3相または単相 200 V AC ~ 240 V AC、50/60 Hz |
| 電圧 (DC入力) | 283 V DC ~ 340 V DC |
| 定格電流 (AC入力) | 0.9 A |
| 許容電圧変動 (AC入力) | 3相または単相 170 V AC ~ 264 V AC |
| 許容電圧変動 (DC入力) | 241 V DC ~ 374 V DC |
| 許容周波数変動 | ±5%以内 |
| 電源容量 | セクション10.2を参照 |
| 突入電流 | セクション10.5を参照 |
| インターフェース電源電圧 | 24 V DC ± 10% |
| インターフェース電源電流容量 | 0.5 A (CN8コネクタ信号を含む) |
| 制御方式 | 正弦波PWM制御、電流制御方式 |
| ダイナミックブレーキ | 内蔵 |
| フルクローズドループ制御 | 対応 (注9) |
| 負荷側エンコーダーインターフェース | Mitsubishi Electric高速シリアル通信 |
| 通信機能 | USB (MR Configurator2対応)、RS-422/RS-485 (1:n、最大32軸) |
| エンコーダー出力パルス | 対応 (A/B/Z相パルス) |
| アナログモニター | 2チャンネル |
お客様の声
Mitsubishi MR-J4
Laura Navas
素晴らしい製品!
2019/12/01
Keyence sensor
EQDR SALES
オリジナルで早い!
2020/02/22