
24/7 Versand

Echtzeit-Bestellverfolgung

Flexible Lieferoptionen


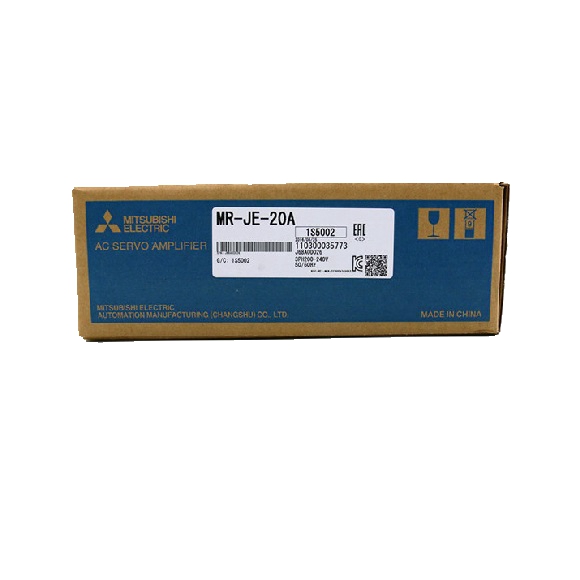
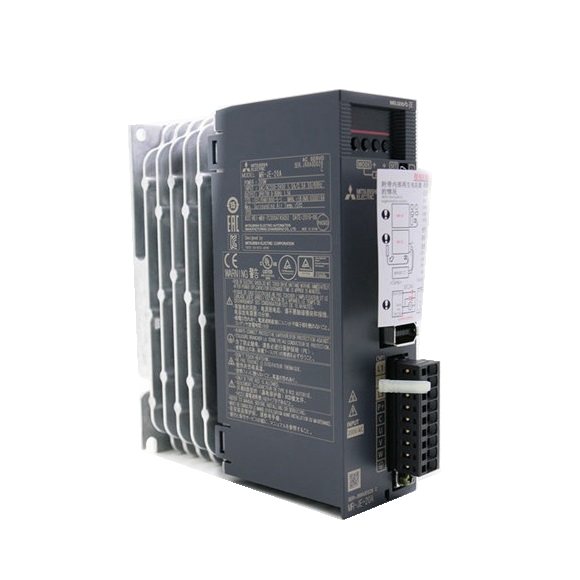
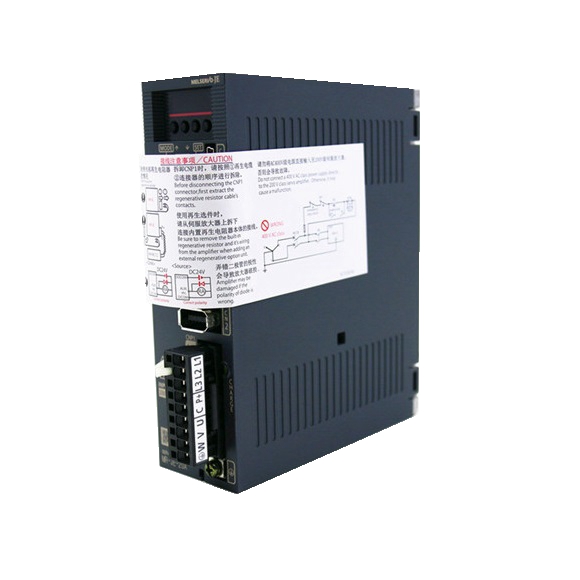
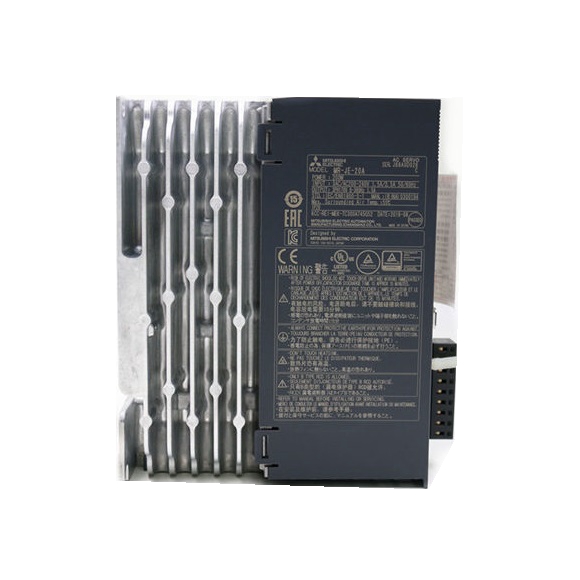
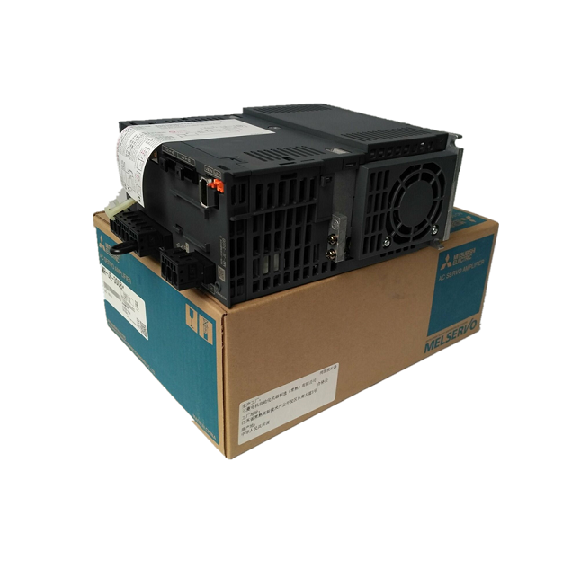
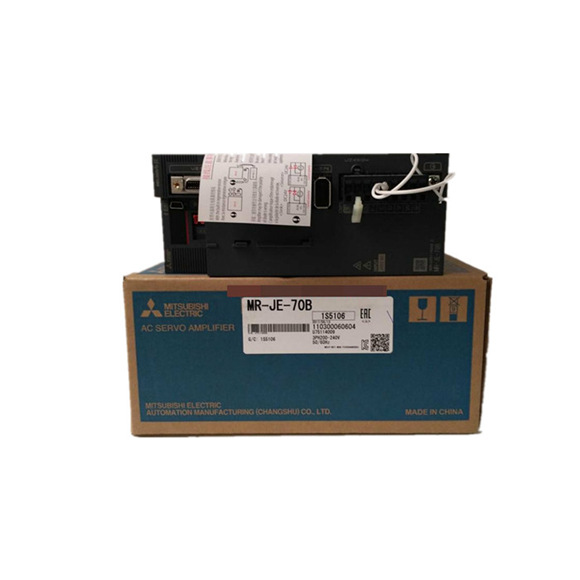
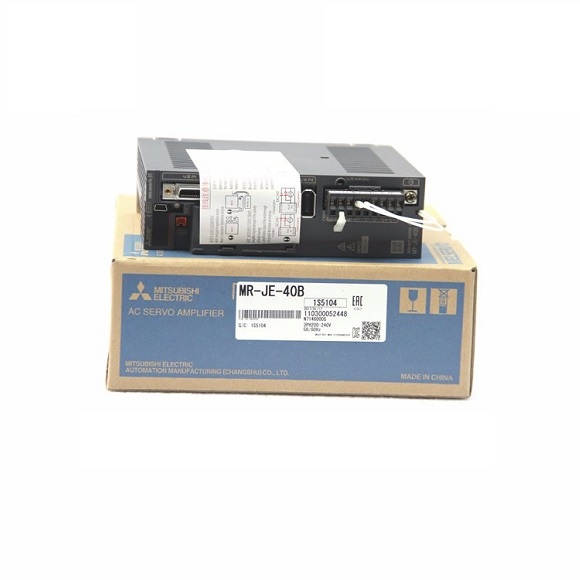
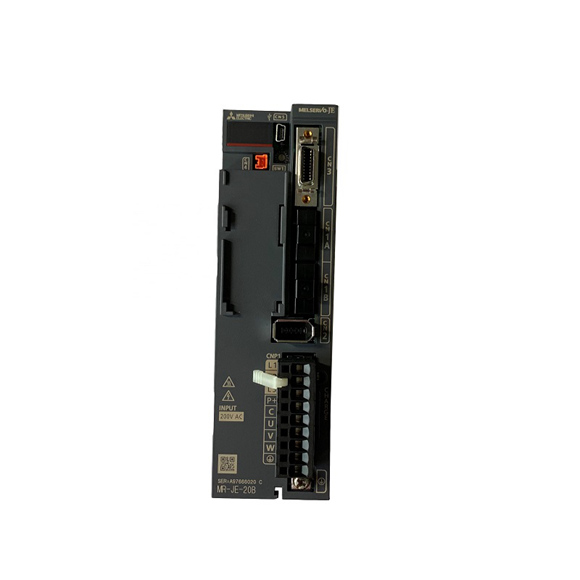
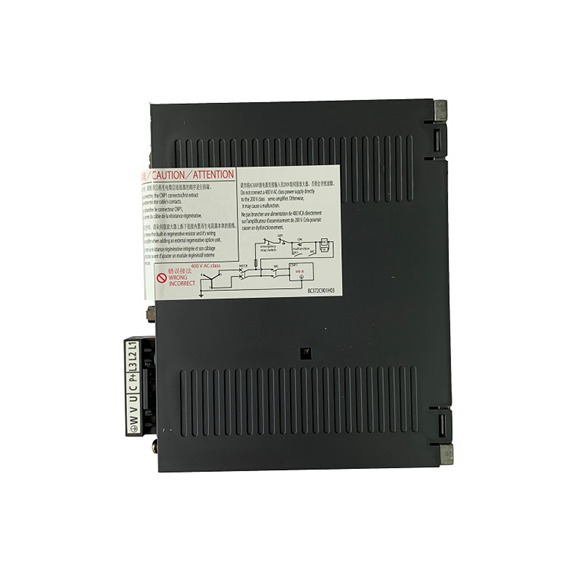
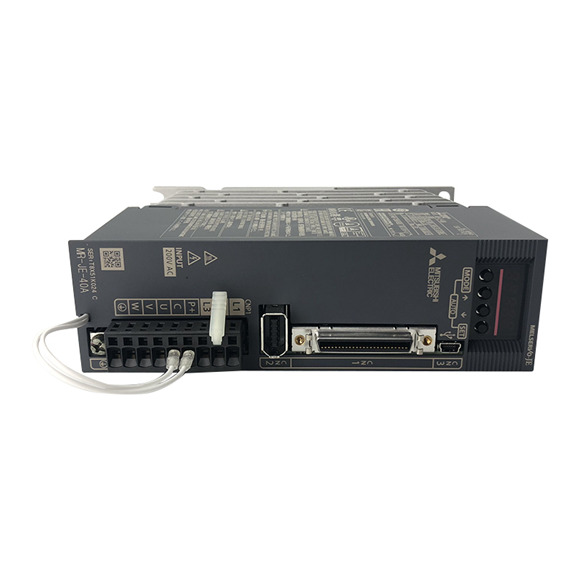
Entwickelt für anspruchsvolle Industrieumgebungen, liefert der Mitsubishi MR-JE-20A Servoantrieb (Servo Drive) außergewöhnliche Leistung in Bewegungssteuerungsanwendungen. Dieser 200W AC-Servoverstärker nutzt Sinus-PWM- und Stromregelungsverfahren, um einen sanften, rauscharmen Betrieb über ein breites Aufgabenspektrum zu gewährleisten – von Verpackungs- und Robotikanwendungen bis hin zur allgemeinen Automatisierung. Der Antrieb unterstützt mehrere Steuerungsmodi – Position, Geschwindigkeit und Drehmoment – mit präziser elektronischer Getriebeübersetzung und einem hochauflösenden Drehgeber (Encoder)-Feedback von 131072 Impulsen/Umdrehung. Seine robusten Kommunikationsfähigkeiten, einschließlich USB für die lokale Parametrierung und RS-422/RS-485 für Mehrachsennetzwerke (bis zu 32 Achsen), ermöglichen eine nahtlose Integration in komplexe Systeme. Der MR-JE-20A ist mit Schutzfunktionen wie Überstrom-, Überlast- und Unterspannungsabschaltung ausgestattet, was Betriebssicherheit und Langlebigkeit gewährleistet. Mit einem kompakten, natürlich gekühlten Design und IP20-Schutzart ist er ideal für platzbeschränkte Installationen und bietet zuverlässige Leistung bei Temperaturen von 0°C bis 55°C und Vibrationsbeständigkeit bis zu 5,9 m/s². Dieser Antrieb ist vollständig konform mit globalen Standards und somit eine vielseitige Wahl für die Präzisionsautomatisierung.
| Parameter | MR-JE-10A | MR-JE-20A | MR-JE-70A | MR-JE-100A | MR-JE-200A | MR-JE-300A |
|---|---|---|---|---|---|---|
| Ausgangsnennspannung | 3-phasig 170 V AC | 3-phasig 170 V AC | 3-phasig 170 V AC | 3-phasig 170 V AC | 3-phasig 170 V AC | 3-phasig 170 V AC |
| Nennstrom [A] | 1,1 | 1,5 | 5,8 | 6 | 11 | 11 |
| Spannung/Frequenz (Anmerkung 1) | 3-phasig oder 1-phasig 200 V AC bis 240 V AC, 50/60 Hz | 3-phasig oder 1-phasig 200 V AC bis 240 V AC, 50/60 Hz (Anmerkung 9) | 3-phasig 200 V AC bis 240 V AC, 50/60 Hz | 3-phasig 200 V AC bis 240 V AC, 50/60 Hz | 3-phasig 200 V AC bis 240 V AC, 50/60 Hz | 3-phasig 200 V AC bis 240 V AC, 50/60 Hz |
| Nennstrom (Anmerkung 7) [A] | 0,9 | 1,5 | 3,8 | 5 | 10,5 | 14 |
| Zulässige Spannungsschwankung | 3-phasig oder 1-phasig 170 V AC bis 264 V AC | 3-phasig oder 1-phasig 170 V AC bis 264 V AC (Anmerkung 9) | 3-phasig 170 V AC bis 264 V AC | 3-phasig 170 V AC bis 264 V AC | 3-phasig 170 V AC bis 264 V AC | 3-phasig 170 V AC bis 264 V AC |
| Zulässige Frequenzschwankung | ±5% maximal | ±5% maximal | ±5% maximal | ±5% maximal | ±5% maximal | ±5% maximal |
| Schnittstellen-Stromversorgung | 24 V DC ± 10% (erforderliche Strombelastbarkeit: 0,3 A) | 24 V DC ± 10% (erforderliche Strombelastbarkeit: 0,3 A) | 24 V DC ± 10% (erforderliche Strombelastbarkeit: 0,3 A) | 24 V DC ± 10% (erforderliche Strombelastbarkeit: 0,3 A) | 24 V DC ± 10% (erforderliche Strombelastbarkeit: 0,3 A) | 24 V DC ± 10% (erforderliche Strombelastbarkeit: 0,3 A) |
| Steuerungsmethode | Sinus-PWM-Steuerung / Stromregelungsverfahren | Sinus-PWM-Steuerung / Stromregelungsverfahren | Sinus-PWM-Steuerung / Stromregelungsverfahren | Sinus-PWM-Steuerung / Stromregelungsverfahren | Sinus-PWM-Steuerung / Stromregelungsverfahren | Sinus-PWM-Steuerung / Stromregelungsverfahren |
| Zulässige regenerative Leistung (Integrierter Widerstand) [W] | – | – | 20 | 20 | 100 | 100 |
| Dynamische Bremse | Integriert (Anmerkung 4, 8) | Integriert (Anmerkung 4, 8) | Integriert (Anmerkung 4, 8) | Integriert (Anmerkung 4, 8) | Integriert (Anmerkung 4, 8) | Integriert (Anmerkung 4, 8) |
| Kommunikationsfunktion | USB: Anschluss eines Personalcomputers (kompatibel mit MR Configurator2) | USB: Anschluss eines Personalcomputers (kompatibel mit MR Configurator2) | USB: Anschluss eines Personalcomputers (kompatibel mit MR Configurator2) | USB: Anschluss eines Personalcomputers (kompatibel mit MR Configurator2) | USB: Anschluss eines Personalcomputers (kompatibel mit MR Configurator2) | USB: Anschluss eines Personalcomputers (kompatibel mit MR Configurator2) |
| RS-422/RS-485 (Anmerkung 10): Anschluss einer Steuerung (1:n-Kommunikation bis zu 32 Achsen) (Anmerkung 6) | RS-422/RS-485 (Anmerkung 10): Anschluss einer Steuerung (1:n-Kommunikation bis zu 32 Achsen) (Anmerkung 6) | RS-422/RS-485 (Anmerkung 10): Anschluss einer Steuerung (1:n-Kommunikation bis zu 32 Achsen) (Anmerkung 6) | RS-422/RS-485 (Anmerkung 10): Anschluss einer Steuerung (1:n-Kommunikation bis zu 32 Achsen) (Anmerkung 6) | RS-422/RS-485 (Anmerkung 10): Anschluss einer Steuerung (1:n-Kommunikation bis zu 32 Achsen) (Anmerkung 6) | RS-422/RS-485 (Anmerkung 10): Anschluss einer Steuerung (1:n-Kommunikation bis zu 32 Achsen) (Anmerkung 6) | |
| Drehgeber (Encoder)-Ausgangsimpuls | Kompatibel (A/B/Z-Phasenimpuls) | Kompatibel (A/B/Z-Phasenimpuls) | Kompatibel (A/B/Z-Phasenimpuls) | Kompatibel (A/B/Z-Phasenimpuls) | Kompatibel (A/B/Z-Phasenimpuls) | Kompatibel (A/B/Z-Phasenimpuls) |
| Analogmonitor | 2 Kanäle | 2 Kanäle | 2 Kanäle | 2 Kanäle | 2 Kanäle | 2 Kanäle |
| Maximale Eingangsimpulsfrequenz | 4 Mpulse/s (Differenzempfänger), 200 kpulse/s (Open-Collector) | 4 Mpulse/s (Differenzempfänger), 200 kpulse/s (Open-Collector) | 4 Mpulse/s (Differenzempfänger), 200 kpulse/s (Open-Collector) | 4 Mpulse/s (Differenzempfänger), 200 kpulse/s (Open-Collector) | 4 Mpulse/s (Differenzempfänger), 200 kpulse/s (Open-Collector) | 4 Mpulse/s (Differenzempfänger), 200 kpulse/s (Open-Collector) |
| Positionierungs-Rückmeldeimpuls | Drehgeber (Encoder)-Auflösung: 131072 Impulse/U | Drehgeber (Encoder)-Auflösung: 131072 Impulse/U | Drehgeber (Encoder)-Auflösung: 131072 Impulse/U | Drehgeber (Encoder)-Auflösung: 131072 Impulse/U | Drehgeber (Encoder)-Auflösung: 131072 Impulse/U | Drehgeber (Encoder)-Auflösung: 131072 Impulse/U |
| Befehlspuls-Multiplikationsfaktor | Elektronisches Getriebe A/B-Multiplikator, A: 1 bis 16777215, B: 1 bis 16777215, 1/10 < A/B < 4000 | Elektronisches Getriebe A/B-Multiplikator, A: 1 bis 16777215, B: 1 bis 16777215, 1/10 < A/B < 4000 | Elektronisches Getriebe A/B-Multiplikator, A: 1 bis 16777215, B: 1 bis 16777215, 1/10 < A/B < 4000 | Elektronisches Getriebe A/B-Multiplikator, A: 1 bis 16777215, B: 1 bis 16777215, 1/10 < A/B < 4000 | Elektronisches Getriebe A/B-Multiplikator, A: 1 bis 16777215, B: 1 bis 16777215, 1/10 < A/B < 4000 | Elektronisches Getriebe A/B-Multiplikator, A: 1 bis 16777215, B: 1 bis 16777215, 1/10 < A/B < 4000 |
| Einstellung der Positionierungsabschlussbreite | 0 Impuls bis ±65535 Impulse (Befehlspulseinheit) | 0 Impuls bis ±65535 Impulse (Befehlspulseinheit) | 0 Impuls bis ±65535 Impulse (Befehlspulseinheit) | 0 Impuls bis ±65535 Impulse (Befehlspulseinheit) | 0 Impuls bis ±65535 Impulse (Befehlspulseinheit) | 0 Impuls bis ±65535 Impulse (Befehlspulseinheit) |
| Fehlerüberhöhung | ±3 Umdrehungen | ±3 Umdrehungen | ±3 Umdrehungen | ±3 Umdrehungen | ±3 Umdrehungen | ±3 Umdrehungen |
| Drehmomentbegrenzung | Einstellbar über Parameter oder externen Analogeingang (0 V DC bis +10 V DC / maximales Drehmoment) | Einstellbar über Parameter oder externen Analogeingang (0 V DC bis +10 V DC / maximales Drehmoment) | Einstellbar über Parameter oder externen Analogeingang (0 V DC bis +10 V DC / maximales Drehmoment) | Einstellbar über Parameter oder externen Analogeingang (0 V DC bis +10 V DC / maximales Drehmoment) | Einstellbar über Parameter oder externen Analogeingang (0 V DC bis +10 V DC / maximales Drehmoment) | Einstellbar über Parameter oder externen Analogeingang (0 V DC bis +10 V DC / maximales Drehmoment) |
| Drehzahlregelungsmodus | Analoger Drehzahlsollwert 1:2000, interner Drehzahlsollwert 1:5000 | Analoger Drehzahlsollwert 1:2000, interner Drehzahlsollwert 1:5000 | Analoger Drehzahlsollwert 1:2000, interner Drehzahlsollwert 1:5000 | Analoger Drehzahlsollwert 1:2000, interner Drehzahlsollwert 1:5000 | Analoger Drehzahlsollwert 1:2000, interner Drehzahlsollwert 1:5000 | Analoger Drehzahlsollwert 1:2000, interner Drehzahlsollwert 1:5000 |
Was unsere Kunden sagen
Mitsubishi MR-J4
Laura Navas
Tolles Produkt!
2019/12/01
Keyence sensor
EQDR SALES
Original und schnell!
2020/02/22