
24/7 全天候发货

实时订单跟踪

灵活的交付选项


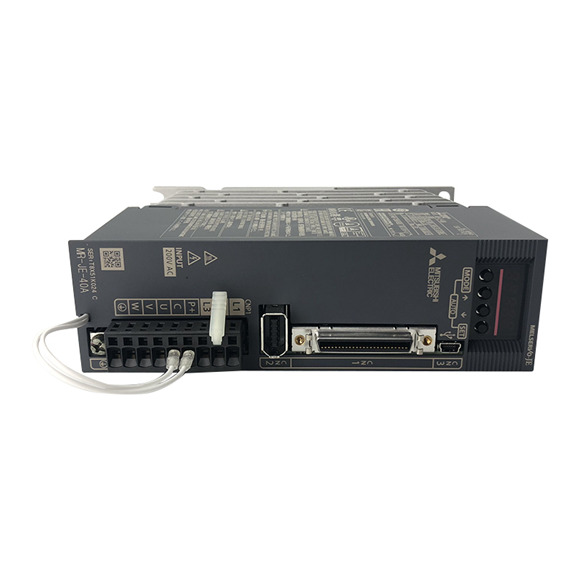
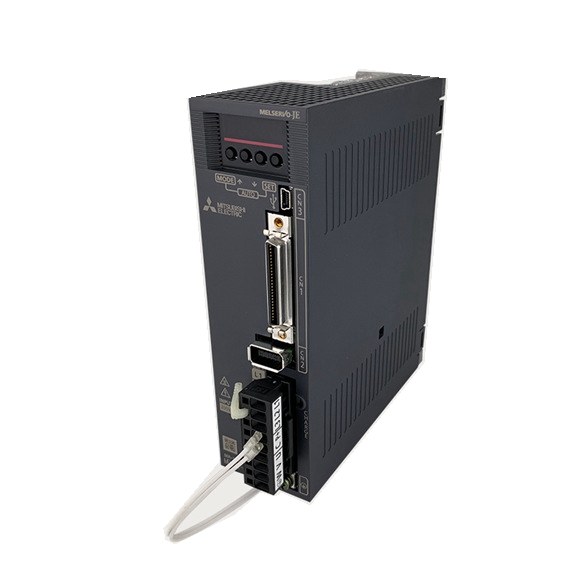
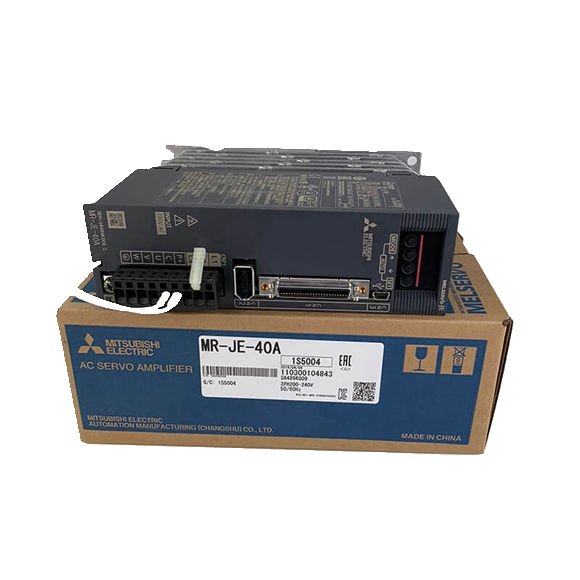
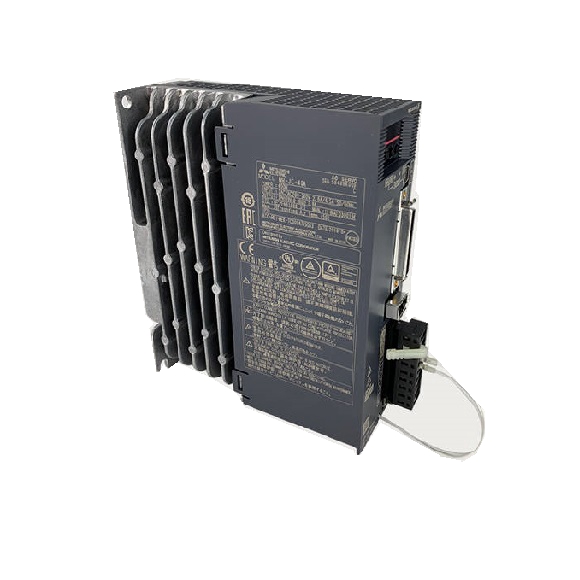
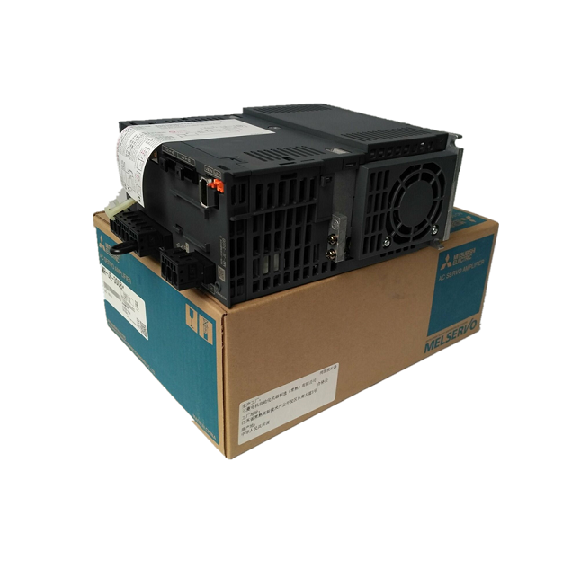
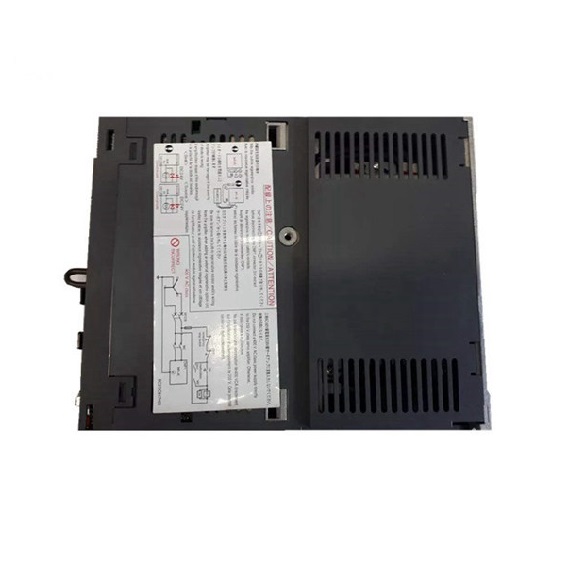
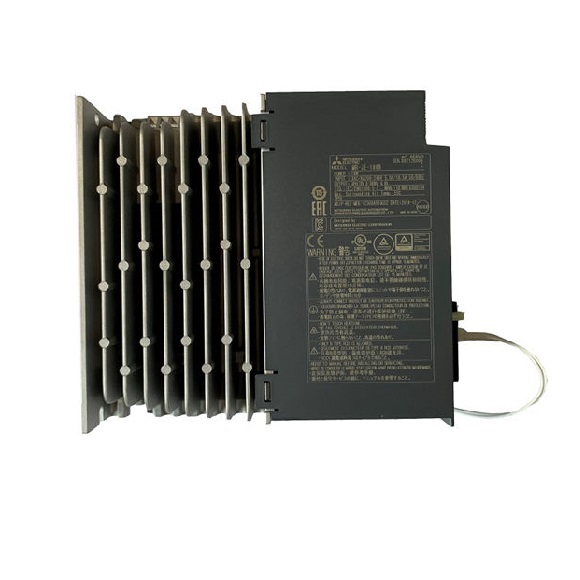
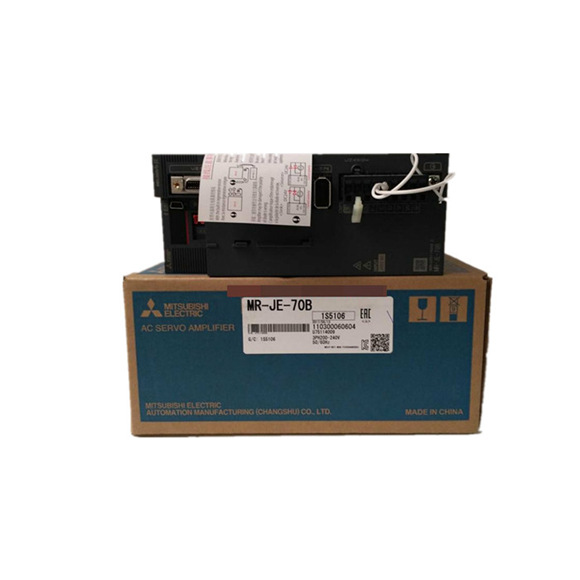
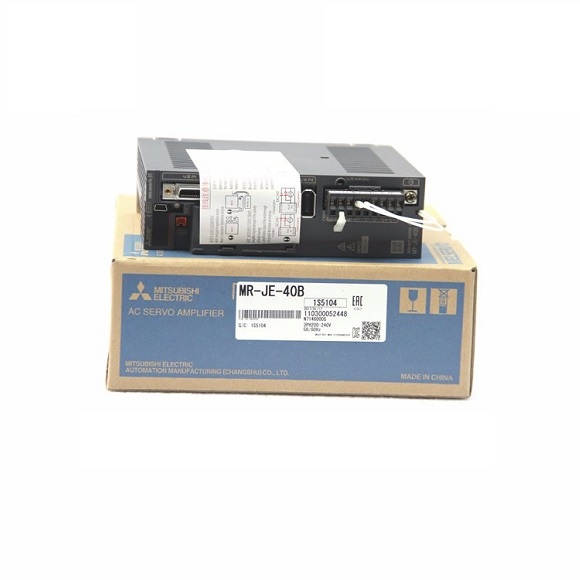
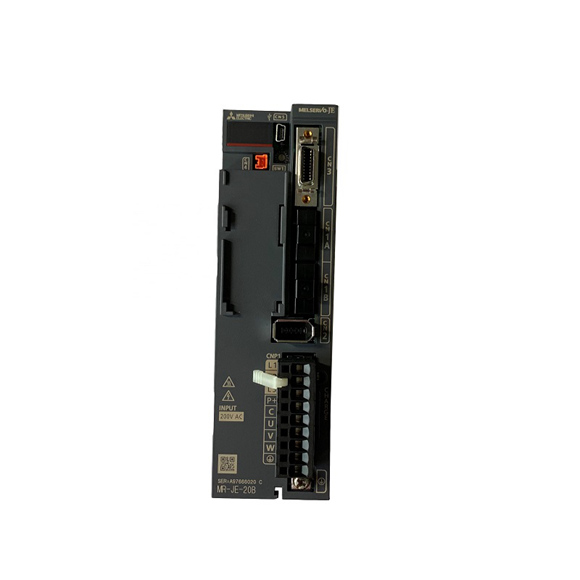
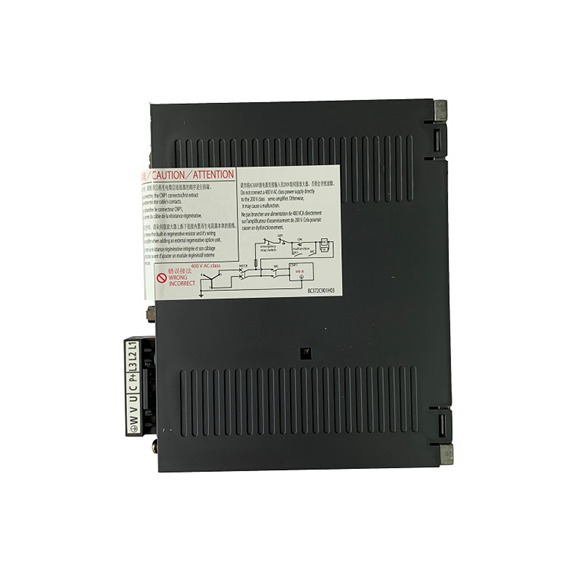
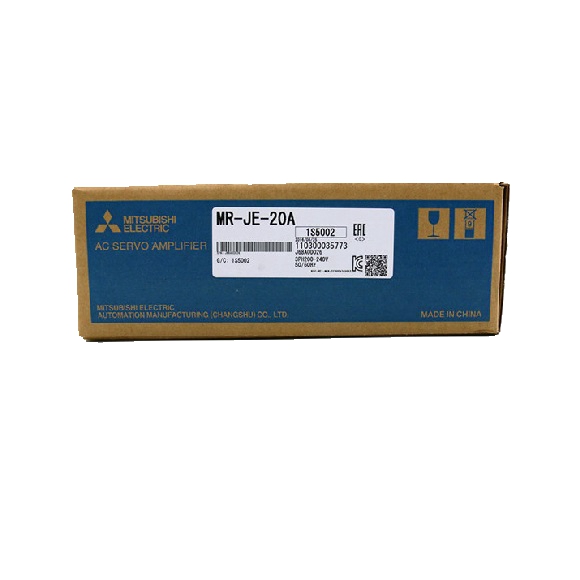
Mitsubishi MR-JE-40A 是一款先进的 400W 伺服驱动器,旨在为广泛的工业应用提供卓越的性能和可靠性。该驱动器采用正弦波 PWM 控制和电流控制方法,确保电机运行平稳准确。它设计为可接受三相和单相 200-240V AC 电源输入(50/60 Hz),在各种电气环境中提供灵活性。驱动器输出三相 170V AC 信号,额定电流为 1.5A,适用于精确驱动兼容的伺服电机。其强大的功能集包括用于快速减速的内置动态制动器和可承受高达 20W 再生功率的再生电阻,从而提高了制动过程中的能效。MR-JE-40A 还集成了全面的保护功能,例如过流关断、再生过压关断、过载关断、伺服电机过热保护、编码器错误保护和欠压保护,确保长期运行稳定性。凭借紧凑的外形和仅 0.8 kg 的质量,该驱动器是在不牺牲性能或可靠性的情况下,空间受限应用的绝佳选择。它支持通过 MR Configurator2 进行轻松配置的 USB 连接,以及用于多轴控制的 RS-422/RS-485 通信,使其成为现代自动化系统的多功能组件。
| 参数 | MR-JE-10A | MR-JE-20A | MR-JE-40A | MR-JE-70A | MR-JE-100A | MR-JE-200A | MR-JE-300A |
|---|---|---|---|---|---|---|---|
| 输出额定电压 | 三相 170 V AC | 三相 170 V AC | 三相 170 V AC | 三相 170 V AC | 三相 170 V AC | 三相 170 V AC | 三相 170 V AC |
| 额定电流 [A] | 1.1 | 1.5 | 1.5 | 5.8 | 6 | 11 | 11 |
| 电压/频率(注 1) | 三相或单相 200 V AC 至 240 V AC,50 Hz/60 Hz | 三相或单相 200 V AC 至 240 V AC,50 Hz/60 Hz | 三相或单相 200 V AC 至 240 V AC,50 Hz/60 Hz | 三相或单相 200 V AC 至 240 V AC,50 Hz/60 Hz(注 9) | 三相或单相 200 V AC 至 240 V AC,50 Hz/60 Hz(注 9) | 三相 200 V AC 至 240 V AC,50 Hz/60 Hz | 三相 200 V AC 至 240 V AC,50 Hz/60 Hz |
| 额定电流(注 7)[A] | 0.9 | 1.5 | 1.5 | 3.8 | 5 | 10.5 | 14 |
| 允许电压波动 | 三相或单相 170 V AC 至 264 V AC | 三相或单相 170 V AC 至 264 V AC | 三相或单相 170 V AC 至 264 V AC | 三相或单相 170 V AC 至 264 V AC(注 9) | 三相或单相 170 V AC 至 264 V AC(注 9) | 三相 170 V AC 至 264 V AC | 三相 170 V AC 至 264 V AC |
| 允许频率波动 | ±5% 最大值 | ±5% 最大值 | ±5% 最大值 | ±5% 最大值 | ±5% 最大值 | ±5% 最大值 | ±5% 最大值 |
| 接口电源 | 24 V DC ± 10%(所需电流容量:0.3 A) | 24 V DC ± 10%(所需电流容量:0.3 A) | 24 V DC ± 10%(所需电流容量:0.3 A) | 24 V DC ± 10%(所需电流容量:0.3 A) | 24 V DC ± 10%(所需电流容量:0.3 A) | 24 V DC ± 10%(所需电流容量:0.3 A) | 24 V DC ± 10%(所需电流容量:0.3 A) |
| 控制方式 | 正弦波 PWM 控制/电流控制方式 | 正弦波 PWM 控制/电流控制方式 | 正弦波 PWM 控制/电流控制方式 | 正弦波 PWM 控制/电流控制方式 | 正弦波 PWM 控制/电流控制方式 | 正弦波 PWM 控制/电流控制方式 | 正弦波 PWM 控制/电流控制方式 |
| 内置再生电阻可承受再生功率(注 2、3)[W] | – | – | 20 | 20 | 20 | 100 | 100 |
| 动态制动 | 内置(注 4、8) | 内置(注 4、8) | 内置(注 4、8) | 内置(注 4、8) | 内置(注 4、8) | 内置(注 4、8) | 内置(注 4、8) |
| 通信功能 | USB:连接个人计算机(兼容 MR Configurator2) | USB:连接个人计算机(兼容 MR Configurator2) | USB:连接个人计算机(兼容 MR Configurator2) | USB:连接个人计算机(兼容 MR Configurator2) | USB:连接个人计算机(兼容 MR Configurator2) | USB:连接个人计算机(兼容 MR Configurator2) | USB:连接个人计算机(兼容 MR Configurator2) |
| RS-422/RS-485(注 10):连接控制器(1 : n 通信,最多 32 轴)(注 6) | RS-422/RS-485(注 10):连接控制器(1 : n 通信,最多 32 轴)(注 6) | RS-422/RS-485(注 10):连接控制器(1 : n 通信,最多 32 轴)(注 6) | RS-422/RS-485(注 10):连接控制器(1 : n 通信,最多 32 轴)(注 6) | RS-422/RS-485(注 10):连接控制器(1 : n 通信,最多 32 轴)(注 6) | RS-422/RS-485(注 10):连接控制器(1 : n 通信,最多 32 轴)(注 6) | RS-422/RS-485(注 10):连接控制器(1 : n 通信,最多 32 轴)(注 6) | |
| 编码器输出脉冲 | 兼容(A/B/Z 相脉冲) | 兼容(A/B/Z 相脉冲) | 兼容(A/B/Z 相脉冲) | 兼容(A/B/Z 相脉冲) | 兼容(A/B/Z 相脉冲) | 兼容(A/B/Z 相脉冲) | 兼容(A/B/Z 相脉冲) |
| 模拟监视器 | 2 通道 | 2 通道 | 2 通道 | 2 通道 | 2 通道 | 2 通道 | 2 通道 |
| 最大输入脉冲频率 | 4 Mpulses/s(使用差分接收器时),200 kpulses/s(使用集电极开路时) | 4 Mpulses/s(使用差分接收器时),200 kpulses/s(使用集电极开路时) | 4 Mpulses/s(使用差分接收器时),200 kpulses/s(使用集电极开路时) | 4 Mpulses/s(使用差分接收器时),200 kpulses/s(使用集电极开路时) | 4 Mpulses/s(使用差分接收器时),200 kpulses/s(使用集电极开路时) | 4 Mpulses/s(使用差分接收器时),200 kpulses/s(使用集电极开路时) | 4 Mpulses/s(使用差分接收器时),200 kpulses/s(使用集电极开路时) |
| 定位反馈脉冲 | 编码器分辨率:131072 脉冲/转 | 编码器分辨率:131072 脉冲/转 | 编码器分辨率:131072 脉冲/转 | 编码器分辨率:131072 脉冲/转 | 编码器分辨率:131072 脉冲/转 | 编码器分辨率:131072 脉冲/转 | 编码器分辨率:131072 脉冲/转 |
| 指令脉冲倍率 | 电子齿轮 A/B 倍率,A:1 至 16777215,B:1 至 16777215,1/10 < A/B < 4000 | 电子齿轮 A/B 倍率,A:1 至 16777215,B:1 至 16777215,1/10 < A/B < 4000 | 电子齿轮 A/B 倍率,A:1 至 16777215,B:1 至 16777215,1/10 < A/B < 4000 | 电子齿轮 A/B 倍率,A:1 至 16777215,B:1 至 16777215,1/10 < A/B < 4000 | 电子齿轮 A/B 倍率,A:1 至 16777215,B:1 至 16777215,1/10 < A/B < 4000 | 电子齿轮 A/B 倍率,A:1 至 16777215,B:1 至 16777215,1/10 < A/B < 4000 | 电子齿轮 A/B 倍率,A:1 至 16777215,B:1 至 16777215,1/10 < A/B < 4000 |
| 定位完成宽度设置 | 0 脉冲至 ±65535 脉冲(指令脉冲单位) | 0 脉冲至 ±65535 脉冲(指令脉冲单位) | 0 脉冲至 ±65535 脉冲(指令脉冲单位) | 0 脉冲至 ±65535 脉冲(指令脉冲单位) | 0 脉冲至 ±65535 脉冲(指令脉冲单位) | 0 脉冲至 ±65535 脉冲(指令脉冲单位) | 0 脉冲至 ±65535 脉冲(指令脉冲单位) |
客户评价
Mitsubishi MR-J4
Laura Navas
产品非常棒!
2019/12/01
Keyence sensor
EQDR SALES
原装正品,发货快!
2020/02/22