
Envio 24/7

Rastreamento de pedidos em tempo real

Opções de entrega flexíveis


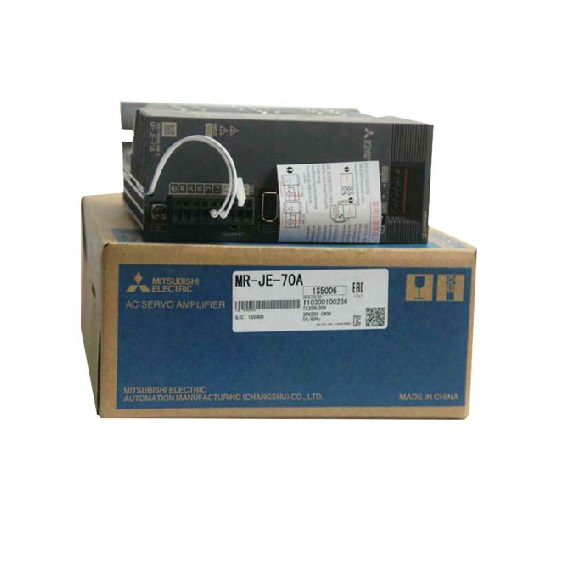
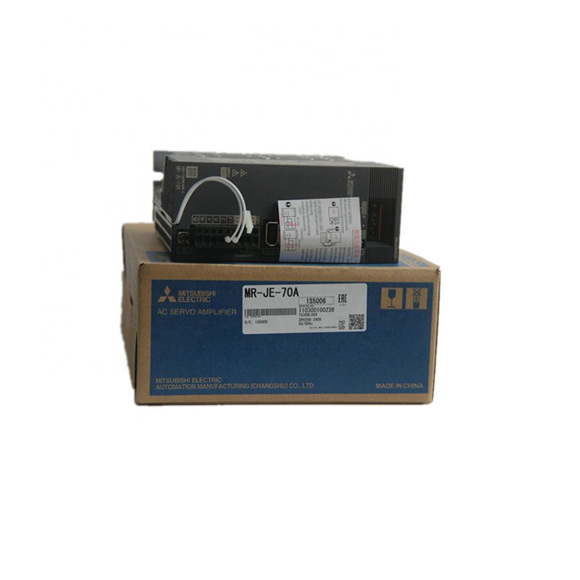
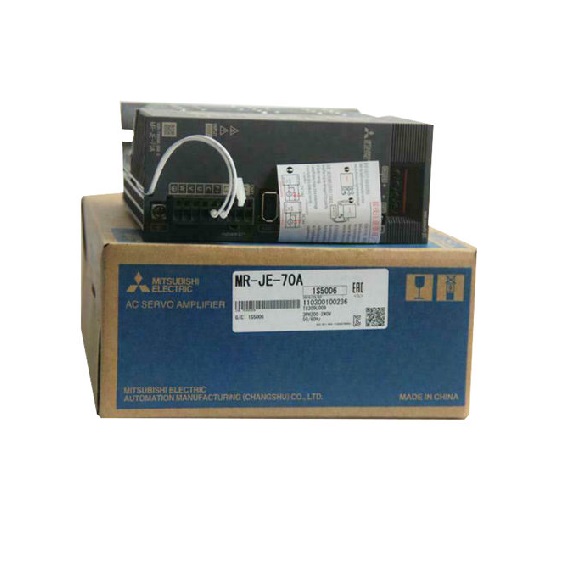
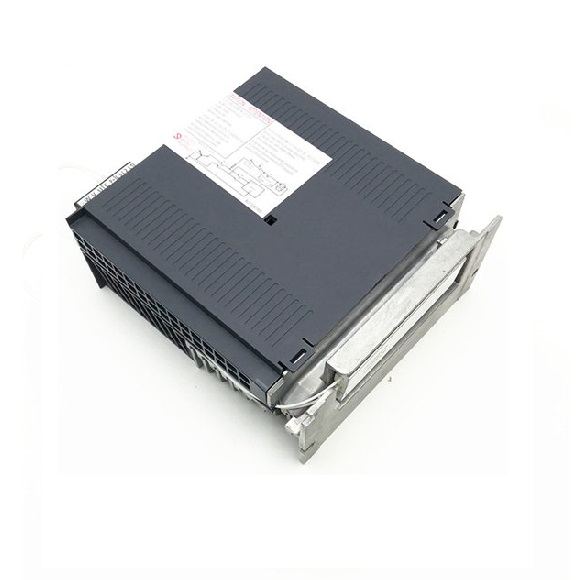
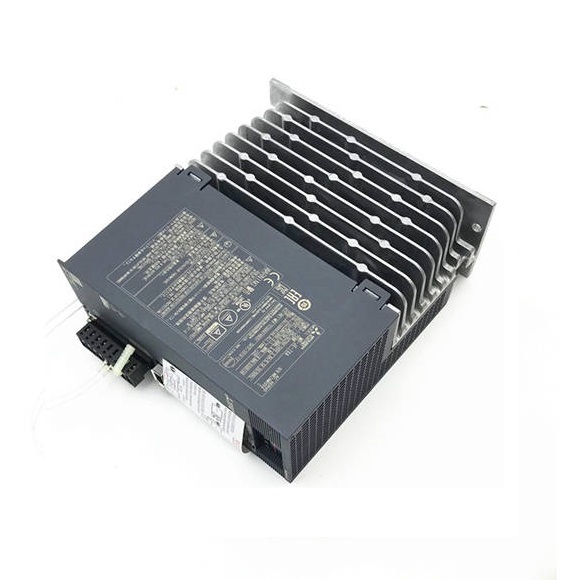
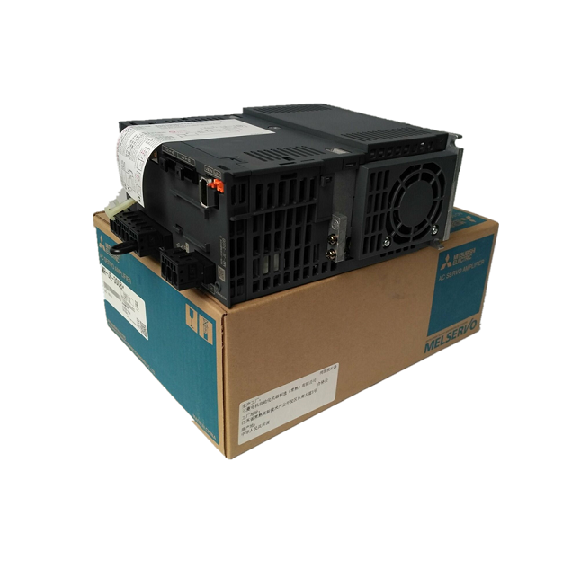
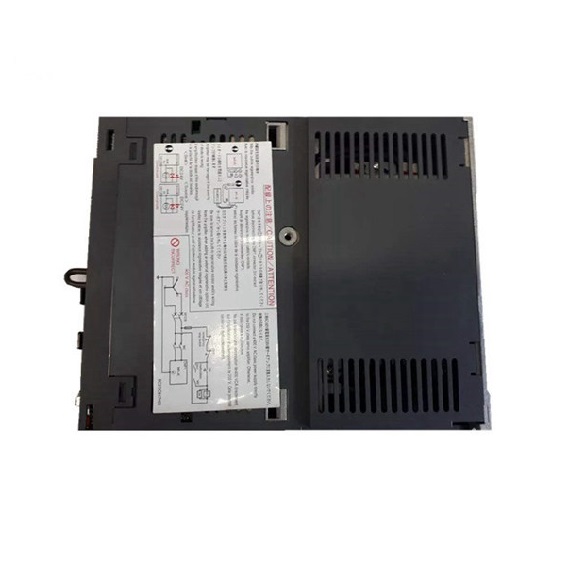
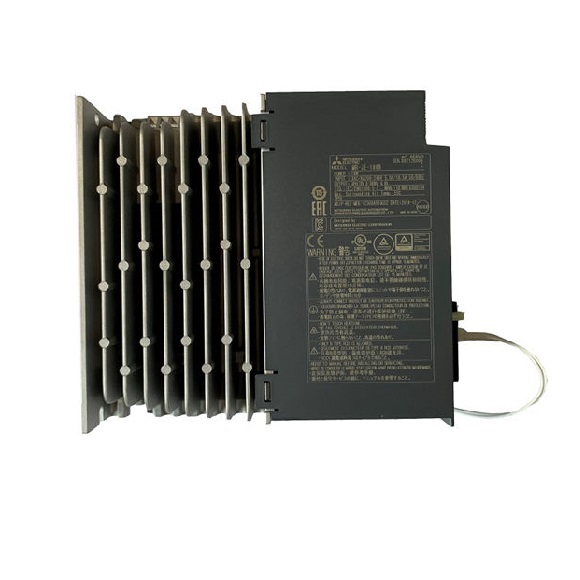
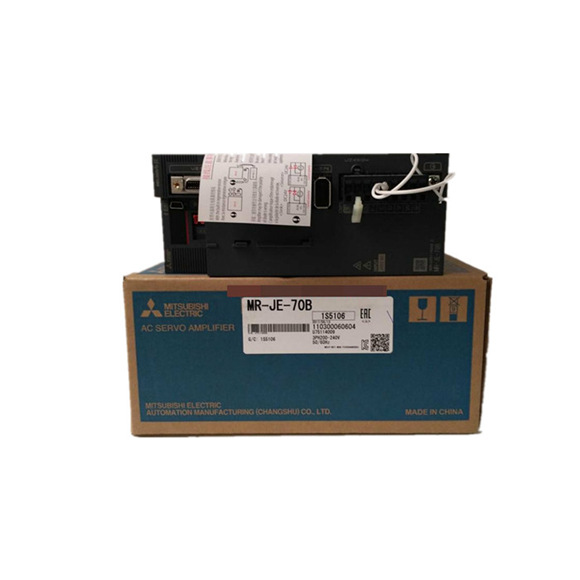
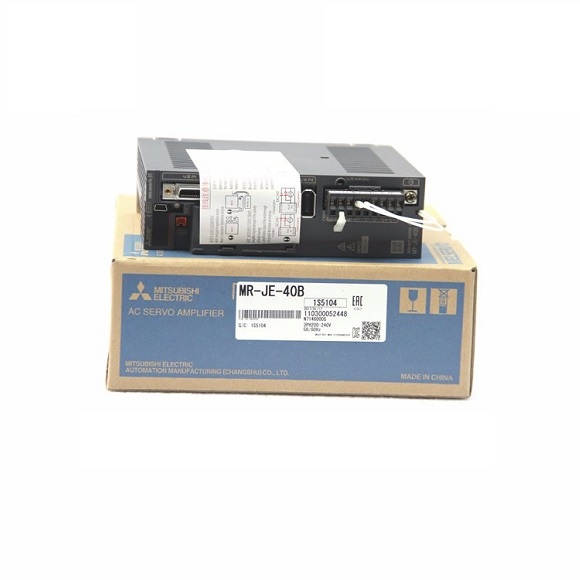
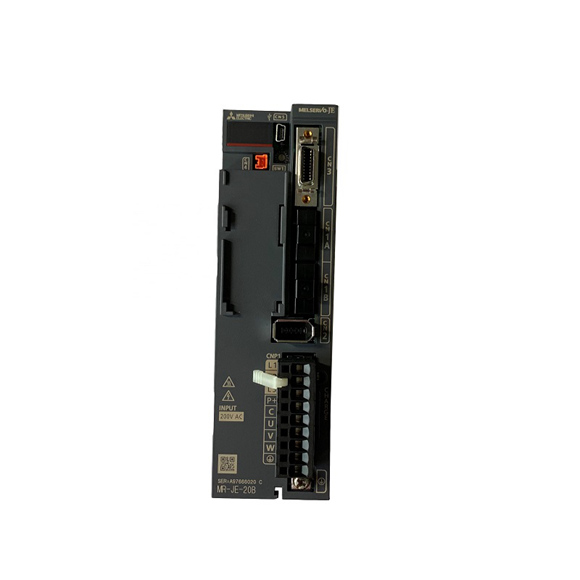
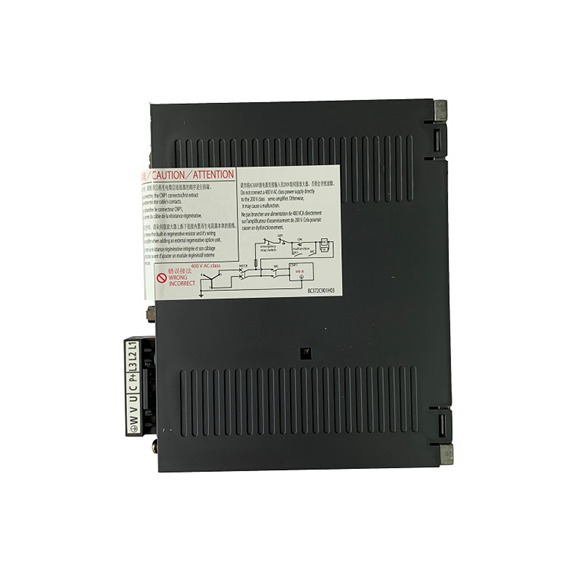
Projetado para ambientes exigentes de automação industrial, o servo drive Mitsubishi MR-JE-70A oferece desempenho excepcional para motores servo classe 700W. Este drive avançado integra algoritmos de controle sofisticados, incluindo modulação PWM senoidal e controle de corrente, para garantir movimento suave e preciso com ondulação de torque mínima em uma ampla faixa de velocidade. Ele suporta uma faixa versátil de tensão de entrada de 170 V AC a 264 V AC (trifásico ou monofásico) com tolerância de frequência de ±5%, tornando-o adaptável a várias redes elétricas globais. O drive possui um resistor regenerativo embutido capaz de lidar com até 20W de potência regenerativa, juntamente com um freio dinâmico para desaceleração segura e rápida, aumentando a segurança do sistema e a longevidade dos componentes. Com uma interface de encoder de alta resolução fornecendo 131072 pulsos por rotação e relações de engrenagem eletrônica flexíveis (múltiplo A/B de 1/10 a 4000), o MR-JE-70A permite controle de posicionamento e velocidade ultra-preciso. Seu design compacto (1,5 kg) e resfriamento natural (IP20) otimizam o espaço no painel, enquanto funções de proteção abrangentes — incluindo proteção contra sobrecorrente, sobretensão, sobrecarga e erro de encoder — garantem operação confiável em aplicações críticas. A comunicação via USB (compatível com MR Configurator2) e RS-422/RS-485 (até 32 eixos) facilita a configuração e integração em sistemas multieixos.
| Parâmetro | MR-JE-70A |
|---|---|
| Tensão Nominal de Saída | Trifásica 170 V AC |
| Corrente Nominal [A] | 5,8 |
| Tensão/Frequência do Circuito Principal | Trifásico ou Monofásico 200 V AC a 240 V AC, 50 Hz/60 Hz |
| Corrente Nominal do Circuito Principal [A] | 3,8 |
| Flutuação de Tensão Permitida | Trifásico ou Monofásico 170 V AC a 264 V AC |
| Flutuação de Frequência Permitida | ±5% máximo |
| Fonte de Alimentação da Interface | 24 V DC ± 10% (capacidade de corrente necessária: 0,3 A) |
| Método de Controle | Controle PWM senoidal / Método de controle de corrente |
| Potência Regenerativa Tolerável (Resistor Embutido) [W] | 20 |
| Freio Dinâmico | Embutido |
| Função de Comunicação | USB (compatível com MR Configurator2), RS-422/RS-485 (comunicação 1:n até 32 eixos) |
| Pulso de Saída do Encoder | Compatível (pulso de fase A/B/Z) |
| Monitor Analógico | 2 canais |
| Frequência Máxima de Pulso de Entrada | 4 Mpulsos/s (receptor diferencial), 200 kpulsos/s (coletor aberto) |
| Pulso de Feedback de Posicionamento | Resolução do encoder: 131072 pulsos/rotação |
| Fator de Multiplicação de Pulso de Comando | Engrenagem eletrônica múltiplo A/B, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 |
| Configuração de Largura de Posicionamento Concluído | 0 pulso a ±65535 pulsos (unidade de pulso de comando) |
| Excesso de Erro | ±3 rotações |
| Limite de Torque | Configurado por parâmetros ou entrada analógica externa (0 V DC a +10 V DC / torque máximo) |
| Faixa de Controle de Velocidade | Comando de velocidade analógico 1:2000, comando de velocidade interno 1:5000 |
| Entrada de Comando de Velocidade Analógico | 0 V DC a ±10 V DC / velocidade nominal (A velocidade em 10 V é alterável com [Pr. PC12]) |
| Taxa de Flutuação de Velocidade | ±0,01% máximo (flutuação de carga 0% a 100%), 0% (flutuação de energia: ±10%); ±0,2% máximo (temperatura ambiente: 25℃ ± 10℃) apenas ao usar comando de velocidade analógico |
| Entrada de Comando de Torque Analógico | 0 V DC a ±8 V DC / torque máximo (impedância de entrada: 10 kΩ a 12 kΩ) |
| Limite de Velocidade | Configurado por parâmetros ou entrada analógica externa (0 V DC a ±10 V DC / velocidade nominal) |
| Modo de Posicionamento | Método de tabela de pontos, método de programa |
| Função Servo | Controle avançado de supressão de vibração II, filtro adaptativo II, filtro robusto, ajuste automático, ajuste com um toque, função de drive robusto, função de gravador de drive, função de diagnóstico de máquina, função de monitoramento de energia |
| Funções de Proteção | Desligamento por sobrecorrente, desligamento por sobretensão regenerativa, desligamento por sobrecarga (térmico eletrônico), proteção contra superaquecimento do servo motor, proteção contra erro de encoder, proteção contra erro regenerativo, proteção contra subtensão, proteção contra falha de energia instantânea, proteção contra velocidade excessiva, proteção contra excesso de erro |
| Conformidade com Padrões Globais | Consulte "Conformidade com padrões e regulamentações globais" no catálogo. |
| Estrutura (Grau de Proteção IP) | Resfriamento natural, aberto (IP20) |
| Entrada de Alimentação Trifásica | Possível |
| Entrada de Alimentação Monofásica | Possível |
| Temperatura Ambiente | Operação: 0℃ a 55℃ (sem congelamento), armazenamento: -20℃ a 65℃ (sem congelamento) |
| Umidade Ambiente | Operação/Armazenamento: 90 %UR máximo (sem condensação) |
| Ambiente | Interno (sem luz solar direta); sem gás corrosivo, gás inflamável, névoa de óleo ou poeira |
| Altitude | 1000 m ou menos acima do nível do mar |
| Resistência à Vibração | 5,9 m/s² a 10 Hz a 55 Hz (direções dos eixos X, Y e Z) |
| Massa [kg] | 1,5 |
O que dizem nossos clientes
Mitsubishi MR-J4
Laura Navas
Ótimo produto!
2019/12/01
Keyence sensor
EQDR SALES
Original e rápido!
2020/02/22