
Wysyłka 24/7

Śledzenie zamówień na żywo

Elastyczne opcje dostawy


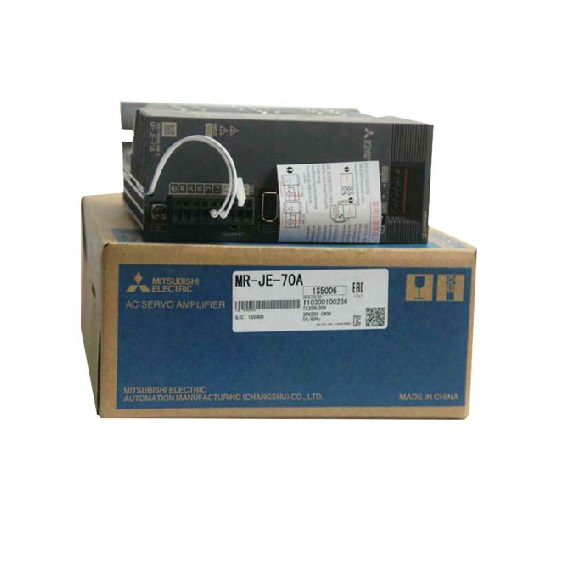
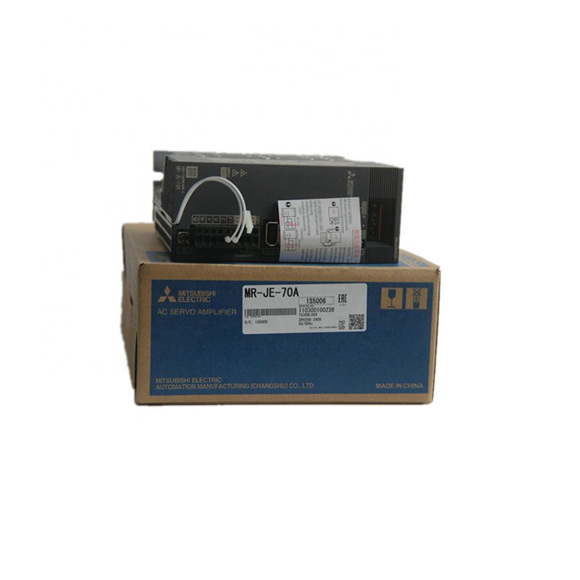
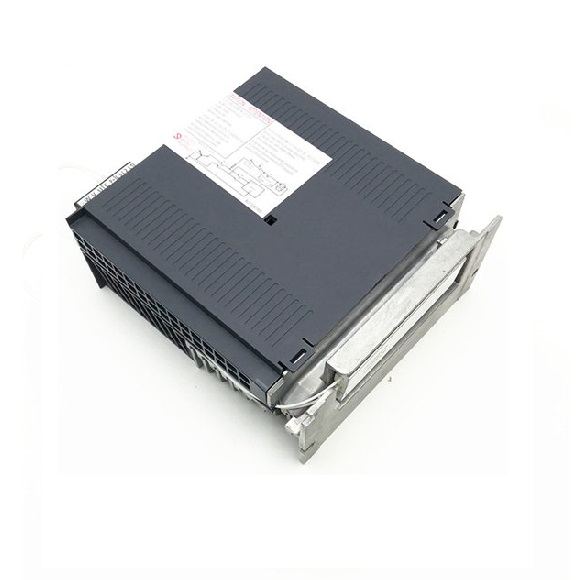
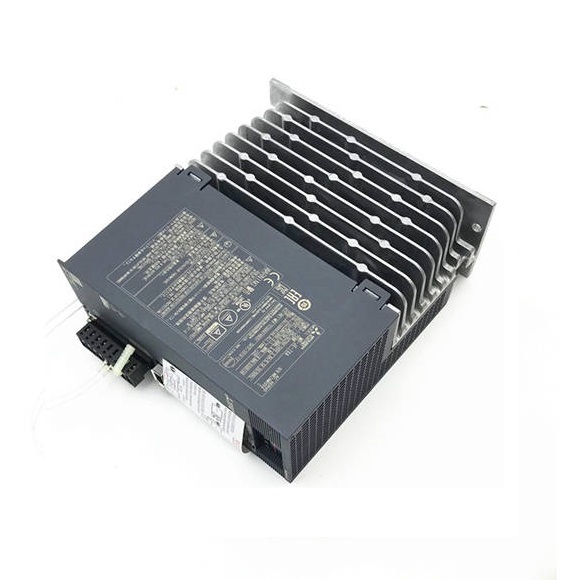
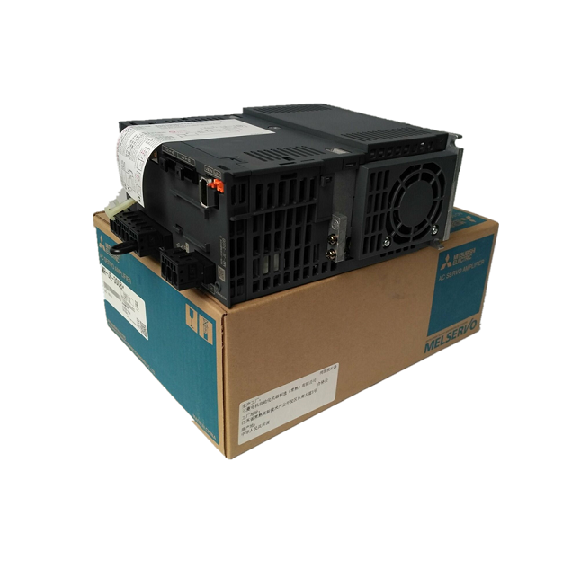
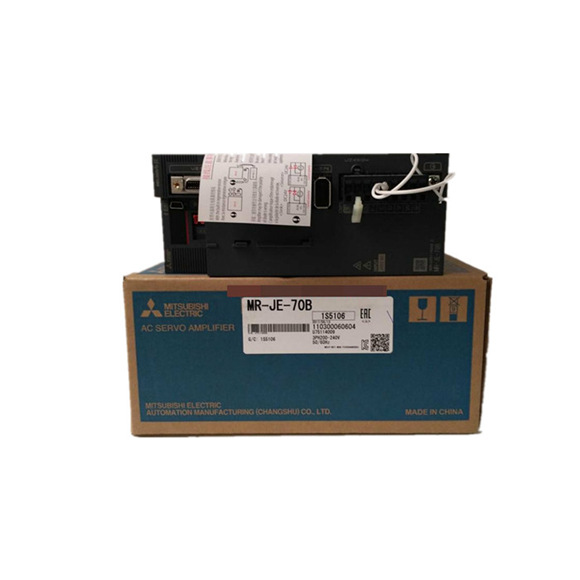
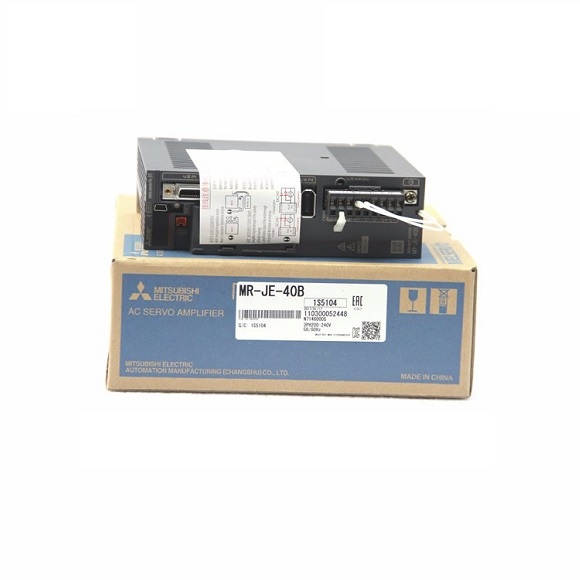
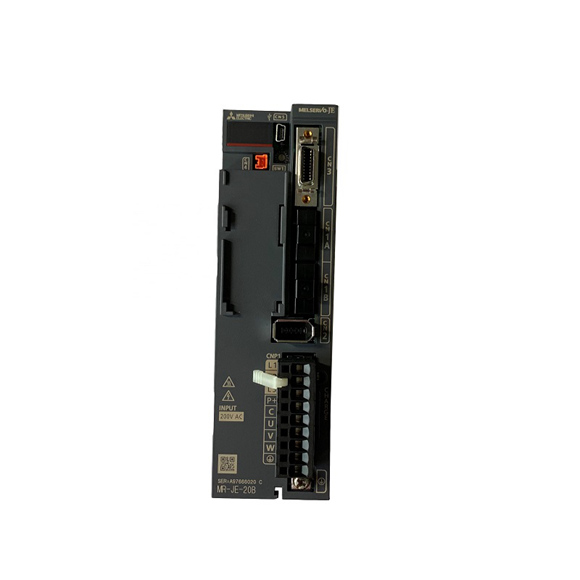
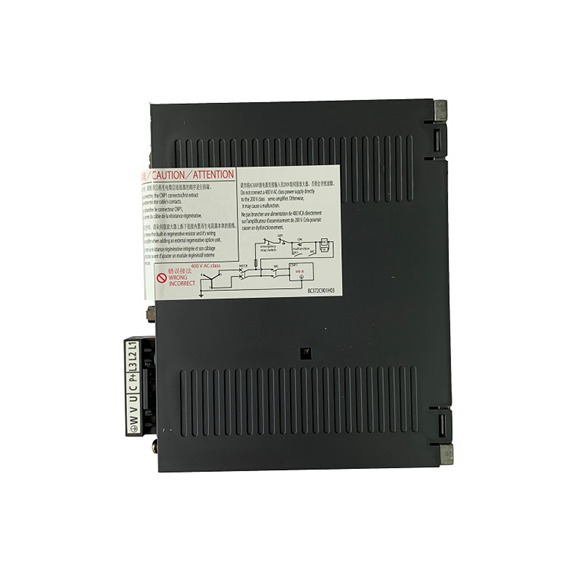
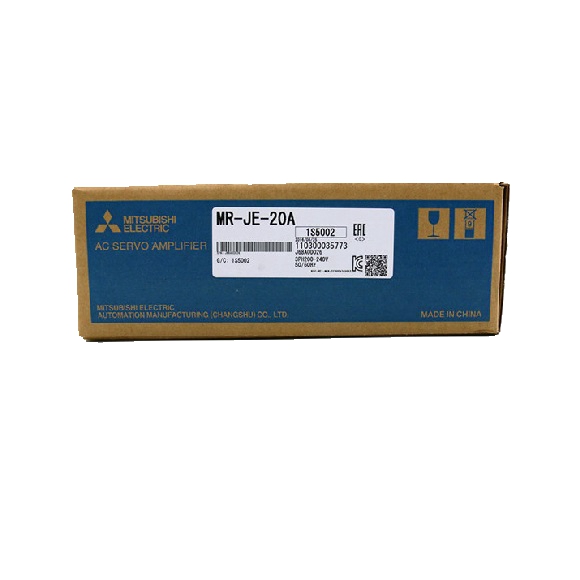
Zaprojektowany do wymagających środowisk automatyki przemysłowej, napęd serwo Mitsubishi MR-JE-70A zapewnia wyjątkową wydajność dla silników serwo klasy 700W. Ten zaawansowany napęd integruje wyrafinowane algorytmy sterowania, w tym sterowanie PWM z falą sinusoidalną i sterowanie prądowe, aby zapewnić płynny, precyzyjny ruch z minimalnym tętnieniem momentu obrotowego w szerokim zakresie prędkości. Obsługuje wszechstronny zakres napięcia wejściowego od 170 V AC do 264 V AC (3-fazowe lub 1-fazowe) z tolerancją częstotliwości ±5%, co czyni go adaptowalnym do różnych globalnych sieci energetycznych. Napęd posiada wbudowany rezystor regeneracyjny zdolny do obsługi do 20W mocy regeneracyjnej, wraz z hamulcem dynamicznym dla bezpiecznego i szybkiego hamowania, zwiększając bezpieczeństwo systemu i żywotność komponentów. Dzięki interfejsowi enkodera o wysokiej rozdzielczości zapewniającemu 131072 impulsów na obrót i elastycznym przełożeniom przekładni elektronicznej (wielokrotność A/B od 1/10 do 4000), MR-JE-70A umożliwia ultraprecyzyjne pozycjonowanie i sterowanie prędkością. Jego kompaktowa konstrukcja (1,5 kg) i chłodzenie naturalne (IP20) optymalizują miejsce w szafie sterowniczej, podczas gdy kompleksowe funkcje ochronne – w tym zabezpieczenie przed przetężeniem, przepięciem, przeciążeniem i błędem enkodera – zapewniają niezawodną pracę w krytycznych zastosowaniach. Komunikacja przez USB (zgodny z MR Configurator2) i RS-422/RS-485 (do 32 osi) ułatwia konfigurację i integrację w systemach wieloosiowych.
| Parametr | MR-JE-70A |
|---|---|
| Znamionowe napięcie wyjściowe | 3-fazowe 170 V AC |
| Prąd znamionowy [A] | 5,8 |
| Napięcie/częstotliwość obwodu głównego | 3-fazowe lub 1-fazowe 200 V AC do 240 V AC, 50 Hz/60 Hz |
| Prąd znamionowy obwodu głównego [A] | 3,8 |
| Dopuszczalne wahania napięcia | 3-fazowe lub 1-fazowe 170 V AC do 264 V AC |
| Dopuszczalne wahania częstotliwości | maks. ±5% |
| Zasilanie interfejsu | 24 V DC ± 10% (wymagana wydajność prądowa: 0,3 A) |
| Metoda sterowania | Sterowanie PWM z falą sinusoidalną / Sterowanie prądowe |
| Dopuszczalna moc regeneracyjna (rezystor wbudowany) [W] | 20 |
| Hamulec dynamiczny | Wbudowany |
| Funkcja komunikacji | USB (zgodny z MR Configurator2), RS-422/RS-485 (komunikacja 1:n do 32 osi) |
| Impuls wyjściowy enkodera | Zgodny (impuls A/B/Z) |
| Monitor analogowy | 2 kanały |
| Maksymalna częstotliwość impulsów wejściowych | 4 Mpulsów/s (odbiornik różnicowy), 200 kpulsów/s (otwarty kolektor) |
| Impuls sprzężenia zwrotnego pozycjonowania | Rozdzielczość enkodera: 131072 impulsów/obrót |
| Współczynnik mnożenia impulsów sterujących | Przekładnia elektroniczna A/B, A: 1 do 16777215, B: 1 do 16777215, 1/10 < A/B < 4000 |
| Ustawienie szerokości zakończenia pozycjonowania | 0 impulsów do ±65535 impulsów (jednostka impulsu sterującego) |
| Nadmierny błąd | ±3 obroty |
| Limit momentu obrotowego | Ustawiany przez parametry lub zewnętrzne wejście analogowe (0 V DC do +10 V DC / maksymalny moment obrotowy) |
| Zakres sterowania prędkością | Analogowe polecenie prędkości 1:2000, wewnętrzne polecenie prędkości 1:5000 |
| Wejście analogowego polecenia prędkości | 0 V DC do ±10 V DC / prędkość znamionowa (Prędkość przy 10 V jest zmieniana za pomocą [Pr. PC12]) |
| Współczynnik wahań prędkości | maks. ±0,01% (wahania obciążenia 0% do 100%), 0% (wahania zasilania: ±10%); maks. ±0,2% (temperatura otoczenia: 25℃ ± 10℃) tylko przy użyciu analogowego polecenia prędkości |
| Wejście analogowego polecenia momentu obrotowego | 0 V DC do ±8 V DC / maksymalny moment obrotowy (impedancja wejściowa: 10 kΩ do 12 kΩ) |
| Limit prędkości | Ustawiany przez parametry lub zewnętrzne wejście analogowe (0 V DC do ±10 V DC / prędkość znamionowa) |
| Tryb pozycjonowania | Metoda tabeli punktów, metoda programu |
| Funkcja serwo | Zaawansowane sterowanie tłumieniem drgań II, filtr adaptacyjny II, filtr wytrzymały, automatyczne dostrajanie, dostrajanie jednym dotknięciem, funkcja wytrzymałego napędu, funkcja rejestratora napędu, funkcja diagnostyki maszyny, funkcja monitorowania mocy |
| Funkcje ochronne | Wyłączanie przy przetężeniu, wyłączanie przy przepięciu regeneracyjnym, wyłączanie przy przeciążeniu (zabezpieczenie termiczne), zabezpieczenie przed przegrzaniem silnika serwo, zabezpieczenie przed błędem enkodera, zabezpieczenie przed błędem regeneracji, zabezpieczenie podnapięciowe, zabezpieczenie przed chwilowym zanikiem zasilania, zabezpieczenie przed nadmierną prędkością, zabezpieczenie przed nadmiernym błędem |
| Zgodność z normami globalnymi | Patrz „Zgodność z normami i przepisami globalnymi” w katalogu. |
| Konstrukcja (stopień ochrony IP) | Chłodzenie naturalne, otwarta (IP20) |
| Zasilanie 3-fazowe | Możliwe |
| Zasilanie 1-fazowe | Możliwe |
| Temperatura otoczenia | Praca: 0℃ do 55℃ (bez zamarzania), przechowywanie: -20℃ do 65℃ (bez zamarzania) |
| Wilgotność otoczenia | Praca/Przechowywanie: maks. 90 %RH (bez kondensacji) |
| Otoczenie | Wewnątrz pomieszczeń (bez bezpośredniego światła słonecznego); brak gazów korozyjnych, gazów palnych, mgły olejowej lub pyłu |
| Wysokość | 1000 m n.p.m. lub mniej |
| Odporność na wibracje | 5,9 m/s² przy 10 Hz do 55 Hz (kierunki osi X, Y i Z) |
| Masa [kg] | 1,5 |
Co mówią nasi klienci
Mitsubishi MR-J4
Laura Navas
Świetny produkt!
2019/12/01
Keyence sensor
EQDR SALES
Oryginalne i szybkie!
2020/02/22