
Envío 24/7

Seguimiento de pedidos en tiempo real

Opciones de entrega flexibles


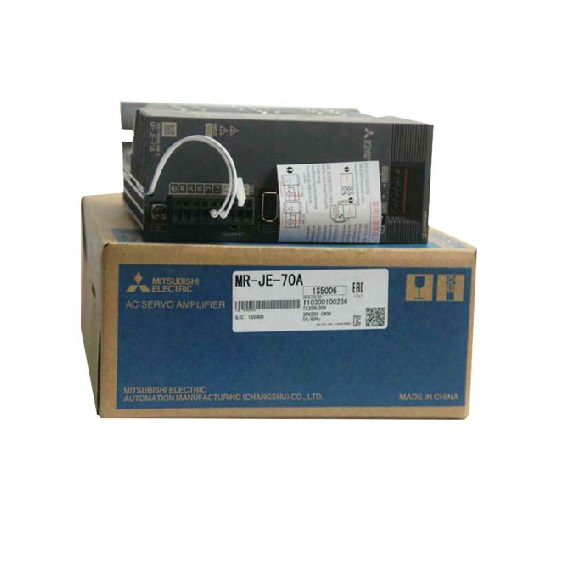
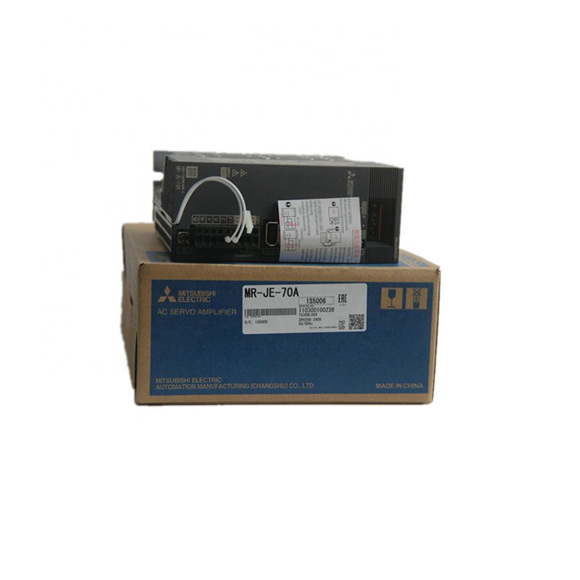
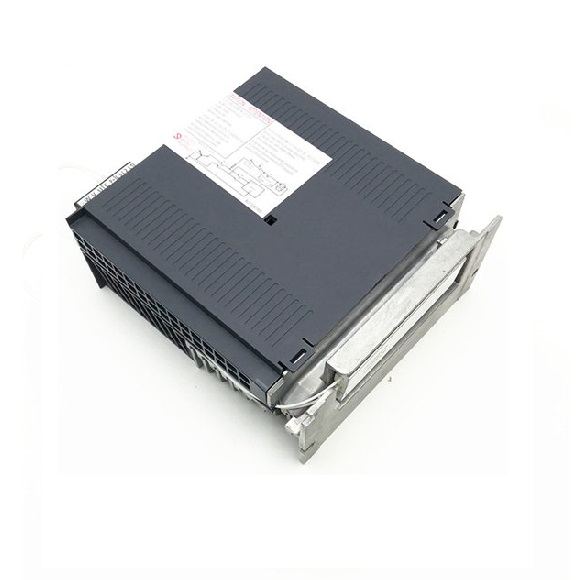
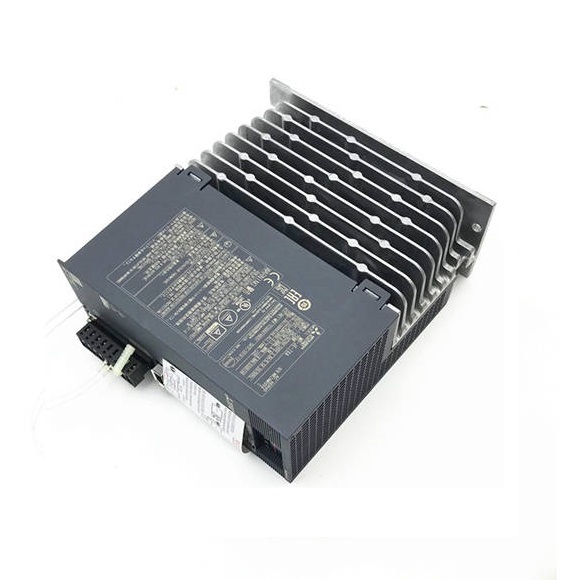
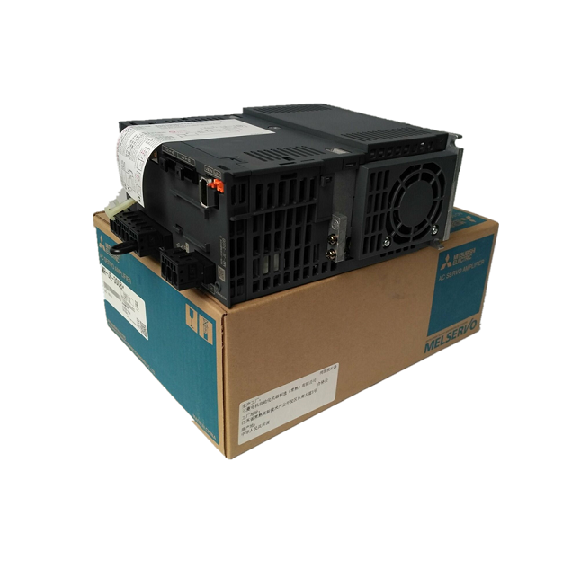
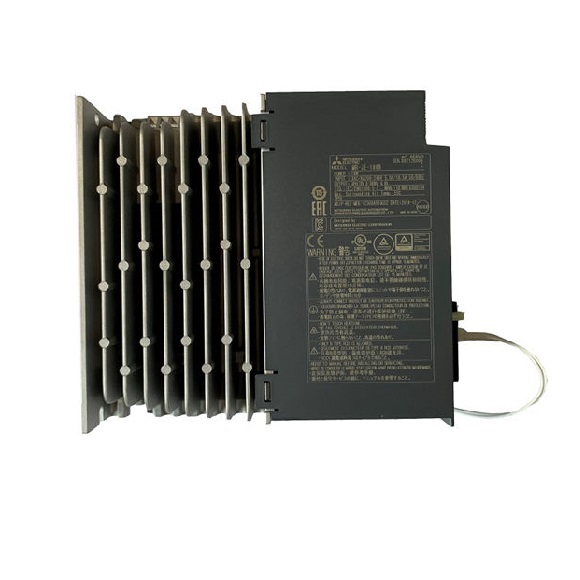
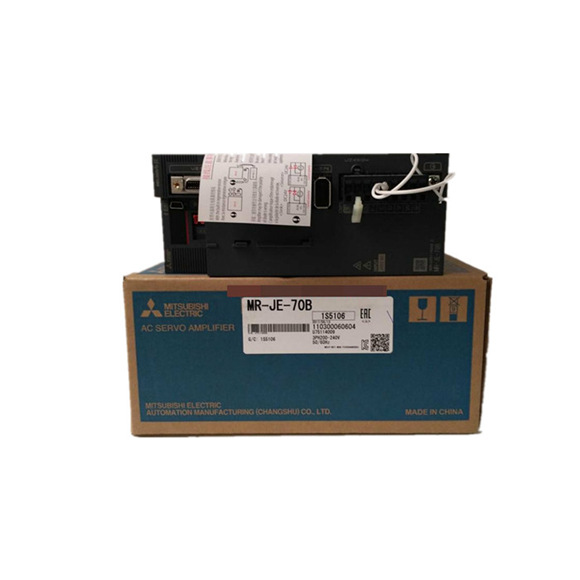
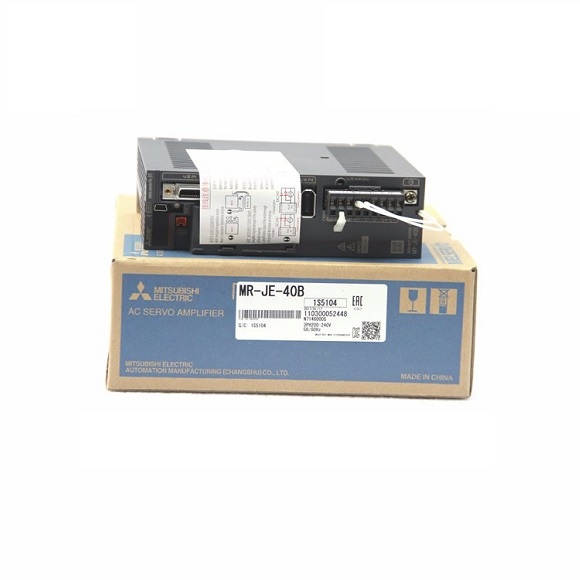
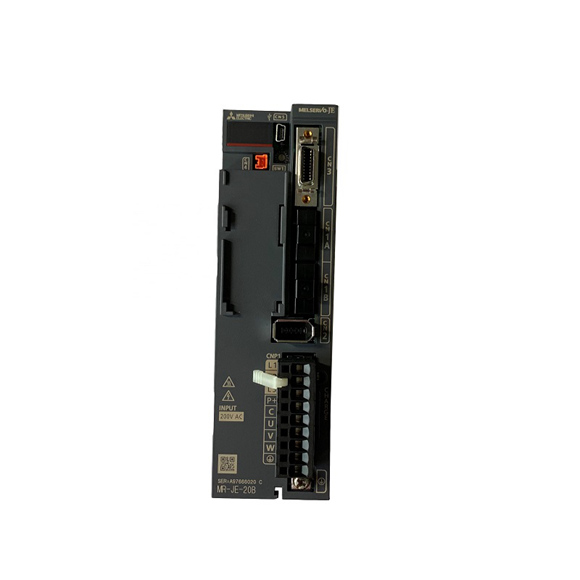
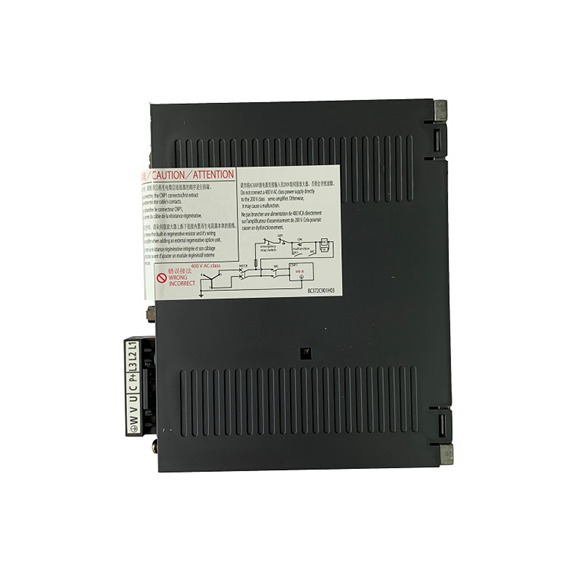
Diseñado para entornos exigentes de automatización industrial, el servo drive Mitsubishi MR-JE-70A ofrece un rendimiento excepcional para motores servo de clase 700W. Este avanzado drive integra sofisticados algoritmos de control, incluyendo PWM de onda senoidal y control de corriente, para garantizar un movimiento suave y preciso con una mínima ondulación de par en un amplio rango de velocidades. Soporta un versátil rango de tensión de entrada de 170 V AC a 264 V AC (trifásica o monofásica) con una tolerancia de frecuencia de ±5%, lo que lo hace adaptable a diversas redes eléctricas globales. El drive cuenta con una resistencia regenerativa incorporada capaz de manejar hasta 20W de potencia regenerativa, junto con un freno dinámico para una desaceleración segura y rápida, mejorando la seguridad del sistema y la longevidad de los componentes. Con una interfaz de encoder de alta resolución que proporciona 131072 pulsos por revolución y relaciones de engranaje electrónico flexibles (múltiplo A/B de 1/10 a 4000), el MR-JE-70A permite un posicionamiento y control de velocidad ultraprecisos. Su diseño compacto (1.5 kg) y refrigeración natural (IP20) optimizan el espacio en el armario, mientras que las funciones de protección integrales, que incluyen protección contra sobrecorriente, sobretensión, sobrecarga y error de encoder, aseguran un funcionamiento fiable en aplicaciones críticas. La comunicación a través de USB (compatible con MR Configurator2) y RS-422/RS-485 (hasta 32 ejes) facilita la configuración y la integración en sistemas multieje.
| Parámetro | MR-JE-70A |
|---|---|
| Tensión Nominal de Salida | Trifásica 170 V AC |
| Corriente Nominal [A] | 5.8 |
| Tensión/Frecuencia del Circuito Principal | Trifásica o monofásica 200 V AC a 240 V AC, 50 Hz/60 Hz |
| Corriente Nominal del Circuito Principal [A] | 3.8 |
| Fluctuación de Tensión Permisible | Trifásica o monofásica 170 V AC a 264 V AC |
| Fluctuación de Frecuencia Permisible | ±5% máximo |
| Alimentación de la Interfaz | 24 V DC ± 10% (capacidad de corriente requerida: 0.3 A) |
| Método de Control | Control PWM de onda senoidal / Método de control de corriente |
| Potencia Regenerativa Admisible (Resistencia Incorporada) [W] | 20 |
| Freno Dinámico | Incorporado |
| Función de Comunicación | USB (compatible con MR Configurator2), RS-422/RS-485 (comunicación 1:n hasta 32 ejes) |
| Pulso de Salida del Encoder | Compatible (pulso de fase A/B/Z) |
| Monitor Analógico | 2 canales |
| Frecuencia Máxima de Pulso de Entrada | 4 Mpulsos/s (receptor diferencial), 200 kpulsos/s (colector abierto) |
| Pulso de Retroalimentación de Posicionamiento | Resolución del encoder: 131072 pulsos/rev |
| Factor de Multiplicación de Pulso de Comando | Engranaje electrónico múltiplo A/B, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 |
| Configuración de Ancho de Posicionamiento Completo | 0 pulso a ±65535 pulsos (unidad de pulso de comando) |
| Error Excesivo | ±3 rotaciones |
| Límite de Par | Configurado por parámetros o entrada analógica externa (0 V DC a +10 V DC / par máximo) |
| Rango de Control de Velocidad | Comando de velocidad analógica 1:2000, comando de velocidad interna 1:5000 |
| Entrada de Comando de Velocidad Analógica | 0 V DC a ±10 V DC / velocidad nominal (La velocidad a 10 V se puede cambiar con [Pr. PC12]) |
| Tasa de Fluctuación de Velocidad | ±0.01% máximo (fluctuación de carga 0% a 100%), 0% (fluctuación de potencia: ±10%); ±0.2% máximo (temperatura ambiente: 25℃ ± 10℃) solo cuando se usa comando de velocidad analógica |
| Entrada de Comando de Par Analógico | 0 V DC a ±8 V DC / par máximo (impedancia de entrada: 10 kΩ a 12 kΩ) |
| Límite de Velocidad | Configurado por parámetros o entrada analógica externa (0 V DC a ±10 V DC / velocidad nominal) |
| Modo de Posicionamiento | Método de tabla de puntos, método de programa |
| Función Servo | Control avanzado de supresión de vibraciones II, filtro adaptativo II, filtro robusto, autoajuste, ajuste con un toque, función de drive resistente, función de grabadora de drive, función de diagnóstico de máquina, función de monitoreo de potencia |
| Funciones de Protección | Desconexión por sobrecorriente, desconexión por sobretensión regenerativa, desconexión por sobrecarga (térmico electrónico), protección contra sobrecalentamiento del motor servo, protección contra error del encoder, protección contra error regenerativo, protección contra subtensión, protección contra fallo de energía instantáneo, protección contra sobremarcha, protección contra error excesivo |
| Cumplimiento de Normas Globales | Consulte "Conformidad con normas y regulaciones globales" en el catálogo. |
| Estructura (Grado de Protección IP) | Refrigeración natural, abierto (IP20) |
| Entrada de Alimentación Trifásica | Posible |
| Entrada de Alimentación Monofásica | Posible |
| Temperatura Ambiente | Operación: 0℃ a 55℃ (sin congelación), almacenamiento: -20℃ a 65℃ (sin congelación) |
| Humedad Ambiente | Operación/Almacenamiento: 90 %HR máximo (sin condensación) |
| Ambiente | Interiores (sin luz solar directa); sin gas corrosivo, gas inflamable, niebla de aceite o polvo |
| Altitud | 1000 m o menos sobre el nivel del mar |
| Resistencia a Vibraciones | 5.9 m/s² a 10 Hz a 55 Hz (direcciones de los ejes X, Y y Z) |
| Masa [kg] | 1.5 |
Lo que dicen nuestros clientes
Mitsubishi MR-J4
Laura Navas
¡Gran producto!
2019/12/01
Keyence sensor
EQDR SALES
¡Original y rápido!
2020/02/22