
Envío 24/7

Seguimiento de pedidos en tiempo real

Opciones de entrega flexibles


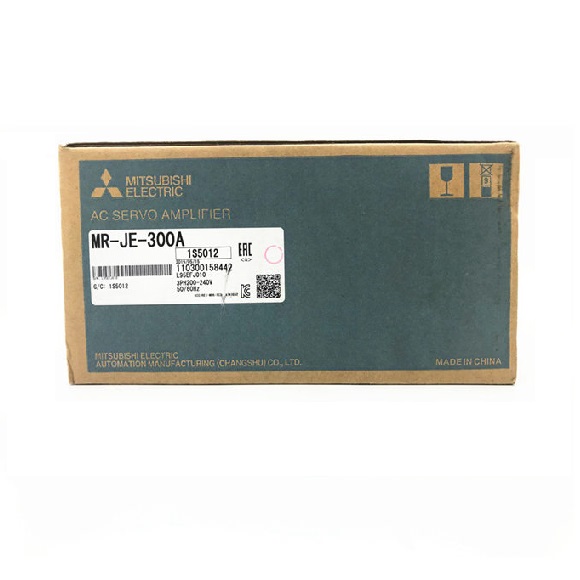
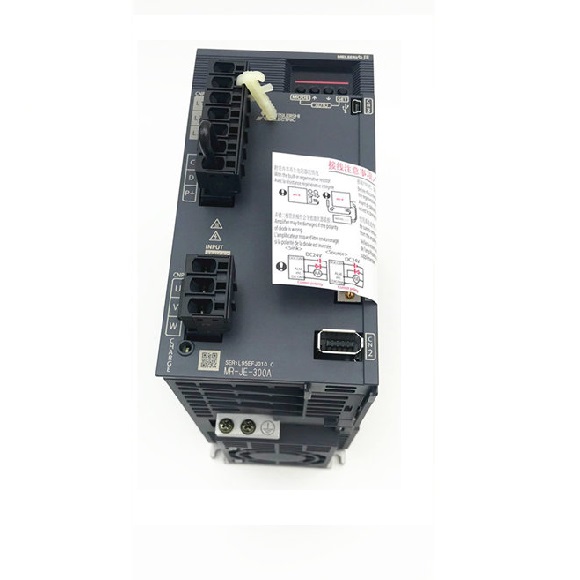
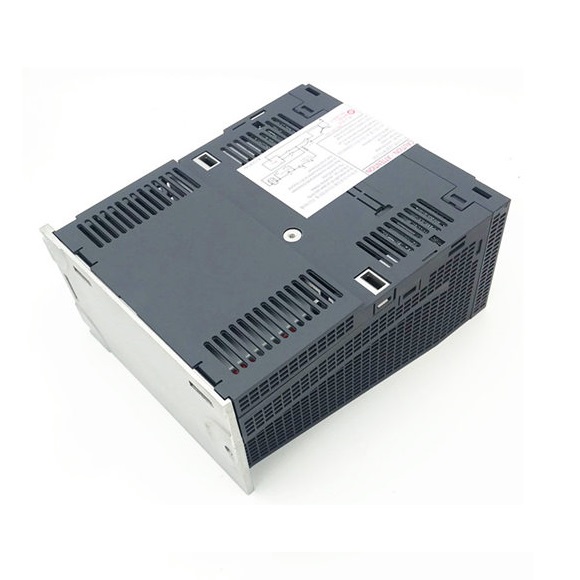
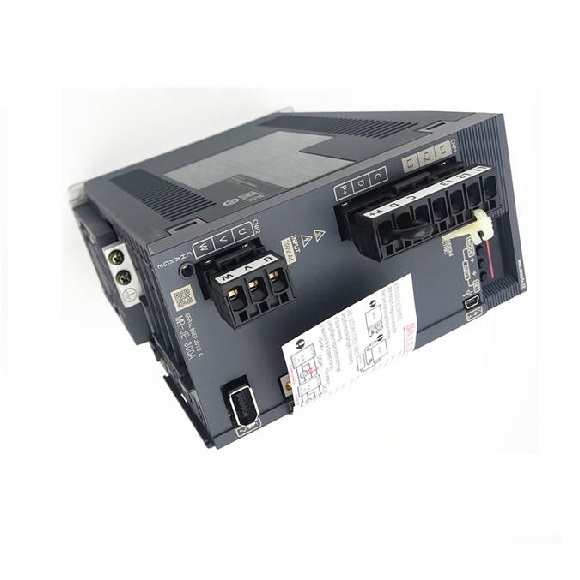
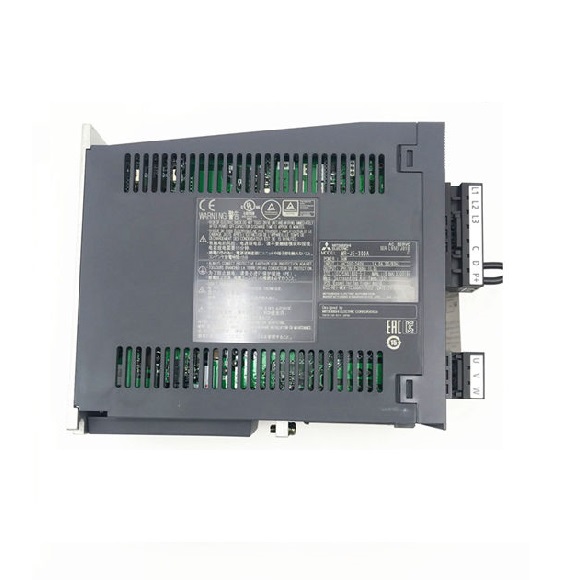
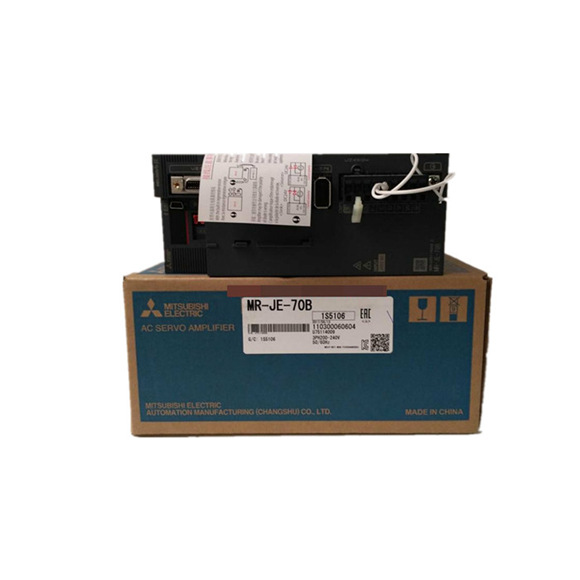
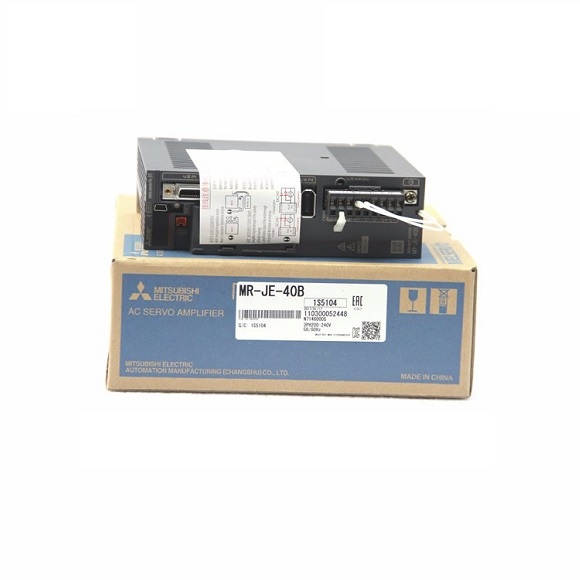
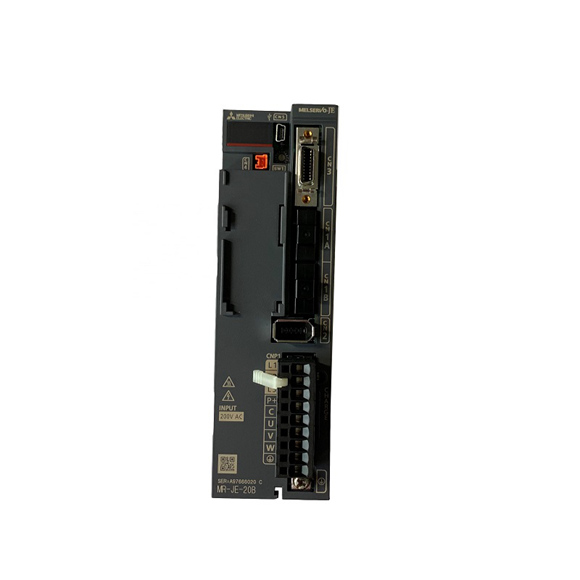
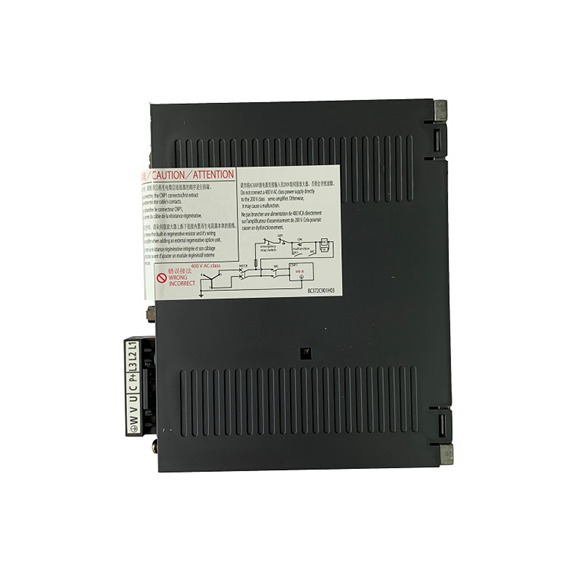
El Mitsubishi MR-JE-300A es un servo drive de alto rendimiento de 3kW diseñado para el control de movimiento de precisión en sistemas de automatización industrial. Este drive integra control PWM de onda senoidal con metodología de control de corriente, ofreciendo una excepcional linealidad de par y estabilidad de velocidad en un amplio rango operativo. Cuenta con una interfaz de encoder robusta de 131072 pulsos/rev para retroalimentación en lazo cerrado, permitiendo un posicionamiento preciso con relaciones de engranaje electrónico ajustables de 1/10 a 4000. El drive admite múltiples modos de control, incluyendo posicionamiento por tabla de puntos y programa, comandos analógicos de velocidad/par y preselecciones de velocidad internas. El control avanzado de supresión de vibraciones II y el filtro adaptativo II incorporados mitigan la resonancia mecánica, mientras que la función de drive robusto mejora la fiabilidad en condiciones adversas. La comunicación se facilita a través de USB (compatible con MR Configurator2) y RS-422/485 para redes multieje de hasta 32 ejes. El MR-JE-300A está diseñado para implementación global, aceptando entrada trifásica de 200-240V CA con una fluctuación permitida de 170-264V CA, e incluye funciones de protección integral contra sobrecorriente, sobretensión, sobrecarga y errores de encoder. Su diseño de refrigeración forzada con clasificación IP20 garantiza un funcionamiento fiable en entornos interiores con temperaturas ambiente de 0°C a 55°C.
| Parámetro | Especificación (MR-JE-300A) |
|---|---|
| Tensión Nominal de Salida | Trifásica 170 V CA |
| Corriente Nominal [A] | 11 |
| Tensión/Frecuencia del Circuito Principal | Trifásica 200 V CA a 240 V CA, 50 Hz/60 Hz |
| Corriente Nominal del Circuito Principal [A] | 14 |
| Fluctuación de Tensión Permitida | Trifásica 170 V CA a 264 V CA |
| Fluctuación de Frecuencia Permitida | ±5% máximo |
| Alimentación de la Interfaz | 24 V CC ± 10% (0.3 A requeridos) |
| Método de Control | Control PWM de onda senoidal / método de control de corriente |
| Potencia Regenerativa Admisible (Resistencia Incorporada) [W] | 100 |
| Freno Dinámico | Incorporado |
| Función de Comunicación | USB (compatible con MR Configurator2), RS-422/485 (1:n hasta 32 ejes) |
| Pulso de Salida del Encoder | Compatible con pulso de fase A/B/Z |
| Monitor Analógico | 2 canales |
| Frecuencia Máxima de Pulso de Entrada | 4 Mpulsos/s (receptor diferencial), 200 kpulsos/s (colector abierto) |
| Pulso de Retroalimentación de Posicionamiento | Resolución del encoder: 131072 pulsos/rev |
| Factor de Multiplicación de Pulso de Comando | Engranaje electrónico A/B múltiple, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 |
| Ajuste de Ancho de Posicionamiento Completo | 0 pulso a ±65535 pulsos (unidad de pulso de comando) |
| Error Excesivo | ±3 rotaciones |
| Límite de Par | Ajustado por parámetros o entrada analógica externa (0 V CC a +10 V CC / par máximo) |
| Modo de Control de Velocidad / Rango | Comando de velocidad analógico 1:2000, comando de velocidad interno 1:5000 |
| Entrada de Comando de Velocidad Analógico | 0 V CC a ±10 V CC / velocidad nominal (ajustable mediante Pr. PC12) |
| Tasa de Fluctuación de Velocidad | ±0.01% máx. (fluctuación de carga 0-100%); ±0.2% máx. (temp. ambiente 25°C ±10°C, solo comando analógico) |
| Entrada de Comando de Par Analógico | 0 V CC a ±8 V CC / par máximo (impedancia de entrada: 10 kΩ a 12 kΩ) |
| Límite de Velocidad (Modo de Control de Par) | Ajustado por parámetros o entrada analógica externa (0 V CC a ±10 V CC / velocidad nominal) |
| Modo de Posicionamiento | Método de tabla de puntos, método de programa |
| Función de Servo | Control avanzado de supresión de vibraciones II, filtro adaptativo II, filtro robusto, autoajuste, ajuste con un solo toque, función de drive robusto, grabador de drive, diagnóstico de máquina, monitoreo de potencia |
| Funciones de Protección | Sobrecorriente, sobretensión regenerativa, sobrecarga (térmico electrónico), sobrecalentamiento del motor, error de encoder, error regenerativo, subtensión, fallo de alimentación instantáneo, exceso de velocidad, error excesivo |
| Cumplimiento de Estándares Globales | Consulte el catálogo para detalles de conformidad |
| Estructura (Grado IP) | Refrigeración forzada, abierto (IP20) |
| Entrada de Alimentación Trifásica | Posible |
| Entrada de Alimentación Monofásica | No posible |
| Temperatura Ambiente | Operación: 0°C a 55°C (sin congelación); Almacenamiento: -20°C a 65°C (sin congelación) |
| Humedad Ambiente | Operación/Almacenamiento: 90% HR máx. (sin condensación) |
| Ambiente | Interiores (sin luz solar directa); sin gas corrosivo, gas inflamable, niebla de aceite o polvo |
| Altitud | 1000 m o menos sobre el nivel del mar |
| Resistencia a Vibraciones | 5.9 m/s² a 10 Hz a 55 Hz (ejes X, Y, Z) |
| Masa [kg] | 2.1 |
Lo que dicen nuestros clientes
Mitsubishi MR-J4
Laura Navas
¡Gran producto!
2019/12/01
Keyence sensor
EQDR SALES
¡Original y rápido!
2020/02/22