
Envio 24/7

Rastreamento de pedidos em tempo real

Opções de entrega flexíveis


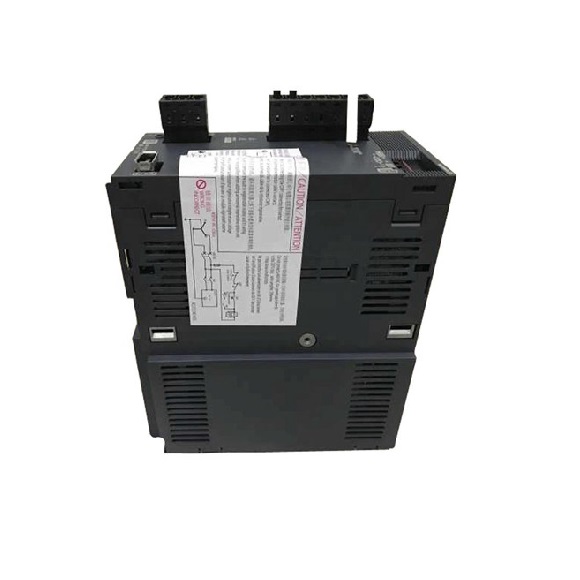
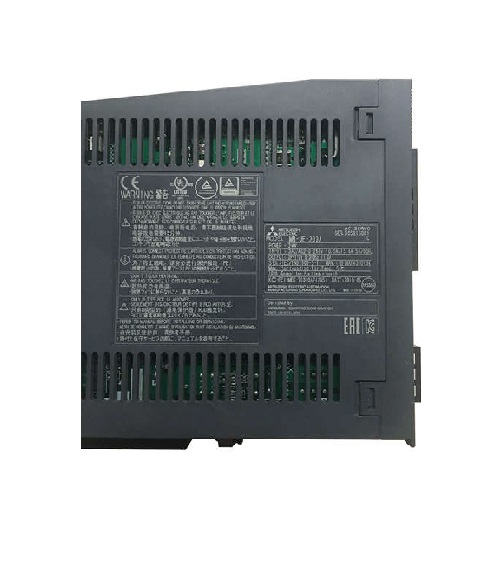
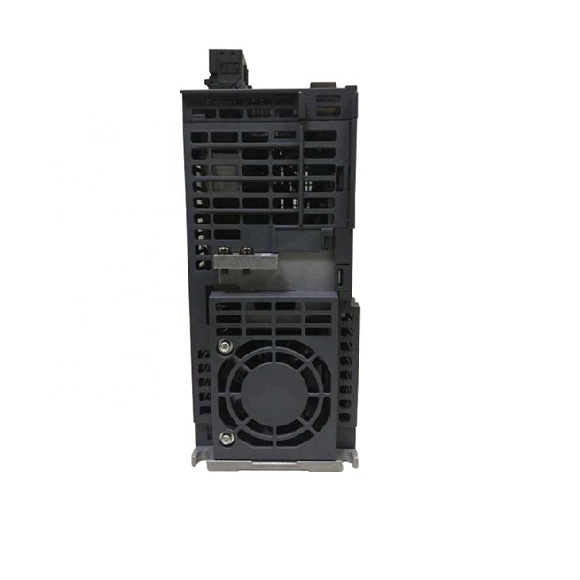
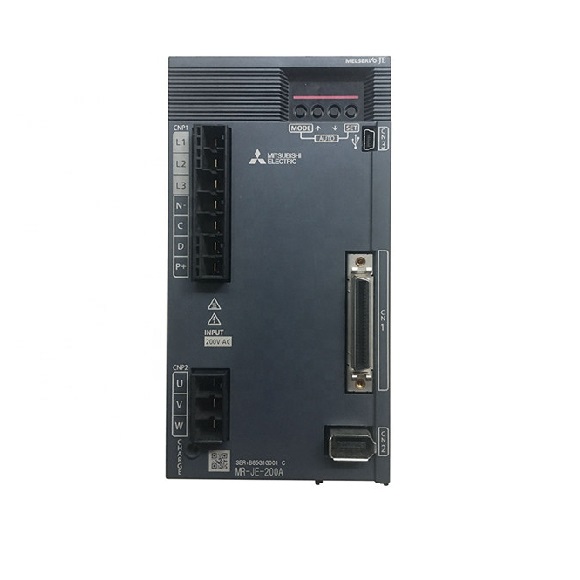
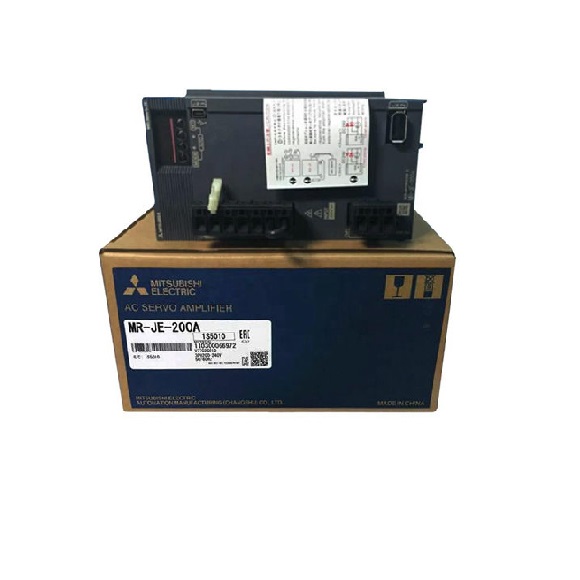
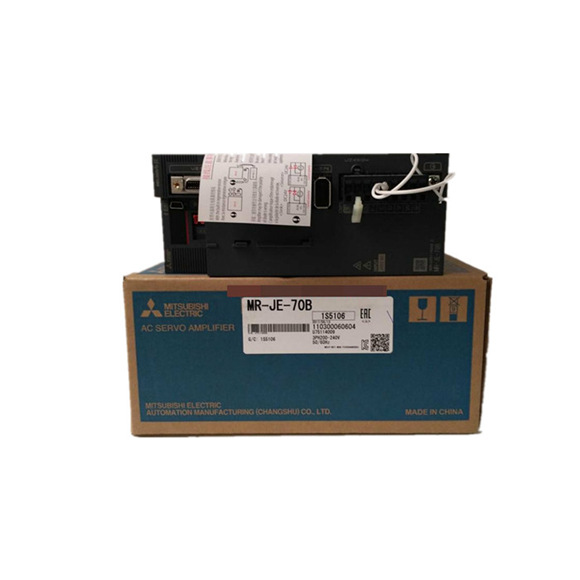
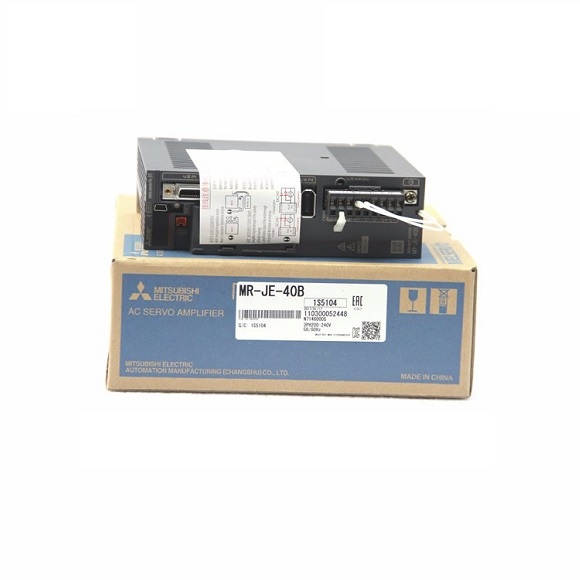
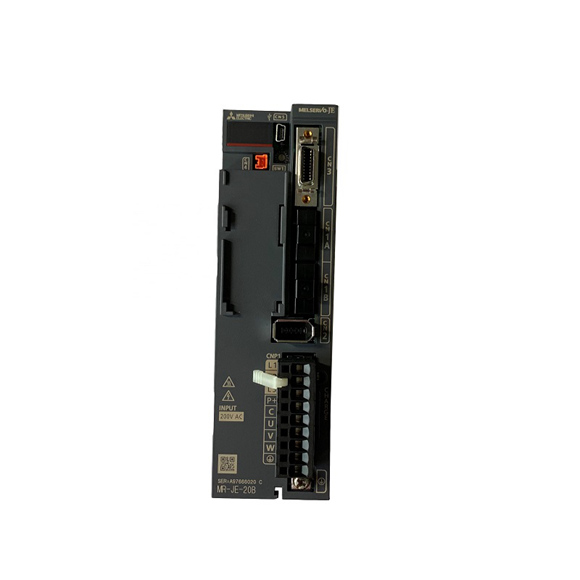
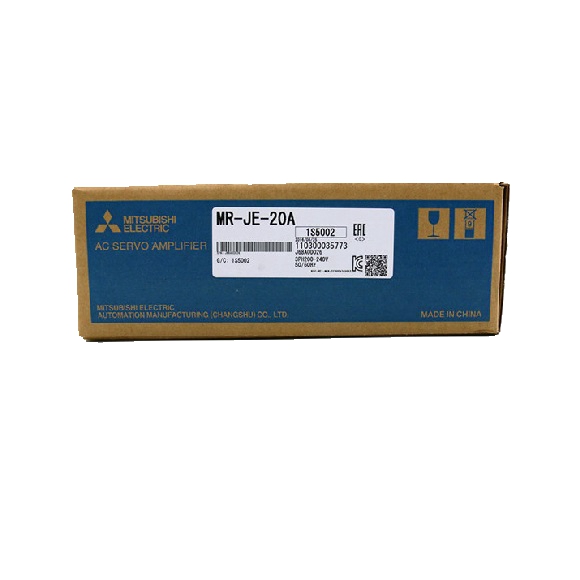
O servo drive Mitsubishi MR-JE-200A é um robusto servo amplificador AC de 2KW projetado para tarefas exigentes de automação industrial que requerem precisão excepcional no controle de posicionamento, velocidade e torque. Esta unidade fornece uma corrente nominal de saída de 11A e opera com uma entrada flexível trifásica ou monofásica de 200 V AC a 240 V AC (50/60 Hz), com uma faixa de flutuação de tensão permitida de 170 V AC a 264 V AC, garantindo desempenho estável sob condições variáveis de energia. Possui uma frequência máxima de pulso de entrada de 4 Mpulsos/s via receptor diferencial e 200 kpulsos/s via coletor aberto, combinada com uma resolução de encoder de 131072 pulsos/volta para controle ultrafino. O drive incorpora controle avançado de supressão de vibração II, filtro adaptativo II, filtro robusto, auto-ajuste, ajuste com um toque e uma função tough drive para manter a operação ideal em ambientes reais. Além disso, as funções integradas de gravador de drive e diagnóstico da máquina permitem solução de problemas eficiente e manutenção preditiva, reduzindo o tempo de inatividade. Com uma massa compacta de 2,1 kg e estrutura aberta IP20, esta unidade é projetada para montagem em painel e confiabilidade de longo prazo em ambientes industriais adversos.
| Especificação | MR-JE-200A |
|---|---|
| Tensão Nominal de Saída | Trifásica 170 V AC |
| Corrente Nominal [A] | 11 |
| Tensão / Frequência | Trifásica ou monofásica 200 V AC a 240 V AC, 50 Hz/60 Hz (Nota 9) |
| Corrente Nominal de Entrada [A] | 10.5 |
| Flutuação de Tensão Permitida | Trifásica ou monofásica 170 V AC a 264 V AC (Nota 9) |
| Flutuação de Frequência Permitida | ±5% máximo |
| Fonte de Alimentação da Interface | 24 V DC ± 10% (0,3 A necessário) |
| Método de Controle | Controle PWM de onda senoidal / método de controle de corrente |
| Potência Regenerativa Suportável (Resistor Interno) [W] | 100 |
| Freio Dinâmico | Integrado (Nota 4, 8) |
| Função de Comunicação | USB (compatível com MR Configurator2) + RS-422/RS-485 (1:n, até 32 eixos) |
| Pulso de Saída do Encoder | Compatível (pulso de fase A/B/Z) |
| Monitor Analógico | 2 canais |
| Frequência Máxima de Pulso de Entrada | 4 Mpulsos/s (receptor diferencial), 200 kpulsos/s (coletor aberto) |
| Pulso de Feedback de Posicionamento | Resolução do encoder: 131072 pulsos/volta |
| Fator de Multiplicação de Pulso de Comando | Engrenagem eletrônica A/B múltipla, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 |
| Configuração de Largura de Posicionamento Completo | 0 pulso a ±65535 pulsos (unidade de pulso de comando) |
| Excesso de Erro | ±3 rotações |
| Limite de Torque | Definido por parâmetros ou entrada analógica externa (0 V DC a +10 V DC/torque máximo) |
| Modo de Controle de Velocidade | Comando de velocidade analógico 1:2000, comando de velocidade interno 1:5000 |
| Faixa de Controle de Velocidade | Comando de velocidade analógico 1:2000, comando de velocidade interno 1:5000 |
| Entrada de Comando de Velocidade Analógico | 0 V DC a ±10 V DC/velocidade nominal (ajustável via Pr. PC12) |
| Taxa de Flutuação de Velocidade | ±0,01% máx. (carga 0-100%), 0% (alimentação ±10%); ±0,2% máx. (temp. ambiente 25°C±10°C, apenas comando analógico) |
| Limite de Torque (Modo de Velocidade) | Definido por parâmetros ou entrada analógica externa (0 V DC a +10 V DC/torque máximo) |
| Entrada de Comando de Torque Analógico | 0 V DC a ±8 V DC/torque máximo (impedância de entrada: 10 kΩ a 12 kΩ) |
| Limite de Velocidade | Definido por parâmetros ou entrada analógica externa (0 V DC a ±10 V DC/velocidade nominal) |
| Modo de Posicionamento | Método de tabela de pontos, método de programa |
| Função Servo | Controle avançado de supressão de vibração II, filtro adaptativo II, filtro robusto, auto-ajuste, ajuste com um toque, função tough drive, gravador de drive, diagnóstico da máquina, monitoramento de potência |
| Funções de Proteção | Sobrecorrente, sobretensão regenerativa, sobrecarga (térmico eletrônico), superaquecimento do motor, erro do encoder, erro regenerativo, subtensão, falha de energia instantânea, excesso de velocidade, excesso de erro |
| Conformidade com Padrões Globais | Consulte o catálogo para detalhes de conformidade |
| Estrutura (Grau de Proteção IP) | Resfriamento forçado, aberto (IP20) |
| Entrada de Alimentação Trifásica | Possível |
| Entrada de Alimentação Monofásica | Não possível |
| Temperatura Ambiente | Operação: 0°C a 55°C (sem congelamento); Armazenamento: -20°C a 65°C (sem congelamento) |
| Umidade Ambiente | Operação/Armazenamento: 90% UR máx. (sem condensação) |
| Ambiente | Interno (sem luz solar direta); sem gás corrosivo, gás inflamável, névoa de óleo ou poeira |
| Altitude | 1000 m ou menos acima do nível do mar |
| Resistência à Vibração | 5,9 m/s² a 10 Hz a 55 Hz (eixos X, Y, Z) |
| Massa [kg] | 2,1 |
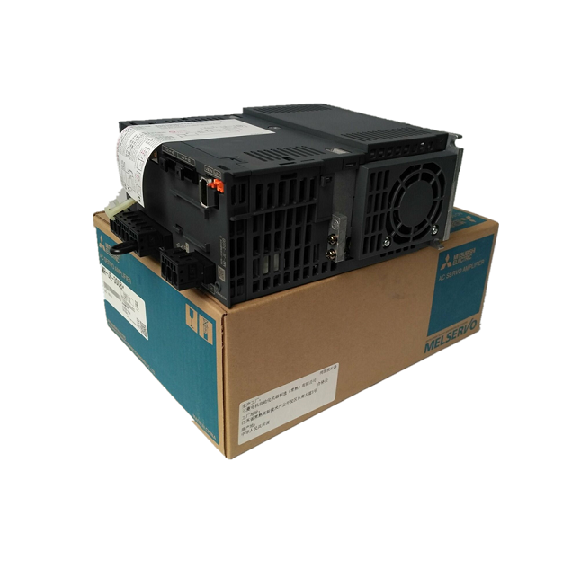
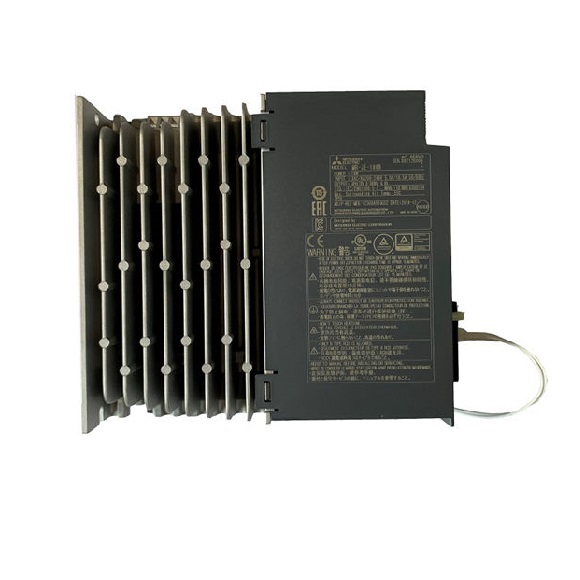
O que dizem nossos clientes
Mitsubishi MR-J4
Laura Navas
Ótimo produto!
2019/12/01
Keyence sensor
EQDR SALES
Original e rápido!
2020/02/22