
Wysyłka 24/7

Śledzenie zamówień na żywo

Elastyczne opcje dostawy


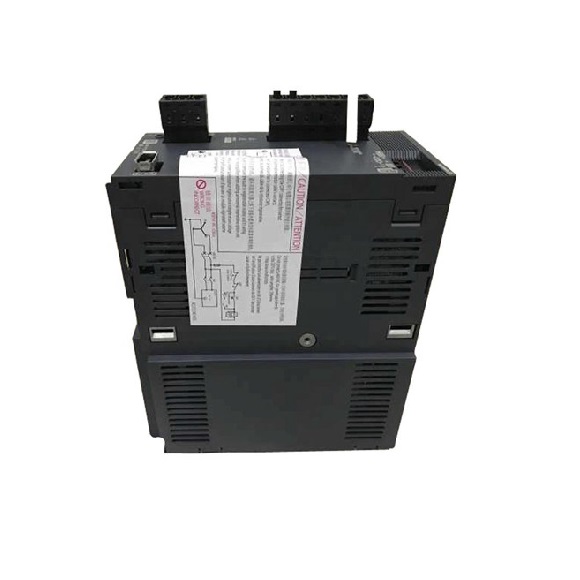
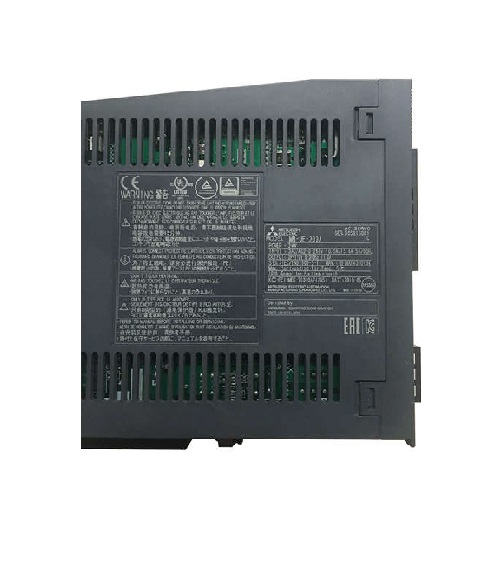
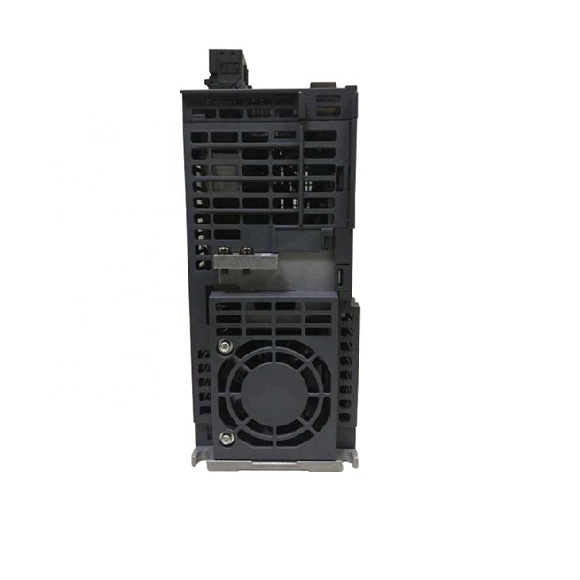
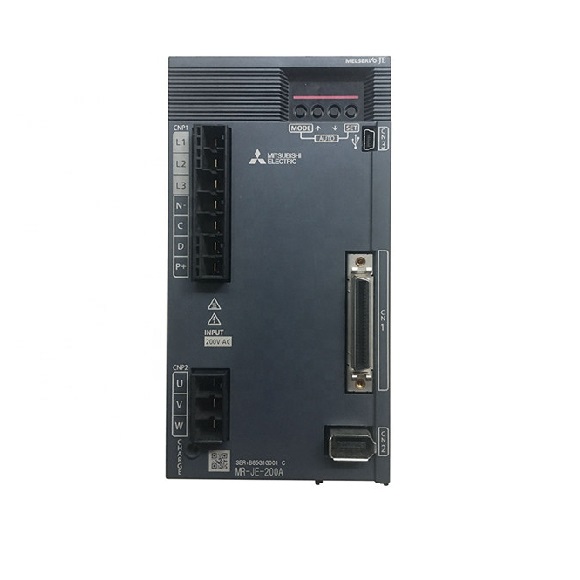
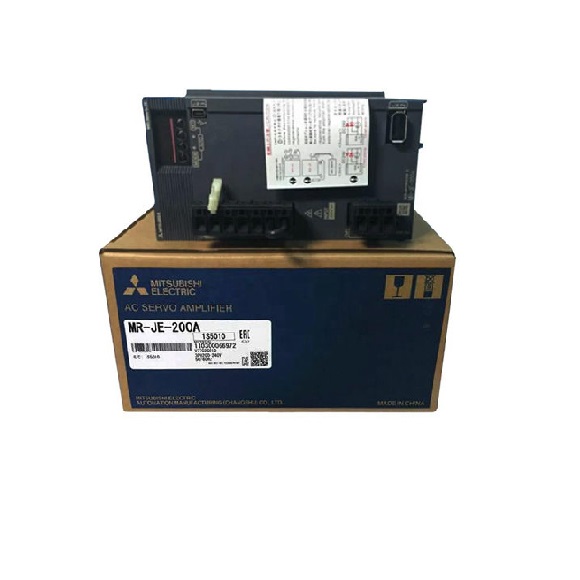
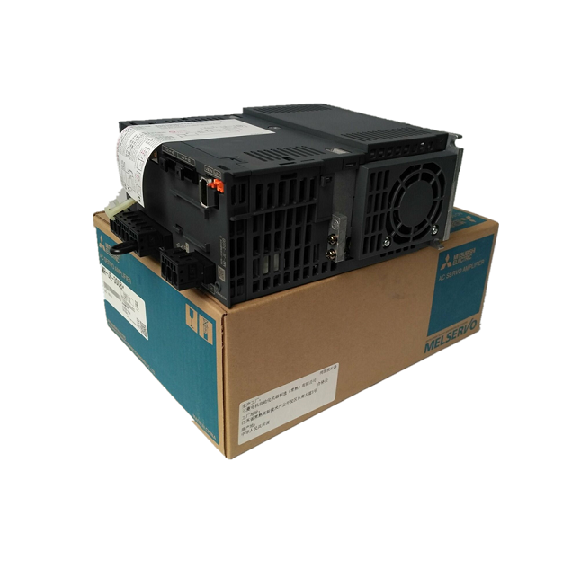
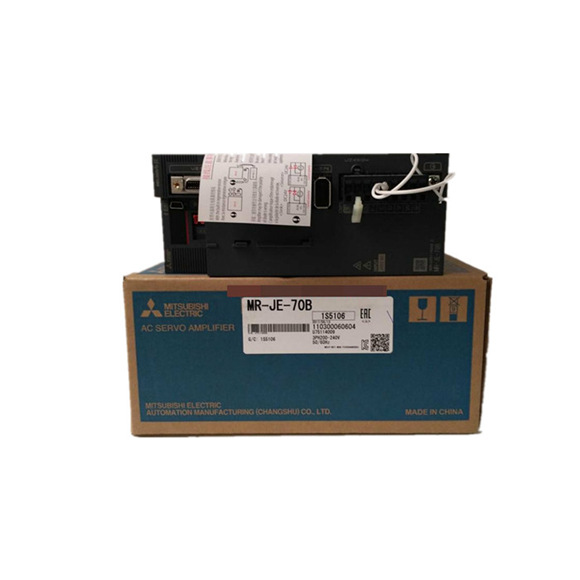
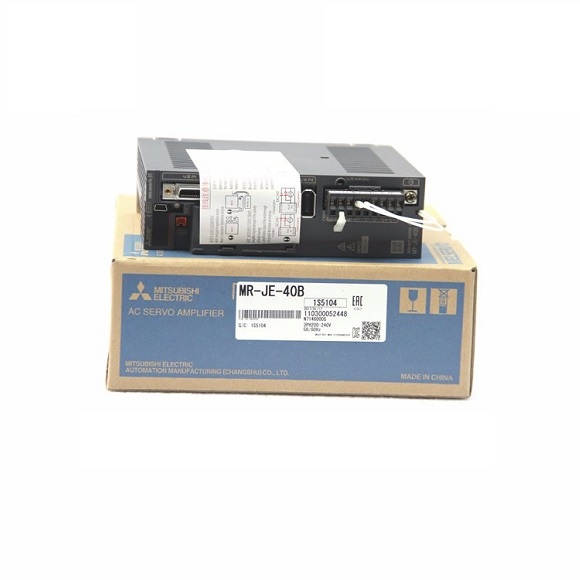
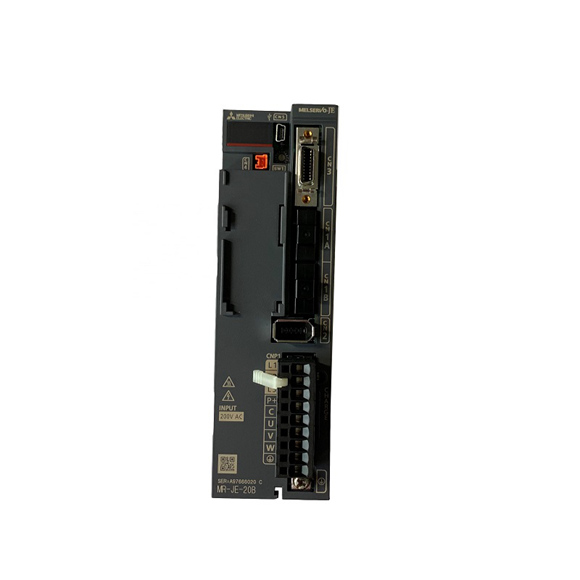
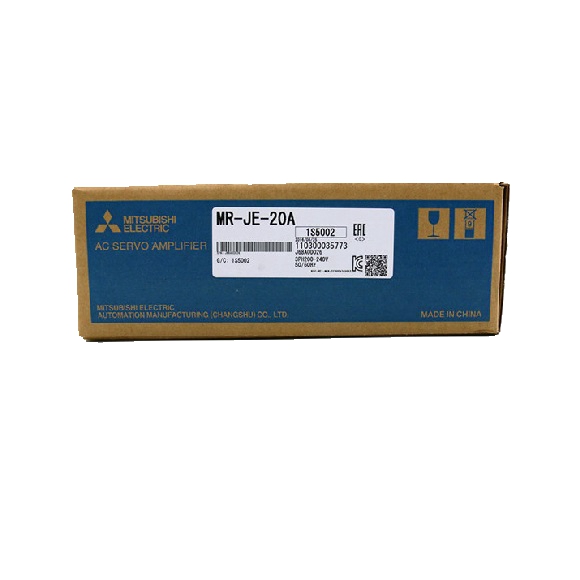
Serwonapęd Mitsubishi MR-JE-200A to solidny 2kW serwonapęd AC zaprojektowany do wymagających zadań automatyki przemysłowej, które wymagają wyjątkowej precyzji w regulacji pozycji, prędkości i momentu obrotowego. To urządzenie dostarcza znamionowy prąd wyjściowy 11A i działa na elastycznym zasilaniu 3-fazowym lub 1-fazowym 200 V AC do 240 V AC (50/60 Hz), z dopuszczalnym zakresem wahań napięcia 170 V AC do 264 V AC, zapewniając stabilną pracę w zmiennych warunkach zasilania. Charakteryzuje się maksymalną częstotliwością impulsów wejściowych 4 Mpulsów/s przez odbiornik różnicowy i 200 kpulsów/s przez otwarty kolektor, w połączeniu z rozdzielczością enkodera 131072 impulsów/obrót dla ultra-precyzyjnego sterowania. Serwonapęd zawiera zaawansowane tłumienie drgań II, filtr adaptacyjny II, filtr wytrzymały, automatyczne strojenie, strojenie jednym dotknięciem oraz funkcję Tough Drive, aby utrzymać optymalną pracę w rzeczywistych warunkach. Dodatkowo, wbudowany rejestrator pracy i funkcje diagnostyki maszyny umożliwiają wydajne rozwiązywanie problemów i konserwację predykcyjną, skracając przestoje. Dzięki kompaktowej masie 2,1 kg i otwartej konstrukcji IP20, to urządzenie jest przeznaczone do montażu w szafie sterowniczej i długoterminowej niezawodności w trudnych warunkach przemysłowych.
| Specyfikacja | MR-JE-200A |
|---|---|
| Znamionowe napięcie wyjściowe | 3-fazowe 170 V AC |
| Prąd znamionowy [A] | 11 |
| Napięcie / Częstotliwość | 3-fazowe lub 1-fazowe 200 V AC do 240 V AC, 50 Hz/60 Hz (Uwaga 9) |
| Znamionowy prąd wejściowy [A] | 10.5 |
| Dopuszczalne wahania napięcia | 3-fazowe lub 1-fazowe 170 V AC do 264 V AC (Uwaga 9) |
| Dopuszczalne wahania częstotliwości | maks. ±5% |
| Zasilanie interfejsu | 24 V DC ± 10% (wymagane 0.3 A) |
| Metoda sterowania | Sterowanie PWM z falą sinusoidalną / sterowanie prądem |
| Dopuszczalna moc regeneracji (wbudowany rezystor) [W] | 100 |
| Hamulec dynamiczny | Wbudowany (Uwaga 4, 8) |
| Funkcja komunikacji | USB (kompatybilny z MR Configurator2) + RS-422/RS-485 (1:n, do 32 osi) |
| Impuls wyjściowy enkodera | Kompatybilny (impuls fazy A/B/Z) |
| Monitor analogowy | 2 kanały |
| Maksymalna częstotliwość impulsów wejściowych | 4 Mpulsów/s (odbiornik różnicowy), 200 kpulsów/s (otwarty kolektor) |
| Impuls sprzężenia zwrotnego pozycjonowania | Rozdzielczość enkodera: 131072 impulsów/obrót |
| Mnożnik impulsów komendy | Przekładnia elektroniczna A/B, A: 1 do 16777215, B: 1 do 16777215, 1/10 < A/B < 4000 |
| Ustawienie szerokości zakończenia pozycjonowania | 0 impulsów do ±65535 impulsów (jednostka impulsu komendy) |
| Nadmierny błąd | ±3 obroty |
| Ograniczenie momentu obrotowego | Ustawiane przez parametry lub zewnętrzne wejście analogowe (0 V DC do +10 V DC/maksymalny moment obrotowy) |
| Tryb sterowania prędkością | Analogowa komenda prędkości 1:2000, wewnętrzna komenda prędkości 1:5000 |
| Zakres sterowania prędkością | Analogowa komenda prędkości 1:2000, wewnętrzna komenda prędkości 1:5000 |
| Wejście analogowej komendy prędkości | 0 V DC do ±10 V DC/prędkość znamionowa (regulowane przez Pr. PC12) |
| Współczynnik wahań prędkości | maks. ±0.01% (obciążenie 0-100%), 0% (zasilanie ±10%); maks. ±0.2% (temp. otoczenia 25°C±10°C, tylko komenda analogowa) |
| Ograniczenie momentu obrotowego (tryb prędkości) | Ustawiane przez parametry lub zewnętrzne wejście analogowe (0 V DC do +10 V DC/maksymalny moment obrotowy) |
| Wejście analogowej komendy momentu obrotowego | 0 V DC do ±8 V DC/maksymalny moment obrotowy (impedancja wejściowa: 10 kΩ do 12 kΩ) |
| Ograniczenie prędkości | Ustawiane przez parametry lub zewnętrzne wejście analogowe (0 V DC do ±10 V DC/prędkość znamionowa) |
| Tryb pozycjonowania | Metoda tabeli punktów, metoda programu |
| Funkcja serwo | Zaawansowane tłumienie drgań II, filtr adaptacyjny II, filtr wytrzymały, automatyczne strojenie, strojenie jednym dotknięciem, funkcja Tough Drive, rejestrator pracy, diagnostyka maszyny, monitorowanie mocy |
| Funkcje ochronne | Nadprądowy, przepięcie regeneracyjne, przeciążenie (termiczne elektroniczne), przegrzanie silnika, błąd enkodera, błąd regeneracji, zbyt niskie napięcie, chwilowy zanik zasilania, nadmierna prędkość, nadmierny błąd |
| Zgodność z normami globalnymi | Szczegóły zgodności w katalogu |
| Konstrukcja (stopień ochrony IP) | Chłodzenie wymuszone, otwarta (IP20) |
| Zasilanie 3-fazowe | Możliwe |
| Zasilanie 1-fazowe | Niemożliwe |
| Temperatura otoczenia | Praca: 0°C do 55°C (bez zamarzania); Przechowywanie: -20°C do 65°C (bez zamarzania) |
| Wilgotność otoczenia | Praca/Przechowywanie: maks. 90% RH (bez kondensacji) |
| Otoczenie | Wewnątrz pomieszczeń (bez bezpośredniego światła słonecznego); brak gazów korozyjnych, gazów palnych, mgły olejowej lub pyłu |
| Wysokość n.p.m. | 1000 m lub mniej |
| Odporność na wibracje | 5.9 m/s² przy 10 Hz do 55 Hz (osie X, Y, Z) |
| Masa [kg] | 2.1 |
Co mówią nasi klienci
Mitsubishi MR-J4
Laura Navas
Świetny produkt!
2019/12/01
Keyence sensor
EQDR SALES
Oryginalne i szybkie!
2020/02/22