
จัดส่งตลอด 24 ชั่วโมง

ติดตามคำสั่งซื้อแบบเรียลไทม์

ตัวเลือกการจัดส่งที่ยืดหยุ่น


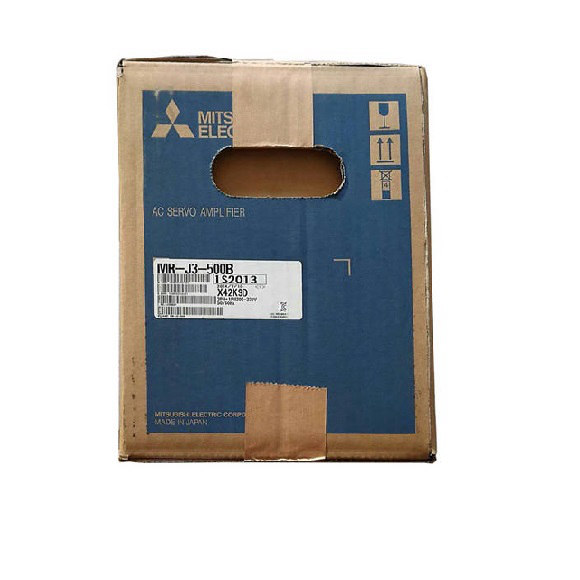
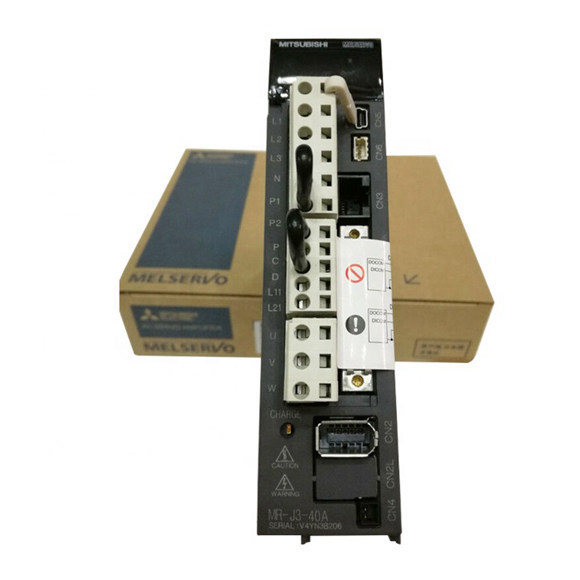
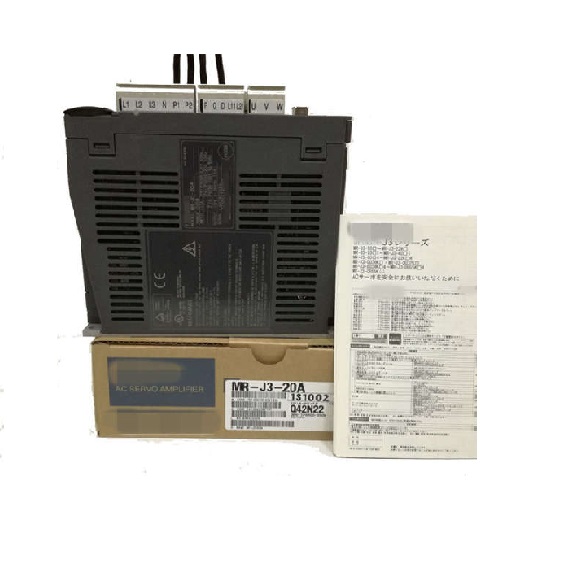
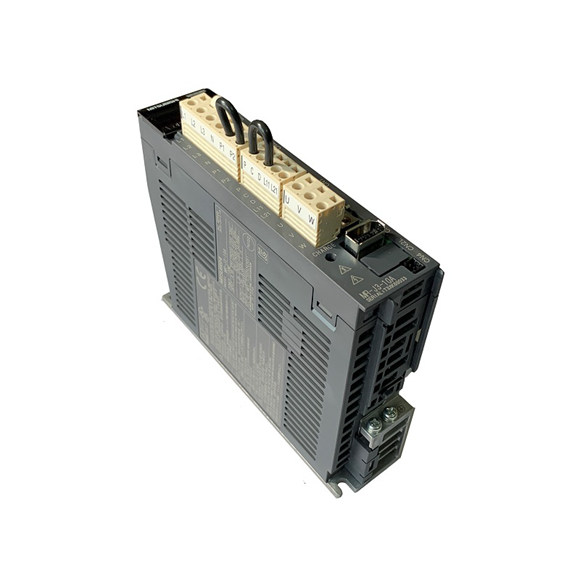
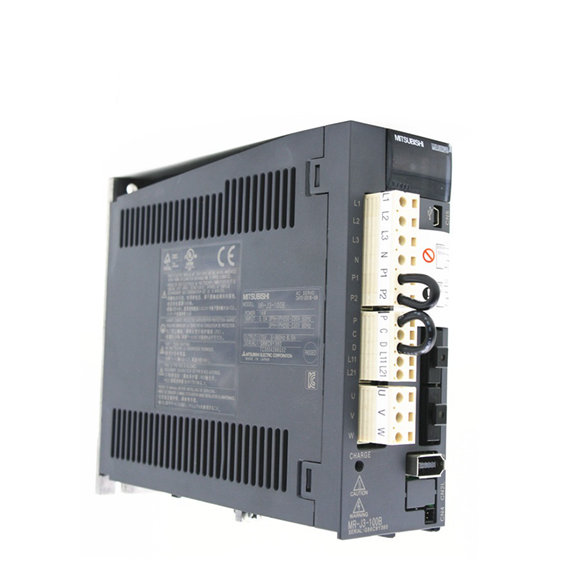
Mitsubishi MR-J3-500B เป็นเซอร์โวไดรฟ์ประสิทธิภาพสูงจากซีรีส์ MR-J3 ที่มีชื่อเสียง ซึ่งออกแบบมาโดยเฉพาะสำหรับสภาพแวดล้อมระบบอัตโนมัติที่มีความต้องการสูง เช่น เครื่องจักร CNC หุ่นยนต์ และระบบบรรจุภัณฑ์ หน่วยขนาด 5 kW นี้ให้การควบคุมการเคลื่อนที่ที่ยอดเยี่ยมผ่านสถาปัตยกรรมการควบคุม PWM แบบ Sine-wave ขั้นสูง รองรับโหมดการควบคุมตำแหน่ง ความเร็ว และแรงบิด พร้อมการสลับโหมดที่ราบรื่น ทำงานบนแหล่งจ่ายไฟ 3 เฟส 200 ถึง 230VAC มีตัวต้านทานรีเจนเนอเรทีฟในตัวสำหรับการจัดการพลังงานอย่างมีประสิทธิภาพ และโครงสร้าง IP00 แบบพัดลมระบายความร้อนที่แข็งแรง ไดรฟ์นี้มีความถี่พัลส์อินพุตสูงสุด 1 Mpps (แบบดิฟเฟอเรนเชียล) และฟังก์ชันเกียร์อิเล็กทรอนิกส์ที่มีช่วงอัตราส่วน 1/10 ถึง 2000 ทำให้มั่นใจได้ถึงการกำหนดตำแหน่งที่แม่นยำและการตอบสนองความเร็วสูง ด้วยช่วงอุณหภูมิแวดล้อม 0 ถึง 55°C และคุณสมบัติการป้องกันที่ครอบคลุม รวมถึงกระแสเกิน แรงดันเกิน และมอเตอร์ร้อนเกินไป MR-J3-500B ถูกสร้างขึ้นเพื่อการทำงานที่เชื่อถือได้ในสภาพแวดล้อมอุตสาหกรรมที่รุนแรง ความละเอียดเอ็นโค้ดเดอร์ (Encoder) ที่ 262,184 พัลส์ต่อรอบ และช่วงควบคุมความเร็ว 1:2000 (อนาล็อก) หรือ 1:5000 (ภายใน) ทำให้เป็นตัวเลือกที่เหมาะสำหรับการใช้งานที่ต้องการความแม่นยำสูงและความสามารถในการทำซ้ำ
| พารามิเตอร์ | ข้อมูลจำเพาะ (MR-J3-500B) |
|---|---|
| รุ่น | MR-J3-500B |
| กำลังขับพิกัด | 5 kW |
| แหล่งจ่ายไฟวงจรหลัก | 3 เฟส 200 ถึง 230VAC, 50/60 Hz |
| ความผันผวนของแรงดันไฟฟ้าที่อนุญาต | 3 เฟส 170 ถึง 253VAC |
| ความผันผวนของความถี่ที่อนุญาต | สูงสุด ±5% |
| การใช้พลังงาน | 45 W |
| แหล่งจ่ายไฟอินเทอร์เฟซ | 24VDC ±10% (ต้องการ 300 mA) |
| ตัวต้านทานรีเจนเนอเรทีฟในตัว | 130 W (มาตรฐาน) |
| ตัวต้านทานรีเจนเนอเรทีฟภายนอก (อุปกรณ์เสริม) | ไม่มีให้ (รุ่นมาตรฐาน) |
| ระบบควบคุม | การควบคุม PWM แบบ Sine-wave / การควบคุมกระแส |
| ไดนามิกเบรก | ในตัว |
| คุณสมบัติด้านความปลอดภัย | ป้องกันกระแสเกิน, แรงดันเกิน, โหลดเกิน (เทอร์มอลอิเล็กทรอนิกส์), มอเตอร์ร้อนเกินไป, ข้อผิดพลาดเอ็นโค้ดเดอร์ (Encoder), แรงดันตก, ความเร็วเกิน, ข้อผิดพลาดส่วนเกิน |
| ความถี่พัลส์อินพุตสูงสุด | 1 Mpps (ตัวรับสัญญาณดิฟเฟอเรนเชียล), 200 kpps (โอเพนคอลเลกเตอร์) |
| พัลส์ป้อนกลับตำแหน่ง | 262,144 พัลส์/รอบ (ความละเอียดเอ็นโค้ดเดอร์ (Encoder)) |
| ตัวคูณพัลส์คำสั่ง | เกียร์อิเล็กทรอนิกส์ A/B: A=1 ถึง 1,048,576, B=1 ถึง 1,048,576, 1/10 < A/B < 2000 |
| ความกว้างของการกำหนดตำแหน่งเสร็จสมบูรณ์ | 0 ถึง ±10,000 พัลส์ (หน่วยพัลส์คำสั่ง) |
| ข้อผิดพลาดส่วนเกิน | ±3 รอบ |
| ขีดจำกัดแรงบิด | ตั้งค่าด้วยพารามิเตอร์หรืออินพุตอนาล็อกภายนอก (0 ถึง +10VDC / แรงบิดสูงสุด) |
| ช่วงควบคุมความเร็ว | คำสั่งความเร็วแบบอนาล็อก: 1:2000, คำสั่งความเร็วภายใน: 1:5000 |
| อินพุตคำสั่งความเร็วแบบอนาล็อก | 0 ถึง ±10VDC / ความเร็วพิกัด |
| อัตราความผันผวนของความเร็ว | สูงสุด ±0.01% (โหลด 0-100%), 0% (กำลัง ±10%), สูงสุด ±0.2% (อุณหภูมิแวดล้อม 25°C±10°C) |
| อินพุตอนาล็อกโหมดควบคุมแรงบิด | 0 ถึง ±8VDC / แรงบิดสูงสุด (อิมพีแดนซ์อินพุต 10-12 kΩ) |
| ขีดจำกัดความเร็ว (โหมดแรงบิด) | ตั้งค่าด้วยพารามิเตอร์หรืออินพุตอนาล็อกภายนอก (0 ถึง ±10VDC / ความเร็วพิกัด) |
| โครงสร้าง | แบบเปิดระบายความร้อนด้วยพัดลม (IP00) |
| อุณหภูมิแวดล้อม | 0 ถึง 55°C (ขณะทำงาน), -20 ถึง 65°C (ขณะจัดเก็บ) |
| ความชื้นแวดล้อม | สูงสุด 90% RH (ไม่มีการควบแน่น) |
| บรรยากาศ | ภายในอาคาร ไม่มีก๊าซกัดกร่อน ละอองน้ำมัน หรือฝุ่น |
| ระดับความสูง | สูงสุด 1000 ม. จากระดับน้ำทะเล |
| การสั่นสะเทือน | สูงสุด 5.9 m/s² |
| น้ำหนัก | ประมาณ 4.6 kg (10.1 lb) |
ความคิดเห็นของลูกค้า
Mitsubishi MR-J4
Laura Navas
สินค้ายอดเยี่ยม!
2019/12/01
Keyence sensor
EQDR SALES
ของแท้และส่งไว!
2020/02/22