
จัดส่งตลอด 24 ชั่วโมง

ติดตามคำสั่งซื้อแบบเรียลไทม์

ตัวเลือกการจัดส่งที่ยืดหยุ่น


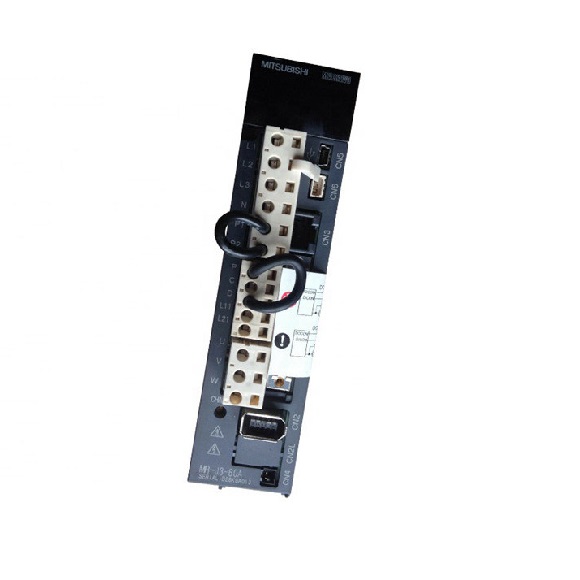
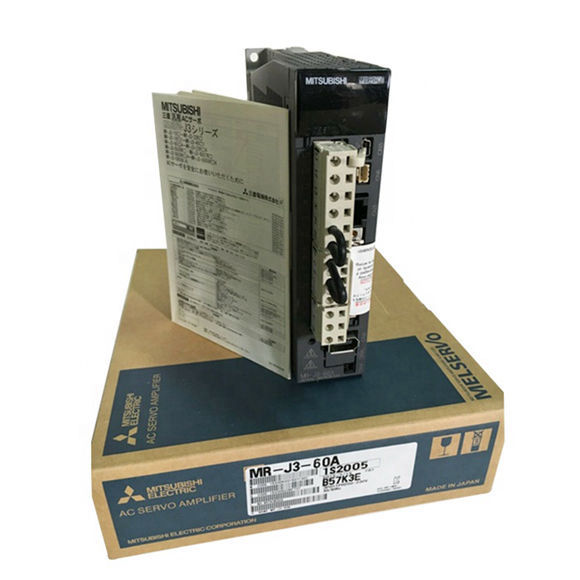
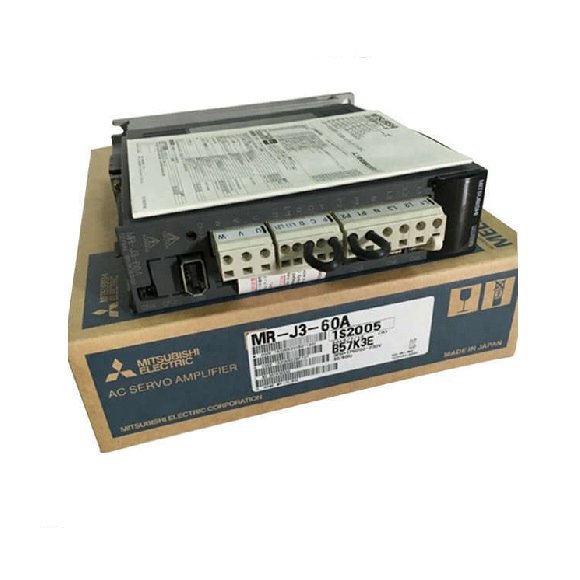
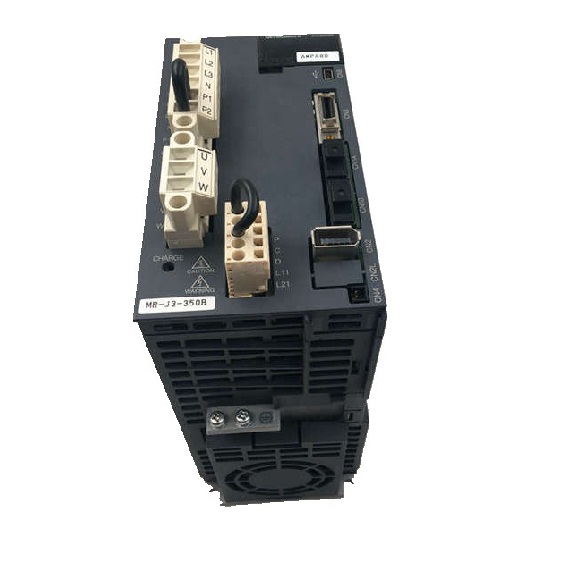
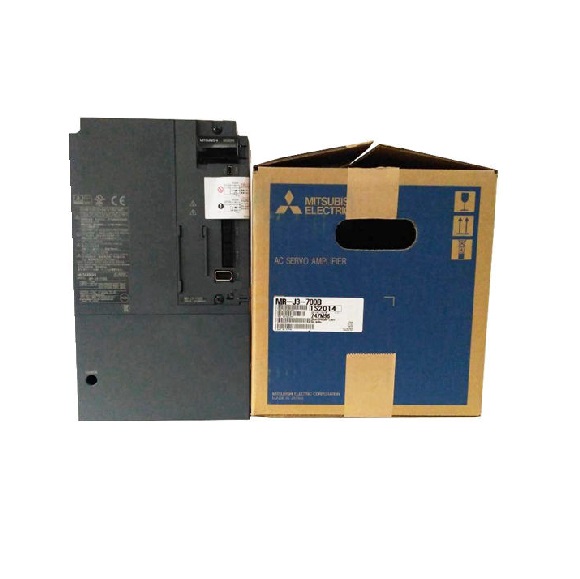
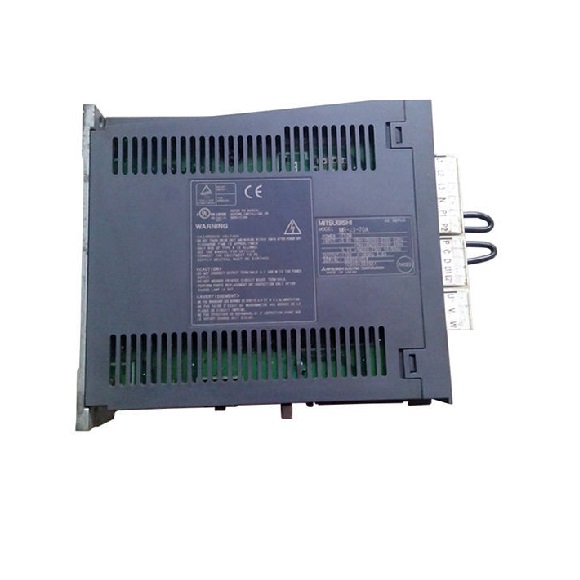
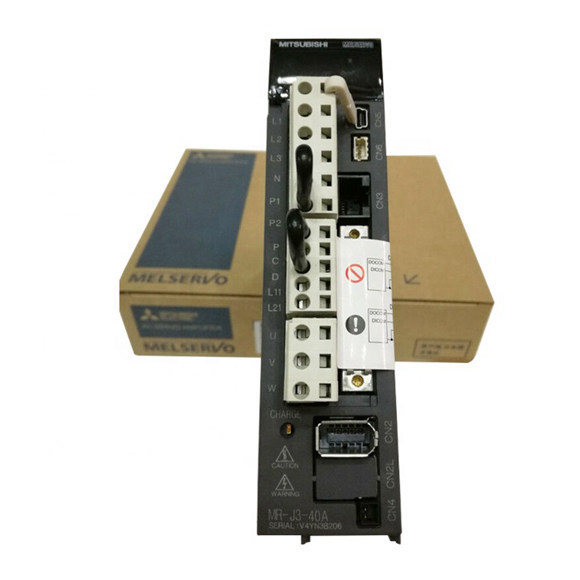
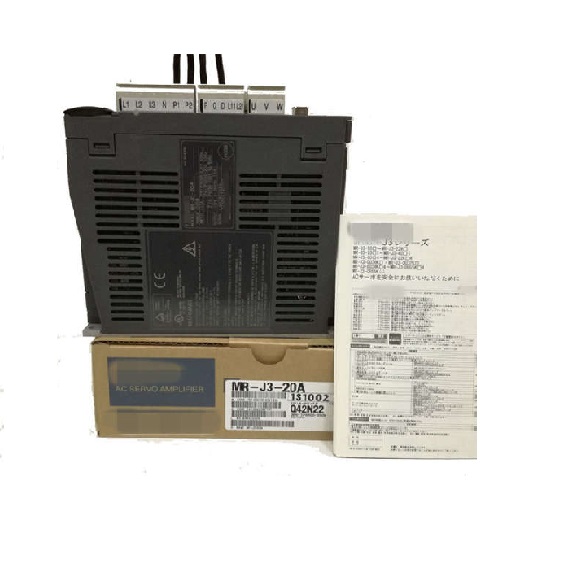
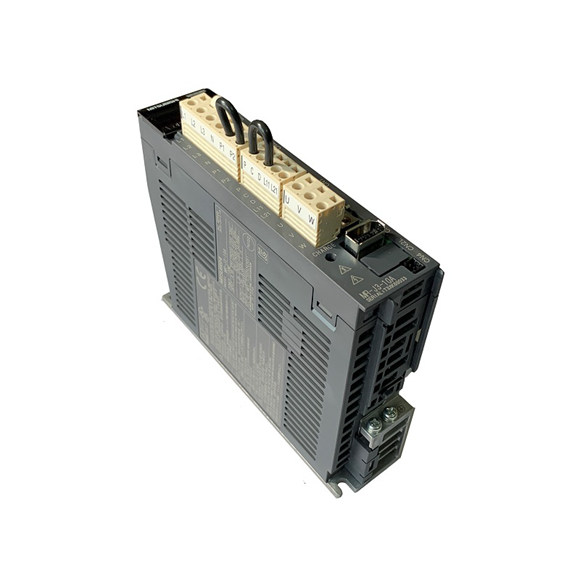
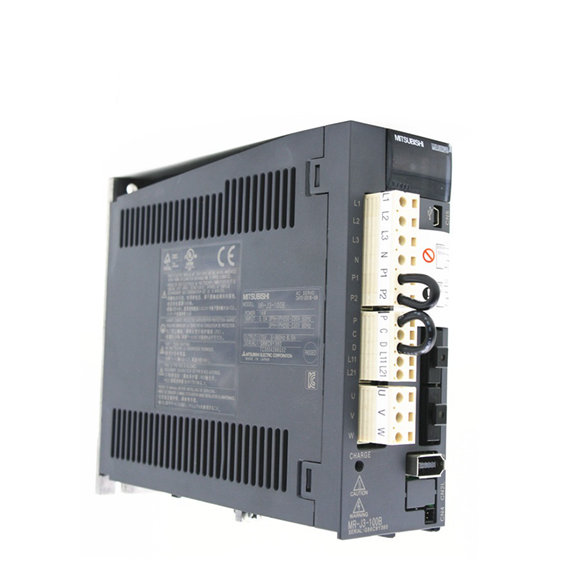
Mitsubishi MR-J3-60A เป็นเซอร์โวไดรฟ์ AC ขนาด 600W ที่กำหนดมาตรฐานด้านความแม่นยำและความน่าเชื่อถือในระบบอัตโนมัติทางอุตสาหกรรม เซอร์โวแอมป์นี้ใช้การควบคุม PWM แบบ Sine-wave และระบบควบคุมกระแสที่ซับซ้อนเพื่อให้การควบคุมความเร็ว แรงบิด และตำแหน่งที่ยอดเยี่ยม ออกแบบมาสำหรับการใช้งานที่มีความต้องการสูง เช่น เครื่องจักร CNC สายการบรรจุภัณฑ์ และระบบหุ่นยนต์ MR-J3-60A มีไดนามิกเบรกในตัวและชุดป้องกันความปลอดภัยที่ครอบคลุม รวมถึงการตัดการทำงานเมื่อกระแสเกิน แรงดันเกินจากการรีเจนเนอเรชั่น โหลดเกิน (เทอร์มอลอิเล็กทรอนิกส์) มอเตอร์เซอร์โวร้อนเกิน ข้อผิดพลาดของเอ็นโค้ดเดอร์ และแรงดันตก เพื่อให้มั่นใจในการป้องกันเครื่องจักรและความเสถียรของกระบวนการอย่างต่อเนื่อง เคสแบบ IP00 ระบายความร้อนด้วยตัวเองขนาดกะทัดรัดช่วยให้ติดตั้งในตู้ควบคุมได้ง่าย ในขณะที่อินเทอร์เฟซอินพุตที่ยืดหยุ่นรองรับทั้งคำสั่งพัลส์แบบดิฟเฟอเรนเชียลรีซีฟเวอร์ (สูงสุด 1Mpps) และโอเพนคอลเลกเตอร์ (สูงสุด 200kpps) พร้อมโหมด 4Mpps สำหรับการกำหนดตำแหน่งความเร็วสูงพิเศษ ไดรฟ์ทำงานบนแหล่งจ่ายไฟ 3 เฟส หรือ 1 เฟส 200-230VAC และให้ความละเอียดของฟีดแบ็กตำแหน่ง 262,144 พัลส์ต่อรอบการหมุน ช่วยให้สามารถควบคุมระดับไมโครพรีซิชั่นได้ ด้วยช่วงอุณหภูมิแวดล้อม 0 ถึง 55°C และน้ำหนักเพียง 1.0 กก. MR-J3-60A จึงถูกออกแบบมาเพื่อประสิทธิภาพระยะยาวที่ไม่ต้องบำรุงรักษาในสภาพแวดล้อมทางอุตสาหกรรมที่รุนแรง
| พารามิเตอร์ | MR-J3-60A |
|---|---|
| รุ่น | MR-J3-60A |
| กำลังขับที่กำหนด | 600W |
| ระบบควบคุม | การควบคุม PWM แบบ Sine-wave / ระบบควบคุมกระแส |
| แรงดัน/ความถี่ของแหล่งจ่ายไฟ | 3 เฟส 200 ถึง 230VAC 50/60Hz (รองรับ 1 เฟส 200 ถึง 230VAC ด้วย) |
| ความผันผวนของแรงดันที่อนุญาต | 3 เฟส 170 ถึง 253VAC; 1 เฟส 170 ถึง 253VAC |
| ความผันผวนของความถี่ที่อนุญาต | สูงสุด ±5% |
| การใช้พลังงาน | 30W |
| แหล่งจ่ายไฟอินเทอร์เฟซ | 24VDC ±10% (ความจุกระแสที่ต้องการ: 300mA) |
| รีซีสเตอร์รีเจนเนอเรชั่นในตัว | 10 โอห์ม |
| รีซีสเตอร์รีเจนเนอเรชั่นภายนอก (อุปกรณ์มาตรฐาน) | ไม่มีสำหรับรุ่นนี้ |
| ไดนามิกเบรก | ในตัว |
| คุณสมบัติด้านความปลอดภัย | การตัดการทำงานเมื่อกระแสเกิน, การตัดการทำงานเมื่อแรงดันรีเจนเนอเรชั่นเกิน, การตัดการทำงานเมื่อโหลดเกิน (เทอร์มอลอิเล็กทรอนิกส์), การป้องกันมอเตอร์เซอร์โวร้อนเกิน, การป้องกันข้อผิดพลาดของเอ็นโค้ดเดอร์, การป้องกันข้อผิดพลาดของรีเจนเนอเรชั่น, การป้องกันแรงดันตก/ไฟดับกะทันหัน, การป้องกันความเร็วเกิน, การป้องกันข้อผิดพลาดเกินพิกัด |
| ความถี่พัลส์อินพุตสูงสุด | 1Mpps (ดิฟเฟอเรนเชียลรีซีฟเวอร์), 200kpps (โอเพนคอลเลกเตอร์), (4Mpps เป็นอุปกรณ์เสริม) |
| พัลส์ฟีดแบ็กตำแหน่ง | 262144 p/rev (ต่อการหมุนของเอ็นโค้ดเดอร์/มอเตอร์เซอร์โว) |
| ตัวคูณพัลส์คำสั่ง | เกียร์อิเล็กทรอนิกส์ A/B หลายเท่า: A: 1 ถึง 1048576, B: 1 ถึง 1048576, 1/10 < A/B < 2000 |
| การตั้งค่าความกว้างการกำหนดตำแหน่งเสร็จสมบูรณ์ | 0 ถึง ±10000 พัลส์ (หน่วยพัลส์คำสั่ง) |
| ข้อผิดพลาดเกินพิกัด | ±3 รอบ |
| ขีดจำกัดแรงบิด | ตั้งค่าโดยพารามิเตอร์หรืออินพุตอนาล็อกภายนอก (0 ถึง +10VDC/แรงบิดสูงสุด) |
| โหมดควบคุมความเร็ว | คำสั่งความเร็วแบบอนาล็อก 1:2000, คำสั่งความเร็วภายใน 1:5000 |
| ช่วงควบคุมความเร็ว | คำสั่งความเร็วแบบอนาล็อก 1:2000, คำสั่งความเร็วภายใน 1:5000 |
| อินพุตคำสั่งความเร็วแบบอนาล็อก | 0 ถึง ±10VDC/ความเร็วที่กำหนด (กำหนดค่าได้ผ่านพารามิเตอร์หมายเลข PC12) |
| อัตราความผันผวนของความเร็ว | สูงสุด ±0.01% (ความผันผวนของโหลด 0 ถึง 100%); 0% (ความผันผวนของกำลังไฟ ±10%); สูงสุด ±0.2% (อุณหภูมิแวดล้อม 25°C±10°C) |
| โหมดควบคุมแรงบิด | อินพุตคำสั่งแรงบิดแบบอนาล็อก: 0 ถึง ±8VDC/แรงบิดสูงสุด (อิมพีแดนซ์อินพุต 10 ถึง 12kΩ) |
| ขีดจำกัดความเร็ว (โหมดควบคุมแรงบิด) | ตั้งค่าโดยพารามิเตอร์หรืออินพุตอนาล็อกภายนอก (0 ถึง ±10VDC/ความเร็วที่กำหนด) |
| โครงสร้าง | ระบายความร้อนด้วยตัวเองแบบเปิด (IP00) |
| อุณหภูมิแวดล้อม | 0 ถึง 55°C (32 ถึง 131°F) ขณะทำงาน; -20 ถึง 65°C (-4 ถึง 149°F) ขณะจัดเก็บ |
| ความชื้นแวดล้อม | สูงสุด 90% RH (ไม่มีการควบแน่น) ขณะทำงานและจัดเก็บ |
| บรรยากาศ | ภายในอาคาร (ไม่มีแสงแดดส่องโดยตรง); ไม่มีก๊าซกัดกร่อน ก๊าซไวไฟ ละอองน้ำมัน หรือฝุ่น |
| ระดับความสูง | 1000 เมตร หรือน้อยกว่าจากระดับน้ำทะเล |
| การสั่นสะเทือน | สูงสุด 5.9m/s² |
| น้ำหนัก | 1.0 กก. (2.2 ปอนด์) |
ความคิดเห็นของลูกค้า
Mitsubishi MR-J4
Laura Navas
สินค้ายอดเยี่ยม!
2019/12/01
Keyence sensor
EQDR SALES
ของแท้และส่งไว!
2020/02/22