
Envio 24/7

Rastreamento de pedidos em tempo real

Opções de entrega flexíveis


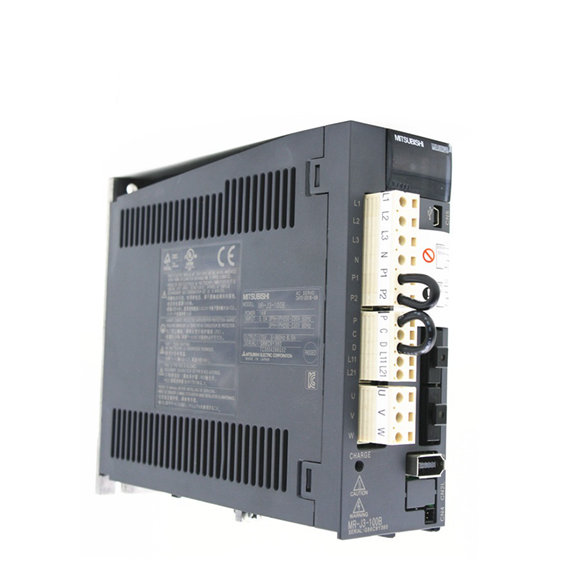
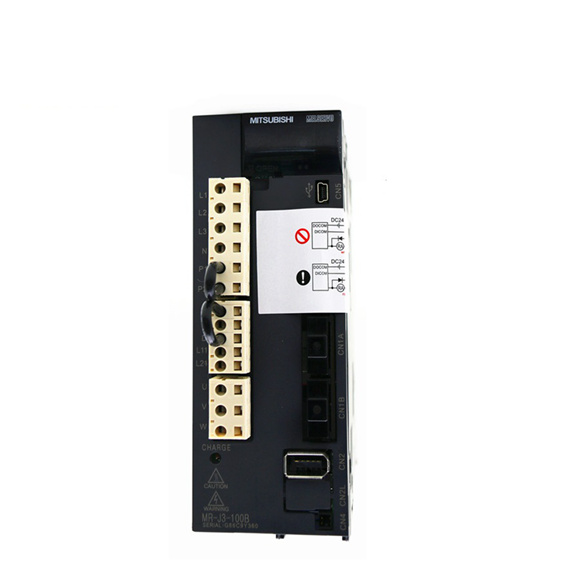
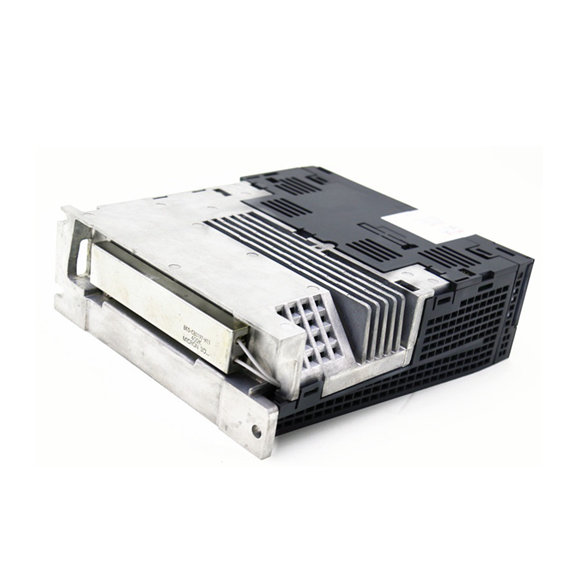
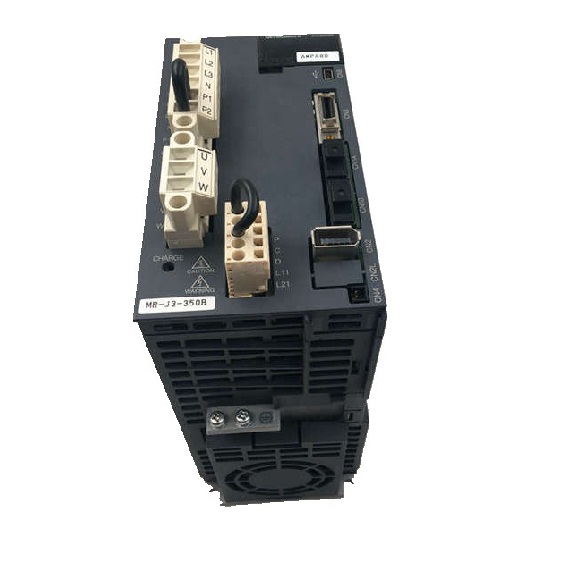
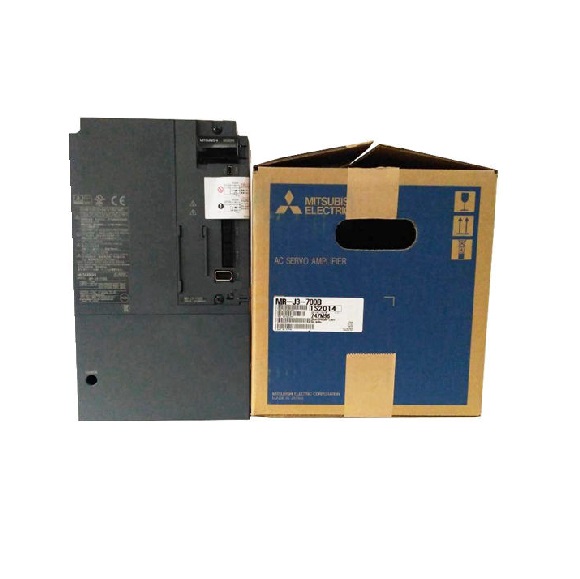
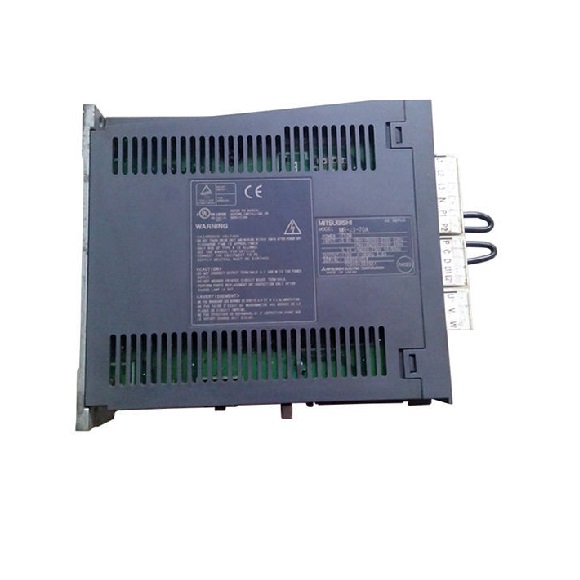
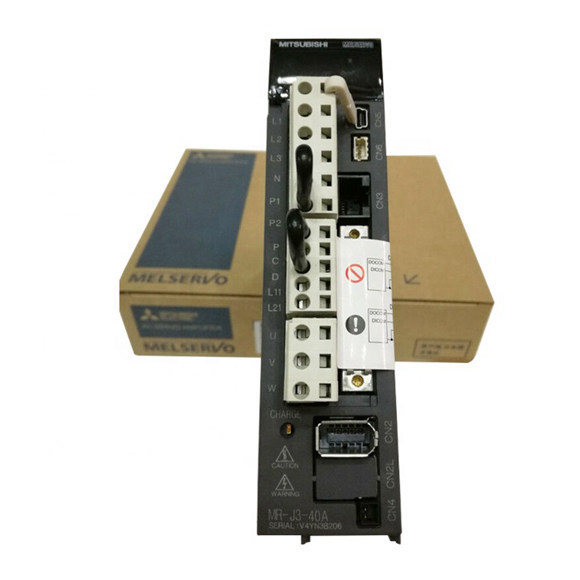
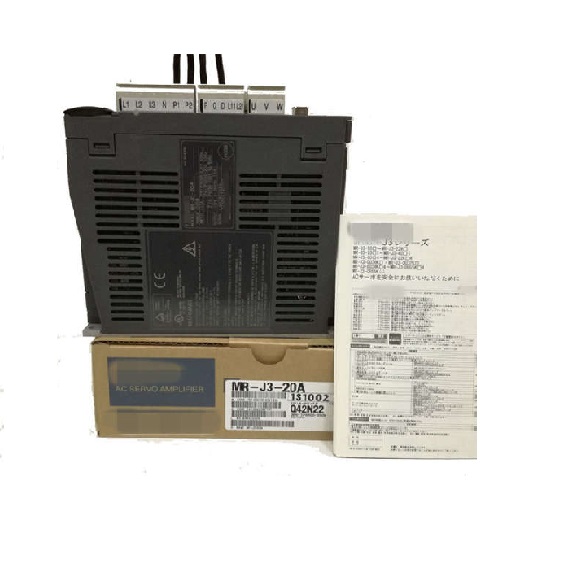
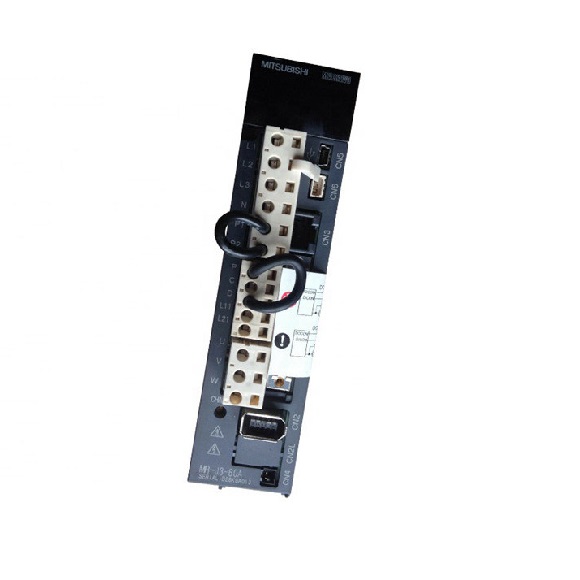
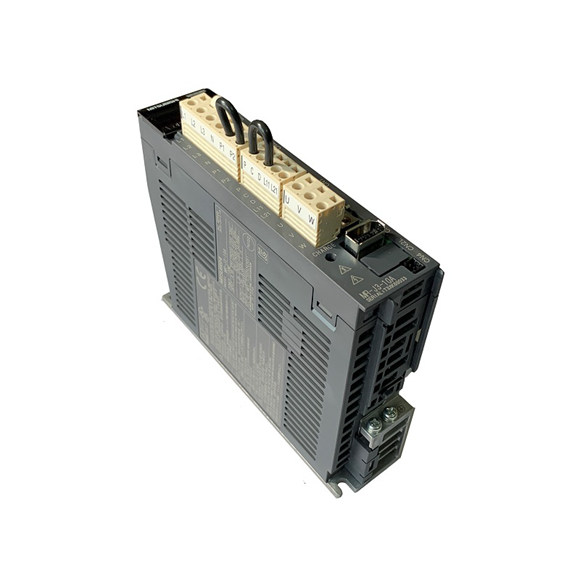
O servo drive Mitsubishi MR-J3-100B é um amplificador servo AC robusto de 1 kW projetado para automação industrial de alto desempenho. Ele se destaca em aplicações exigentes, como usinagem CNC, robótica, embalagem e linhas de montagem, oferecendo controle preciso de velocidade, torque e posição. O drive suporta fontes de alimentação trifásicas e monofásicas de 200–230VAC, garantindo adaptabilidade em diversos ambientes fabris. Com resistor regenerativo integrado, freio dinâmico e recursos de segurança avançados, como proteção contra sobrecorrente e sobretensão, ele garante operação confiável em condições adversas. O feedback do encoder de alta resolução (262.144 p/rev) e a capacidade de engrenagem eletrônica permitem precisão excepcional, enquanto a ampla faixa de controle de velocidade (1:2000 analógico, 1:5000 interno) oferece flexibilidade para diversos perfis de movimento. Sua estrutura IP00 com ventilação forçada garante gerenciamento térmico eficiente em ambientes internos.
| Parâmetro | Especificação para MR-J3-100B |
|---|---|
| Potência Nominal | 1 kW (1,34 HP) |
| Alimentação do Circuito Principal | Trifásica 200–230VAC 50/60Hz ou Monofásica 200–230VAC 50/60Hz |
| Alimentação do Circuito de Controle | 24VDC ±10% (300mA necessários) |
| Flutuação de Tensão Permitida | Trifásica: 170–253VAC; Monofásica: 170–253VAC |
| Flutuação de Frequência Permitida | ±5% máximo |
| Consumo de Energia | 45 W |
| Resistor Regenerativo Integrado | 100 W |
| Resistor Regenerativo Externo (Opcional) | Não aplicável (integrado é suficiente) |
| Sistema de Controle | Controle PWM de onda senoidal / sistema de controle de corrente |
| Freio Dinâmico | Integrado |
| Recursos de Segurança | Sobrecorrente, sobretensão, sobrecarga (térmico eletrônico), superaquecimento do motor, falha do encoder, falha de regeneração, subtensão, excesso de velocidade, erro excessivo |
| Frequência Máxima de Pulso de Entrada | 1 Mpps (receptor diferencial), 200 kpps (coletor aberto), 4 Mpps opcionais |
| Pulso de Feedback de Posicionamento | 262.144 p/rev (resolução do encoder) |
| Múltiplo de Pulso de Comando (Engrenagem Eletrônica) | A: 1–1.048.576; B: 1–1.048.576; Relação: 1/10 < A/B < 2000 |
| Largura de Posicionamento Completo | 0 a ±10.000 pulsos (unidade de pulso de comando) |
| Erro Excessivo | ±3 rotações |
| Limite de Torque | Definido por parâmetros ou entrada analógica externa (0 a +10VDC) |
| Faixa de Controle de Velocidade | Analógico: 1:2000; Interno: 1:5000 |
| Entrada de Comando de Velocidade Analógica | 0 a ±10VDC / velocidade nominal |
| Taxa de Flutuação de Velocidade | ±0,01% máx. (carga 0–100%); 0% (alimentação ±10%); ±0,2% máx. (ambiente 25°C±10°C) |
| Entrada de Comando de Torque Analógico | 0 a ±8VDC / torque máximo (impedância de entrada 10–12kΩ) |
| Limite de Velocidade (Modo Torque) | Definido por parâmetros ou entrada analógica externa (0 a ±10VDC) |
| Estrutura | Aberta com ventilação forçada (IP00) |
| Temperatura Ambiente | 0–55°C (operação); -20–65°C (armazenamento) |
| Umidade Ambiente | 90% UR máx. (sem condensação) |
| Atmosfera | Interno, sem gás corrosivo/inflamável, névoa de óleo ou poeira |
| Altitude | 1000 m ou menos acima do nível do mar |
| Vibração | 5,9 m/s² máx. |
| Peso | Aprox. 2,1 kg (4,6 lb) |
O que dizem nossos clientes
Mitsubishi MR-J4
Laura Navas
Ótimo produto!
2019/12/01
Keyence sensor
EQDR SALES
Original e rápido!
2020/02/22