
Envio 24/7

Rastreamento de pedidos em tempo real

Opções de entrega flexíveis


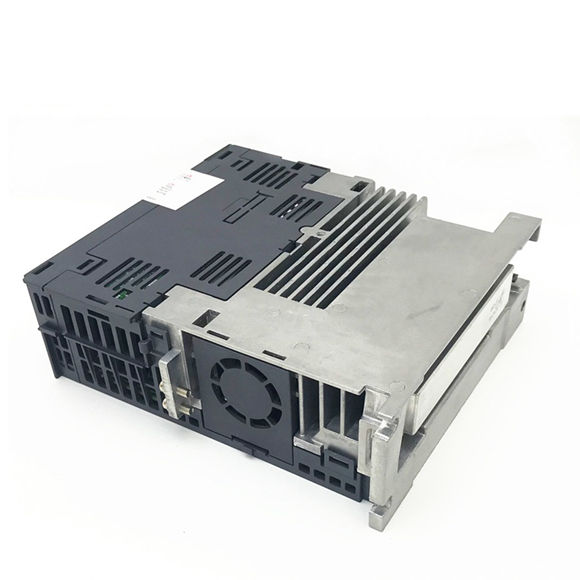
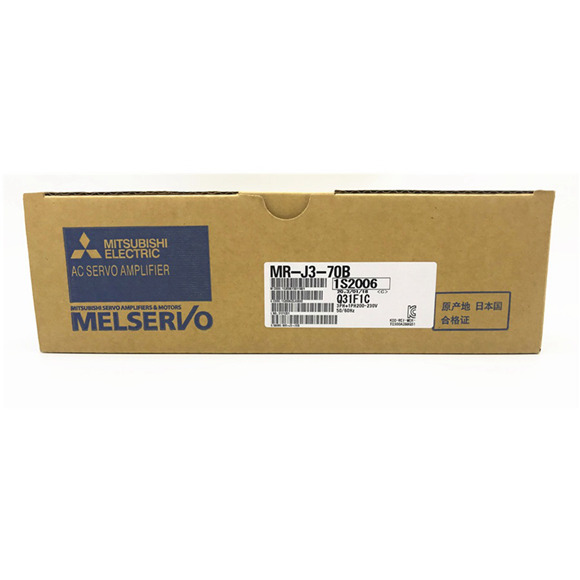
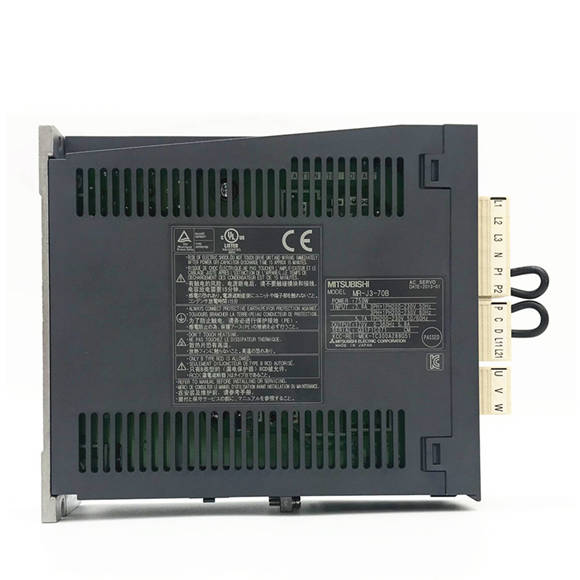
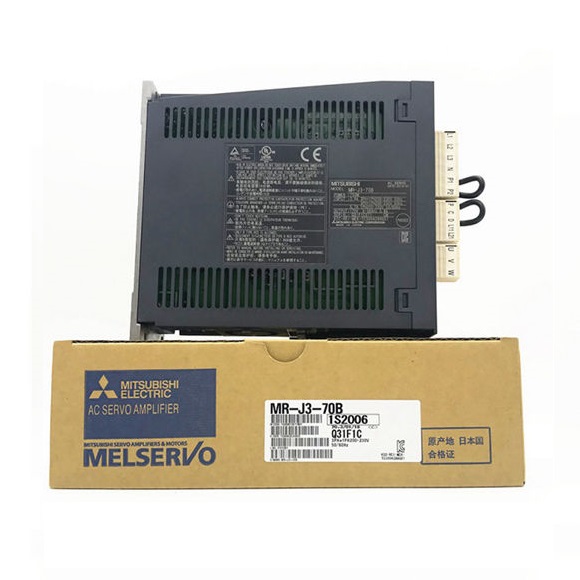
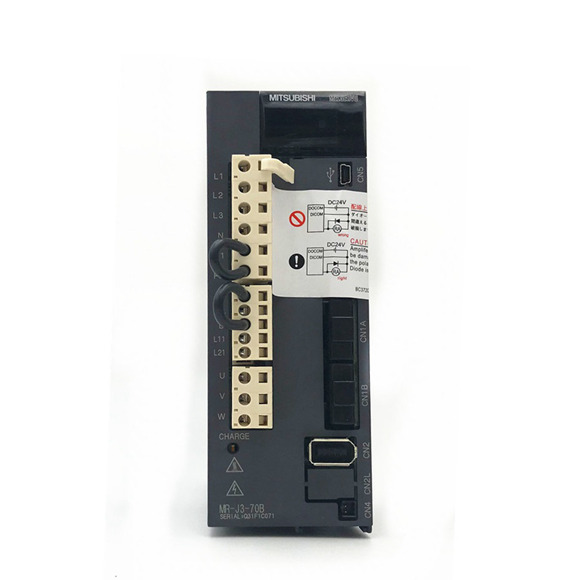
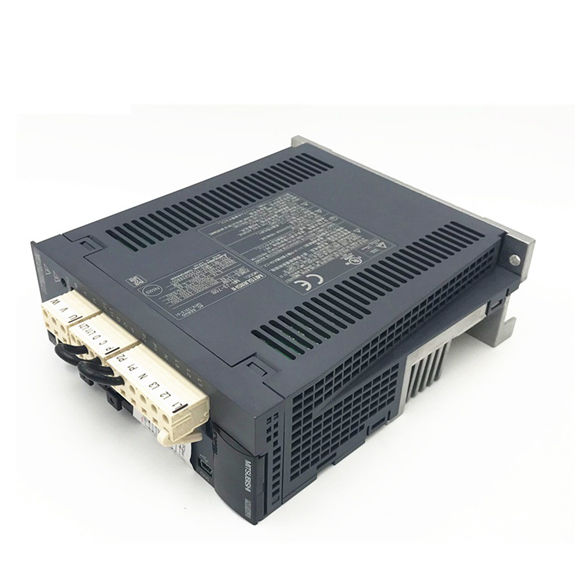
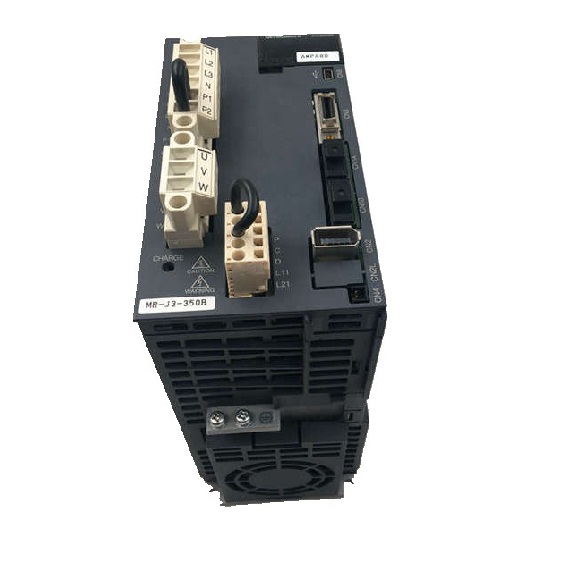
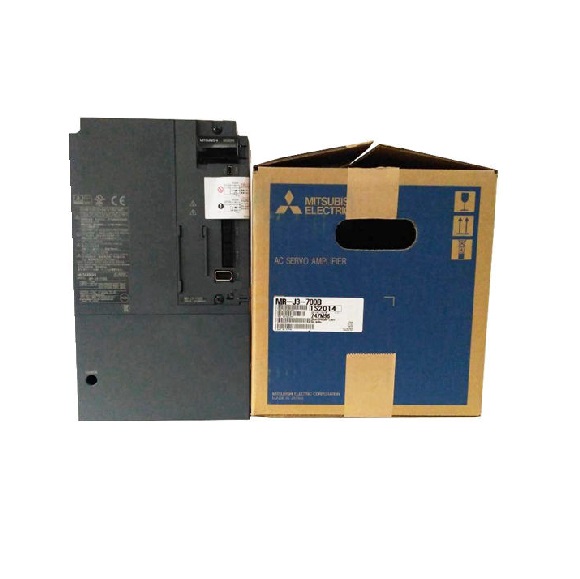
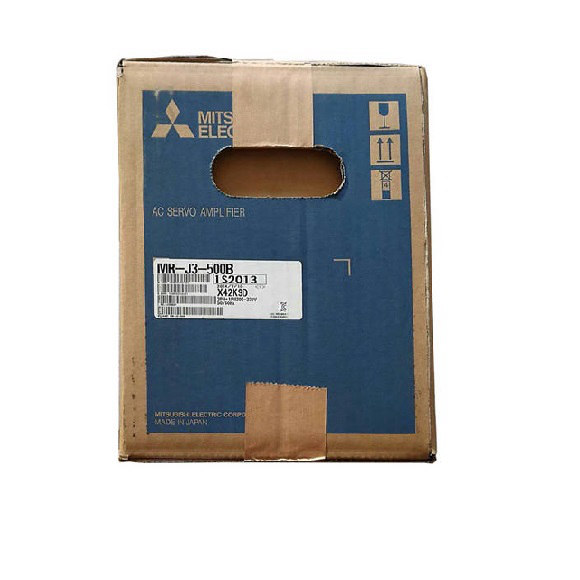
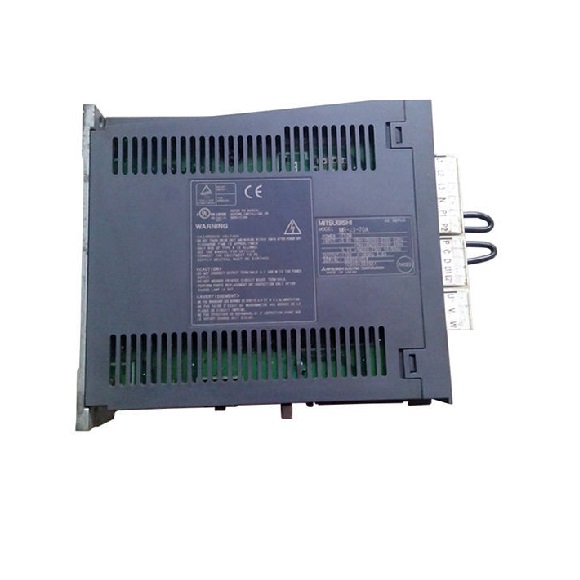
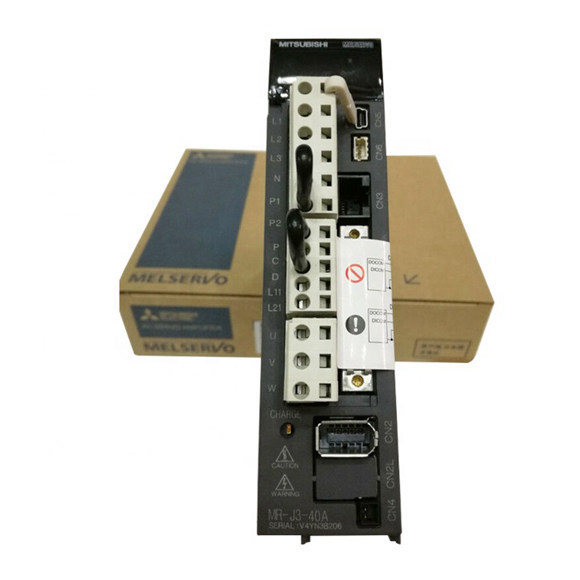
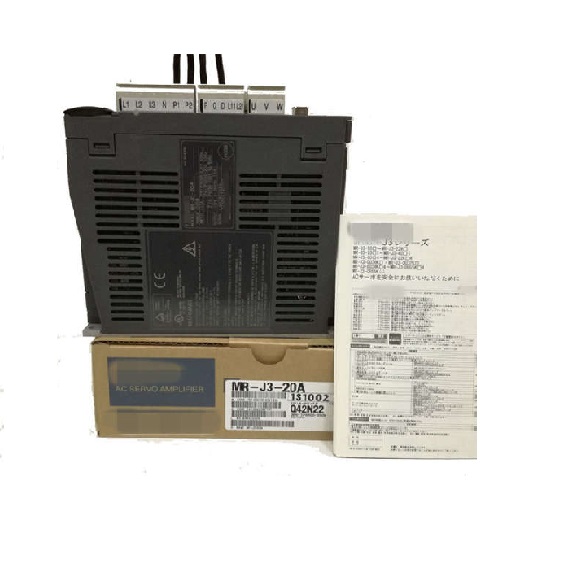
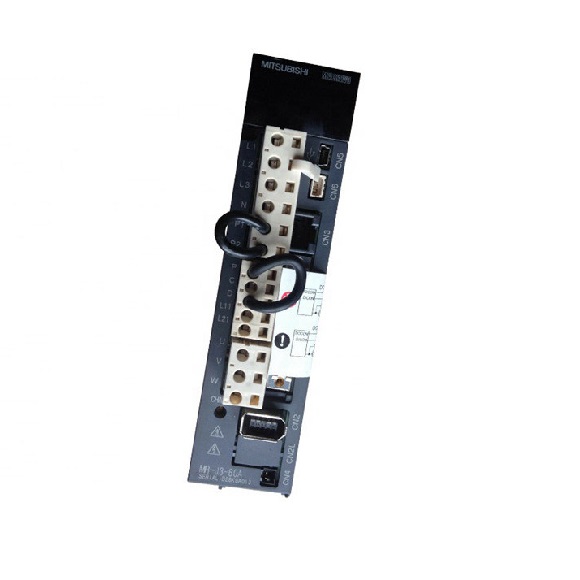
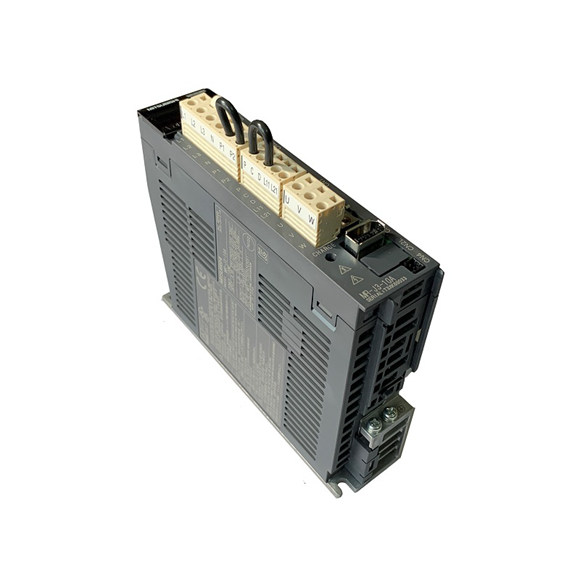
O servo drive Mitsubishi MR-J3-70B representa o auge da engenharia de controle de movimento, projetado para oferecer desempenho excepcional em ambientes de automação exigentes. Este servo amplificador de 750W utiliza controle PWM de onda senoidal avançado para garantir regulação suave e sem ondulações de torque e velocidade em todos os três modos de controle primários: posição, velocidade e torque. Sua arquitetura robusta acomoda entradas de energia trifásicas e monofásicas (200-230VAC), proporcionando flexibilidade de instalação global. O drive integra uma interface de encoder de alta resolução com 262.144 pulsos por revolução, permitindo posicionamento e feedback ultra-precisos. A segurança e a longevidade são primordiais, com freio dinâmico integrado para paradas controladas e um conjunto abrangente de recursos de proteção, incluindo detecção de sobrecorrente, sobretensão, sobrecarga e falha de encoder. Ideal para máquinas-ferramenta, linhas de embalagem e sistemas robóticos, o MR-J3-70B combina confiabilidade de nível industrial com capacidades avançadas de controle de movimento, garantindo desempenho ideal em aplicações de alta velocidade e alta precisão.
| Especificação | MR-J3-70B (750W) |
|---|---|
| Sistema de Controle | Controle PWM de onda senoidal / sistema de controle de corrente |
| Fonte de Alimentação (Circuito Principal) | Trifásico 200 a 230VAC 50/60Hz ou Monofásico 200 a 230VAC 50/60Hz |
| Flutuação de Tensão Permitida | Trifásico: 170 a 253VAC; Monofásico: 170 a 253VAC |
| Flutuação de Frequência Permitida | ±5% máximo |
| Fonte de Alimentação de Controle | Monofásico 200 a 230VAC 50/60Hz |
| Fonte de Alimentação da Interface | 24VDC ±10% (capacidade de corrente necessária: 300mA) |
| Consumo de Energia | 45W |
| Resistor Regenerativo Integrado | 20Ω |
| Resistor Regenerativo Externo (Acessório Padrão) | Não fornecido (integrado é suficiente para cargas típicas) |
| Freio Dinâmico | Integrado |
| Recursos de Segurança | Proteção contra sobrecorrente, sobretensão de regeneração, sobrecarga (térmico eletrônico), superaquecimento do motor, falha do encoder, subtensão, excesso de velocidade, erro excessivo |
| Frequência Máxima de Pulso de Entrada | 1Mpps (receptor diferencial), 200kpps (coletor aberto) |
| Pulso de Feedback de Posicionamento | 262.144 p/rev (resolução do encoder por rotação do motor) |
| Múltiplo de Pulso de Comando (Engrenagem Eletrônica) | A: 1 a 1.048.576; B: 1 a 1.048.576; 1/10 < A/B < 2000 |
| Configuração de Largura de Posicionamento Concluído | 0 a ±10.000 pulsos (unidade de pulso de comando) |
| Erro Excessivo | ±3 rotações |
| Limite de Torque | Definido por parâmetros ou entrada analógica externa (0 a +10VDC/torque máximo) |
| Faixa de Controle de Velocidade | Analógico: 1:2000; Interno: 1:5000 |
| Entrada de Comando de Velocidade Analógica | 0 a ±10VDC/velocidade nominal |
| Taxa de Flutuação de Velocidade | ±0,01% máx. (carga 0-100%), 0% (alimentação ±10%), ±0,2% máx. (temp. ambiente 25°C±10°C) |
| Entrada de Comando de Torque Analógico | 0 a ±8VDC/torque máximo (impedância de entrada 10-12kΩ) |
| Limite de Velocidade (Modo Torque) | Definido por parâmetros ou entrada analógica externa (0 a ±10VDC/velocidade nominal) |
| Estrutura | Aberto com resfriamento a ventoinha (IP00) |
| Temperatura Ambiente | 0 a 55°C (32 a 131°F) operação; -20 a 65°C (-4 a 149°F) armazenamento |
| Umidade Ambiente | 90% UR máx. (sem condensação) operação e armazenamento |
| Atmosfera | Interno, sem luz solar direta; livre de gás corrosivo, névoa de óleo ou poeira |
| Altitude | 1000m ou menos acima do nível do mar |
| Vibração | 5,9m/s² máximo |
| Peso | 1,4 kg (3,1 lb) |
O que dizem nossos clientes
Mitsubishi MR-J4
Laura Navas
Ótimo produto!
2019/12/01
Keyence sensor
EQDR SALES
Original e rápido!
2020/02/22