
Wysyłka 24/7

Śledzenie zamówień na żywo

Elastyczne opcje dostawy


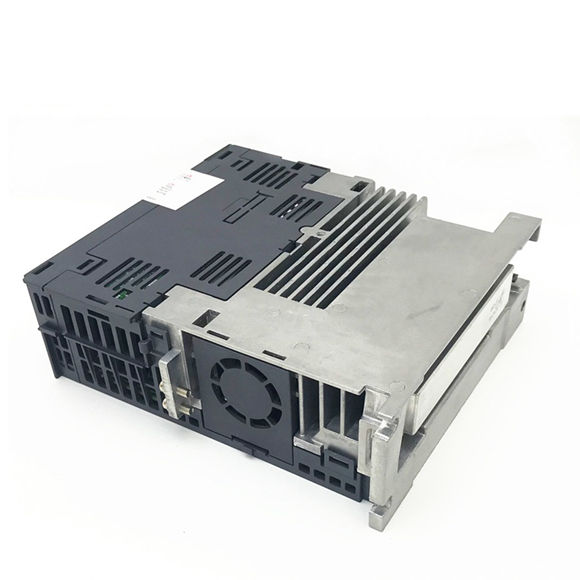
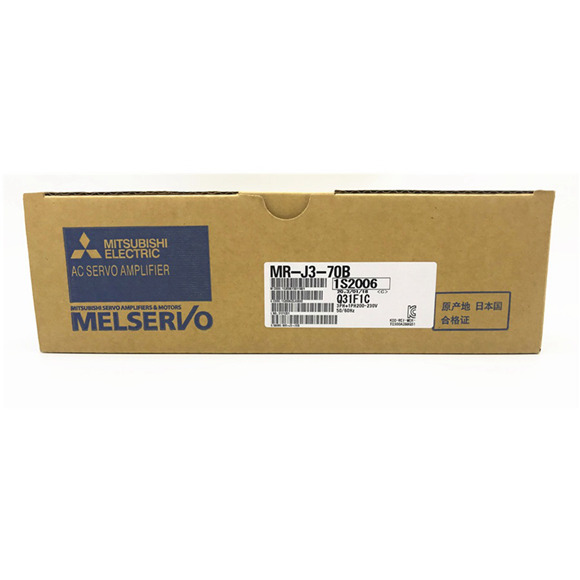
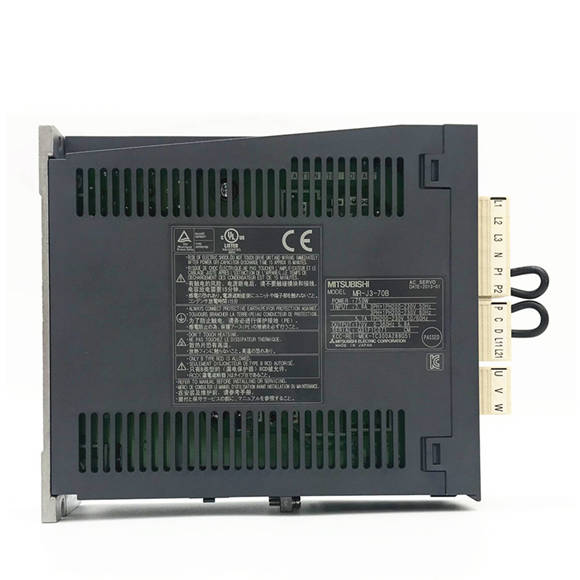
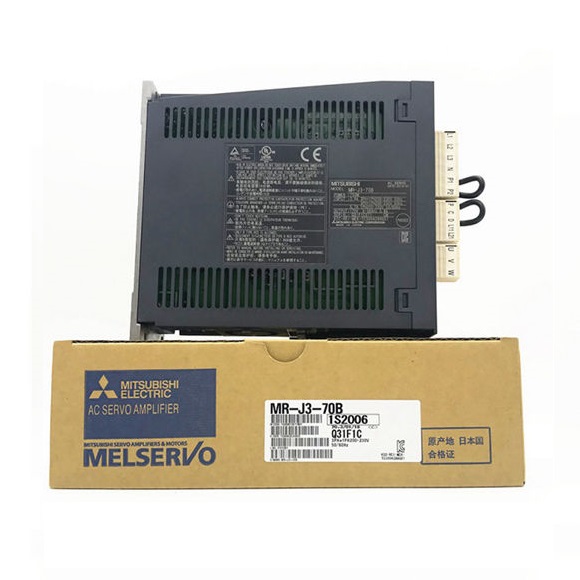
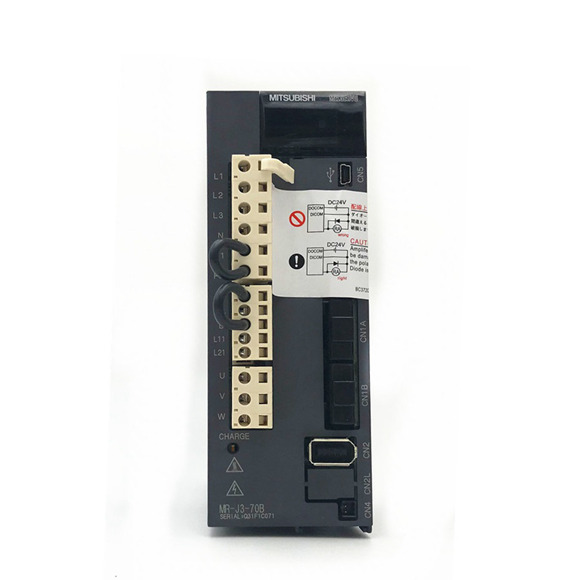
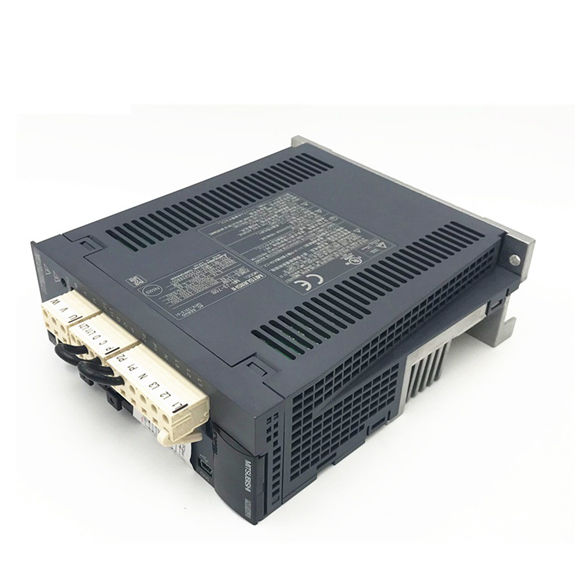
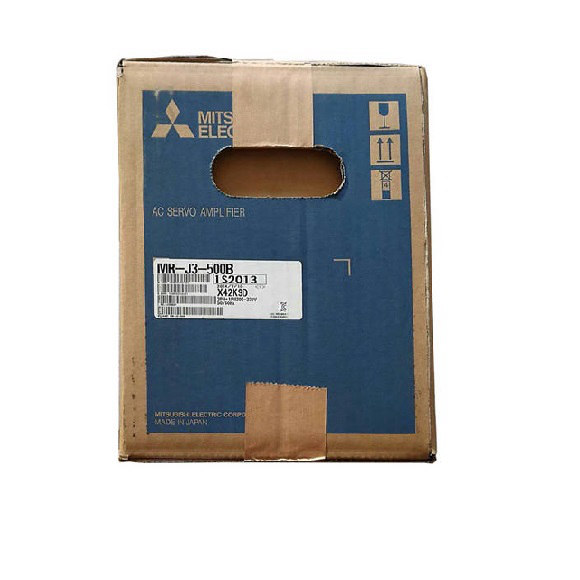
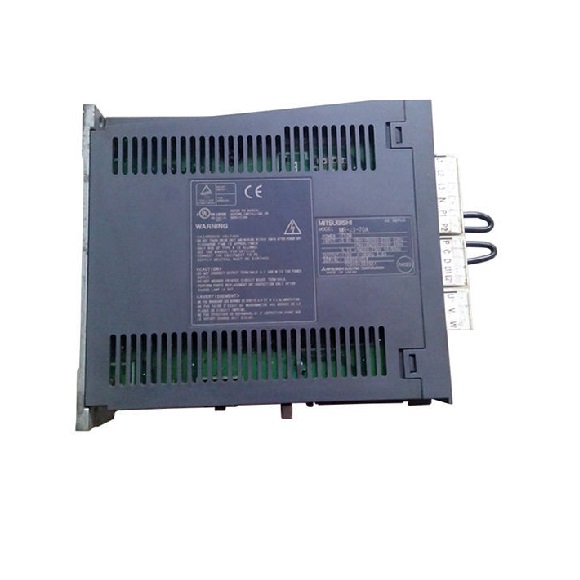
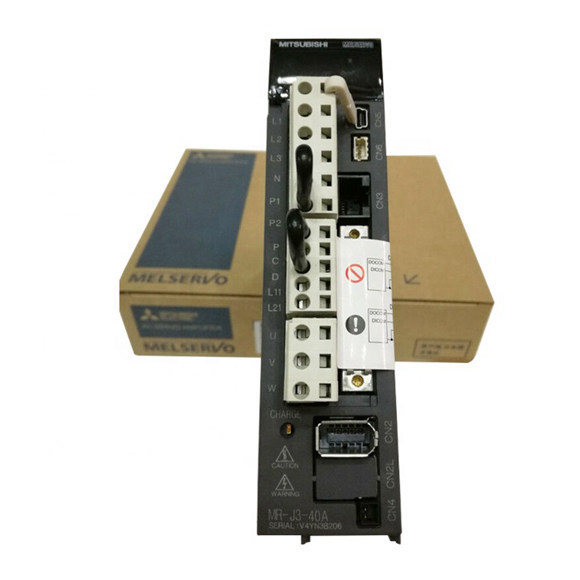
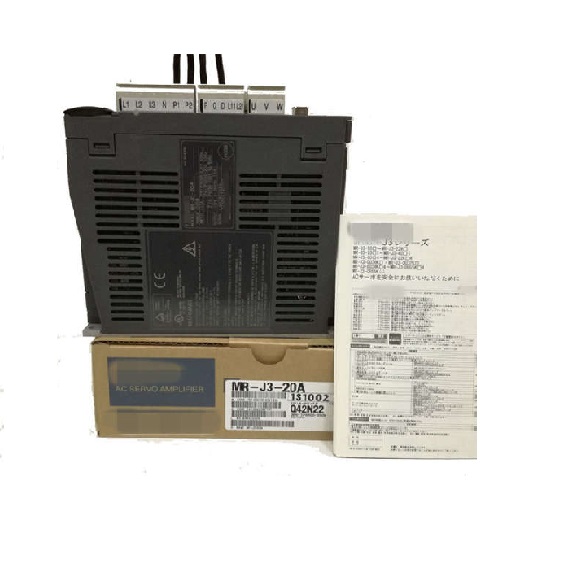
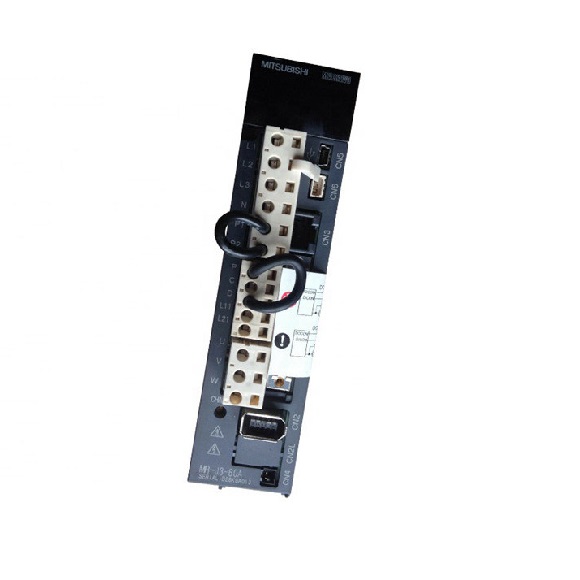
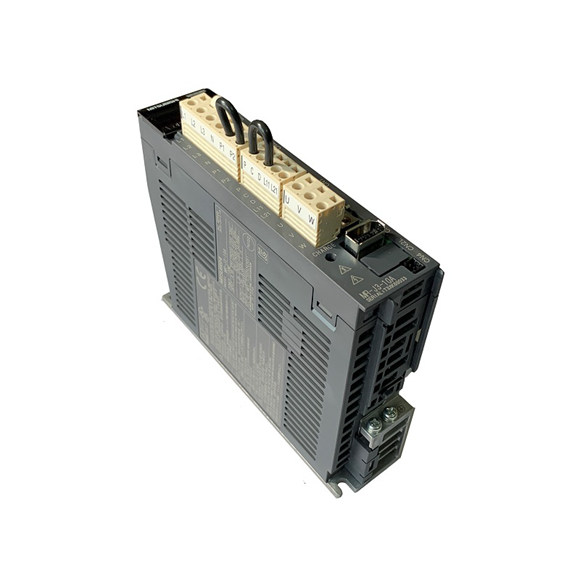
Serwonapęd Mitsubishi MR-J3-70B to szczytowe osiągnięcie inżynierii sterowania ruchem, zaprojektowane do zapewnienia wyjątkowej wydajności w wymagających środowiskach automatyki. Ten 750-watowy wzmacniacz serwo wykorzystuje zaawansowaną regulację PWM o przebiegu sinusoidalnym, aby zapewnić płynną, pozbawioną tętnień kontrolę momentu obrotowego i prędkości we wszystkich trzech podstawowych trybach sterowania: pozycyjnym, prędkościowym i momentowym. Jego solidna architektura obsługuje zarówno zasilanie 3-fazowe, jak i 1-fazowe (200-230VAC), zapewniając elastyczność instalacji na całym świecie. Napęd integruje interfejs enkodera o wysokiej rozdzielczości z 262 144 impulsami na obrót, umożliwiając ultraprecyzyjne pozycjonowanie i sprzężenie zwrotne. Bezpieczeństwo i trwałość są najważniejsze dzięki wbudowanemu hamulcowi dynamicznemu do kontrolowanego zatrzymywania oraz kompleksowemu zestawowi funkcji ochronnych, w tym zabezpieczeniu przed przetężeniem, przepięciem, przeciążeniem i wykrywaniem błędów enkodera. Idealny do obrabiarek, linii pakujących i systemów robotycznych, MR-J3-70B łączy niezawodność klasy przemysłowej z zaawansowanymi możliwościami sterowania ruchem, zapewniając optymalną wydajność w zastosowaniach wymagających dużej prędkości i wysokiej precyzji.
| Specyfikacja | MR-J3-70B (750W) |
|---|---|
| System sterowania | Regulacja PWM o przebiegu sinusoidalnym / system regulacji prądu |
| Zasilanie (obwód główny) | 3-fazowe 200 do 230VAC 50/60Hz lub 1-fazowe 200 do 230VAC 50/60Hz |
| Dopuszczalne wahania napięcia | 3-fazowe: 170 do 253VAC; 1-fazowe: 170 do 253VAC |
| Dopuszczalne wahania częstotliwości | Maks. ±5% |
| Zasilanie sterowania | 1-fazowe 200 do 230VAC 50/60Hz |
| Zasilanie interfejsu | 24VDC ±10% (wymagana wydajność prądowa: 300mA) |
| Pobór mocy | 45W |
| Wbudowany rezystor regeneracyjny | 20Ω |
| Zewnętrzny rezystor regeneracyjny (standardowe wyposażenie) | Niedołączony (wbudowany jest wystarczający dla typowych obciążeń) |
| Hamulec dynamiczny | Wbudowany |
| Funkcje bezpieczeństwa | Zabezpieczenie przed przetężeniem, przepięciem regeneracyjnym, przeciążeniem (termiczne elektroniczne), przegrzaniem silnika, błędem enkodera, zbyt niskim napięciem, nadmierną prędkością, nadmiernym błędem |
| Maksymalna częstotliwość impulsów wejściowych | 1Mpps (odbiornik różnicowy), 200kpps (otwarty kolektor) |
| Impuls sprzężenia zwrotnego pozycjonowania | 262 144 p/obr. (rozdzielczość enkodera na obrót silnika) |
| Mnożnik impulsów sterujących (przekładnia elektroniczna) | A: 1 do 1 048 576; B: 1 do 1 048 576; 1/10 < A/B < 2000 |
| Ustawienie szerokości sygnału pozycjonowania zakończonego | 0 do ±10 000 impulsów (w jednostkach impulsów sterujących) |
| Nadmierny błąd | ±3 obroty |
| Limit momentu obrotowego | Ustawiany parametrami lub zewnętrznym sygnałem analogowym (0 do +10VDC/maksymalny moment obrotowy) |
| Zakres regulacji prędkości | Analogowy: 1:2000; Wewnętrzny: 1:5000 |
| Analogowe wejście sterowania prędkością | 0 do ±10VDC/prędkość znamionowa |
| Współczynnik wahań prędkości | Maks. ±0,01% (obciążenie 0-100%), 0% (zasilanie ±10%), maks. ±0,2% (temp. otoczenia 25°C±10°C) |
| Analogowe wejście sterowania momentem | 0 do ±8VDC/maksymalny moment obrotowy (impedancja wejściowa 10-12kΩ) |
| Limit prędkości (tryb momentu obrotowego) | Ustawiany parametrami lub zewnętrznym sygnałem analogowym (0 do ±10VDC/prędkość znamionowa) |
| Konstrukcja | Chłodzenie wentylatorem, otwarta (IP00) |
| Temperatura otoczenia | 0 do 55°C (32 do 131°F) praca; -20 do 65°C (-4 do 149°F) przechowywanie |
| Wilgotność otoczenia | Maks. 90% RH (bez kondensacji) podczas pracy i przechowywania |
| Atmosfera | Wewnątrz pomieszczeń, bez bezpośredniego światła słonecznego; wolna od gazów korozyjnych, mgły olejowej lub pyłu |
| Wysokość n.p.m. | 1000m lub mniej nad poziomem morza |
| Wibracje | Maks. 5,9m/s² |
| Waga | 1,4 kg (3,1 lb) |
Co mówią nasi klienci
Mitsubishi MR-J4
Laura Navas
Świetny produkt!
2019/12/01
Keyence sensor
EQDR SALES
Oryginalne i szybkie!
2020/02/22