
Envío 24/7

Seguimiento de pedidos en tiempo real

Opciones de entrega flexibles


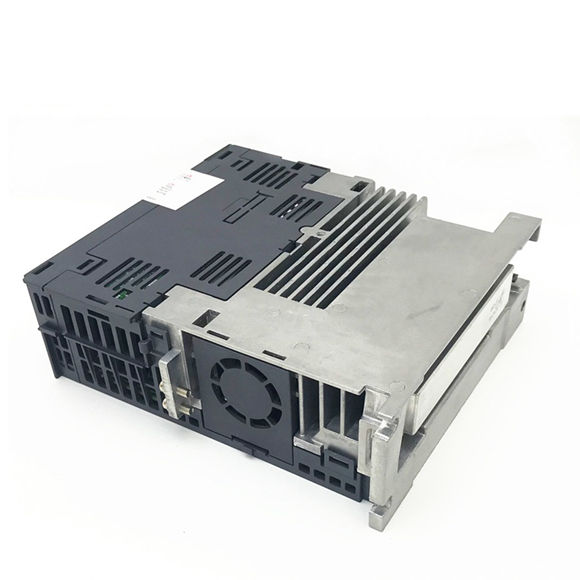
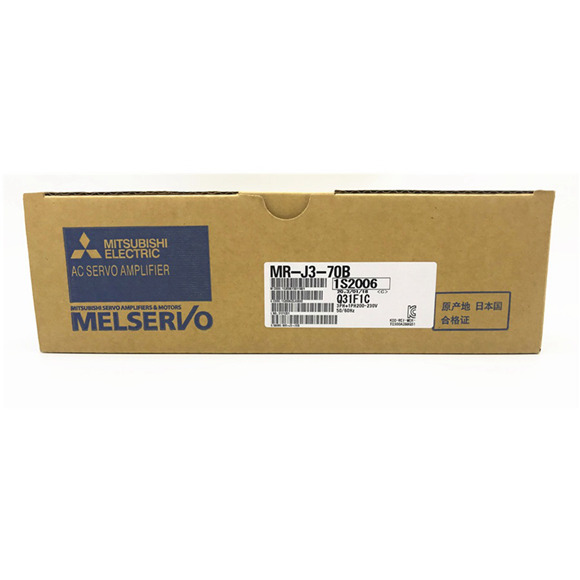
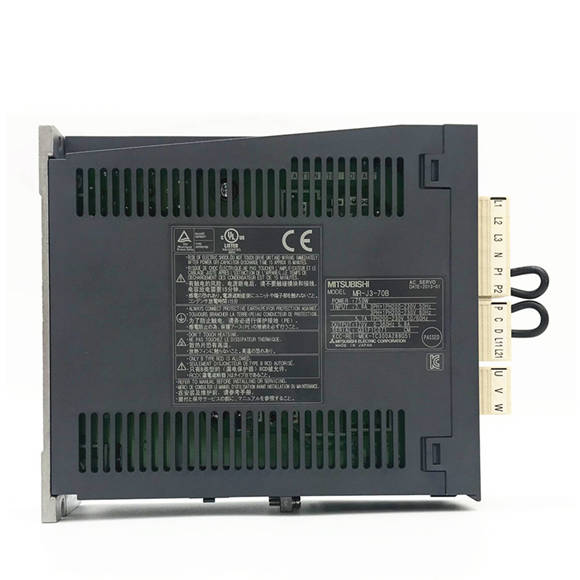
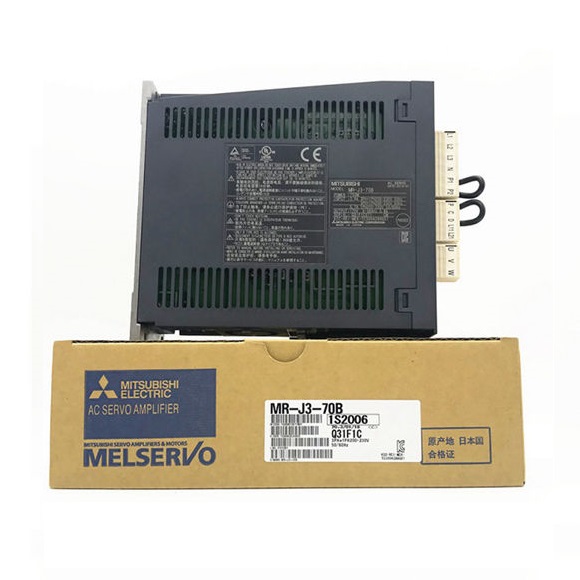
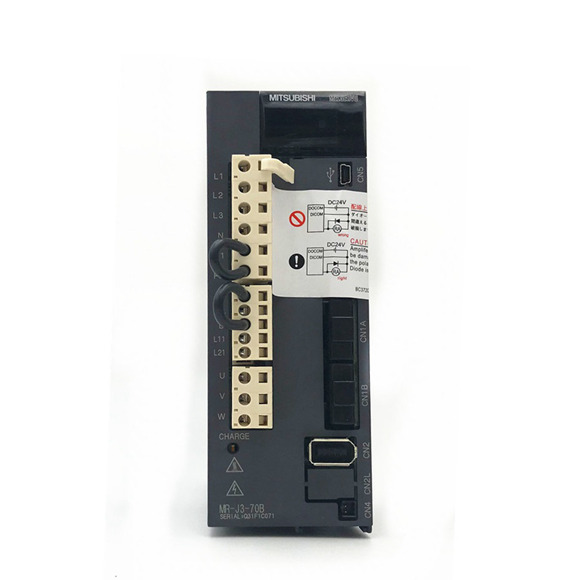
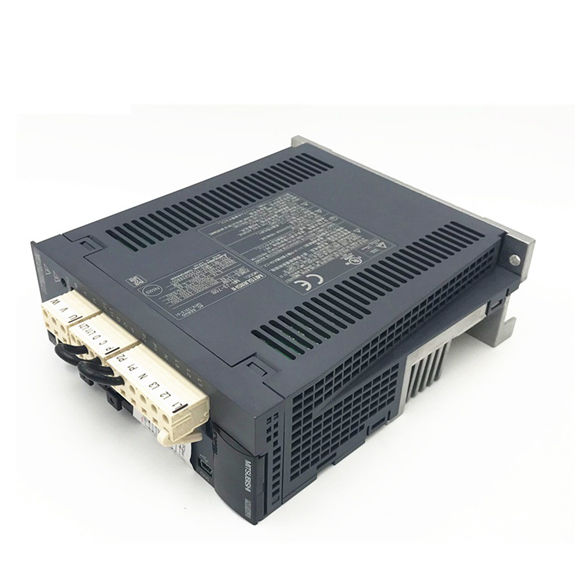
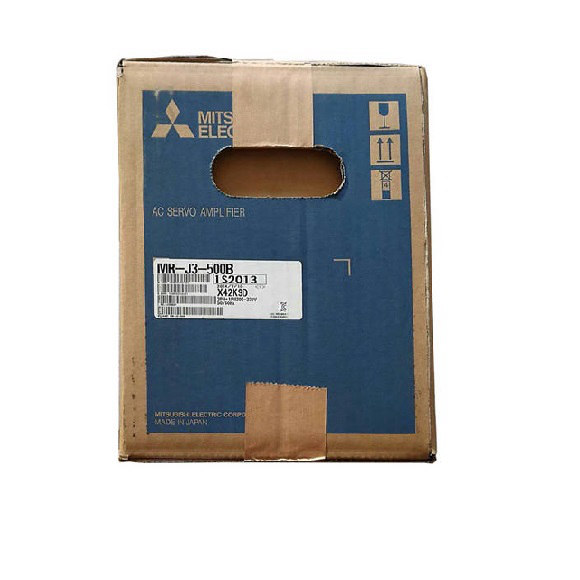
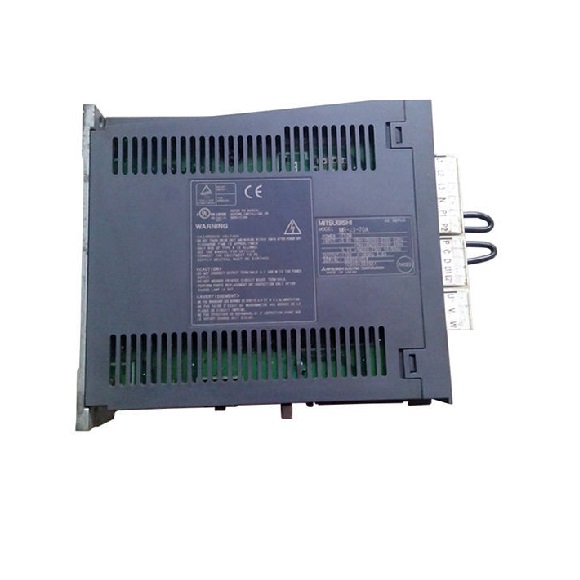
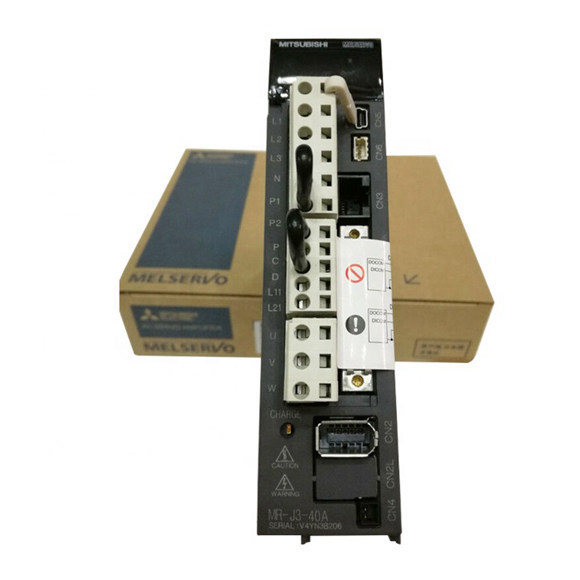
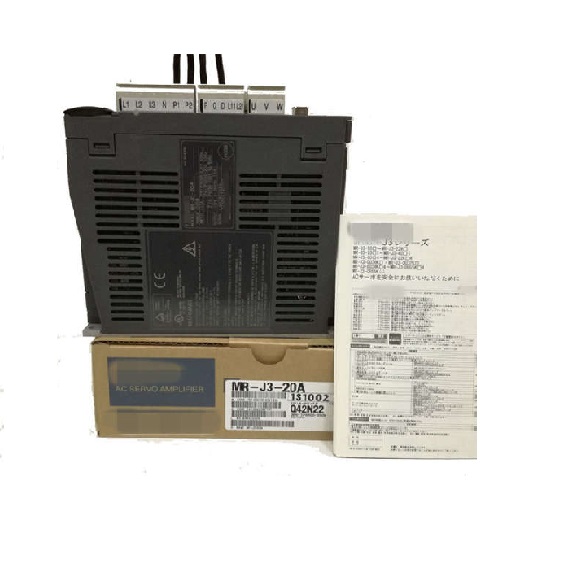
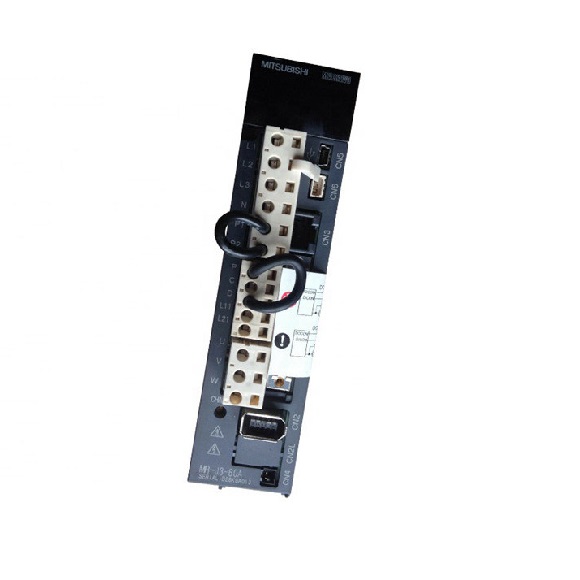
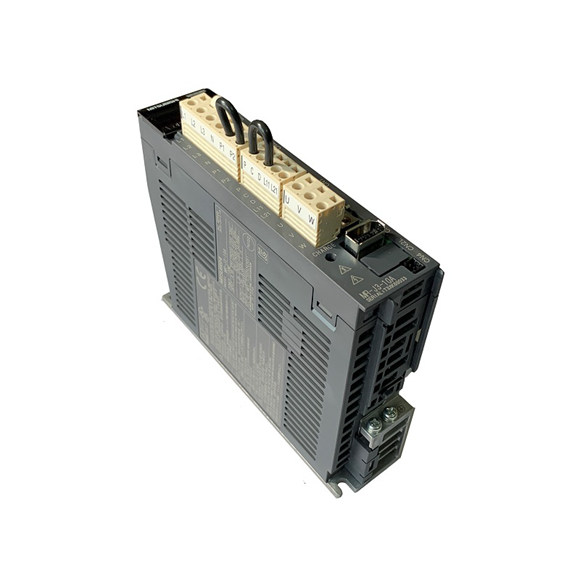
El servo drive Mitsubishi MR-J3-70B representa un pináculo de la ingeniería de control de movimiento, diseñado para ofrecer un rendimiento excepcional en entornos de automatización exigentes. Este amplificador de servo de 750W utiliza un avanzado control PWM de onda sinusoidal para garantizar una regulación de par y velocidad suave y sin ondulaciones en los tres modos de control principales: posición, velocidad y par. Su robusta arquitectura admite entradas de alimentación tanto trifásicas como monofásicas (200-230VAC), lo que proporciona flexibilidad de instalación global. La unidad integra una interfaz de encoder de alta resolución con 262,144 pulsos por revolución, lo que permite un posicionamiento y una retroalimentación de ultra precisión. La seguridad y la longevidad son primordiales, con un frenado dinámico incorporado para paradas controladas y un conjunto completo de funciones de protección que incluyen detección de sobrecorriente, sobretensión, sobrecarga y fallos del encoder. Ideal para máquinas herramienta, líneas de envasado y sistemas robóticos, el MR-J3-70B combina fiabilidad de grado industrial con capacidades avanzadas de control de movimiento, garantizando un rendimiento óptimo en aplicaciones de alta velocidad y alta precisión.
| Especificación | MR-J3-70B (750W) |
|---|---|
| Sistema de Control | Control PWM de onda sinusoidal / sistema de control de corriente |
| Alimentación (Circuito Principal) | Trifásica 200 a 230VAC 50/60Hz o Monofásica 200 a 230VAC 50/60Hz |
| Fluctuación de Tensión Permisible | Trifásica: 170 a 253VAC; Monofásica: 170 a 253VAC |
| Fluctuación de Frecuencia Permisible | ±5% máximo |
| Alimentación de Control | Monofásica 200 a 230VAC 50/60Hz |
| Alimentación de Interfaz | 24VDC ±10% (capacidad de corriente requerida: 300mA) |
| Consumo de Energía | 45W |
| Resistencia Regenerativa Incorporada | 20Ω |
| Resistencia Regenerativa Externa (Accesorio Estándar) | No suministrada (la incorporada es suficiente para cargas típicas) |
| Freno Dinámico | Incorporado |
| Funciones de Seguridad | Protección contra sobrecorriente, sobretensión de regeneración, sobrecarga (térmica electrónica), sobrecalentamiento del motor, fallo del encoder, subtensión, sobretemperatura, protección por error de exceso |
| Frecuencia Máxima de Pulso de Entrada | 1Mpps (receptor diferencial), 200kpps (colector abierto) |
| Pulso de Retroalimentación de Posicionamiento | 262,144 p/rev (resolución del encoder por rotación del motor) |
| Múltiplo de Pulso de Comando (Engranaje Electrónico) | A: 1 a 1,048,576; B: 1 a 1,048,576; 1/10 < A/B < 2000 |
| Ajuste de Ancho de Posicionamiento Completo | 0 a ±10,000 pulsos (unidad de pulso de comando) |
| Error de Exceso | ±3 rotaciones |
| Límite de Par | Configurado por parámetros o entrada analógica externa (0 a +10VDC/par máximo) |
| Rango de Control de Velocidad | Analógico: 1:2000; Interno: 1:5000 |
| Entrada de Comando de Velocidad Analógica | 0 a ±10VDC/velocidad nominal |
| Tasa de Fluctuación de Velocidad | ±0.01% máx. (carga 0-100%), 0% (alimentación ±10%), ±0.2% máx. (temp. ambiente 25°C±10°C) |
| Entrada de Comando de Par Analógico | 0 a ±8VDC/par máximo (impedancia de entrada 10-12kΩ) |
| Límite de Velocidad (Modo Par) | Configurado por parámetros o entrada analógica externa (0 a ±10VDC/velocidad nominal) |
| Estructura | Refrigeración por ventilador abierta (IP00) |
| Temperatura Ambiente | 0 a 55°C (32 a 131°F) operación; -20 a 65°C (-4 a 149°F) almacenamiento |
| Humedad Ambiente | 90% HR máx. (sin condensación) operación y almacenamiento |
| Atmósfera | Interiores, sin luz solar directa; libre de gas corrosivo, niebla de aceite o polvo |
| Altitud | 1000m o menos sobre el nivel del mar |
| Vibración | 5.9m/s² máximo |
| Peso | 1.4 kg (3.1 lb) |
Lo que dicen nuestros clientes
Mitsubishi MR-J4
Laura Navas
¡Gran producto!
2019/12/01
Keyence sensor
EQDR SALES
¡Original y rápido!
2020/02/22