
จัดส่งตลอด 24 ชั่วโมง

ติดตามคำสั่งซื้อแบบเรียลไทม์

ตัวเลือกการจัดส่งที่ยืดหยุ่น


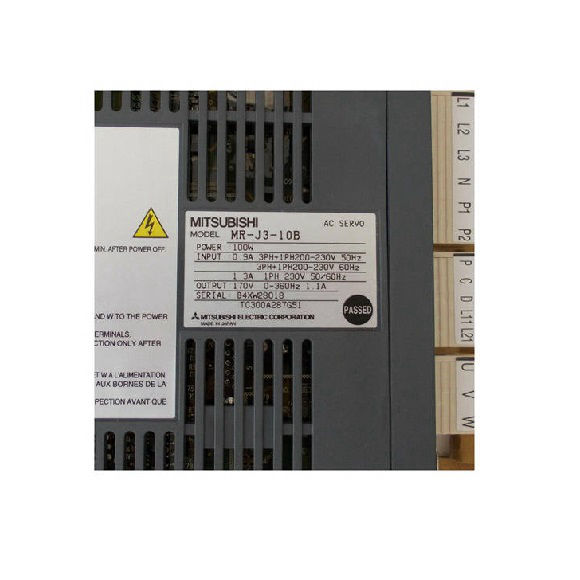
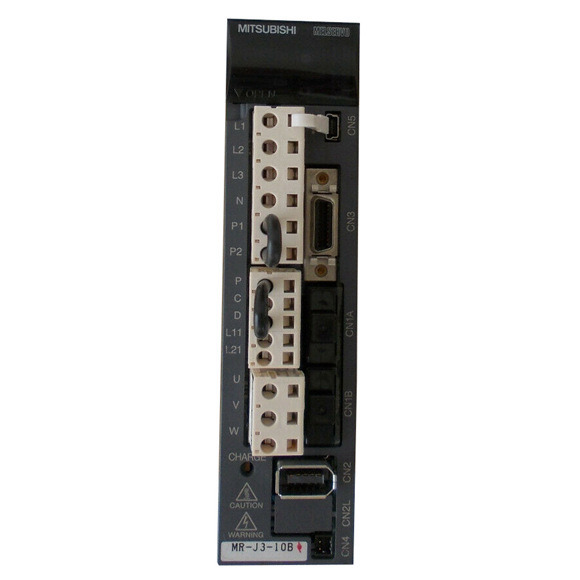
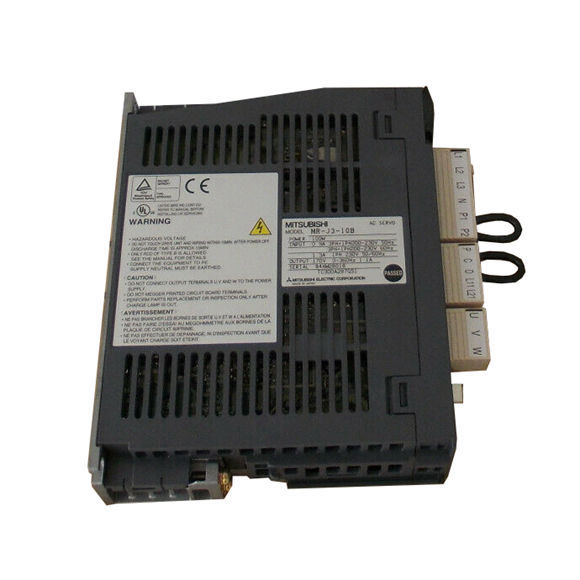
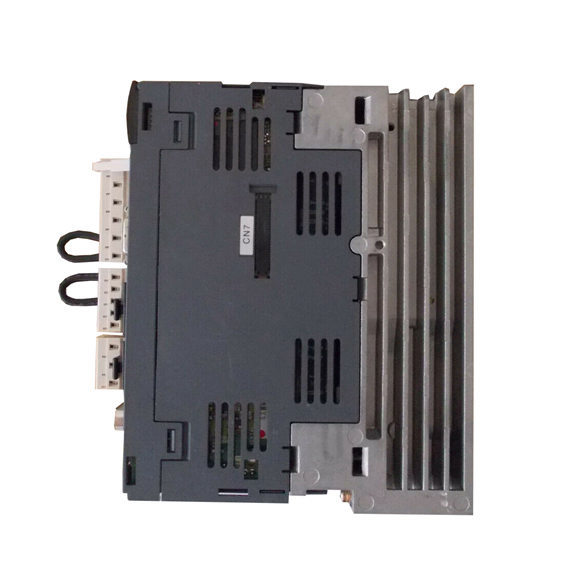
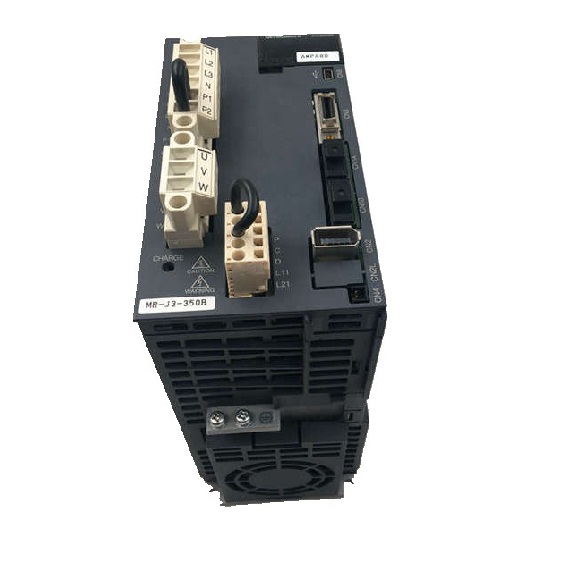
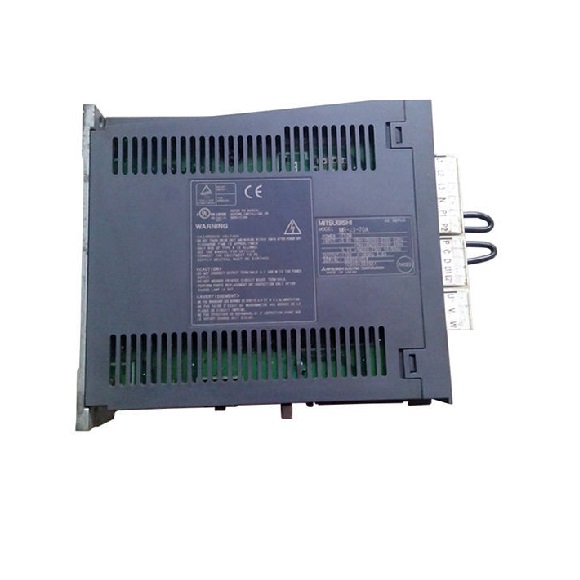
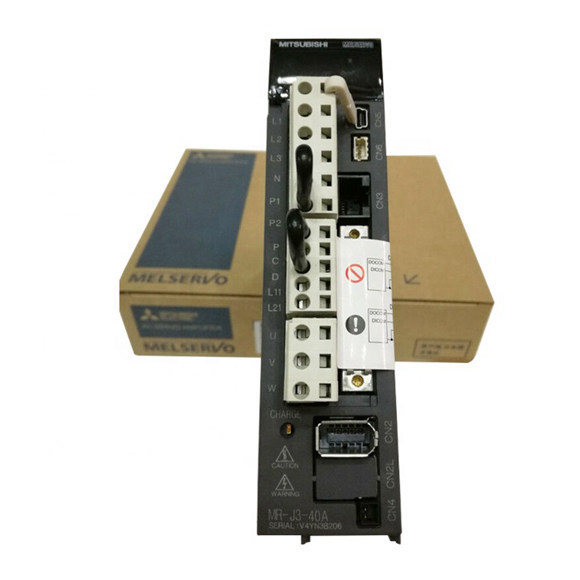
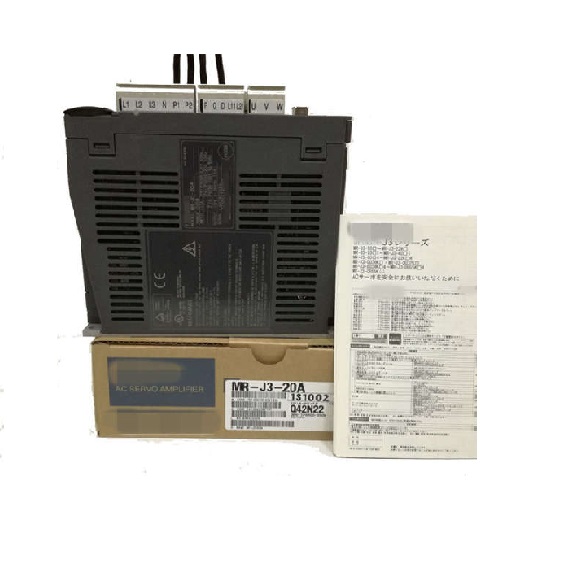
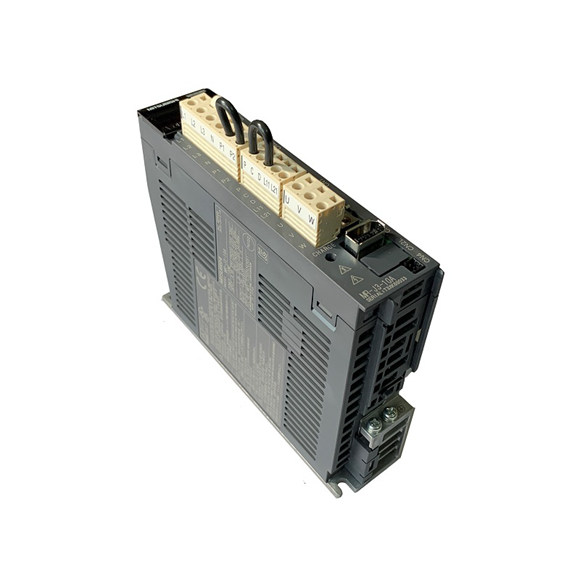
Mitsubishi MR-J3-10B เป็นไดรฟ์เซอร์โว AC ที่มีขนาดกะทัดรัดแต่ทรงพลัง ออกแบบมาสำหรับงานระบบอัตโนมัติทางอุตสาหกรรมที่ต้องการประสิทธิภาพสูง รุ่น 100W นี้ใช้การควบคุมกระแส PWM แบบ Sine-wave เพื่อให้การเคลื่อนที่ราบรื่นและแม่นยำในหลากหลายการใช้งาน รวมถึงงาน CNC งานบรรจุภัณฑ์ งานหุ่นยนต์ และสายการประกอบ โหมดควบคุมที่หลากหลาย—ตำแหน่ง ความเร็ว และแรงบิด—ช่วยให้ปรับเปลี่ยนเข้ากับความต้องการของระบบที่แตกต่างกันได้อย่างราบรื่น ไดรฟ์นี้มีโครงสร้างแบบระบายความร้อนด้วยตัวเอง ชนิดเปิด (IP00) เพื่อการติดตั้งในตู้ควบคุมที่ง่ายดาย ในขณะที่กลไกความปลอดภัยที่แข็งแกร่ง เช่น การป้องกันกระแสเกิน แรงดันเกิน โหลดเกิน และข้อผิดพลาดของเอ็นโค้ดเดอร์ (Encoder) ช่วยให้การทำงานเชื่อถือได้ภายใต้สภาวะที่ท้าทาย ด้วยช่วงอัตราทดเกียร์อิเล็กทรอนิกส์ 1/10 ถึง 2000 และความถี่พัลส์อินพุตสูงสุด 1Mpps (แบบดิฟเฟอเรนเชียล) MR-J3-10B จึงโดดเด่นในงานกำหนดตำแหน่งความเร็วสูงและความแม่นยำสูง น้ำหนักที่กะทัดรัดเพียง 0.8 กก. และความทนทานต่ออุณหภูมิแวดล้อมที่กว้าง (0 ถึง 55°C) ทำให้เป็นตัวเลือกที่เหมาะสำหรับพื้นที่จำกัดและสภาพแวดล้อมที่มีความร้อนสูง
| พารามิเตอร์ | MR-J3-10B (100W) |
|---|---|
| แหล่งจ่ายไฟ (หลัก) | 1 เฟส 200-230VAC หรือ 3 เฟส 200-230VAC, 50/60Hz |
| ความผันผวนของแรงดันไฟฟ้าที่อนุญาต | 1 เฟส 170-253VAC / 3 เฟส 170-253VAC |
| ความผันผวนของความถี่ที่อนุญาต | สูงสุด ±5% |
| การใช้พลังงาน | 30W |
| แหล่งจ่ายไฟอินเทอร์เฟซ | 24VDC ±10%, ต้องการ 300mA |
| ตัวต้านทานรีเจนเนอเรทีฟในตัว | ไม่มี (อุปกรณ์เสริมภายนอก) |
| ระบบควบคุม | การควบคุมกระแส PWM แบบ Sine-wave |
| ไดนามิกเบรก | มีในตัว |
| คุณสมบัติด้านความปลอดภัย | กระแสเกิน, แรงดันเกิน, โหลดเกิน (เทอร์มอลอิเล็กทรอนิกส์), มอเตอร์ร้อนเกินไป, ข้อผิดพลาดของเอ็นโค้ดเดอร์ (Encoder), แรงดันตก, ความเร็วเกิน, ข้อผิดพลาดเกินพิกัด |
| ความถี่พัลส์อินพุตสูงสุด | 1Mpps (ดิฟเฟอเรนเชียล) / 200kpps (โอเพนคอลเลกเตอร์) |
| พัลส์ตอบสนองตำแหน่ง | 262144 พัลส์/รอบ (ความละเอียดของเอ็นโค้ดเดอร์ (Encoder)) |
| ตัวคูณพัลส์คำสั่ง (เกียร์อิเล็กทรอนิกส์) | A: 1-1048576, B: 1-1048576, อัตราส่วน 1/10 ถึง 2000 |
| ความกว้างของการกำหนดตำแหน่งสมบูรณ์ | 0 ถึง ±10000 พัลส์ |
| การตั้งค่าข้อผิดพลาดเกินพิกัด | ±3 รอบ |
| ขีดจำกัดแรงบิด | ตั้งค่าผ่านพารามิเตอร์หรืออนาล็อกภายนอก (0-10VDC) |
| ช่วงควบคุมความเร็ว | 1:2000 (อนาล็อก), 1:5000 (ภายใน) |
| คำสั่งความเร็วแบบอนาล็อก | 0 ถึง ±10VDC / ความเร็วที่กำหนด |
| อัตราความผันผวนของความเร็ว | ±0.01% (โหลด), 0% (กำลัง), ±0.2% (อุณหภูมิ) |
| โหมดควบคุมแรงบิด | คำสั่งแรงบิดแบบอนาล็อก: 0 ถึง ±8VDC / แรงบิดสูงสุด |
| ขีดจำกัดความเร็วในโหมดแรงบิด | ตั้งค่าผ่านพารามิเตอร์หรืออนาล็อกภายนอก (0-10VDC) |
| โครงสร้าง | ระบายความร้อนด้วยตัวเอง แบบเปิด (IP00) |
| อุณหภูมิแวดล้อม | 0 ถึง 55°C (การทำงาน); -20 ถึง 65°C (การจัดเก็บ) |
| ความชื้นแวดล้อม | สูงสุด 90% RH (ไม่มีการควบแน่น) |
| บรรยากาศ | ภายในอาคาร ไม่มีก๊าซกัดกร่อนหรือฝุ่น |
| ระดับความสูง | ≤1000 เมตร จากระดับน้ำทะเล |
| การสั่นสะเทือน | สูงสุด 5.9 m/s² |
| น้ำหนัก | 0.8 กก. (1.8 ปอนด์) |
ความคิดเห็นของลูกค้า
Mitsubishi MR-J4
Laura Navas
สินค้ายอดเยี่ยม!
2019/12/01
Keyence sensor
EQDR SALES
ของแท้และส่งไว!
2020/02/22