
Envío 24/7

Seguimiento de pedidos en tiempo real

Opciones de entrega flexibles


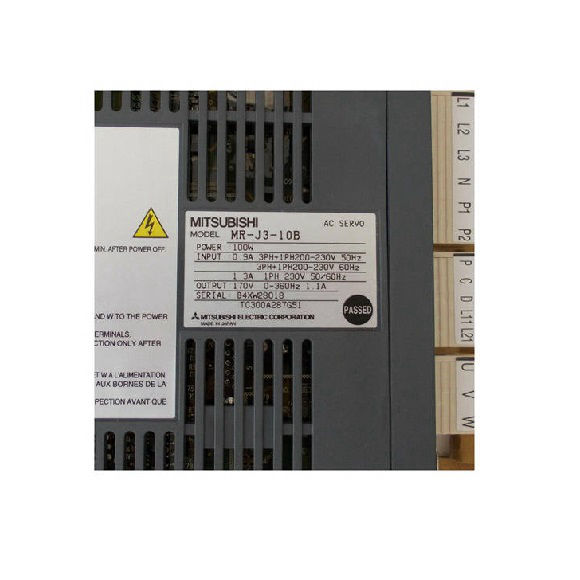
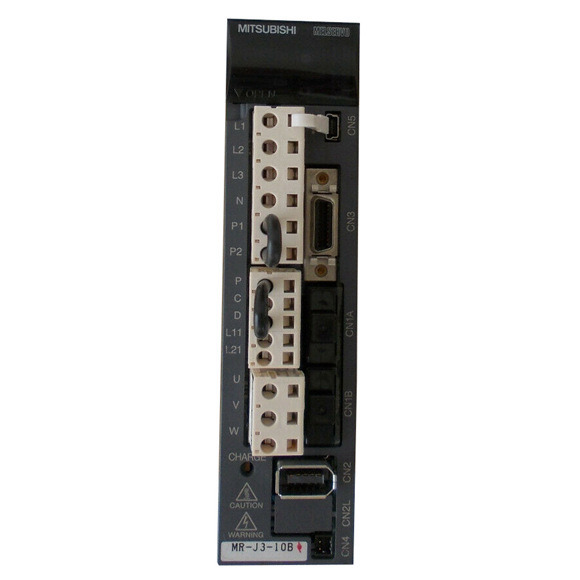
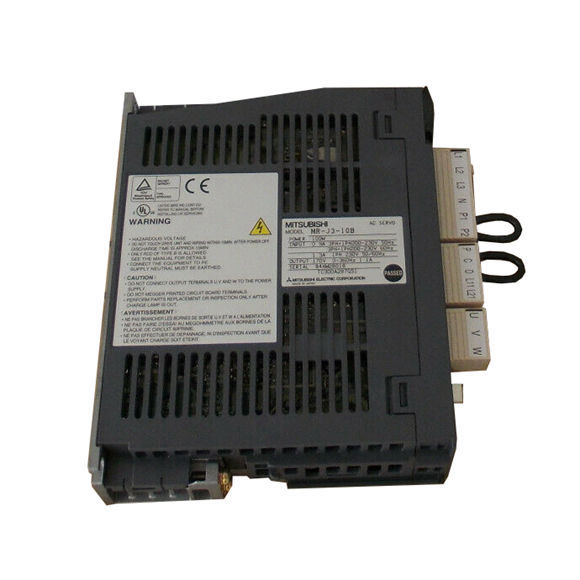
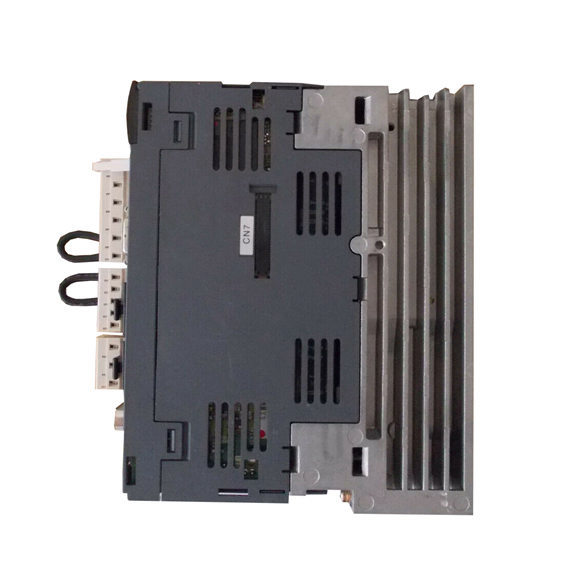
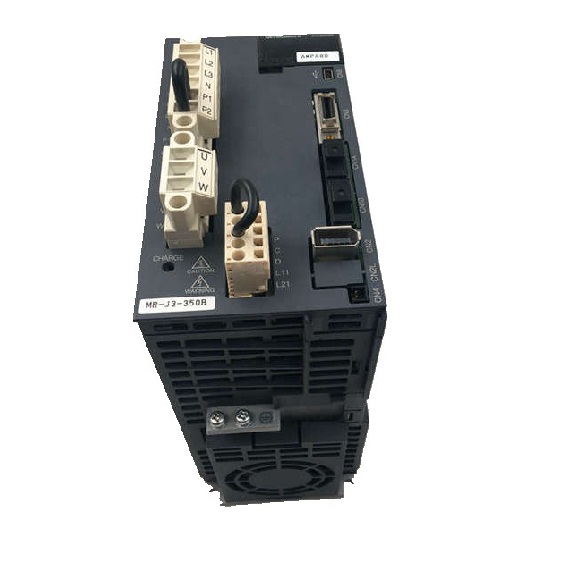
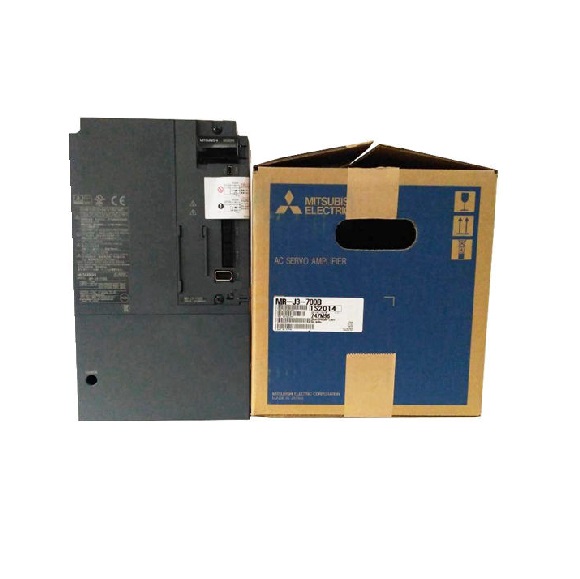
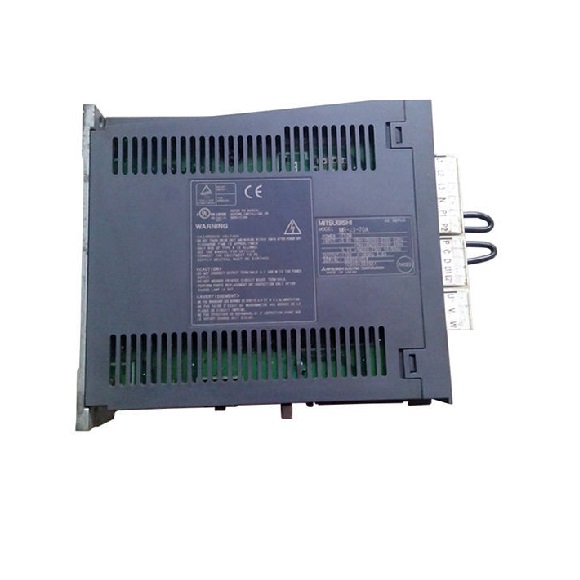
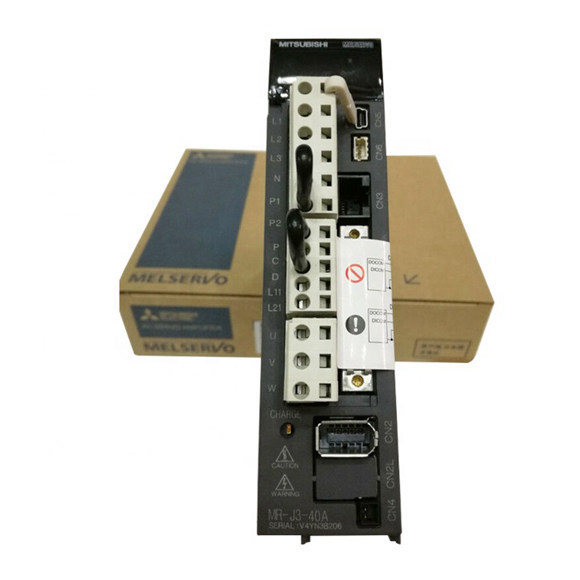
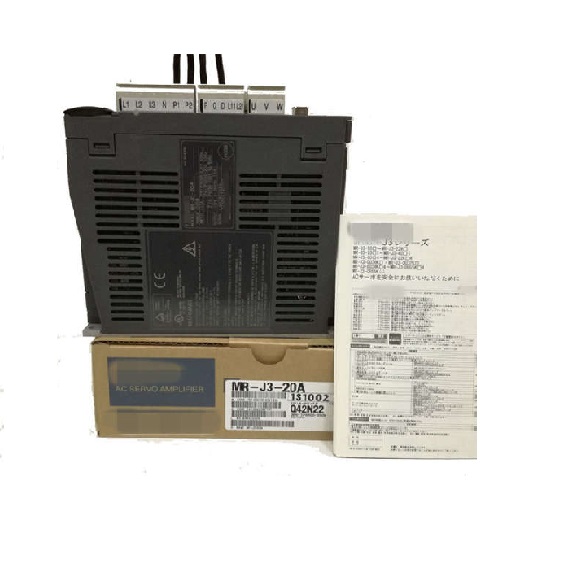
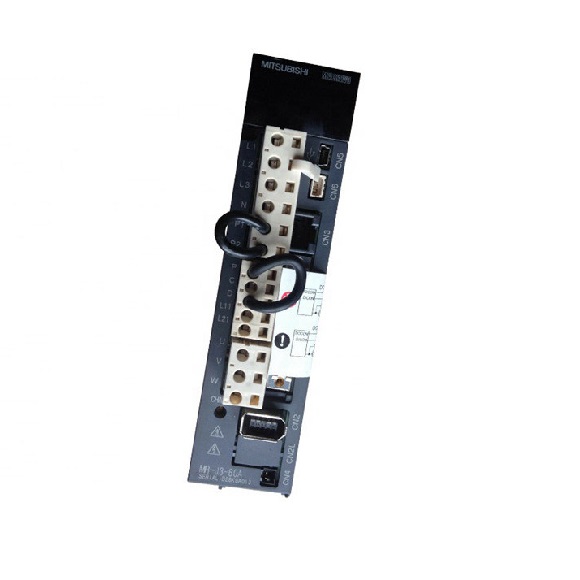
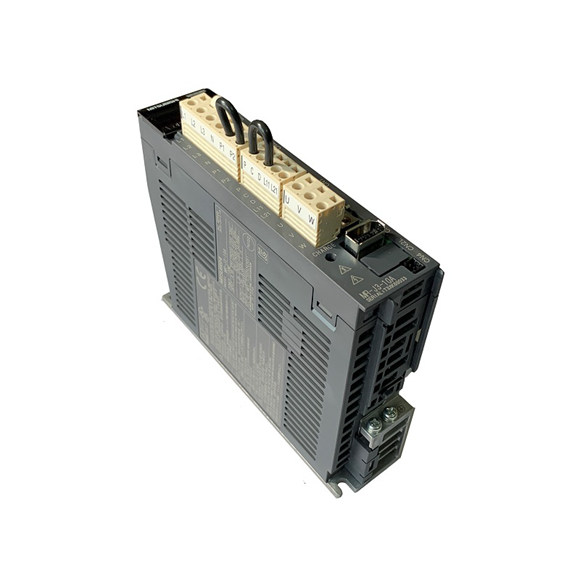
El Mitsubishi MR-J3-10B es un servo drive AC compacto pero potente diseñado para tareas exigentes de automatización industrial. Este modelo de 100W aprovecha el control de corriente PWM de onda sinusoidal para ofrecer un movimiento suave y preciso en una amplia gama de aplicaciones, que incluyen mecanizado CNC, envasado, robótica y líneas de montaje. Sus versátiles modos de control (posición, velocidad y par) permiten una adaptación perfecta a diversos requisitos del sistema. La unidad cuenta con un gabinete tipo abierto IP00 de autoenfriamiento para una fácil integración en armarios, mientras que mecanismos de seguridad robustos como protección contra sobrecorriente, sobretensión, sobrecarga y fallo del encoder garantizan un funcionamiento fiable en condiciones adversas. Con un rango de relación de engranaje electrónico de 1/10 a 2000 y una frecuencia máxima de pulso de entrada de 1Mpps (diferencial), el MR-J3-10B sobresale en tareas de posicionamiento de alta velocidad y alta precisión. Su peso compacto de 0.8 kg y su amplia tolerancia a la temperatura ambiente (0 a 55°C) lo convierten en una opción ideal para entornos con espacio limitado y desafíos térmicos.
| Parámetro | MR-J3-10B (100W) |
|---|---|
| Fuente de Alimentación (Principal) | 1-fase 200-230VAC o 3-fases 200-230VAC, 50/60Hz |
| Fluctuación de Tensión Permisible | 1-fase 170-253VAC / 3-fases 170-253VAC |
| Fluctuación de Frecuencia Permisible | ±5% máx. |
| Consumo de Energía | 30W |
| Fuente de Alimentación de Interfaz | 24VDC ±10%, 300mA requeridos |
| Resistor Regenerativo Incorporado | No incluido (externo opcional) |
| Sistema de Control | Control de corriente PWM de onda sinusoidal |
| Freno Dinámico | Incorporado |
| Características de Seguridad | Sobrecorriente, sobretensión, sobrecarga (térmica electrónica), sobrecalentamiento del motor, fallo del encoder, subtensión, sobretiempo, error excesivo |
| Frecuencia Máxima de Pulso de Entrada | 1Mpps (diferencial) / 200kpps (colector abierto) |
| Pulso de Retroalimentación de Posicionamiento | 262144 pulsos/rev (resolución del encoder) |
| Múltiplo de Pulso de Comando (Engranaje Electrónico) | A: 1-1048576, B: 1-1048576, relación 1/10 a 2000 |
| Ancho de Finalización de Posicionamiento | 0 a ±10000 pulsos |
| Configuración de Error Excesivo | ±3 rotaciones |
| Límite de Par | Configurado mediante parámetro o analógico externo (0-10VDC) |
| Rango de Control de Velocidad | 1:2000 (analógico), 1:5000 (interno) |
| Comando de Velocidad Analógico | 0 a ±10VDC / velocidad nominal |
| Tasa de Fluctuación de Velocidad | ±0.01% (carga), 0% (potencia), ±0.2% (temp) |
| Modo de Control de Par | Comando de par analógico: 0 a ±8VDC / par máximo |
| Límite de Velocidad en Modo de Par | Configurado mediante parámetro o analógico externo (0-10VDC) |
| Estructura | Autoenfriamiento abierto (IP00) |
| Temperatura Ambiente | 0 a 55°C (operación); -20 a 65°C (almacenamiento) |
| Humedad Ambiente | 90% HR máx. (sin condensación) |
| Atmósfera | Interiores, sin gas corrosivo ni polvo |
| Altitud | ≤1000m sobre el nivel del mar |
| Vibración | 5.9 m/s² máx. |
| Peso | 0.8 kg (1.8 lb) |
Lo que dicen nuestros clientes
Mitsubishi MR-J4
Laura Navas
¡Gran producto!
2019/12/01
Keyence sensor
EQDR SALES
¡Original y rápido!
2020/02/22