
Envío 24/7

Seguimiento de pedidos en tiempo real

Opciones de entrega flexibles


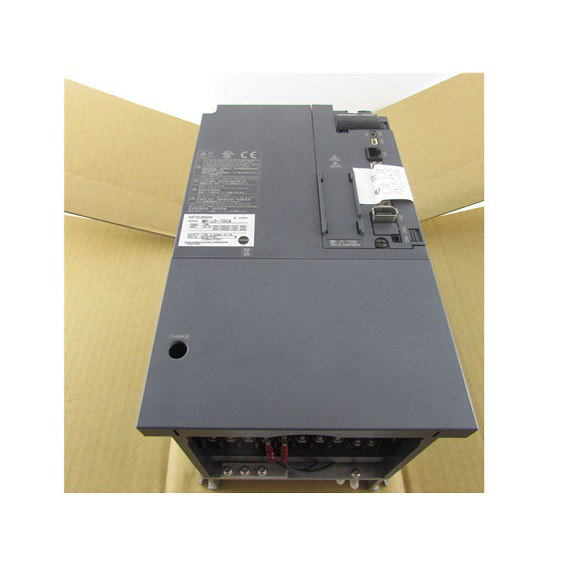
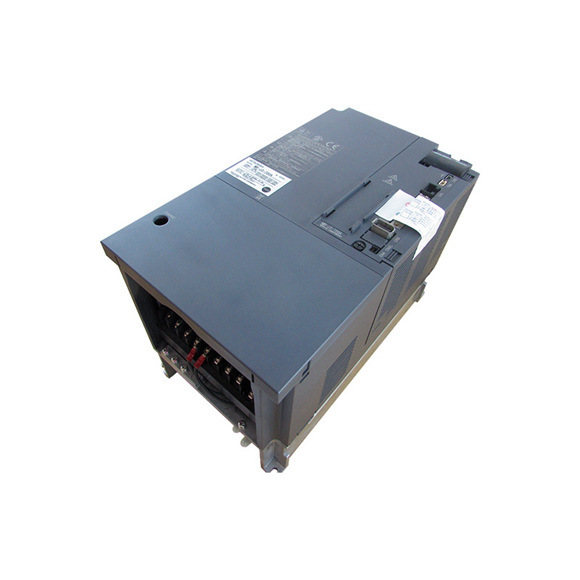
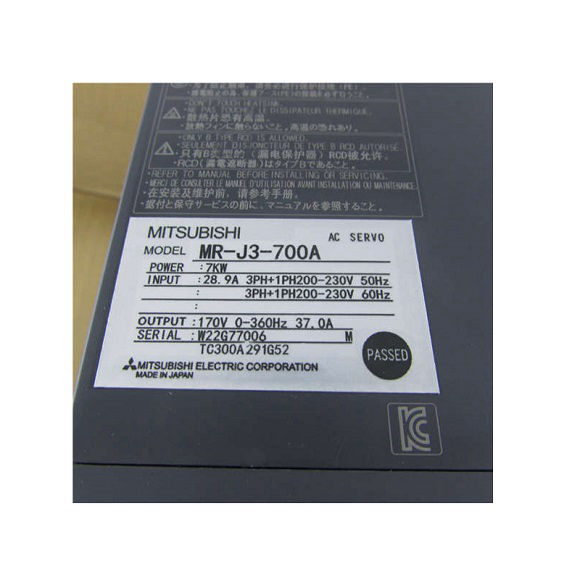
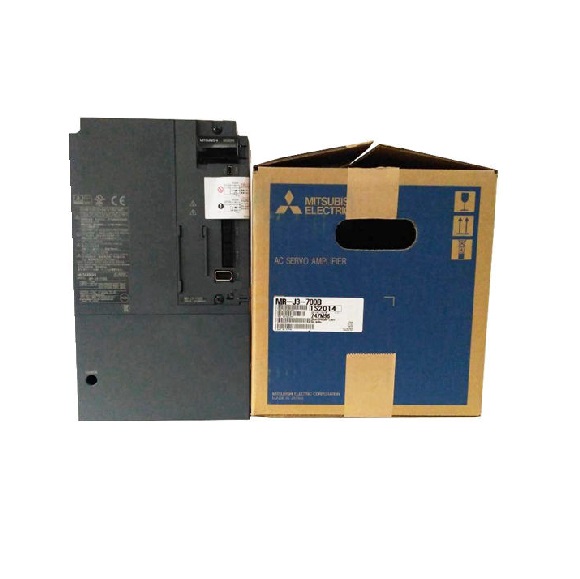
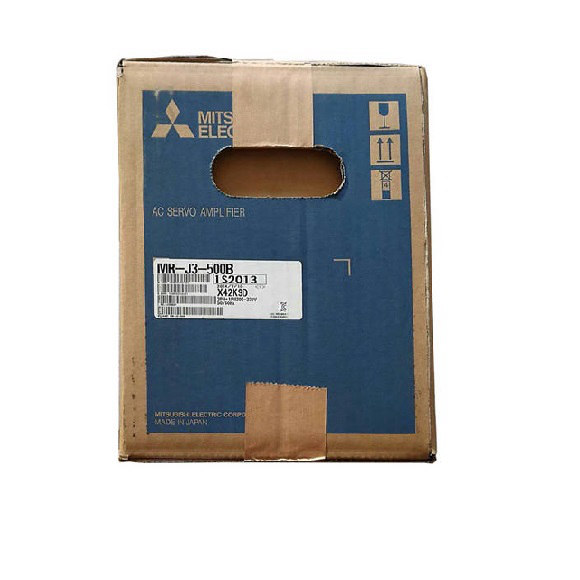
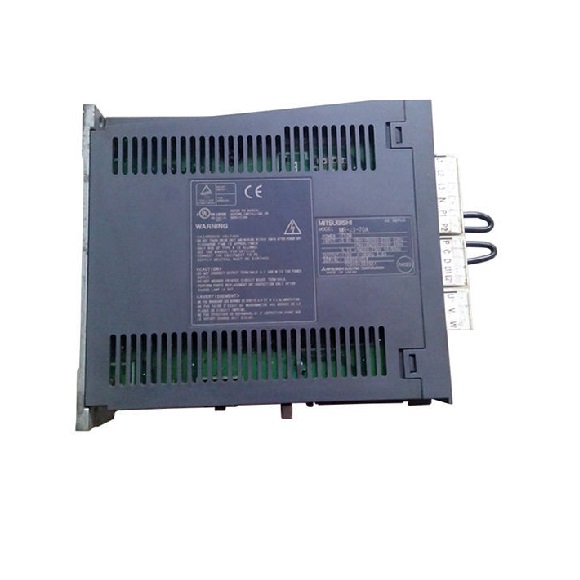
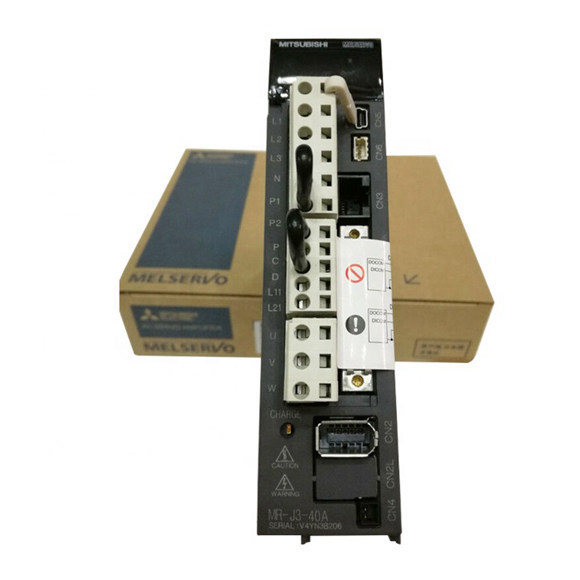
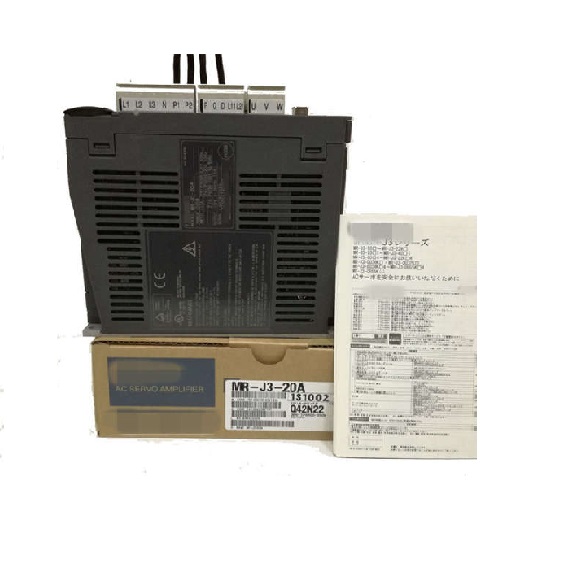
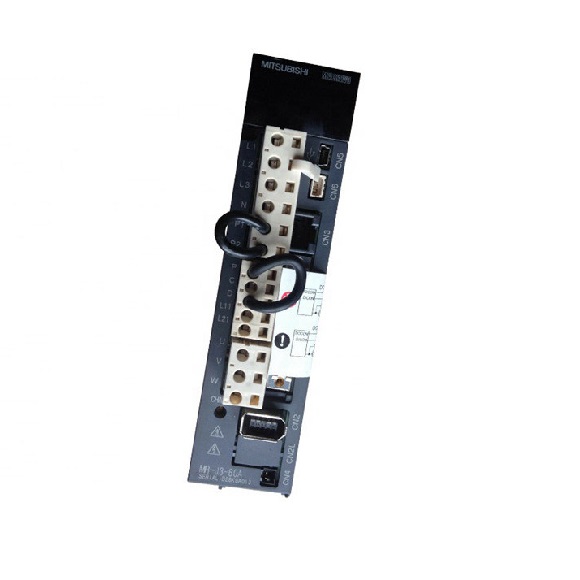
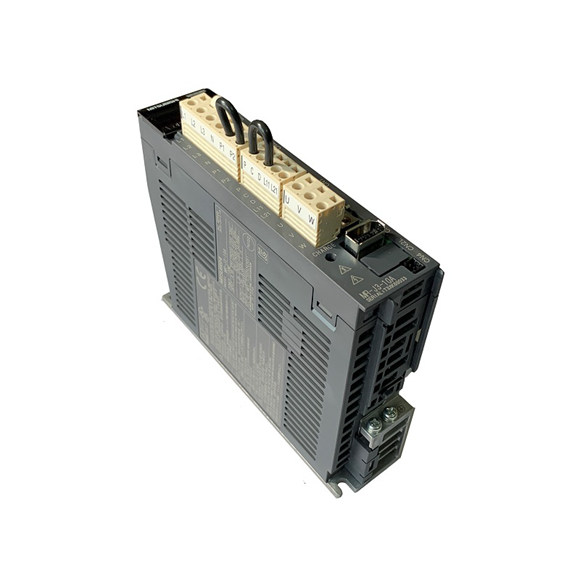
El Mitsubishi MR-J3-700A es un robusto servo drive industrial de 7.5 kW diseñado para las tareas de automatización más exigentes, incluyendo mecanizado CNC, control de brazos robóticos y líneas de envasado de alta velocidad. Su avanzado sistema de control de corriente PWM de onda senoidal garantiza una entrega de par suave y sin ondulaciones, mientras que el freno dinámico incorporado proporciona una desaceleración rápida y controlada para seguridad y precisión. El drive acepta una amplia gama de entradas de comando, desde trenes de pulsos diferenciales de hasta 1 Mpps hasta señales de voltaje analógicas, lo que lo hace muy versátil para modos de control de posición, velocidad y par. Con un rango de relación de engranaje electrónico de 1/10 a 2000 y un ancho de finalización de posicionamiento ajustable de 0 a ±10000 pulsos, el MR-J3-700A ofrece una flexibilidad excepcional para ajustar perfiles de movimiento. Su diseño robusto con ventilación forzada (IP00) funciona de manera confiable en entornos industriales de 0 a 55°C, con protección completa contra sobrecorriente, sobretensión de regeneración, sobrecalentamiento del motor, fallos de encoder y más. Este amplificador es la elección ideal para ingenieros que buscan una solución servo de alta potencia y rica en funciones que ofrezca un rendimiento consistente y repetible bajo cargas pesadas.
| Parámetro | Especificación (MR-J3-700A) |
|---|---|
| Modelo de Amplificador Servo | MR-J3-700A |
| Potencia de Salida Nominal | 7.5 kW (10 HP) |
| Alimentación del Circuito Principal | Trifásica 200 a 230VAC, 50/60Hz |
| Fluctuación de Voltaje Permisible | Trifásica 170 a 253VAC |
| Fluctuación de Frecuencia Permisible | ±5% máximo |
| Alimentación de Control (Interfaz) | 24VDC ±10%, 300mA requeridos |
| Consumo de Energía | 45 W (típico) |
| Sistema de Control | PWM de onda senoidal, control de corriente |
| Freno Dinámico | Incorporado |
| Resistencia Regenerativa Incorporada | 170 W (estándar) |
| Resistencia Regenerativa Externa (Opcional) | No aplicable para este modelo (accesorio estándar no proporcionado) |
| Frecuencia Máxima de Pulso de Entrada | 1 Mpps (receptor diferencial), 200 kpps (colector abierto), 4 Mpps (opción) |
| Resolución del Encoder | 262144 p/rev (por rotación del motor) |
| Relación de Engranaje Electrónico | A: 1 a 1048576, B: 1 a 1048576, 1/10 < A/B < 2000 |
| Ancho de Finalización de Posicionamiento | 0 a ±10000 pulsos (unidad de pulso de comando) |
| Rango de Error Excesivo | ±3 rotaciones |
| Límite de Par (Todos los Modos) | Configurado por parámetros o entrada analógica externa (0 a +10VDC) |
| Rango de Control de Velocidad | Analógico: 1:2000, Interno: 1:5000 |
| Entrada de Comando de Velocidad Analógica | 0 a ±10VDC / velocidad nominal |
| Tasa de Fluctuación de Velocidad | ±0.01% (carga 0-100%), ±0.2% (ambiente 25°C±10°C) |
| Entrada de Comando de Par Analógico | 0 a ±8VDC / par máximo (impedancia 10-12kΩ) |
| Límite de Velocidad (Modo de Par) | Configurado por parámetros o entrada analógica (0 a ±10VDC) |
| Características de Protección | Sobrecorriente, sobretensión de regeneración, sobrecarga (térmica electrónica), sobrecalentamiento del motor, fallo de encoder, subtensión, exceso de velocidad, error excesivo |
| Estructura / Refrigeración | Ventilación forzada, tipo abierto (IP00) |
| Temperatura Ambiente | 0 a 55°C (operación), -20 a 65°C (almacenamiento) |
| Humedad Ambiente | 90% HR máx. (sin condensación) |
| Atmósfera | Interior, sin gas corrosivo, niebla de aceite o polvo |
| Altitud | 1000 m o menos sobre el nivel del mar |
| Resistencia a Vibraciones | 5.9 m/s² máximo |
| Peso | 6 kg (13.2 lb) |
Lo que dicen nuestros clientes
Mitsubishi MR-J4
Laura Navas
¡Gran producto!
2019/12/01
Keyence sensor
EQDR SALES
¡Original y rápido!
2020/02/22