
จัดส่งตลอด 24 ชั่วโมง

ติดตามคำสั่งซื้อแบบเรียลไทม์

ตัวเลือกการจัดส่งที่ยืดหยุ่น


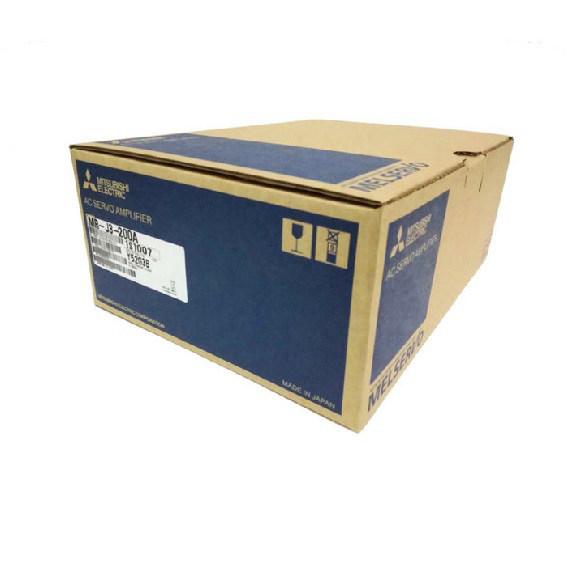
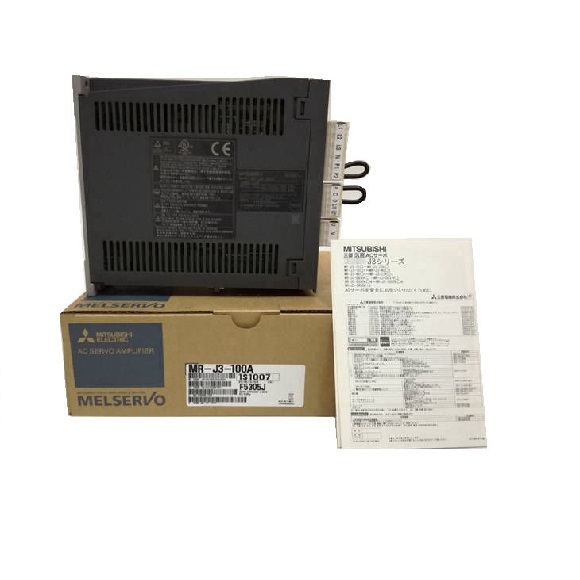
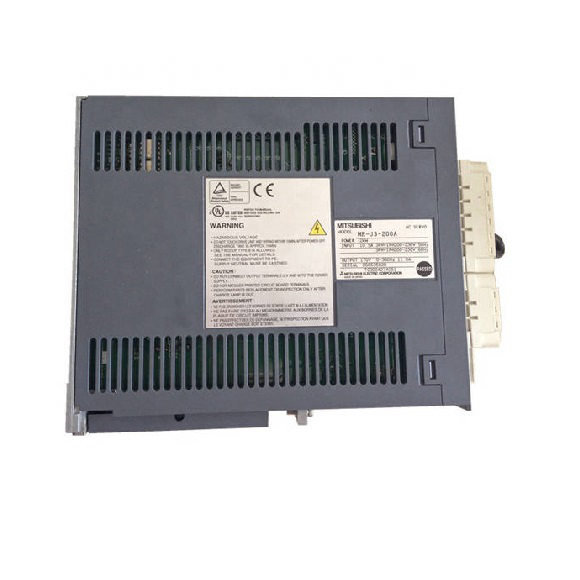
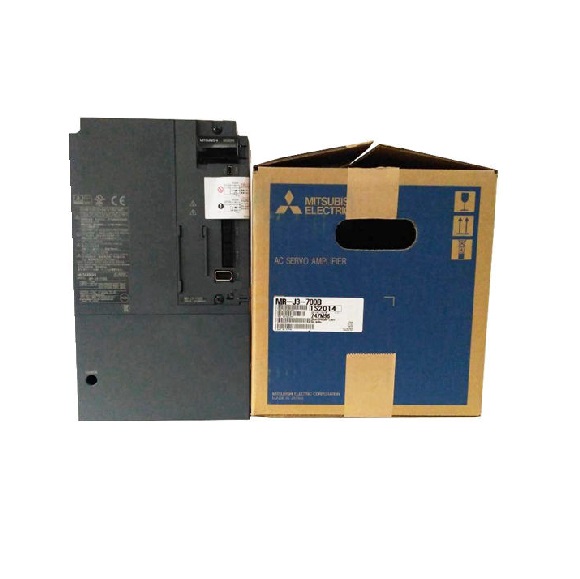
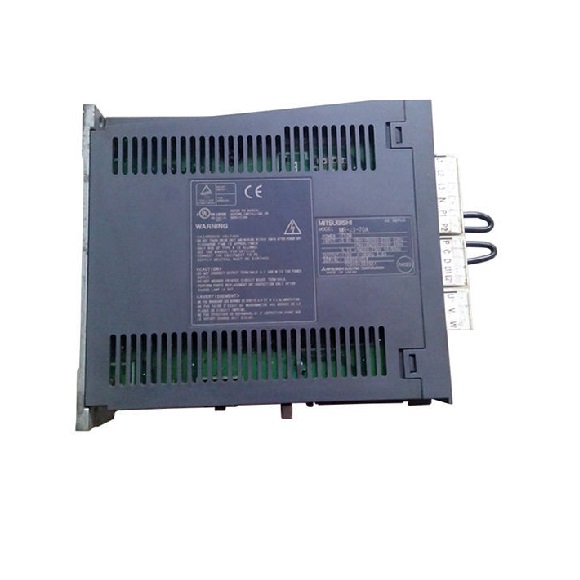
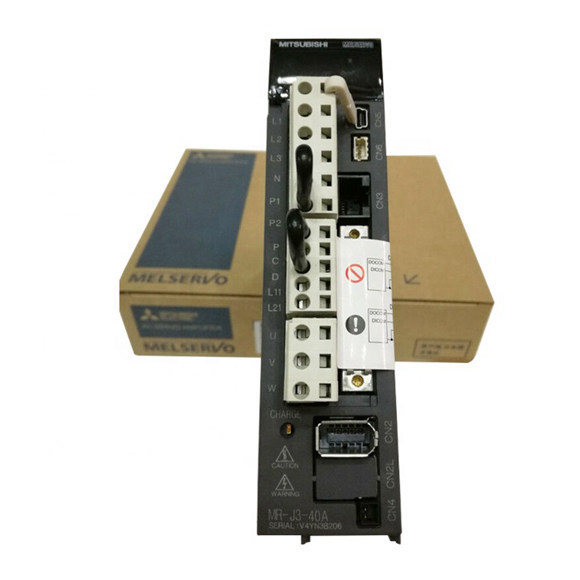
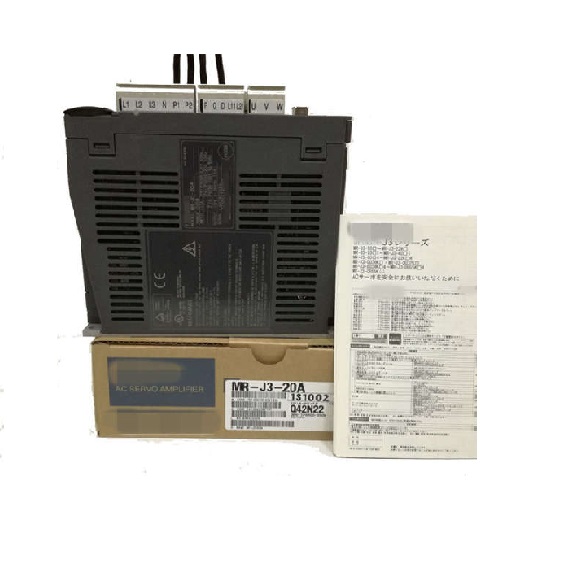
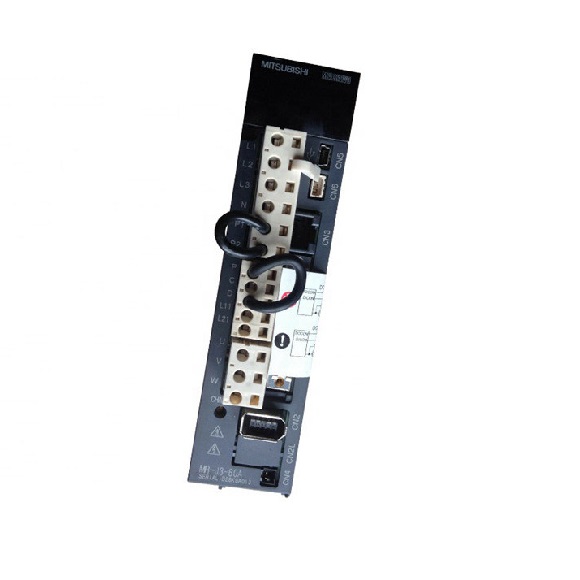
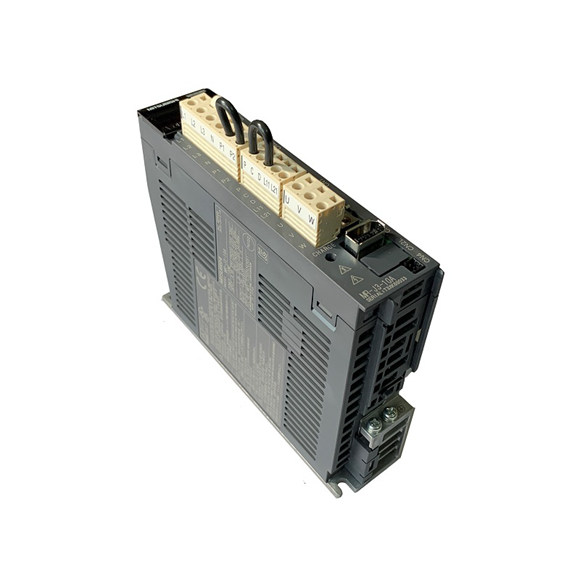
Mitsubishi MR-J3-200A แสดงถึงจุดสูงสุดของวิศวกรรมเซอร์โวไดรฟ์ โดยให้กำลังขับพิกัด 2kW พร้อมการตอบสนองแบบไดนามิกและความเที่ยงตรงในการควบคุมที่ยอดเยี่ยม ออกแบบมาสำหรับการใช้งานทางอุตสาหกรรมที่ท้าทายที่สุด ตั้งแต่ศูนย์เครื่องจักรกลซีเอ็นซีความเร็วสูงไปจนถึงสายการบรรจุภัณฑ์ขั้นสูงและแขนกลหุ่นยนต์ เซอร์โวแอมป์นี้รวมระบบควบคุมกระแส PWM แบบ Sine-wave ขั้นสูงเข้ากับชุดคุณลักษณะด้านความปลอดภัยที่ครอบคลุม ความสามารถในการจัดการกับอินพุตคำสั่งที่หลากหลาย รวมถึงพัลส์ดิฟเฟอเรนเชียลความเร็วสูงสูงสุด 1 Mpps และ 4 Mpps แบบเสริมได้ ประกอบกับระบบเกียร์อิเล็กทรอนิกส์ที่ยืดหยุ่น ช่วยให้สามารถกำหนดตำแหน่งและการสร้างโปรไฟล์ความเร็วที่แม่นยำเป็นพิเศษ โครงสร้างที่แข็งแกร่งของยูนิต ซึ่งมีระบบระบายความร้อนด้วยพัดลมและระดับ IP00 ช่วยให้มั่นใจถึงประสิทธิภาพที่ยั่งยืนในสภาพแวดล้อมที่มีอุณหภูมิสูงและการสั่นสะเทือนปานกลาง ด้านล่างนี้เป็นข้อมูลจำเพาะทางเทคนิคโดยละเอียดที่ได้จากเอกสารต้นฉบับของ Mitsubishi ซึ่งเป็นข้อมูลอ้างอิงที่สมบูรณ์สำหรับการรวมระบบและการประยุกต์ใช้งาน
| พารามิเตอร์ | ข้อมูลจำเพาะสำหรับ MR-J3-200A |
|---|---|
| รุ่นเซอร์โวแอมป์ | MR-J3-200A |
| กำลังขับพิกัด | 2 kW |
| แหล่งจ่ายไฟวงจรหลัก | 3 เฟส 200 ถึง 230VAC 50/60Hz |
| ความผันผวนของแรงดันไฟฟ้าที่อนุญาต | 3 เฟส 170 ถึง 253VAC |
| ความผันผวนของความถี่ที่อนุญาต | สูงสุด ±5% |
| แหล่งจ่ายไฟควบคุม (อินเทอร์เฟซ) | 24VDC ±10% (ความต้องการกระแสไฟฟ้า: 300mA) |
| การใช้พลังงาน | 30 W |
| ตัวต้านทานรีเจนเนอเรทีฟในตัว | 100 W (มาตรฐาน สำหรับรุ่นที่มีตัวต้านทานในตัว) |
| ตัวต้านทานรีเจนเนอเรทีฟภายนอก (อุปกรณ์เสริม) | ไม่สามารถใช้ได้ (รุ่นมาตรฐานที่ไม่มีตัวต้านทานภายนอก) |
| ระบบควบคุม | ระบบควบคุม PWM แบบ Sine-wave / ระบบควบคุมกระแส |
| ไดนามิกเบรก | ในตัว |
| คุณสมบัติด้านความปลอดภัย | ป้องกันกระแสเกิน, แรงดันรีเจนเนอเรทีฟเกิน, โหลดเกิน (เทอร์มอลอิเล็กทรอนิกส์), มอเตอร์ร้อนเกิน, ข้อผิดพลาดเอ็นโค้ดเดอร์ (Encoder), ข้อผิดพลาดรีเจนเนอเรทีฟ, แรงดันตก/ไฟดับกะทันหัน, ความเร็วเกิน, ป้องกันข้อผิดพลาดส่วนเกิน |
| ความถี่พัลส์อินพุตสูงสุด | 1 Mpps (Differential Receiver), 200 kpps (Open Collector), 4 Mpps (อุปกรณ์เสริม) |
| พัลส์ป้อนกลับตำแหน่ง | ความละเอียด: 262,144 พัลส์/รอบ (ต่อการหมุนของเอ็นโค้ดเดอร์) |
| ตัวคูณพัลส์คำสั่ง (เกียร์อิเล็กทรอนิกส์) | A: 1 ถึง 1,048,576, B: 1 ถึง 1,048,576, อัตราส่วน 1/10 < A/B < 2000 |
| การตั้งค่าความกว้างการกำหนดตำแหน่งเสร็จสมบูรณ์ | 0 ถึง ±10,000 พัลส์ (หน่วยพัลส์คำสั่ง) |
| ข้อผิดพลาดส่วนเกิน | ±3 รอบ |
| ขีดจำกัดแรงบิด | ตั้งค่าโดยพารามิเตอร์หรืออินพุตแอนะล็อกภายนอก (0 ถึง +10VDC / แรงบิดสูงสุด) |
| ช่วงควบคุมความเร็ว | คำสั่งความเร็วแบบแอนะล็อก: 1:2000, คำสั่งความเร็วภายใน: 1:5000 |
| อินพุตคำสั่งความเร็วแบบแอนะล็อก | 0 ถึง ±10VDC / ความเร็วพิกัด (ปรับได้ผ่านพารามิเตอร์) |
| อัตราการผันผวนของความเร็ว | สูงสุด ±0.01% (โหลด 0-100%), 0% (กำลัง ±10%), สูงสุด ±0.2% (อุณหภูมิแวดล้อม 25°C±10°C) |
| อินพุตคำสั่งแรงบิดแบบแอนะล็อก | 0 ถึง ±8VDC / แรงบิดสูงสุด (อิมพีแดนซ์อินพุต 10-12 kΩ) |
| ขีดจำกัดความเร็ว (โหมดควบคุมแรงบิด) | ตั้งค่าโดยพารามิเตอร์หรืออินพุตแอนะล็อกภายนอก (0 ถึง ±10VDC / ความเร็วพิกัด) |
| โครงสร้าง | แบบเปิดระบายความร้อนด้วยพัดลม (IP00) |
| อุณหภูมิแวดล้อม | 0 ถึง 55°C (ทำงาน), -20 ถึง 65°C (จัดเก็บ), ไม่เกิดการแข็งตัว |
| ความชื้นแวดล้อม | สูงสุด 90% RH (ไม่กลั่นตัวเป็นหยดน้ำ), จัดเก็บ: สูงสุด 90% RH |
| บรรยากาศ | ภายในอาคาร (ไม่มีแสงแดดส่องโดยตรง); ไม่มีก๊าซกัดกร่อน, ก๊าซติดไฟ, ละอองน้ำมัน หรือฝุ่น |
| ระดับความสูง | สูงสุด 1000 ม. จากระดับน้ำทะเล |
| การสั่นสะเทือน | สูงสุด 5.9 m/s² |
| น้ำหนัก | 2.1 kg (4.6 lb) |
ความคิดเห็นของลูกค้า
Mitsubishi MR-J4
Laura Navas
สินค้ายอดเยี่ยม!
2019/12/01
Keyence sensor
EQDR SALES
ของแท้และส่งไว!
2020/02/22