
Wysyłka 24/7

Śledzenie zamówień na żywo

Elastyczne opcje dostawy


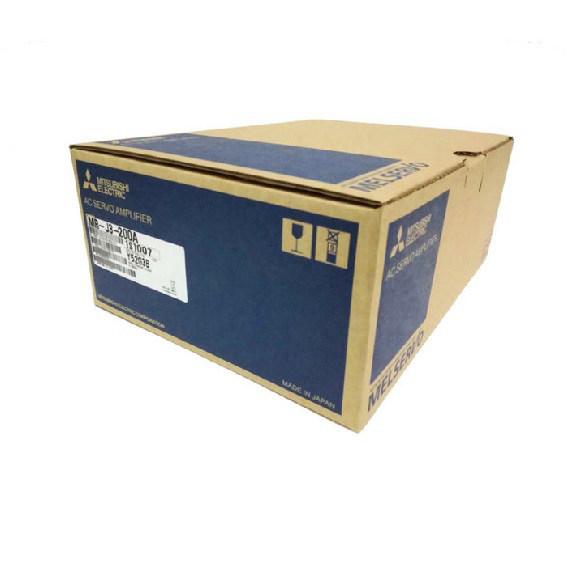
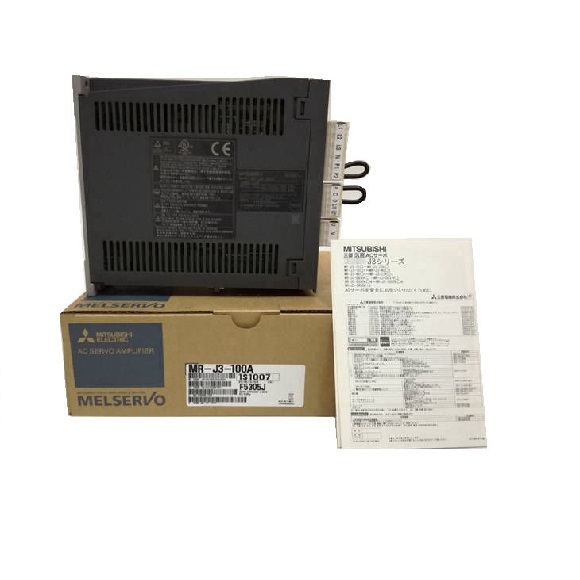
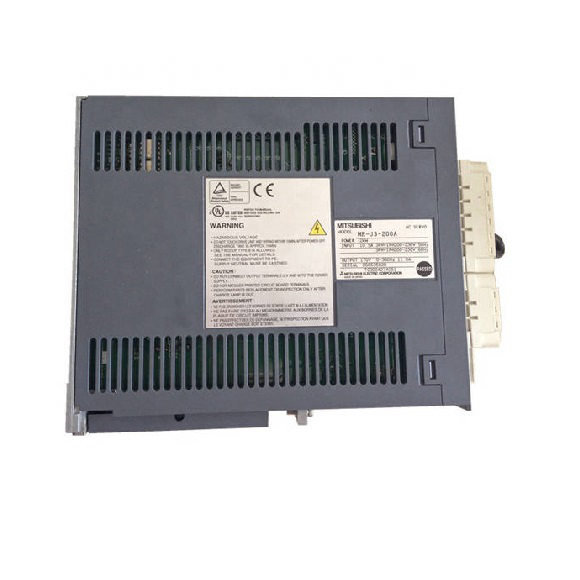
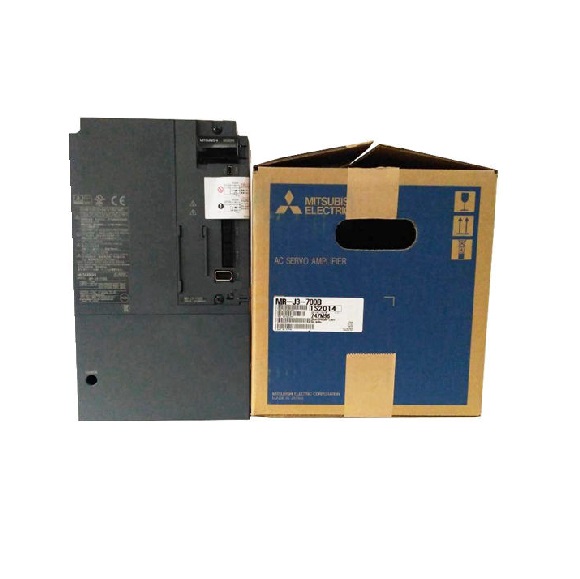
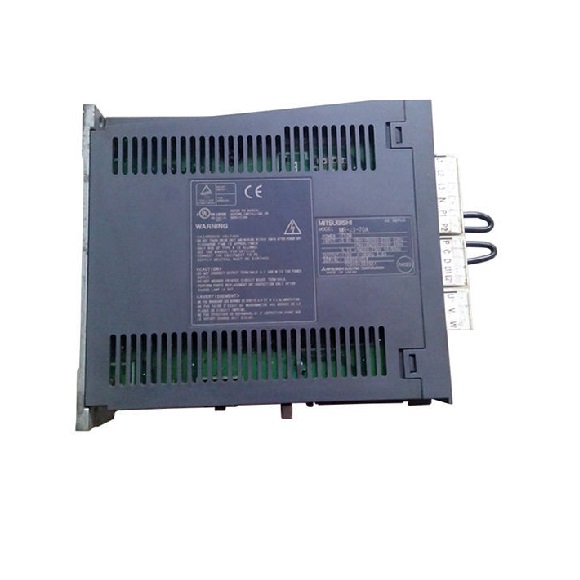
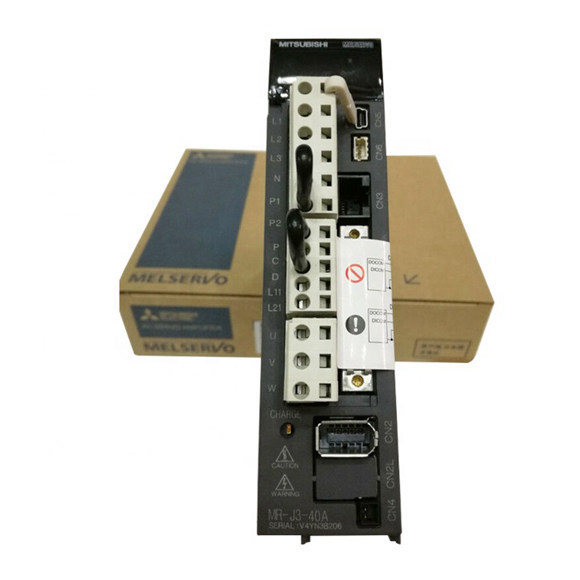
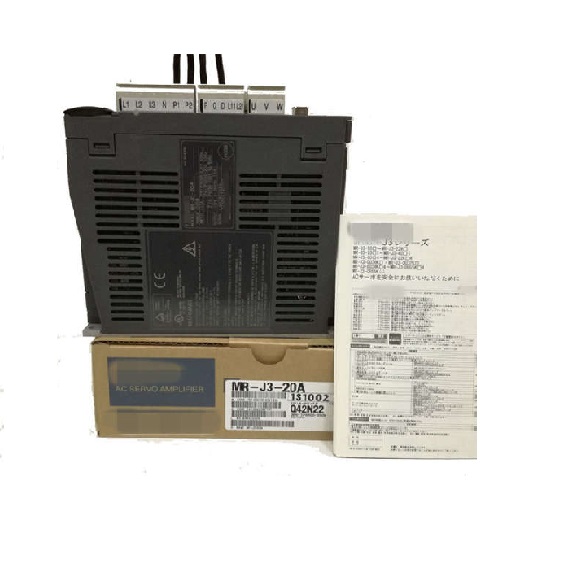
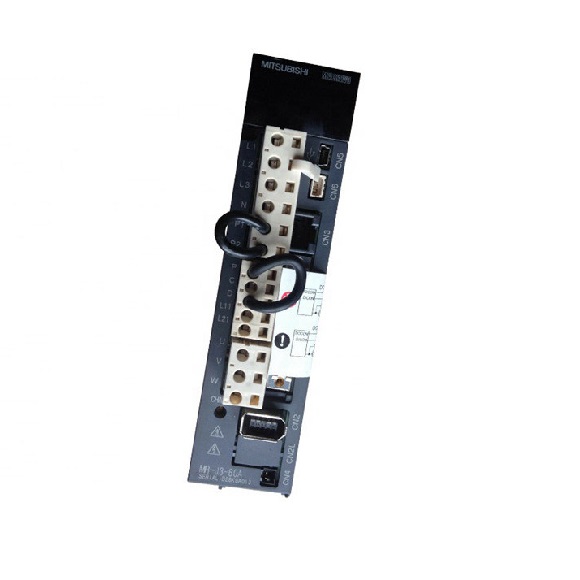
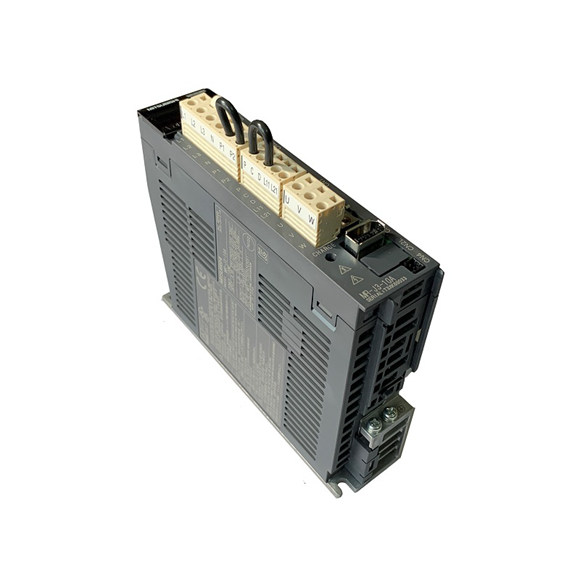
Serwonapęd Mitsubishi MR-J3-200A stanowi szczyt inżynierii napędów serwo, oferując moc znamionową 2 kW z wyjątkową dynamiką i wiernością sterowania. Zaprojektowany do najbardziej wymagających zastosowań przemysłowych – od szybkich centrów obróbczych CNC po zaawansowane linie pakujące i manipulatory robotyczne – ten wzmacniacz serwo integruje zaawansowane sterowanie prądem PWM z falą sinusoidalną z kompleksowym zestawem funkcji bezpieczeństwa. Jego zdolność do obsługi szerokiego zakresu sygnałów wejściowych, w tym szybkich impulsów różnicowych do 1 Mpps i opcjonalnie 4 Mpps, w połączeniu z elastycznym systemem przekładni elektronicznej, umożliwia ultraprecyzyjne pozycjonowanie i profilowanie prędkości. Solidna konstrukcja urządzenia, z chłodzeniem wentylatorem i stopniem ochrony IP00, zapewnia trwałą wydajność w środowiskach o podwyższonej temperaturze i umiarkowanych wibracjach. Poniżej znajdują się szczegółowe dane techniczne pochodzące z oryginalnej dokumentacji Mitsubishi, stanowiące kompletne źródło informacji do integracji i aplikacji.
| Parametr | Specyfikacja dla MR-J3-200A |
|---|---|
| Model wzmacniacza serwo | MR-J3-200A |
| Moc znamionowa wyjściowa | 2 kW |
| Zasilanie obwodu głównego | 3-fazowe 200 do 230VAC 50/60Hz |
| Dopuszczalne wahania napięcia | 3-fazowe 170 do 253VAC |
| Dopuszczalne wahania częstotliwości | maks. ±5% |
| Zasilanie sterowania (interfejs) | 24VDC ±10% (wymagana wydajność prądowa: 300mA) |
| Pobór mocy | 30 W |
| Wbudowany rezystor regeneracyjny | 100 W (standardowo, dla modeli z wbudowanym rezystorem) |
| Zewnętrzny rezystor regeneracyjny (opcjonalny) | Nie dotyczy (modele standardowe bez zewnętrznego rezystora) |
| System sterowania | Sterowanie PWM z falą sinusoidalną / system sterowania prądem |
| Hamulec dynamiczny | Wbudowany |
| Funkcje bezpieczeństwa | Zabezpieczenie przed przetężeniem, przepięciem regeneracji, przeciążeniem (zabezpieczenie termiczne silnika), przegrzaniem silnika, błędem enkodera, błędem regeneracji, zanikiem/zanikiem napięcia, nadmierną prędkością, nadmiernym błędem pozycjonowania |
| Maksymalna częstotliwość impulsów wejściowych | 1 Mpps (odbiornik różnicowy), 200 kpps (otwarty kolektor), 4 Mpps (opcjonalnie) |
| Impuls sprzężenia zwrotnego pozycjonowania | Rozdzielczość: 262 144 impulsów/obrót (na obrót enkodera) |
| Mnożnik impulsów poleceń (przekładnia elektroniczna) | A: 1 do 1 048 576, B: 1 do 1 048 576, stosunek 1/10 < A/B < 2000 |
| Ustawienie szerokości zakończenia pozycjonowania | 0 do ±10 000 impulsów (jednostka impulsu polecenia) |
| Nadmierny błąd | ±3 obroty |
| Ograniczenie momentu obrotowego | Ustawiane przez parametry lub zewnętrzne wejście analogowe (0 do +10VDC / maksymalny moment obrotowy) |
| Zakres sterowania prędkością | Analogowe polecenie prędkości: 1:2000, wewnętrzne polecenie prędkości: 1:5000 |
| Wejście analogowego polecenia prędkości | 0 do ±10VDC / prędkość znamionowa (regulowane przez parametr) |
| Współczynnik wahań prędkości | maks. ±0,01% (obciążenie 0-100%), 0% (zasilanie ±10%), maks. ±0,2% (temp. otoczenia 25°C±10°C) |
| Wejście analogowego polecenia momentu obrotowego | 0 do ±8VDC / maksymalny moment obrotowy (impedancja wejściowa 10-12 kΩ) |
| Ograniczenie prędkości (tryb sterowania momentem obrotowym) | Ustawiane przez parametry lub zewnętrzne wejście analogowe (0 do ±10VDC / prędkość znamionowa) |
| Konstrukcja | Otwarta z chłodzeniem wentylatorem (IP00) |
| Temperatura otoczenia | 0 do 55°C (praca), -20 do 65°C (przechowywanie), bez zamarzania |
| Wilgotność otoczenia | maks. 90% RH (bez kondensacji), przechowywanie: maks. 90% RH |
| Atmosfera | Wewnątrz pomieszczeń (bez bezpośredniego światła słonecznego); brak gazów korozyjnych, gazów łatwopalnych, mgły olejowej lub pyłu |
| Wysokość n.p.m. | 1000 m lub mniej nad poziomem morza |
| Wibracje | maks. 5,9 m/s² |
| Waga | 2,1 kg |
Co mówią nasi klienci
Mitsubishi MR-J4
Laura Navas
Świetny produkt!
2019/12/01
Keyence sensor
EQDR SALES
Oryginalne i szybkie!
2020/02/22