
Envío 24/7

Seguimiento de pedidos en tiempo real

Opciones de entrega flexibles


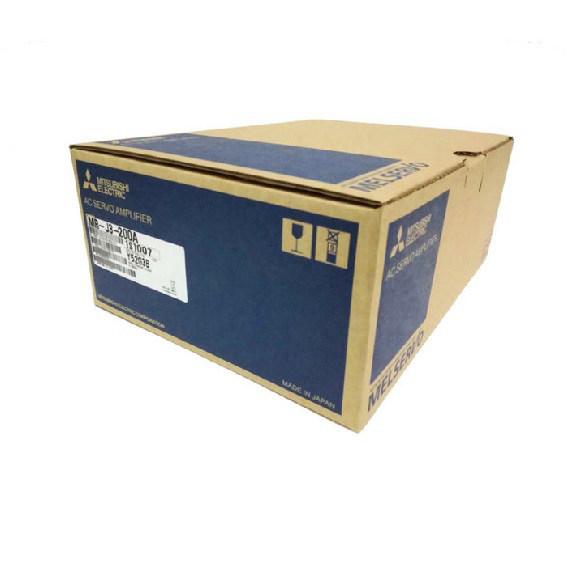
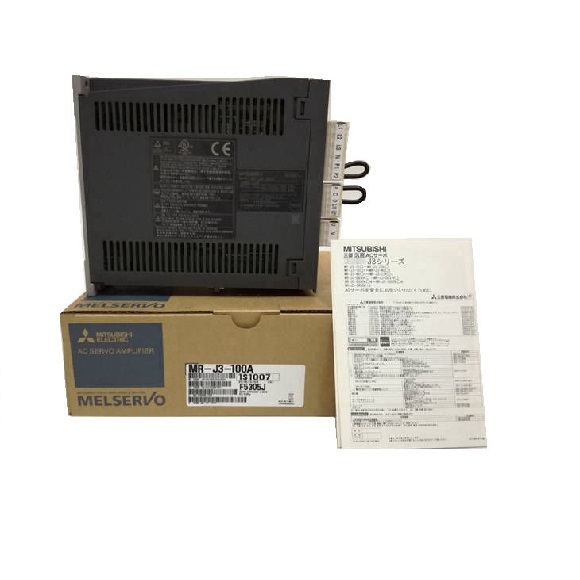
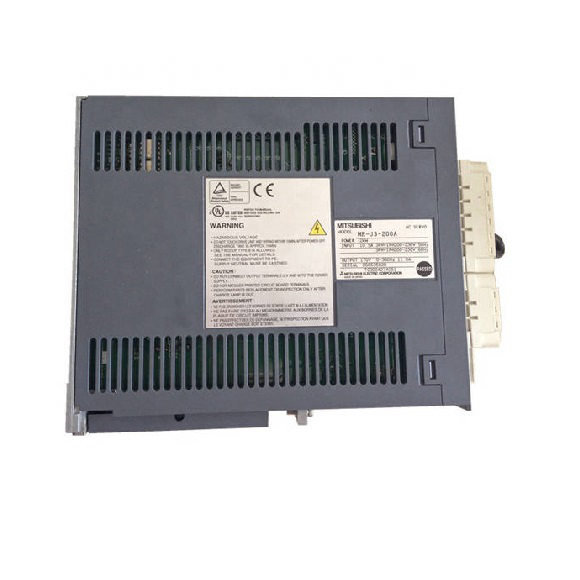
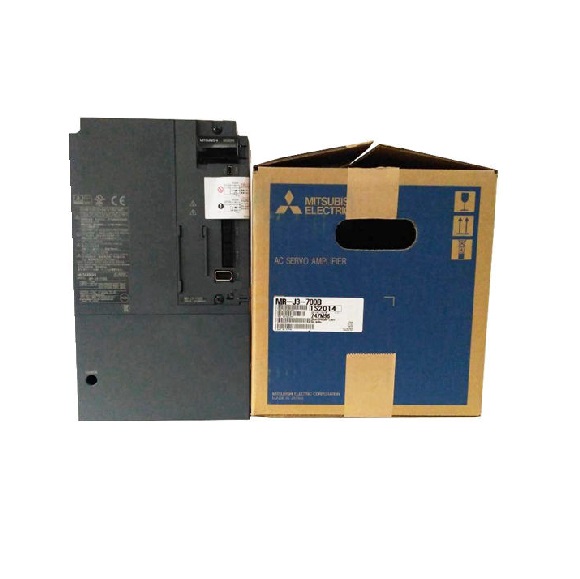
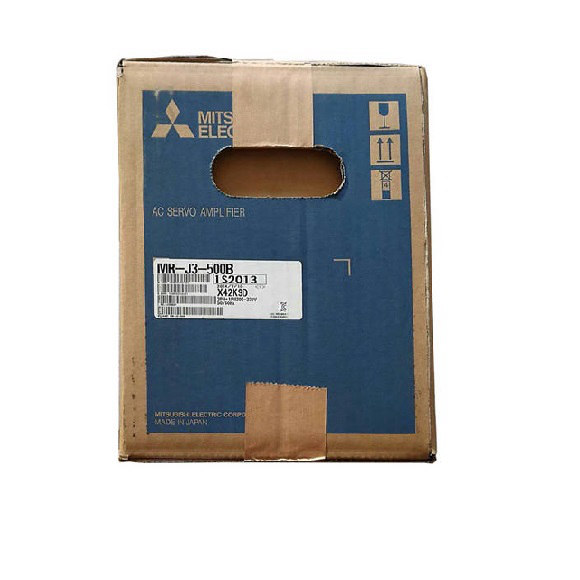
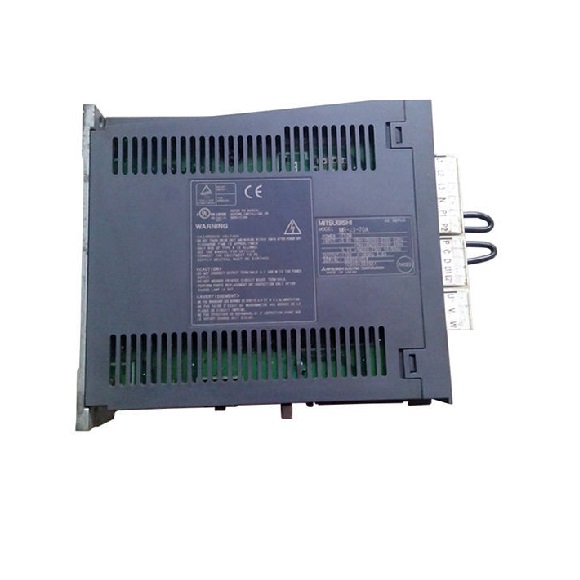
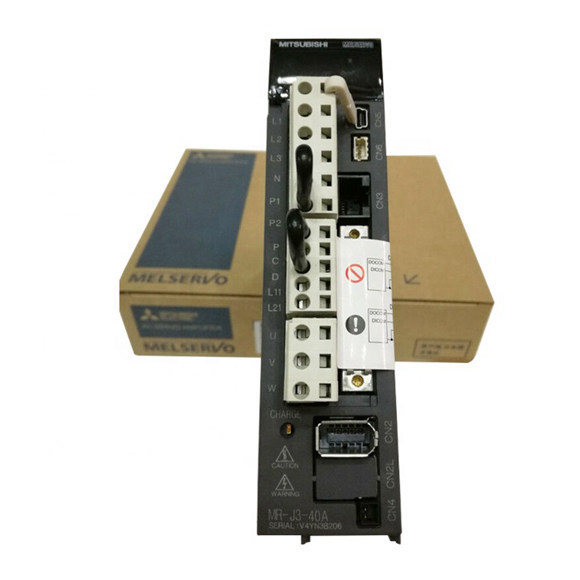
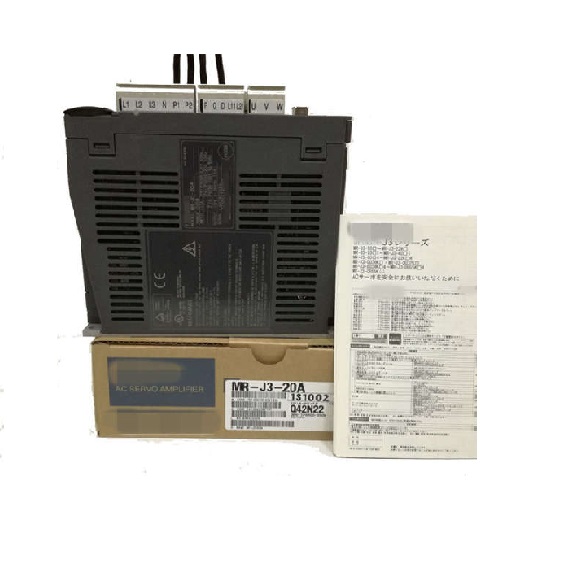
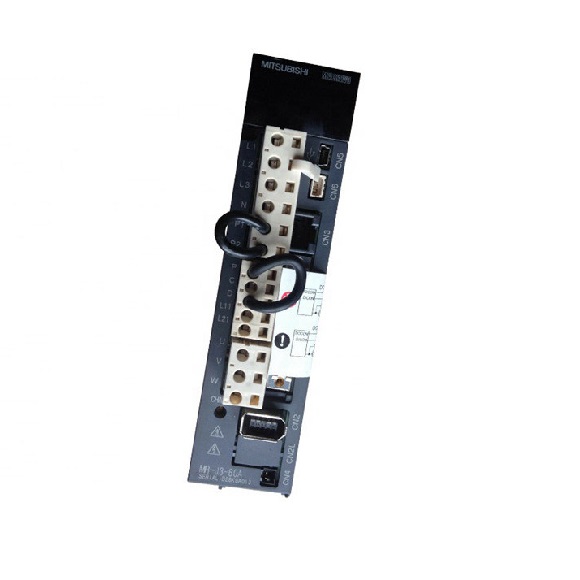
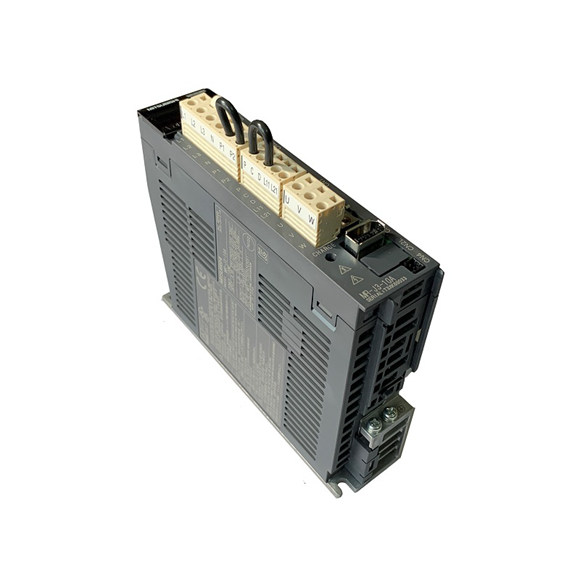
El Mitsubishi MR-J3-200A representa un pináculo de la ingeniería de accionamientos de servo, ofreciendo una potencia nominal de salida de 2kW con una respuesta dinámica y fidelidad de control excepcionales. Diseñado para las aplicaciones industriales más desafiantes, desde centros de mecanizado CNC de alta velocidad hasta líneas de envasado avanzadas y manipuladores robóticos, este amplificador de servo integra un control de corriente PWM de onda sinusoidal avanzado con un conjunto completo de funciones de seguridad. Su capacidad para manejar una amplia gama de entradas de comando, incluidos pulsos diferenciales de alta velocidad de hasta 1 Mpps y 4 Mpps opcionales, combinada con un sistema de engranaje electrónico flexible, permite un posicionamiento y perfilado de velocidad ultraprecisos. La construcción robusta de la unidad, con ventilación forzada y clasificación IP00, garantiza un rendimiento sostenido en entornos con temperaturas elevadas y vibraciones moderadas. A continuación se presentan las especificaciones técnicas detalladas derivadas de la documentación original de Mitsubishi, que proporcionan una referencia completa para la integración y la aplicación.
| Parámetro | Especificación para MR-J3-200A |
|---|---|
| Modelo de Amplificador de Servo | MR-J3-200A |
| Potencia Nominal de Salida | 2 kW |
| Alimentación del Circuito Principal | Trifásica 200 a 230VAC 50/60Hz |
| Fluctuación de Voltaje Permisible | Trifásica 170 a 253VAC |
| Fluctuación de Frecuencia Permisible | ±5% máximo |
| Alimentación de Control (Interfaz) | 24VDC ±10% (capacidad de corriente requerida: 300mA) |
| Consumo de Energía | 30 W |
| Resistor Regenerativo Incorporado | 100 W (estándar, para modelos con resistor incorporado) |
| Resistor Regenerativo Externo (Opcional) | No aplica (modelos estándar sin resistor externo) |
| Sistema de Control | Control PWM de onda sinusoidal / sistema de control de corriente |
| Freno Dinámico | Incorporado |
| Características de Seguridad | Protección contra sobrecorriente, sobretensión regenerativa, sobrecarga (térmica electrónica), sobrecalentamiento del motor, falla del codificador, falla regenerativa, subtensión/corte de energía repentino, exceso de velocidad, protección por error de exceso |
| Frecuencia Máxima de Pulso de Entrada | 1 Mpps (receptor diferencial), 200 kpps (colector abierto), 4 Mpps (opcional) |
| Pulso de Retroalimentación de Posición | Resolución: 262,144 pulsos/rev (por rotación del codificador) |
| Múltiplo de Pulso de Comando (Engranaje Electrónico) | A: 1 a 1,048,576, B: 1 a 1,048,576, relación 1/10 < A/B < 2000 |
| Configuración de Ancho de Posicionamiento Completo | 0 a ±10,000 pulsos (unidad de pulso de comando) |
| Error de Exceso | ±3 rotaciones |
| Límite de Par | Configurado por parámetros o entrada analógica externa (0 a +10VDC / par máximo) |
| Rango de Control de Velocidad | Comando de velocidad analógico: 1:2000, comando de velocidad interno: 1:5000 |
| Entrada de Comando de Velocidad Analógico | 0 a ±10VDC / velocidad nominal (ajustable mediante parámetro) |
| Tasa de Fluctuación de Velocidad | ±0.01% máx. (carga 0-100%), 0% (potencia ±10%), ±0.2% máx. (temp. ambiente 25°C±10°C) |
| Entrada de Comando de Par Analógico | 0 a ±8VDC / par máximo (impedancia de entrada 10-12 kΩ) |
| Límite de Velocidad (Modo de Control de Par) | Configurado por parámetros o entrada analógica externa (0 a ±10VDC / velocidad nominal) |
| Estructura | Ventilación forzada abierta (IP00) |
| Temperatura Ambiente | 0 a 55°C (operación), -20 a 65°C (almacenamiento), sin congelación |
| Humedad Ambiente | 90% HR máx. (sin condensación), almacenamiento: 90% HR máx. |
| Atmósfera | Interior (sin luz solar directa); sin gas corrosivo, gas inflamable, niebla de aceite o polvo |
| Altitud | 1000 m o menos sobre el nivel del mar |
| Vibración | 5.9 m/s² máximo |
| Peso | 2.1 kg (4.6 lb) |
Lo que dicen nuestros clientes
Mitsubishi MR-J4
Laura Navas
¡Gran producto!
2019/12/01
Keyence sensor
EQDR SALES
¡Original y rápido!
2020/02/22