
จัดส่งตลอด 24 ชั่วโมง

ติดตามคำสั่งซื้อแบบเรียลไทม์

ตัวเลือกการจัดส่งที่ยืดหยุ่น


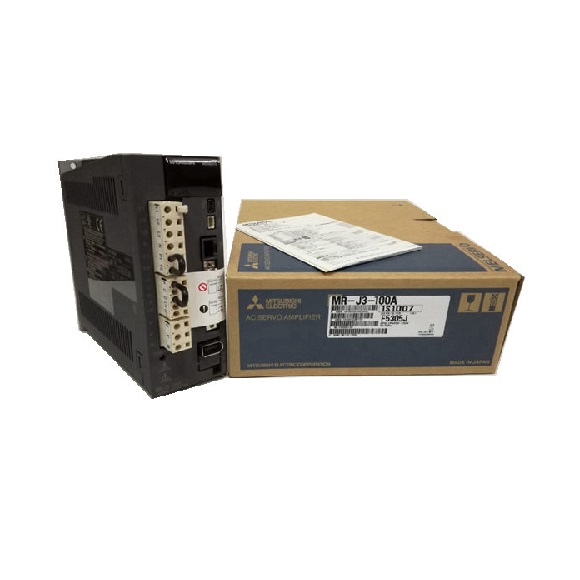
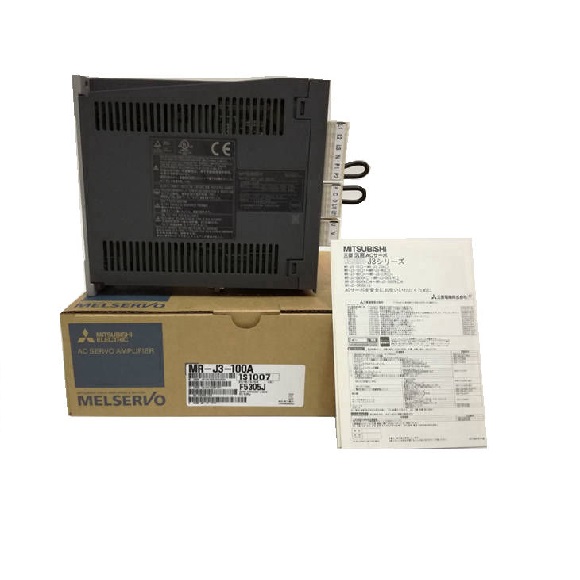
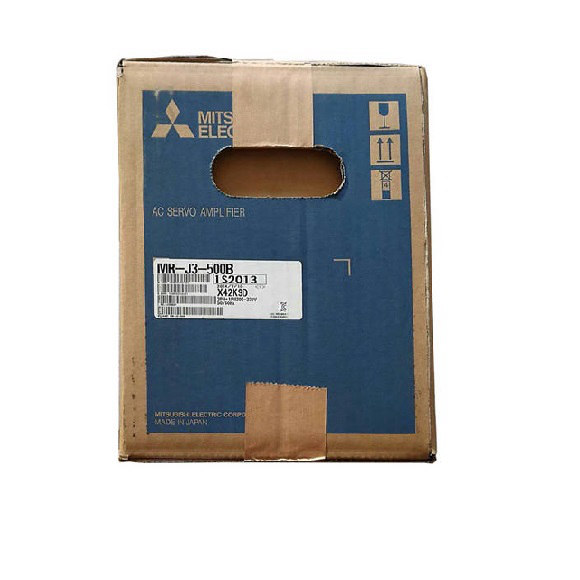
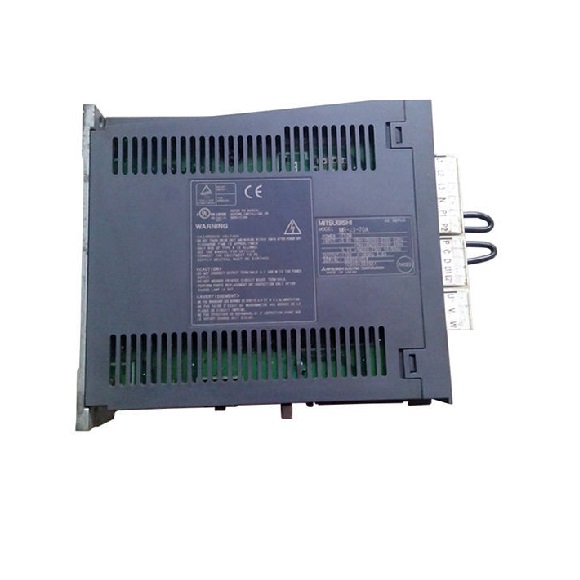
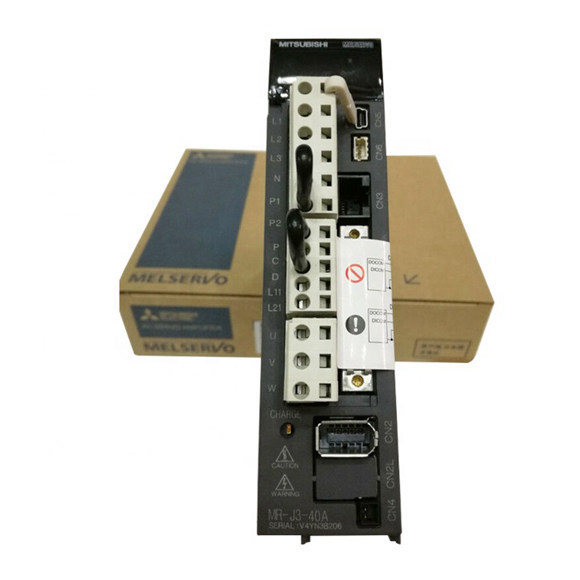
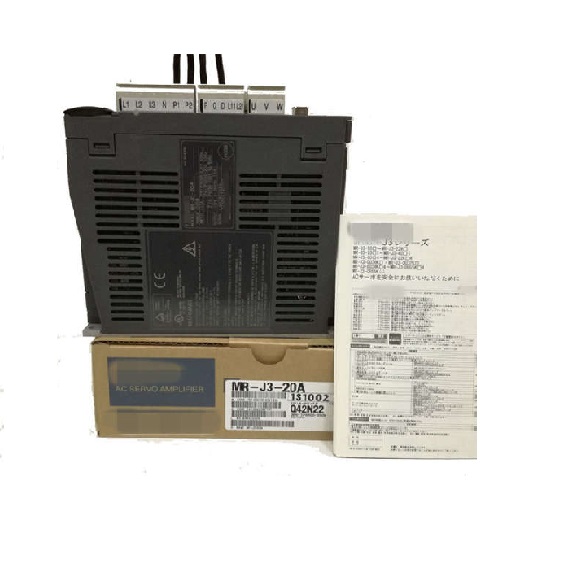
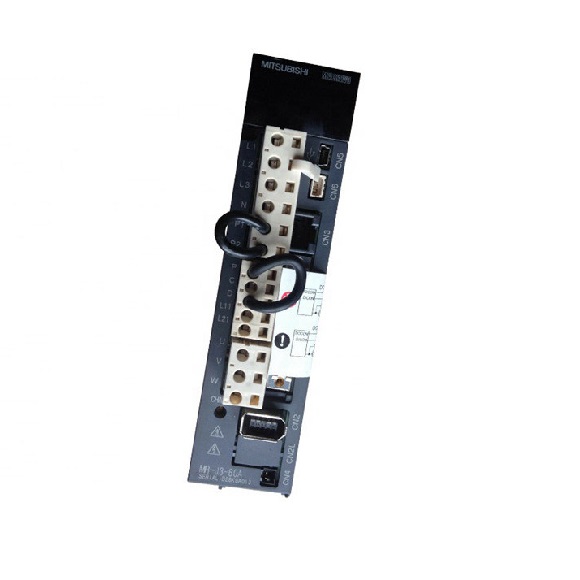
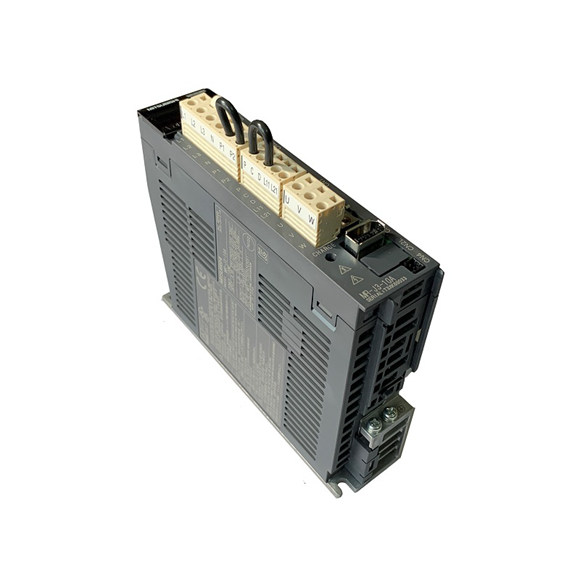
Mitsubishi MR-J3-100A เป็นตัวแทนของเทคโนโลยีเซอร์โวไดรฟ์ที่มีความแม่นยำสูงสุด ซึ่งออกแบบมาโดยเฉพาะสำหรับสภาพแวดล้อมระบบอัตโนมัติทางอุตสาหกรรมที่มีประสิทธิภาพสูง แอมป์ขนาด 1 kW นี้ใช้ระบบควบคุมกระแสแบบ Sine-wave PWM ที่ซับซ้อนเพื่อให้การควบคุมแรงบิดและความเร็วราบรื่นเป็นพิเศษ ลดการสั่นพ้องทางกล และเพิ่มเสถียรภาพโดยรวมของระบบ ออกแบบมาเพื่อการรวมระบบเข้ากับเครื่องจักร CNC สายการบรรจุ แขนหุ่นยนต์ และการใช้งานอื่นๆ ที่ต้องการความแม่นยำในการเคลื่อนที่ MR-J3-100A มีชุดคุณสมบัติที่แข็งแกร่ง รวมถึงอินเทอร์เฟซเอ็นโค้ดเดอร์ (Encoder) ความละเอียดสูง 262,144 p/rev สำหรับการกำหนดตำแหน่งระดับต่ำกว่าไมครอน เบรกไดนามิกในตัวสำหรับการลดความเร็วที่รวดเร็วและควบคุมได้ และฟังก์ชันป้องกันที่ครอบคลุมซึ่งป้องกันกระแสเกิน แรงดันเกินจากการรีเจนเนอเรชัน โหลดเกินของมอเตอร์ ข้อผิดพลาดของเอ็นโค้ดเดอร์ และสภาวะแรงดันตก สถาปัตยกรรมการควบคุมที่ยืดหยุ่นรองรับโหมดตำแหน่ง ความเร็ว และแรงบิด พร้อมอัตราทดเกียร์อิเล็กทรอนิกส์ที่ปรับได้ตั้งแต่ 1/10 ถึง 2000 ช่วยให้ปรับให้เข้ากับโหลดทางกลต่างๆ ได้อย่างแม่นยำ ไดรฟ์ทำงานได้อย่างน่าเชื่อถือในช่วงอุณหภูมิแวดล้อมกว้าง 0 ถึง 55°C และออกแบบมาสำหรับการใช้งานภายในอาคารในสภาพแวดล้อมที่ปราศจากก๊าซกัดกร่อนและฝุ่นละอองมากเกินไป ด้วยโครงสร้าง IP00 แบบระบายความร้อนด้วยตนเองขนาดกะทัดรัดและน้ำหนักประมาณ 1.4 กก. MR-J3-100A จึงเป็นตัวเลือกที่เหมาะสำหรับผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) และผู้รวมระบบที่ต้องการโซลูชันเซอร์โวที่เชื่อถือได้และมีความแม่นยำสูงสำหรับระบบอัตโนมัติขั้นสูง
| พารามิเตอร์ | ข้อมูลจำเพาะ MR-J3-100A |
|---|---|
| กำลังขับเอาต์พุต | 1 kW (พิกัดสำหรับการทำงานต่อเนื่อง) |
| แหล่งจ่ายไฟหลัก | 3 เฟส 200 ถึง 230VAC, 50/60 Hz (ความผันผวนที่อนุญาต: 170 ถึง 253VAC) |
| แหล่งจ่ายไฟควบคุม | 1 เฟส 200 ถึง 230VAC, 50/60 Hz (หรือ 1 เฟส 100-120VAC สำหรับบางรุ่น) |
| ความผันผวนของความถี่ที่อนุญาต | สูงสุด ±5% |
| การใช้พลังงาน | 30 W (วงจรหลัก), 45 W (สำหรับรุ่นที่ใหญ่กว่า) |
| แหล่งจ่ายไฟอินเทอร์เฟซ | 24VDC ±10%, ความต้องการกระแสไฟฟ้า: 300 mA |
| ตัวต้านทานรีเจนเนอเรชันในตัว | 20 โอห์ม, 100W (สำหรับ MR-J3-100A) |
| ตัวต้านทานรีเจนเนอเรชันภายนอก | ไม่จำเป็น (รุ่นมาตรฐาน); มีตัวเลือกสำหรับการกระจายพลังงานที่สูงขึ้น |
| ระบบควบคุม | ระบบควบคุมกระแสแบบ Sine-wave PWM |
| เบรกไดนามิก | ในตัว (สำหรับ MR-J3-100A และรุ่น AC ส่วนใหญ่) |
| คุณสมบัติด้านความปลอดภัย | การปิดเครื่องเมื่อกระแสเกิน, แรงดันเกินจากการรีเจนเนอเรชัน, โหลดเกิน (เทอร์มอลอิเล็กทรอนิกส์), มอเตอร์ร้อนเกินไป, ข้อผิดพลาดของเอ็นโค้ดเดอร์, แรงดันตก, ความเร็วเกิน, การป้องกันข้อผิดพลาดเกินพิกัด |
| ความถี่พัลส์อินพุตสูงสุด | 1 Mpps (ตัวรับสัญญาณดิฟเฟอเรนเชียล), 200 kpps (โอเพนคอลเลกเตอร์), สูงสุด 4 Mpps เป็นตัวเลือก |
| พัลส์ป้อนกลับตำแหน่ง | 262,144 พัลส์/รอบ (ความละเอียดเอ็นโค้ดเดอร์ต่อรอบการหมุนของมอเตอร์) |
| ตัวคูณพัลส์คำสั่ง | ตัวคูณเกียร์อิเล็กทรอนิกส์ A/B: A (1 ถึง 1,048,576), B (1 ถึง 1,048,576), อัตราส่วน: 1/10 < A/B < 2000 |
| ความกว้างของการกำหนดตำแหน่งเสร็จสมบูรณ์ | 0 ถึง ±10,000 พัลส์ (หน่วยพัลส์คำสั่ง) |
| ข้อผิดพลาดเกินพิกัด | ±3 รอบ |
| ขีดจำกัดแรงบิด | ตั้งค่าโดยพารามิเตอร์หรืออินพุตแอนะล็อกจากภายนอก (0 ถึง +10VDC/แรงบิดสูงสุด) |
| ช่วงควบคุมความเร็ว | คำสั่งความเร็วแบบแอนะล็อก: 1:2000, คำสั่งความเร็วภายใน: 1:5000 |
| อินพุตคำสั่งความเร็วแบบแอนะล็อก | 0 ถึง ±10VDC/ความเร็วพิกัด (ปรับได้ผ่านพารามิเตอร์ PC12) |
| อัตราความผันผวนของความเร็ว | สูงสุด ±0.01% (โหลด 0-100%), 0% (กำลัง ±10%), สูงสุด ±0.2% (อุณหภูมิแวดล้อม 25°C±10°C) |
| โหมดควบคุมแรงบิด | อินพุตคำสั่งแรงบิดแบบแอนะล็อก: 0 ถึง ±8VDC/แรงบิดสูงสุด (อิมพีแดนซ์ 10-12kΩ) |
| ขีดจำกัดความเร็ว (โหมดแรงบิด) | ตั้งค่าโดยพารามิเตอร์หรืออินพุตแอนะล็อกจากภายนอก (0 ถึง ±10VDC/ความเร็วพิกัด) |
| โครงสร้าง | ชนิดเปิดระบายความร้อนด้วยตนเอง (IP00) สำหรับ MR-J3-100A |
| อุณหภูมิแวดล้อม | การทำงาน: 0 ถึง 55°C (32 ถึง 131°F), การจัดเก็บ: -20 ถึง 65°C (-4 ถึง 149°F), ไม่เกิดการแข็งตัว |
| ความชื้นแวดล้อม | การทำงานและการจัดเก็บ: สูงสุด 90% RH, ไม่เกิดการควบแน่น |
| บรรยากาศ | ภายในอาคาร (ไม่มีแสงแดดส่องโดยตรง); ไม่มีก๊าซกัดกร่อน, ก๊าซติดไฟ, ละอองน้ำมัน หรือฝุ่นละออง |
| ระดับความสูง | 1000 ม. หรือน้อยกว่าระดับน้ำทะเล |
| ความต้านทานการสั่นสะเทือน | สูงสุด 5.9 m/s² |
| น้ำหนัก | ประมาณ 1.4 กก. (3.1 ปอนด์) |
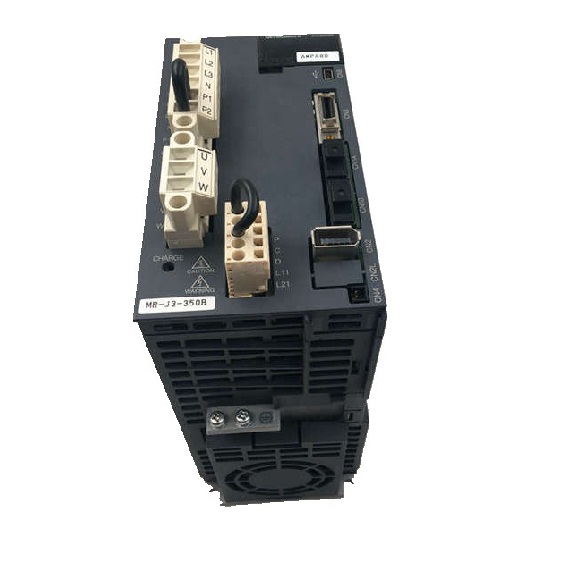
ความคิดเห็นของลูกค้า
Mitsubishi MR-J4
Laura Navas
สินค้ายอดเยี่ยม!
2019/12/01
Keyence sensor
EQDR SALES
ของแท้และส่งไว!
2020/02/22