
Envio 24/7

Rastreamento de pedidos em tempo real

Opções de entrega flexíveis


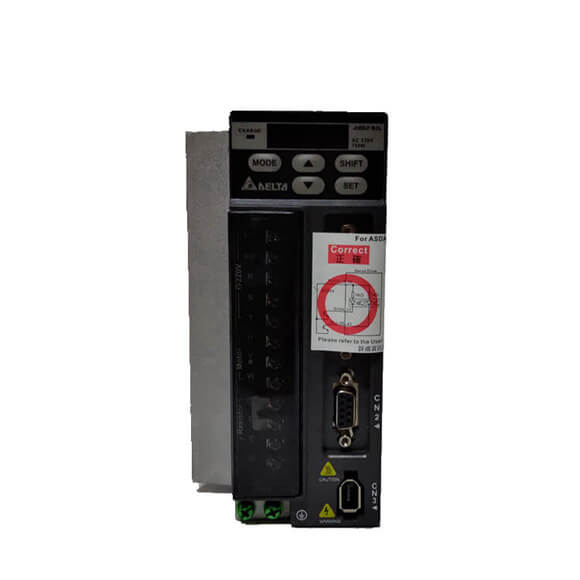
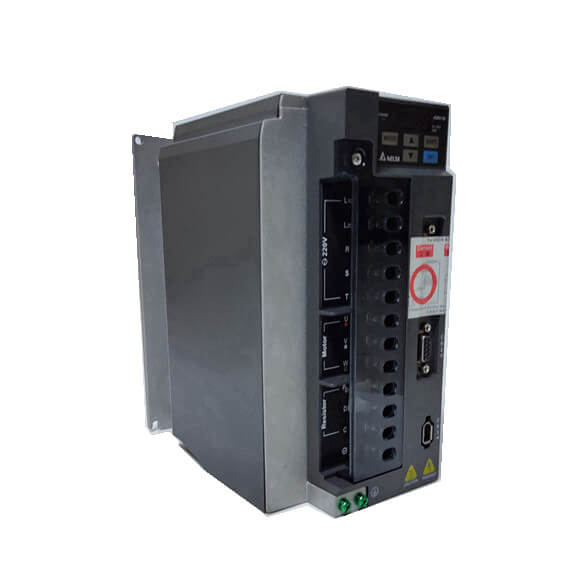
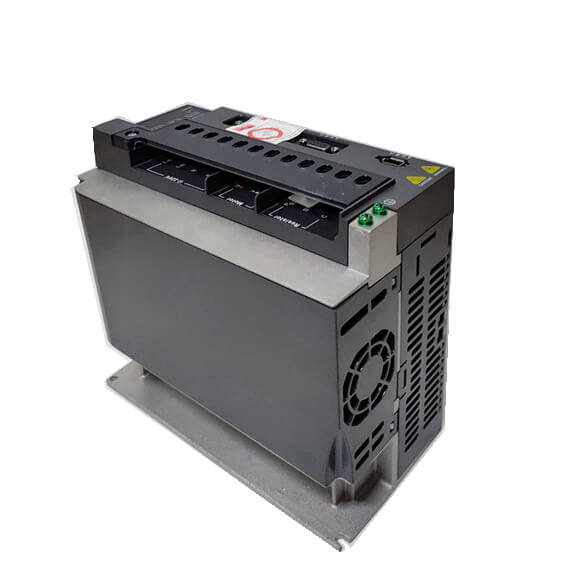
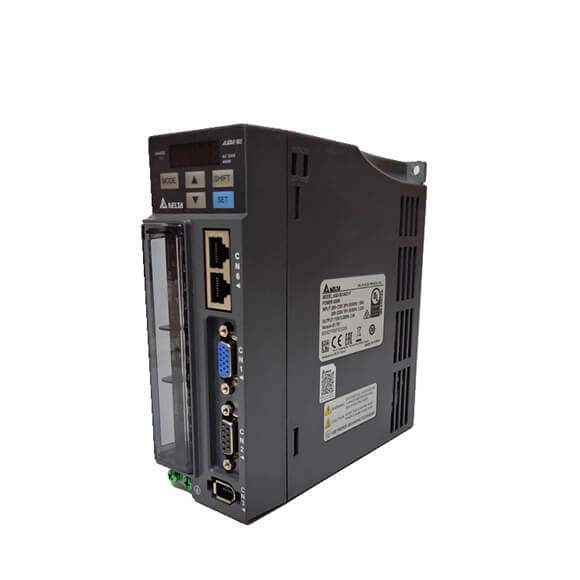
O servo drive da série Delta ASDA-B2, modelo ASD-B2-3023-B, oferece controle de movimento excepcional para aplicações industriais que exigem alta precisão e confiabilidade. Projetado para máquinas CNC, linhas de embalagem e sistemas robóticos, este drive de 3kW utiliza um encoder absoluto de 17 bits para garantir posicionamento exato e regulação suave de velocidade. Sua interface de comando flexível suporta sinais de trem de pulsos e analógicos, enquanto algoritmos de sintonia avançados — incluindo modos automático/manual e filtragem S-curve — otimizam o desempenho em diversas condições de carga. O design robusto do drive conta com resfriamento por ventoinha para operação sustentada em torque máximo, tornando-o uma escolha ideal para ambientes de alta velocidade e alto torque.
| Especificação | 100W | 200W | 400W | 750W | 1kW | 1.5kW | 2kW | 3kW (ASD-B2-3023-B) |
|---|---|---|---|---|---|---|---|---|
| Corrente de Saída Contínua | 0.9 Arms | 1.55 Arms | 2.6 Arms | 5.1 Arms | 7.3 Arms | 8.3 Arms | 13.4 Arms | 19.4 Arms |
| Fase / Tensão | Trifásico: 170–255 VAC, 50/60 Hz ±5% Monofásico: 200–255 VAC, 50/60 Hz ±5% |
Trifásico: 170–255 VAC, 50/60 Hz ±5% | ||||||
| Sistema de Resfriamento | Circulação Natural de Ar | Resfriamento por Ventoinha | ||||||
| Resolução do Encoder / Resolução de Realimentação | 17 bits (160.000 p/rev) | |||||||
| Controle do Circuito Principal | Controle SVPWM | |||||||
| Modos de Sintonia | Automático / Manual | |||||||
| Freio Dinâmico | – | Integrado | ||||||
| Frequência Máxima de Pulso de Entrada | Driver de linha: Máx. 500 Kpps (baixa velocidade) / Máx. 4 Mpps (alta velocidade) Coletor aberto: Máx. 200 Kpps |
|||||||
| Tipo de Pulso | Pulso + Direção, Fase A + Fase B, Pulso CCW + Pulso CW | |||||||
| Fonte de Comando | Trem de pulsos externo / Parâmetros internos | |||||||
| Estratégia de Suavização (Posição) | Filtro passa-baixa | |||||||
| Engrenagem Eletrônica | Múltiplo N/M: N: 1 a (2^26 – 1), M: 1 a (2^31 – 1) Faixa de relação: 1/50 < N/M < 25600 |
|||||||
| Operação de Limite de Torque | Definido por parâmetros | |||||||
| Compensação Feed Forward | Definido por parâmetros | |||||||
| Faixa de Tensão de Comando de Entrada Analógica | 0 a ±10 VDC | |||||||
| Resistência de Entrada | 10 kΩ | |||||||
| Constante de Tempo | 2.2 µs | |||||||
| Faixa de Controle de Velocidade | 3.5:1 | |||||||
| Fonte de Comando (Velocidade) | Sinal analógico externo / Parâmetros internos | |||||||
| Estratégia de Suavização (Velocidade) | Filtro passa-baixa e S-curve | |||||||
| Operação de Limite de Torque (Velocidade) | Definido por parâmetros ou via entrada analógica | |||||||
| Característica de Resposta | Máximo 550 Hz |


O que dizem nossos clientes
Mitsubishi MR-J4
Laura Navas
Ótimo produto!
2019/12/01
Keyence sensor
EQDR SALES
Original e rápido!
2020/02/22