
จัดส่งตลอด 24 ชั่วโมง

ติดตามคำสั่งซื้อแบบเรียลไทม์

ตัวเลือกการจัดส่งที่ยืดหยุ่น


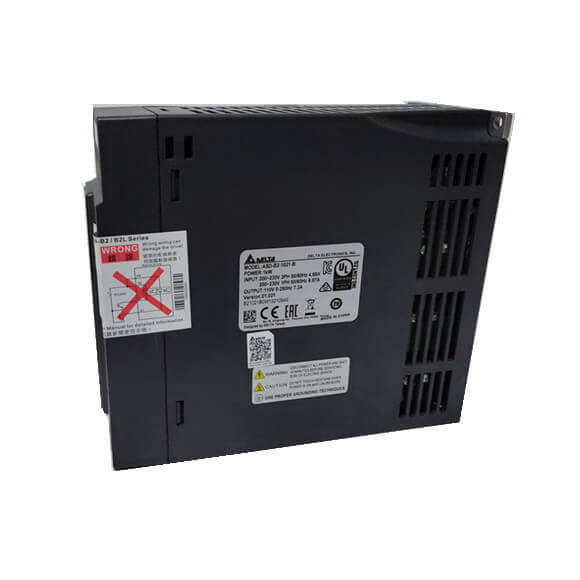
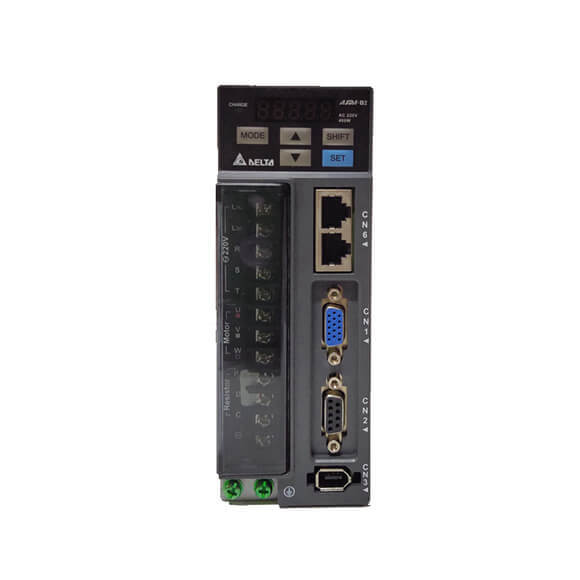
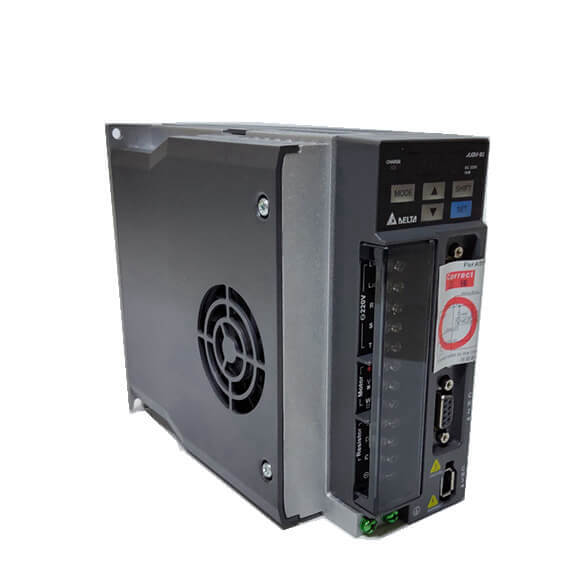
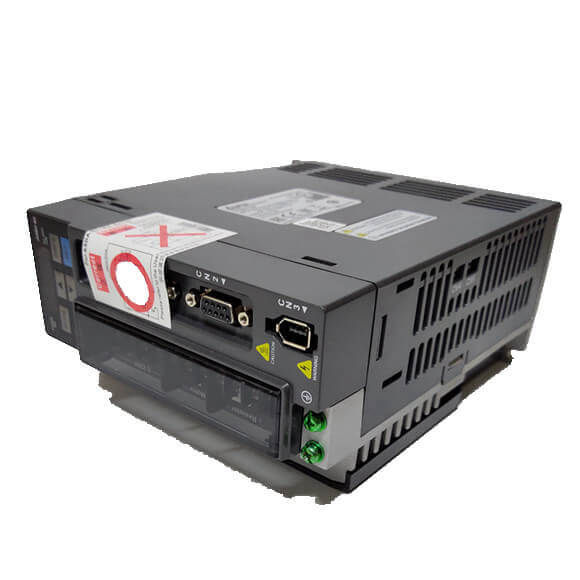
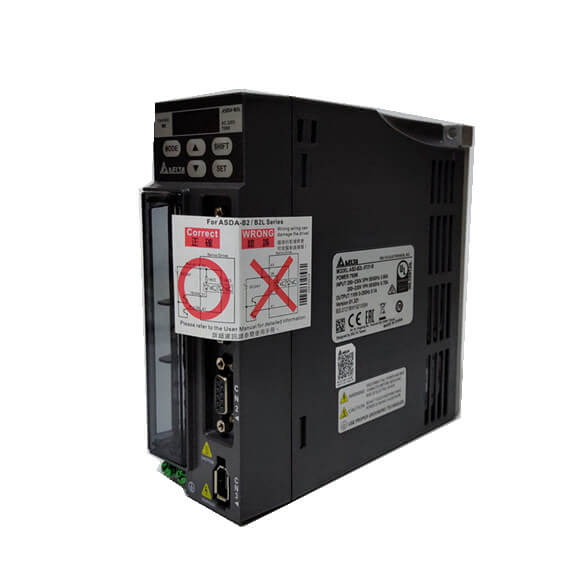
DELTA ASDA-B2 เซอร์โวไดรฟ์ 200W ASD-B2L-0221-B เป็นโซลูชันควบคุมการเคลื่อนไหวที่ออกแบบอย่างพิถีพิถัน มอบความแม่นยำและความน่าเชื่อถือที่ยอดเยี่ยมสำหรับงานระบบอัตโนมัติทางอุตสาหกรรมที่มีความต้องการสูง เป็นส่วนหนึ่งของซีรีส์ ASDA-B2 ที่มีชื่อเสียง ไดรฟ์ 200W นี้ใช้เอ็นโค้ดเดอร์ (Encoder) แบบสัมบูรณ์ 17 บิต (160,000 p/rev) เพื่อให้ได้การทำงานที่ราบรื่นเป็นพิเศษที่ความเร็วต่ำและความแม่นยำที่ความเร็วสูง ทำให้เหมาะสำหรับงานต่างๆ เช่น บรรจุภัณฑ์ การติดฉลาก และหุ่นยนต์ขนาดเล็ก การควบคุม Space Vector Pulse Width Modulation (SVPWM) ช่วยลดการกระเพื่อมของแรงบิดและเพิ่มประสิทธิภาพสูงสุด ในขณะที่ความสามารถในการปรับจูนขั้นสูง—ทั้งแบบอัตโนมัติและด้วยตนเอง—ช่วยให้มั่นใจถึงประสิทธิภาพที่เสถียรภายใต้โหลดแบบไดนามิก ไดรฟ์รองรับโหมดตำแหน่ง ความเร็ว และแรงบิด โดยมีแหล่งคำสั่งตั้งแต่พัลส์เทรนภายนอกและสัญญาณอนาล็อกไปจนถึงพารามิเตอร์ภายใน ฟิลเตอร์กรองความถี่ต่ำผ่าน (Low-pass) และ S-curve ในตัวช่วยเพิ่มความราบรื่นในการเคลื่อนไหว และการปรับอัตราทดเกียร์อิเล็กทรอนิกส์ (ช่วง N/M: 1/50 ถึง 25600) ช่วยให้สามารถปรับขนาดคำสั่งอินพุตได้อย่างแม่นยำ ด้วยการตอบสนองการควบคุมความเร็วสูงสุด 550 Hz และช่วงแรงดันไฟฟ้าขาเข้ากว้าง (เฟสเดียวหรือสามเฟส 200-255 VAC) ASD-B2L-0221-B จึงผสานรวมเข้ากับระบบที่มีอยู่ได้อย่างราบรื่น มอบโซลูชันที่แข็งแกร่งและคุ้มค่าสำหรับการควบคุมการเคลื่อนไหวที่มีความแม่นยำสูง
| พารามิเตอร์ | ข้อมูลจำเพาะ (ASD-B2L-0221-B) |
|---|---|
| รุ่น | DELTA ASDA-B2 เซอร์โวไดรฟ์ 200W ASD-B2L-0221-B |
| กำลังไฟฟ้าที่กำหนด | 200 W |
| เฟส / แรงดันไฟฟ้า | สามเฟส: 170 ~ 255 VAC, 50/60 Hz ±5%; เฟสเดียว: 200 ~ 255 VAC, 50/60 Hz ±5% |
| กระแสเอาต์พุตต่อเนื่อง | 1.55 Arms |
| ระบบระบายความร้อน | การหมุนเวียนอากาศตามธรรมชาติ (พัดลมระบายความร้อนสำหรับรุ่น 750W ขึ้นไป) |
| ความละเอียดเอ็นโค้ดเดอร์ (Encoder) | 17 บิต (160,000 p/rev) |
| วิธีการควบคุม | SVPWM (Space Vector Pulse Width Modulation) |
| โหมดการปรับจูน | อัตโนมัติ / ด้วยตนเอง |
| เบรกแบบไดนามิก (Dynamic Brake) | ไม่มีในตัว (มีในรุ่น 750W ขึ้นไป) |
| ความถี่พัลส์อินพุตสูงสุด | Line driver: 500 kpps (ความเร็วต่ำ) / 4 Mpps (ความเร็วสูง); Open collector: 200 kpps |
| ประเภทพัลส์ | พัลส์ + ทิศทาง, เฟส A + เฟส B, พัลส์ CCW + พัลส์ CW |
| แหล่งคำสั่ง (ตำแหน่ง) | พัลส์เทรนภายนอก / พารามิเตอร์ภายใน |
| กลยุทธ์การปรับให้เรียบ (ตำแหน่ง) | ฟิลเตอร์กรองความถี่ต่ำผ่าน (Low-pass filter) |
| เกียร์อิเล็กทรอนิกส์ | ตัวคูณ N/M: N: 1 ~ (2^26 - 1), M: 1 ~ (2^31 - 1); อัตราส่วน: 1/50 < N/M < 25600 |
| ขีดจำกัดแรงบิด (ตำแหน่ง) | ตั้งค่าด้วยพารามิเตอร์ |
| การชดเชยฟีดฟอร์เวิร์ด (Feed Forward Compensation) | ตั้งค่าด้วยพารามิเตอร์ |
| ช่วงแรงดันไฟฟ้าอินพุตอนาล็อก | 0 ~ ±10 VDC |
| ความต้านทานอินพุต | 10 kΩ |
| ค่าคงที่เวลา | 2.2 µs |
| ช่วงควบคุมความเร็ว | 1:5000 (โดยทั่วไป) |
| แหล่งคำสั่ง (ความเร็ว) | สัญญาณอนาล็อกจากภายนอก / พารามิเตอร์ภายใน |
| กลยุทธ์การปรับให้เรียบ (ความเร็ว) | ฟิลเตอร์กรองความถี่ต่ำผ่าน (Low-pass) และ S-curve |
| ขีดจำกัดแรงบิด (ความเร็ว) | ตั้งค่าด้วยพารามิเตอร์หรือผ่านอินพุตอนาล็อก |
| คุณลักษณะการตอบสนอง | สูงสุด 550 Hz |


ความคิดเห็นของลูกค้า
Mitsubishi MR-J4
Laura Navas
สินค้ายอดเยี่ยม!
2019/12/01
Keyence sensor
EQDR SALES
ของแท้และส่งไว!
2020/02/22