
משלוח 24/7

מעקב הזמנות בזמן אמת

אפשרויות משלוח גמישות


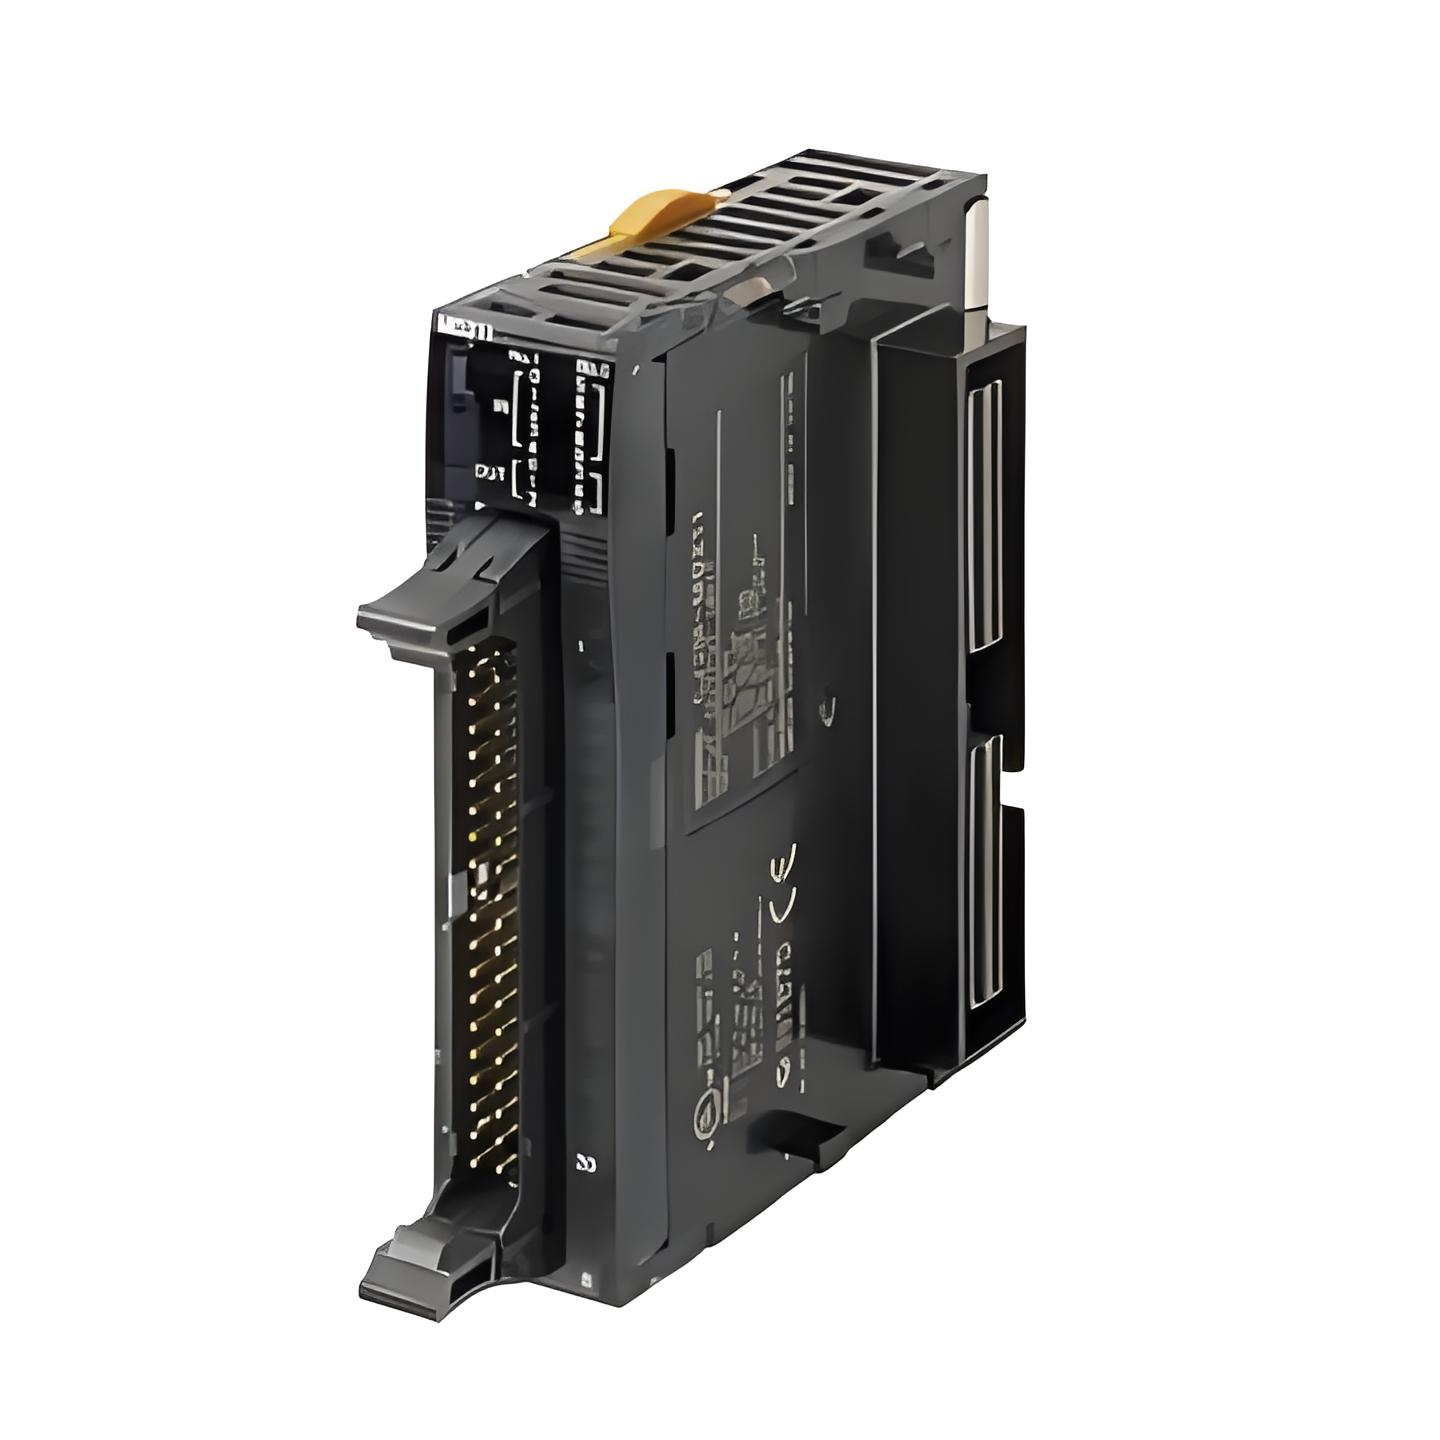
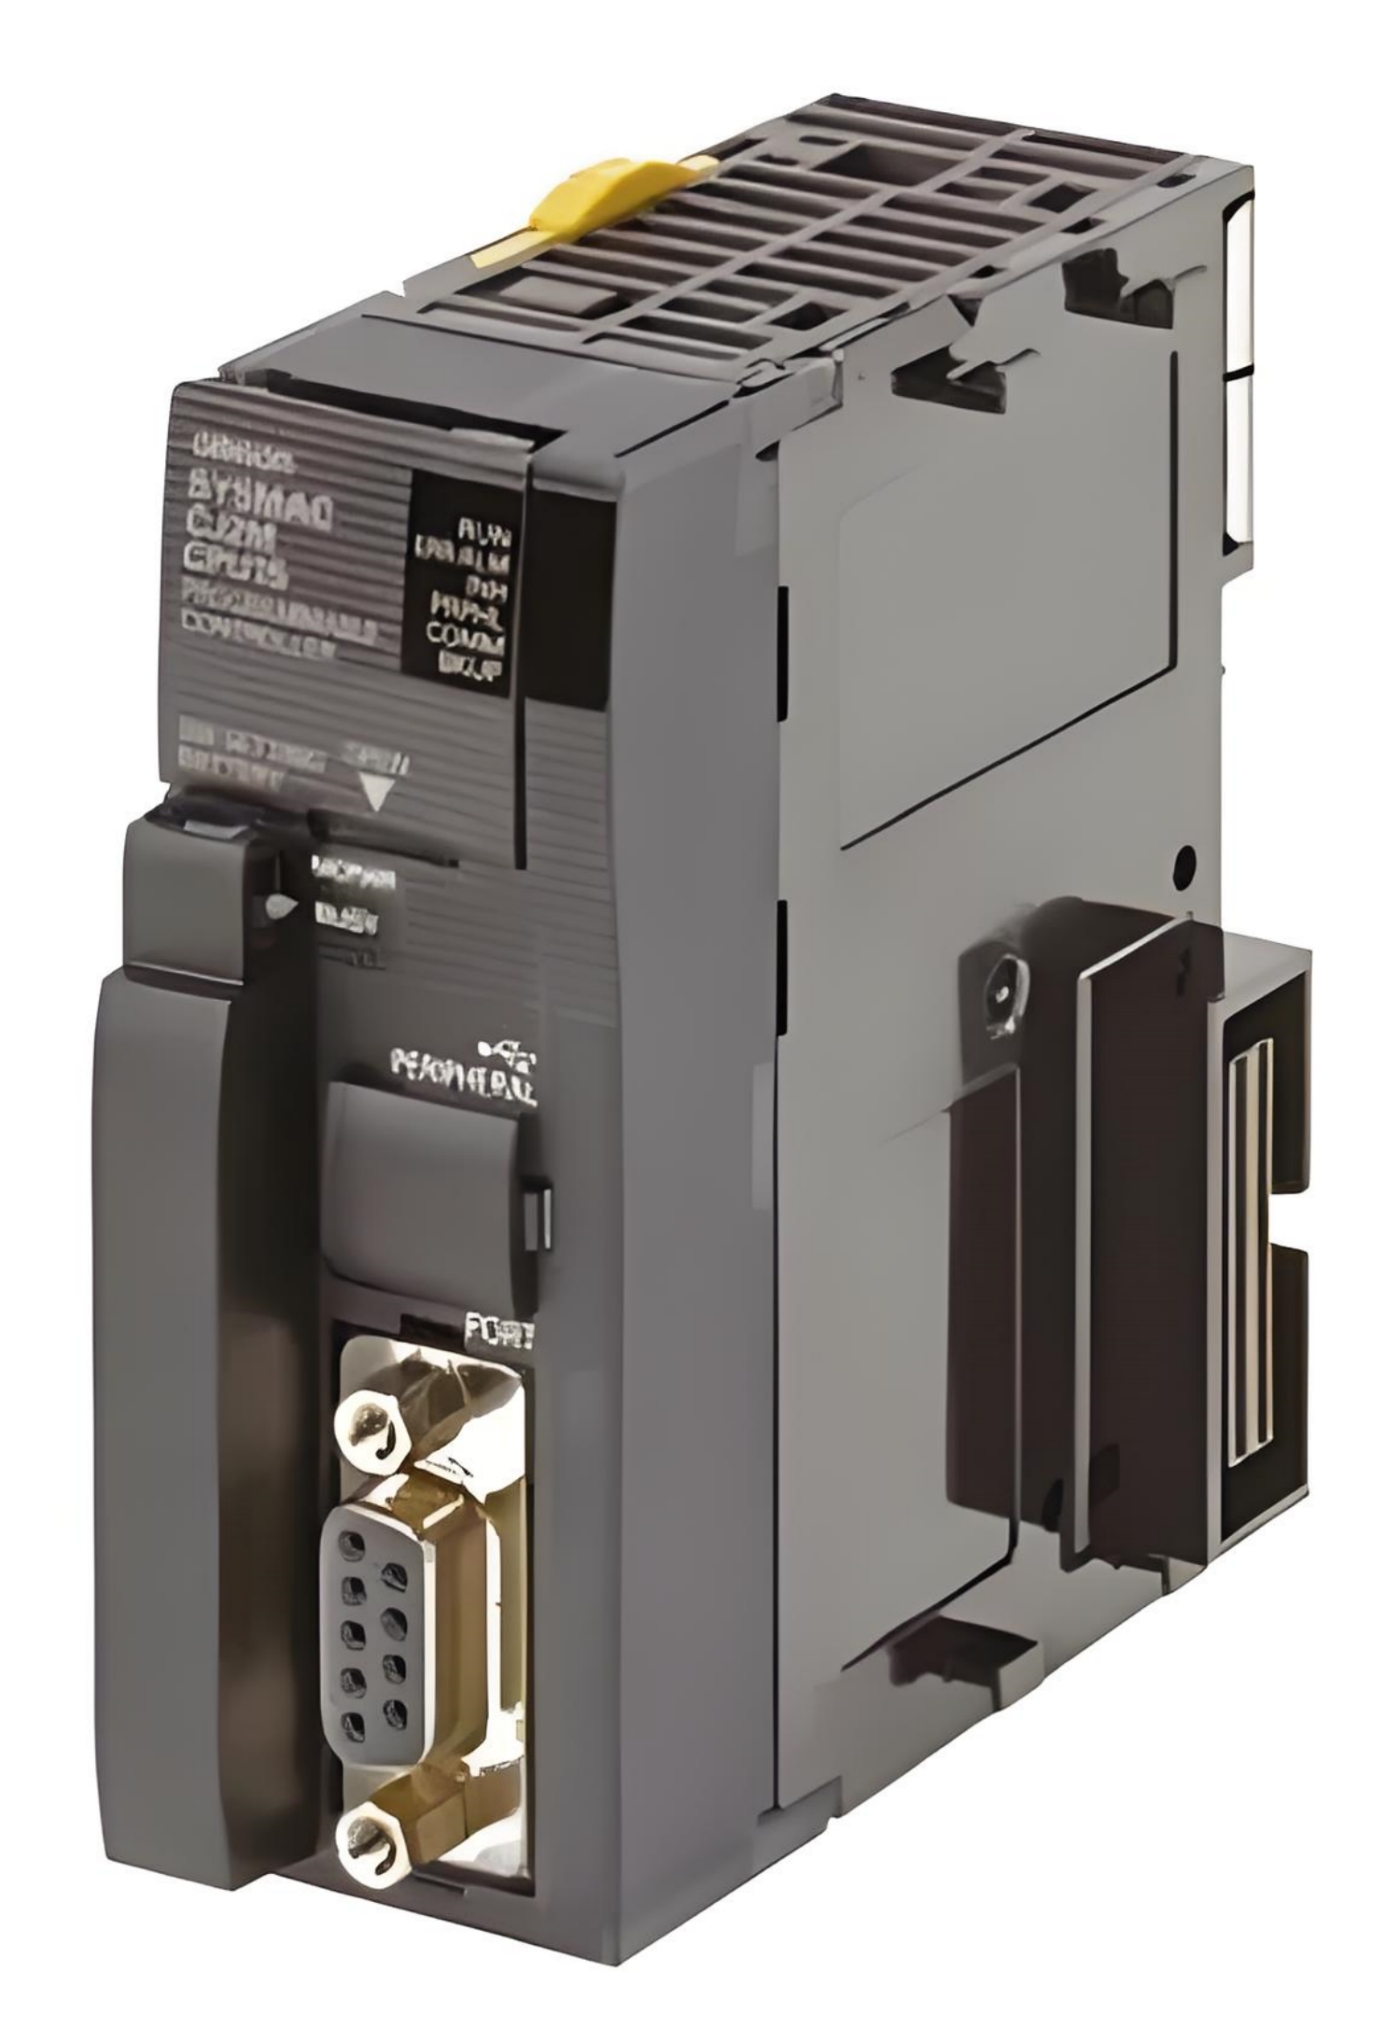
ה-OMRON CJ2M-MD211 ו-CJ2M-MD212 מייצגים אינטגרציה מתוחכמת של יכולות Pulse Input ו-Pulse Output בתוך מודול קומפקטי יחיד עבור בקרי ה-CJ-Series. המודולים תוכננו ליישומי בקרת תנועה בעלי ביצועים גבוהים כגון מערכות Pick-and-Place, מכונות אריזה וציוד תיוג. הם מספקים מיקום ובקרת מהירות מדויקים באמצעות פונקציות מתקדמות של מונה מהיר ופלט פולסים. כל מודול תומך בעד 2 כניסות מונה מהירות ו-2 צירי פלט פולסים, כאשר זוג מודולים מאפשר עד 4 צירים של תנועה מתואמת. ה-MD211 כולל יציאות טרנזיסטור מסוג Sinking, בעוד שה-MD212 מספק יציאות מסוג Sourcing, מה שמבטיח אינטגרציה חלקה עם מגוון רחב של התקני שדה ותקני חיווט. עם תמיכה במספר מצבי ספירה, שיטות פלט פולסים גמישות ופרופילי תאוצה/האטה מקיפים, מודולים אלה מציעים פתרון חסכוני וחוסך מקום למשימות אוטומציה תובעניות.
| פרמטר | CJ2M-MD211 (יציאות Sinking) | CJ2M-MD212 (יציאות Sourcing) |
|---|---|---|
| מספרי דגם | CJ2M-MD211 | CJ2M-MD212 |
| ממשק חיצוני | מחבר MIL 40 פינים (מחבר כבל שטוח סטנדרטי) | מחבר MIL 40 פינים (מחבר כבל שטוח סטנדרטי) |
| כניסות פולסים (מונים מהירים) | 4 מקסימום (2 למודול); שיטות קלט: Differential-phase (×4), Pulse + Direction, Up/Down pulses, Increment pulse | 4 מקסימום (2 למודול); שיטות קלט: Differential-phase (×4), Pulse + Direction, Up/Down pulses, Increment pulse |
| תדר תגובה מקסימלי (כניסת פולסים) | 50 קילו-הרץ (Differential-phase), 100 קילו-הרץ (חד-פאזי) | 50 קילו-הרץ (Differential-phase), 100 קילו-הרץ (חד-פאזי) |
| מצב ספירה | מצב ליניארי או מצב מעגלי (Ring); ערך ספירה: 32 סיביות | מצב ליניארי או מצב מעגלי (Ring); ערך ספירה: 32 סיביות |
| איפוס מונה | Phase Z + איפוס תוכנה, או איפוס תוכנה בלבד | Phase Z + איפוס תוכנה, או איפוס תוכנה בלבד |
| שיטת בקרה (מונה) | השוואת ערך מטרה או השוואת טווח; פונקציית Gate נתמכת | השוואת ערך מטרה או השוואת טווח; פונקציית Gate נתמכת |
| כניסות Interrupt / כניסות Quick-Response | 8 מקסימום (4 למודול); רוחב פולס מינימלי במצב ON: 30 מיקרו-שניות | 8 מקסימום (4 למודול); רוחב פולס מינימלי במצב ON: 30 מיקרו-שניות |
| כניסות רגילות | 20 מקסימום (10 למודול); קבוע קלט: 0, 0.5, 1, 2, 4, 8, 16, או 32 אלפיות שנייה (ברירת מחדל 8 אלפיות שנייה) | 20 מקסימום (10 למודול); קבוע קלט: 0, 0.5, 1, 2, 4, 8, 16, או 32 אלפיות שנייה (ברירת מחדל 8 אלפיות שנייה) |
| יציאות פולסים | 4 מקסימום (2 למודול); שיטת פלט: CW/CCW או Pulse + Direction (נקבע על ידי חיווט והוראות) | 4 מקסימום (2 למודול); שיטת פלט: CW/CCW או Pulse + Direction (נקבע על ידי חיווט והוראות) |
| תדר פלט (פולסים) | 1 pps עד 100 kpps (במרווחים של 1 pps) | 1 pps עד 100 kpps (במרווחים של 1 pps) |
| מצב פלט (פולסים) | מצב רציף (בקרת מהירות) או מצב עצמאי (בקרת מיקום) | מצב רציף (בקרת מהירות) או מצב עצמאי (בקרת מיקום) |
| פולסי פלט (מיקום) | יחסי: 0 עד 2,147,483,647 פולסים; מוחלט: 2,147,483,648- עד 2,147,483,647 פולסים | יחסי: 0 עד 2,147,483,647 פולסים; מוחלט: 2,147,483,648- עד 2,147,483,647 פולסים |
| תאוצה/האטה | פרופילים ליניאריים או S-curve; פונקציית חיפוש מוצא (Origin search) נתמכת | פרופילים ליניאריים או S-curve; פונקציית חיפוש מוצא (Origin search) נתמכת |
| יציאות PWM | 4 מקסימום (2 למודול); תדר: 0.1 הרץ עד 6,553.5 הרץ (צעדים של 0.1 הרץ) או 1 הרץ עד 32,800 הרץ (צעדים של 1 הרץ); יחס מחזור עבודה (Duty ratio): 0.0% עד 100.0% (צעדים של 0.1%) | 4 מקסימום (2 למודול); תדר: 0.1 הרץ עד 6,553.5 הרץ (צעדים של 0.1 הרץ) או 1 הרץ עד 32,800 הרץ (צעדים של 1 הרץ); יחס מחזור עבודה (Duty ratio): 0.0% עד 100.0% (צעדים של 0.1%) |
| יציאות רגילות | 12 מקסימום (6 למודול); יציאות טרנזיסטור Sinking | 12 מקסימום (6 למודול); יציאות טרנזיסטור Sourcing |
| ספק כוח | 24 VDC (מלוח האם של ה-PLC); צריכה פנימית: 0.3 A מקסימום | 24 VDC (מלוח האם של ה-PLC); צריכה פנימית: 0.3 A מקסימום |
| טמפרטורת פעולה | 0 עד 55°C (32 עד 131°F) | 0 עד 55°C (32 עד 131°F) |
| טמפרטורת אחסון | 20- עד 75°C (4- עד 167°F) | 20- עד 75°C (4- עד 167°F) |
| לחות | 10% עד 90% RH (ללא עיבוי) | 10% עד 90% RH (ללא עיבוי) |
| משקל | כ-100 גרם (כל מודול) | כ-100 גרם (כל מודול) |
מה הלקוחות שלנו אומרים
Mitsubishi MR-J4
Laura Navas
מוצר מצוין!
2019/12/01
Keyence sensor
EQDR SALES
מקורי ומהיר!
2020/02/22