
Wysyłka 24/7

Śledzenie zamówień na żywo

Elastyczne opcje dostawy


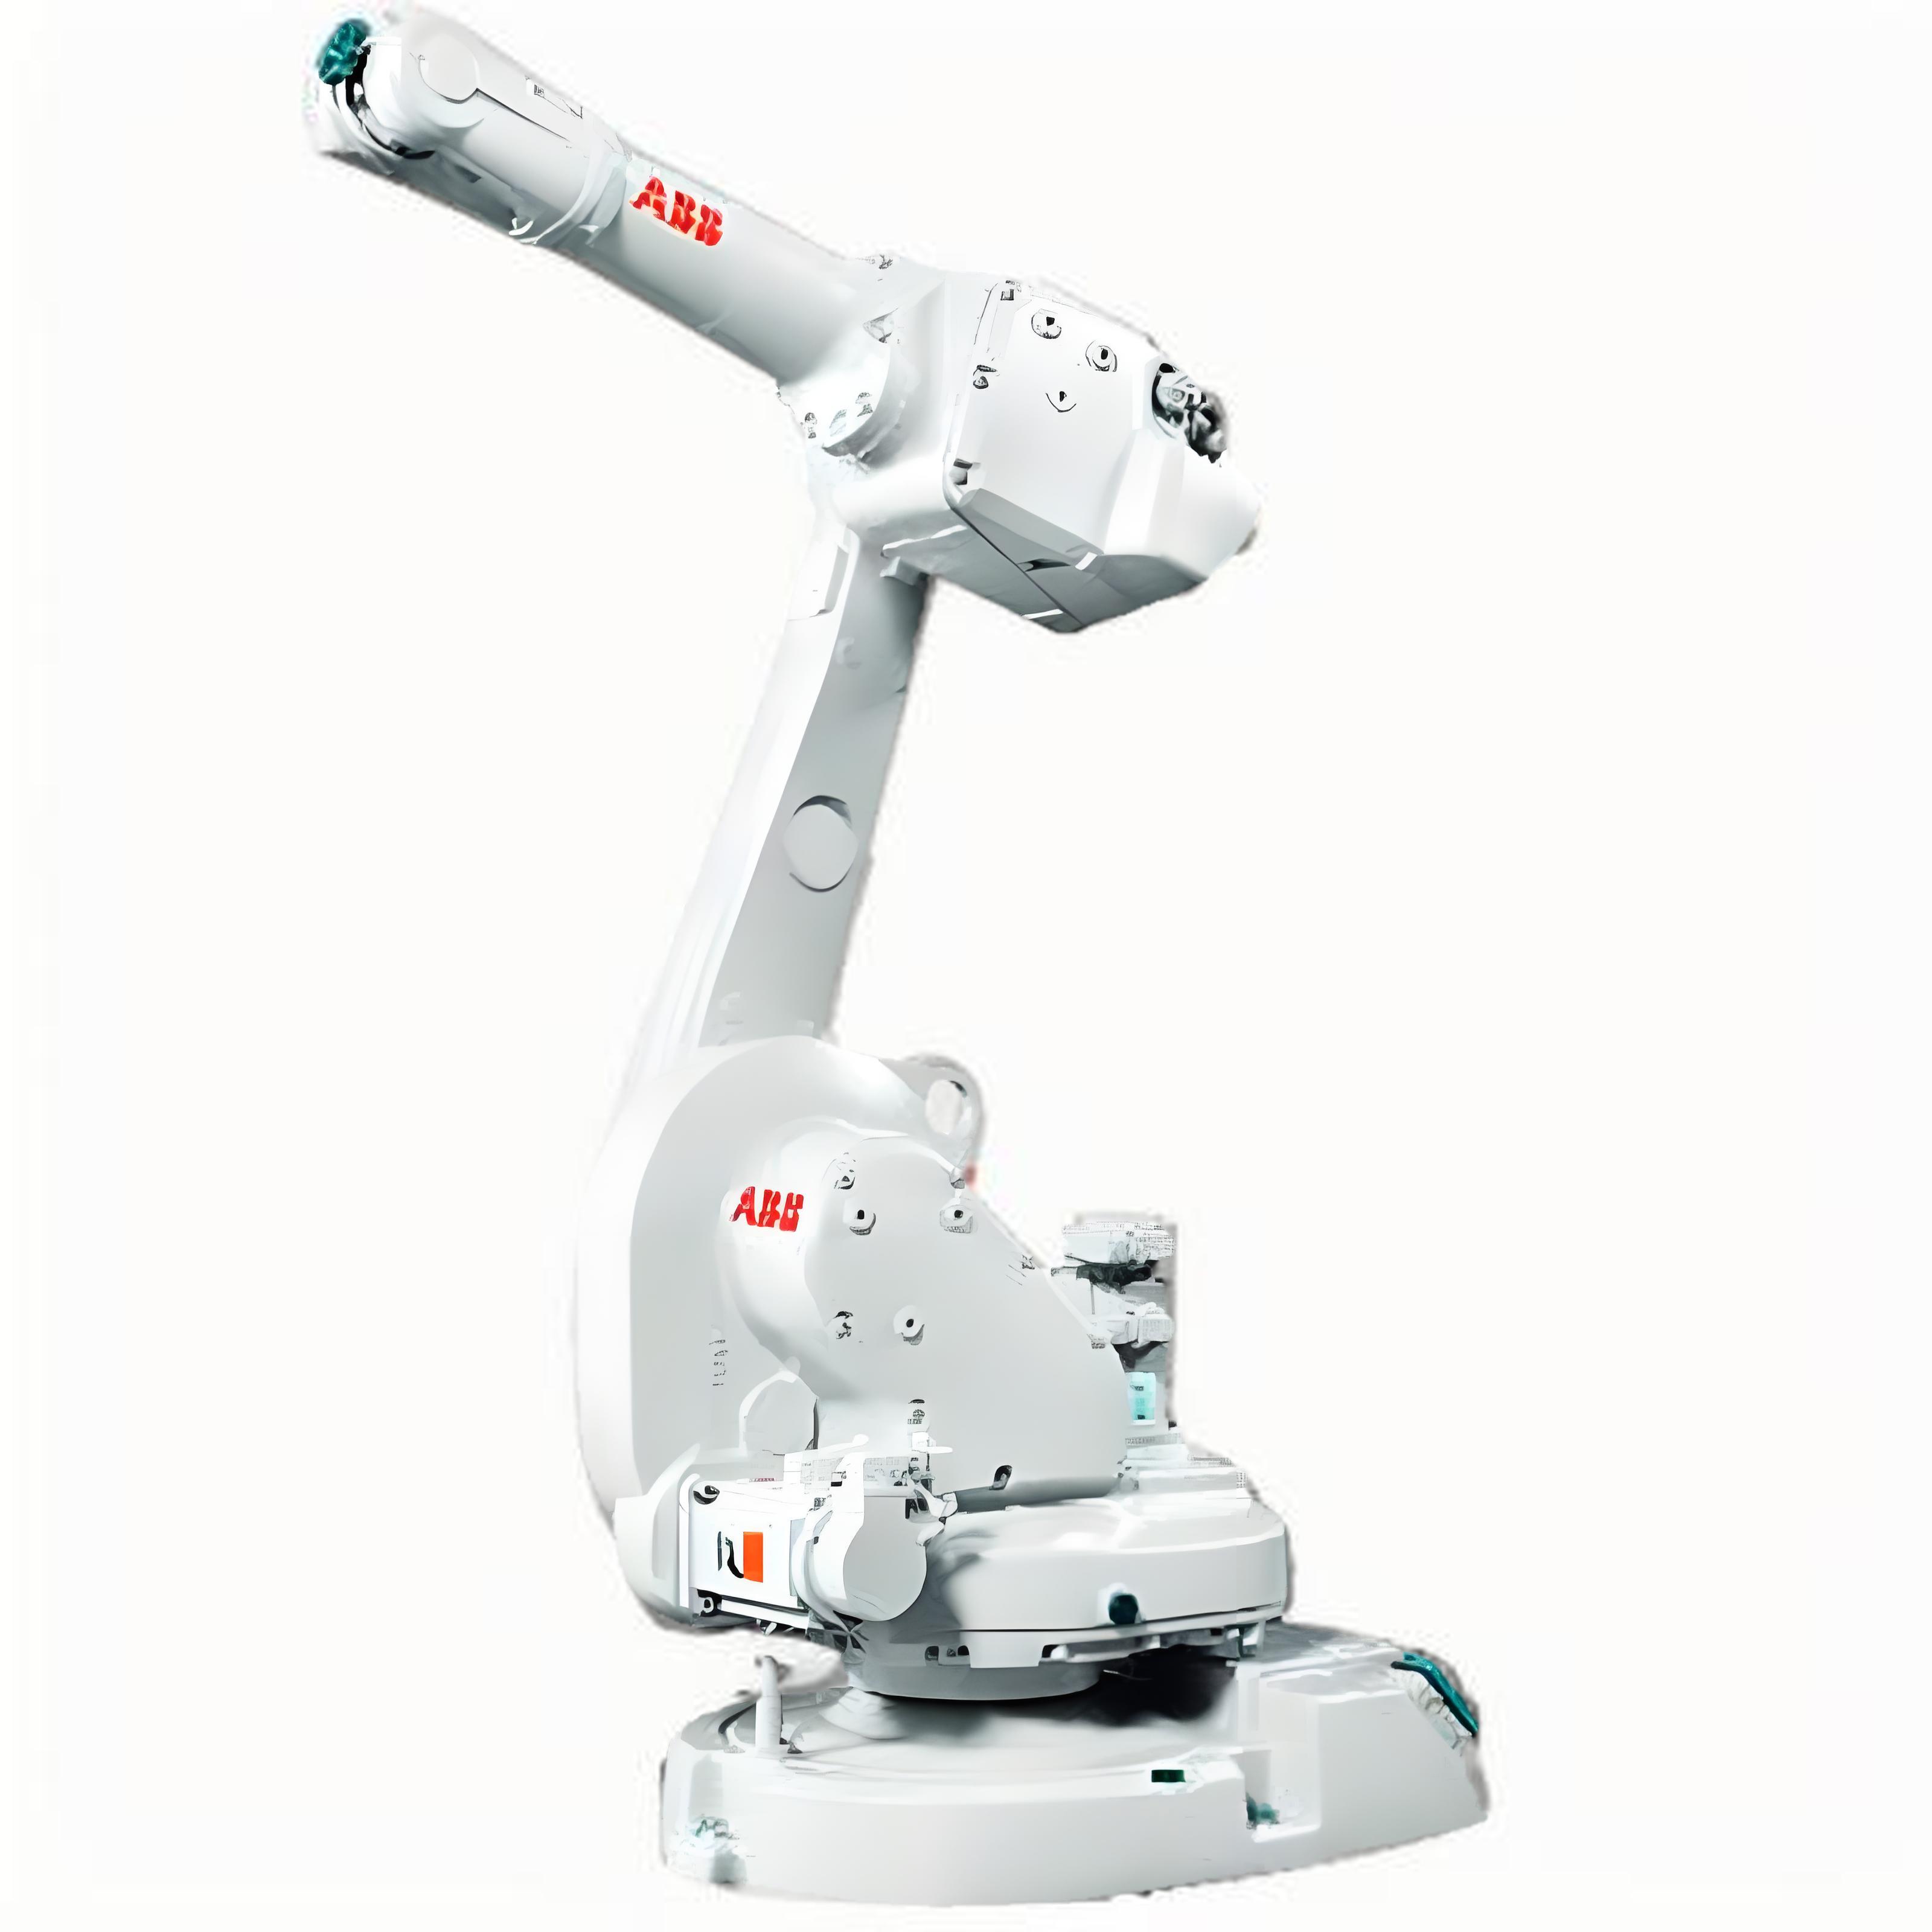
Robot ABB IRB 1600 wyznacza standardy w średniej wielkości robotyce przemysłowej, oferując optymalne połączenie szybkości, dokładności i wytrzymałości. Zaprojektowany dla producentów wymagających niezawodnej wydajności, ten robot doskonale sprawdza się w zastosowaniach takich jak spawanie łukowe, obsługa maszyn, montaż i usuwanie materiału. Jego kompaktowa konstrukcja, w połączeniu z zaawansowanymi technologiami sterowania ruchem, takimi jak QuickMove i TrueMove, umożliwia efektywną pracę w ograniczonych przestrzeniach przy zachowaniu wysokiej wydajności. Niezależnie od montażu podłogowego, ściennego, pochylonego czy odwróconego, IRB 1600 oferuje niezawodność i elastyczność, którym integratorzy systemów i użytkownicy końcowi ufają od dziesięcioleci. Standardowy model zapewnia zasięg 1450 mm z udźwigiem 10 kg, podczas gdy wariant z krótkim ramieniem rozszerza możliwości do zasięgu 1200 mm i udźwigu do 36 kg. Zintegrowane zarządzanie kablami w modelach IRB 1600ID zmniejsza zużycie i upraszcza programowanie. Opcje ochrony obejmują IP54 (podstawa/ramię) i IP67 (nadgarstek) oraz Foundry Plus (IP67 cały robot) do trudnych warunków. Kompatybilność z kontrolerami ABB IRC5 lub OmniCore zapewnia bezproblemową integrację z nowoczesnymi liniami produkcyjnymi.
| Specyfikacja | Model standardowy (IRB 1600) | Wariant z krótkim ramieniem (IRB 1600) |
|---|---|---|
| Model robota | IRB 1600 | IRB 1600 (krótkie ramię) |
| Liczba osi | 6 | 6 |
| Udźwig | Do 10 kg | Do 36 kg (całkowite obciążenie nadgarstka) |
| Maksymalny zasięg | 1450 mm | 1200 mm |
| Powtarzalność | ±0.02 mm | ±0.02 mm |
| Obrót osi 1 (podstawa) | +170° / -170° | +170° / -170° |
| Obrót osi 2 (bark) | +85° / -65° | +85° / -65° |
| Obrót osi 3 (łokieć) | +70° / -180° | +70° / -180° |
| Obrót osi 4 (nadgarstek 1) | +300° / -300° | +300° / -300° |
| Obrót osi 5 (nadgarstek 2) | +120° / -120° | +120° / -120° |
| Obrót osi 6 (nadgarstek 3) | +360° / -360° | +360° / -360° |
| Maks. prędkość osi 1 | 150°/s | 150°/s |
| Maks. prędkość osi 2 | 150°/s | 150°/s |
| Maks. prędkość osi 3 | 150°/s | 150°/s |
| Maks. prędkość osi 4 | 320°/s | 320°/s |
| Maks. prędkość osi 5 | 320°/s | 320°/s |
| Maks. prędkość osi 6 | 420°/s | 420°/s |
| Klasa ochrony (standard) | IP54 (podstawa i ramię), IP67 (nadgarstek) | IP54 (podstawa i ramię), IP67 (nadgarstek) |
| Ochrona opcjonalna | Foundry Plus (IP67 cały robot, specjalna farba, ochrona przed rdzą) | Foundry Plus (IP67 cały robot, specjalna farba, ochrona przed rdzą) |
| Opcje montażu | Podłoga, ściana, pochylenie, odwrócony | Podłoga, ściana, pochylenie, odwrócony |
| Kompatybilność z kontrolerem | ABB IRC5 lub OmniCore | ABB IRC5 lub OmniCore |
| Pobór mocy (typowy) | Zmniejszony dzięki przekładniom o niskim tarciu, QuickMove i TrueMove | Zmniejszony dzięki przekładniom o niskim tarciu, QuickMove i TrueMove |
| Poziom hałasu | Niski poziom hałasu powietrza dla przyjaznego środowiska operatora | Niski poziom hałasu powietrza dla przyjaznego środowiska operatora |
| Zintegrowane zarządzanie kablami | Dostępne w modelach IRB 1600ID (kable/węże wewnątrz ramienia) | Dostępne w modelach IRB 1600ID (kable/węże wewnątrz ramienia) |
| Inteligentne wykrywanie kolizji | Standardowa funkcja oprogramowania minimalizująca przestoje | Standardowa funkcja oprogramowania minimalizująca przestoje |
| Typowe zastosowania | Spawanie łukowe, montaż, obsługa materiałów, obsługa maszyn, usuwanie materiału, czyszczenie/malowanie, pakowanie | Spawanie łukowe, montaż, obsługa materiałów, obsługa maszyn, usuwanie materiału, czyszczenie/malowanie, pakowanie |
| Obsługiwane branże | Motoryzacja, elektronika, obróbka metali, produkcja ogólna | Motoryzacja, elektronika, obróbka metali, produkcja ogólna |

Co mówią nasi klienci
Mitsubishi MR-J4
Laura Navas
Świetny produkt!
2019/12/01
Keyence sensor
EQDR SALES
Oryginalne i szybkie!
2020/02/22