
จัดส่งตลอด 24 ชั่วโมง

ติดตามคำสั่งซื้อแบบเรียลไทม์

ตัวเลือกการจัดส่งที่ยืดหยุ่น


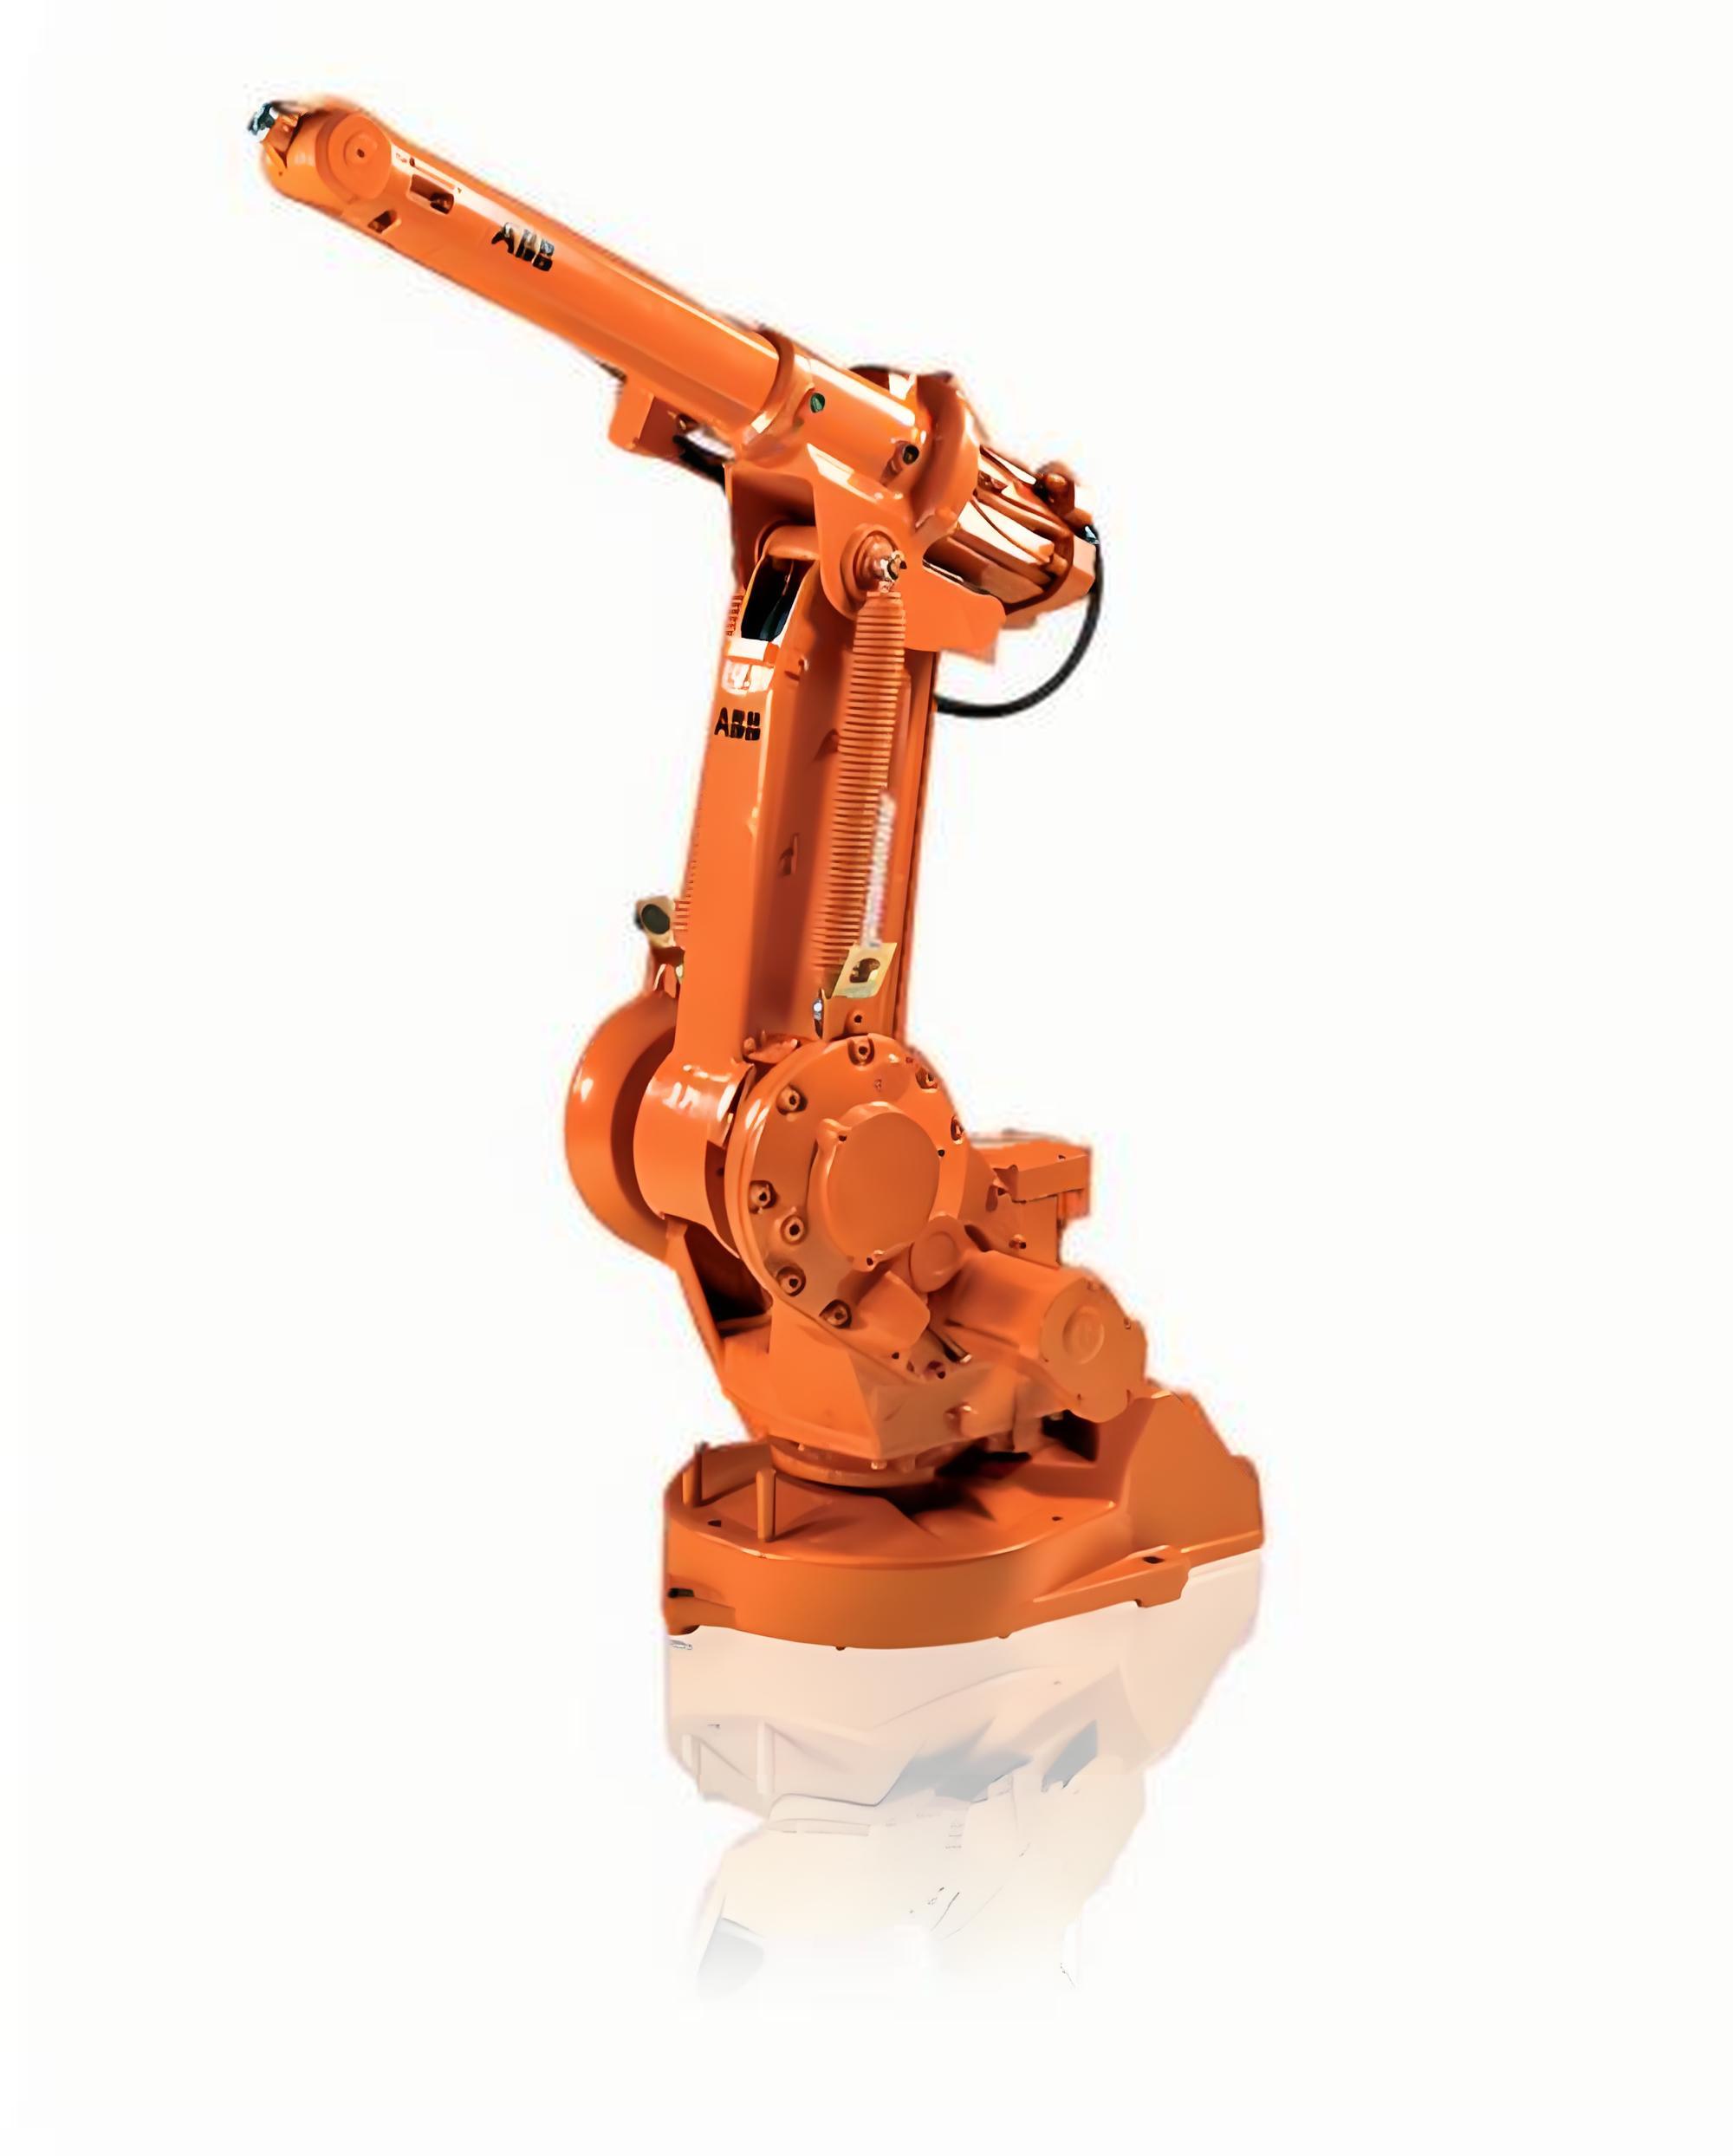
ABB IRB1410 เป็นหุ่นยนต์มาตรฐานสำหรับงานระบบอัตโนมัติที่มีน้ำหนักบรรทุกต่ำถึงปานกลาง โดยมีขนาดกะทัดรัดและความยืดหยุ่นในกระบวนการทำงานที่โดดเด่น ออกแบบมาสำหรับงานที่ต้องการความแม่นยำสูง เช่น การเชื่อมอาร์ก การตัดด้วยเลเซอร์ และการขนถ่ายวัสดุ หุ่นยนต์ 6 แกนนี้ผสานข้อมือที่บางเฉียบเข้ากับการติดตั้งแบบตั้งพื้น เพื่อให้ทำงานได้อย่างมีประสิทธิภาพในเซลล์การผลิตที่มีพื้นที่จำกัด แขนส่วนบนสามารถรองรับน้ำหนักเพิ่มเติมได้ 18 กก. สำหรับอุปกรณ์เฉพาะงาน ในขณะที่คอนโทรลเลอร์ IRC5 ในตัวมอบระบบควบคุมการเคลื่อนไหวขั้นสูงและการเขียนโปรแกรมที่เข้าใจง่ายผ่าน FlexPendant ด้วยความแม่นยำในการวางตำแหน่งซ้ำ ±0.02 มม. และความเร็ว TCP สูงสุด 2.1 ม./วินาที IRB1410 รับประกันความแม่นยำสูงและปริมาณงานที่สม่ำเสมอในทุกๆ รอบการทำงาน ระดับการป้องกัน IP54 ที่แข็งแกร่งและการใช้พลังงานต่ำเพียง 0.9 กิโลวัตต์ ทำให้หุ่นยนต์ตัวนี้เป็นตัวเลือกที่เชื่อถือได้และประหยัดพลังงานสำหรับผู้ผลิตที่มองหาโซลูชันที่ผ่านการพิสูจน์แล้วในภาคสนาม
| ข้อมูลจำเพาะ | ABB IRB1410 |
|---|---|
| ประเภทหุ่นยนต์ | หุ่นยนต์อุตสาหกรรมแบบข้อต่อ 6 แกน |
| น้ำหนักบรรทุก (ข้อมือ) | 5 กก. (11.02 lb) |
| น้ำหนักบรรทุกเพิ่มเติมที่แขนส่วนบน | 18 กก. (39.68 lb) |
| ระยะเอื้อมสูงสุด | 1440 มม. (56.69 in) |
| ความแม่นยำในการวางตำแหน่งซ้ำ | ±0.02 มม. (0.0008 in) |
| น้ำหนักหุ่นยนต์ | 225 กก. (496.04 lb) |
| คอนโทรลเลอร์ | ABB IRC5 (มาตรฐาน) |
| แกนที่ 1 การหมุน | +170° ถึง -170° |
| แกนที่ 2 แขน | +70° ถึง -70° |
| แกนที่ 3 แขน | +70° ถึง -70° |
| แกนที่ 4 ข้อมือ | +150° ถึง -150° |
| แกนที่ 5 การก้ม | +115° ถึง -115° |
| แกนที่ 6 การหมุน | +300° ถึง -300° |
| ความเร็ว TCP สูงสุด | 2.1 ม./วินาที (82.7 in/s) |
| ตำแหน่งการติดตั้ง | ติดตั้งแบบตั้งพื้น (มาตรฐาน) |
| ระดับการป้องกัน | IP 54 (มาตรฐาน) |
| การใช้พลังงาน | 0.9 กิโลวัตต์ (โดยทั่วไป) |
| อุณหภูมิในการทำงาน | +5°C ถึง +45°C (41°F ถึง 113°F) |
| การประยุกต์ใช้งาน | การเชื่อมอาร์ก, การเชื่อมด้วยเลเซอร์, การเชื่อมพลาสมา, การขนถ่ายวัสดุ, การป้อนเครื่องจักร, การหยิบและวาง, การประกอบ |

ความคิดเห็นของลูกค้า
Mitsubishi MR-J4
Laura Navas
สินค้ายอดเยี่ยม!
2019/12/01
Keyence sensor
EQDR SALES
ของแท้และส่งไว!
2020/02/22