
Wysyłka 24/7

Śledzenie zamówień na żywo

Elastyczne opcje dostawy


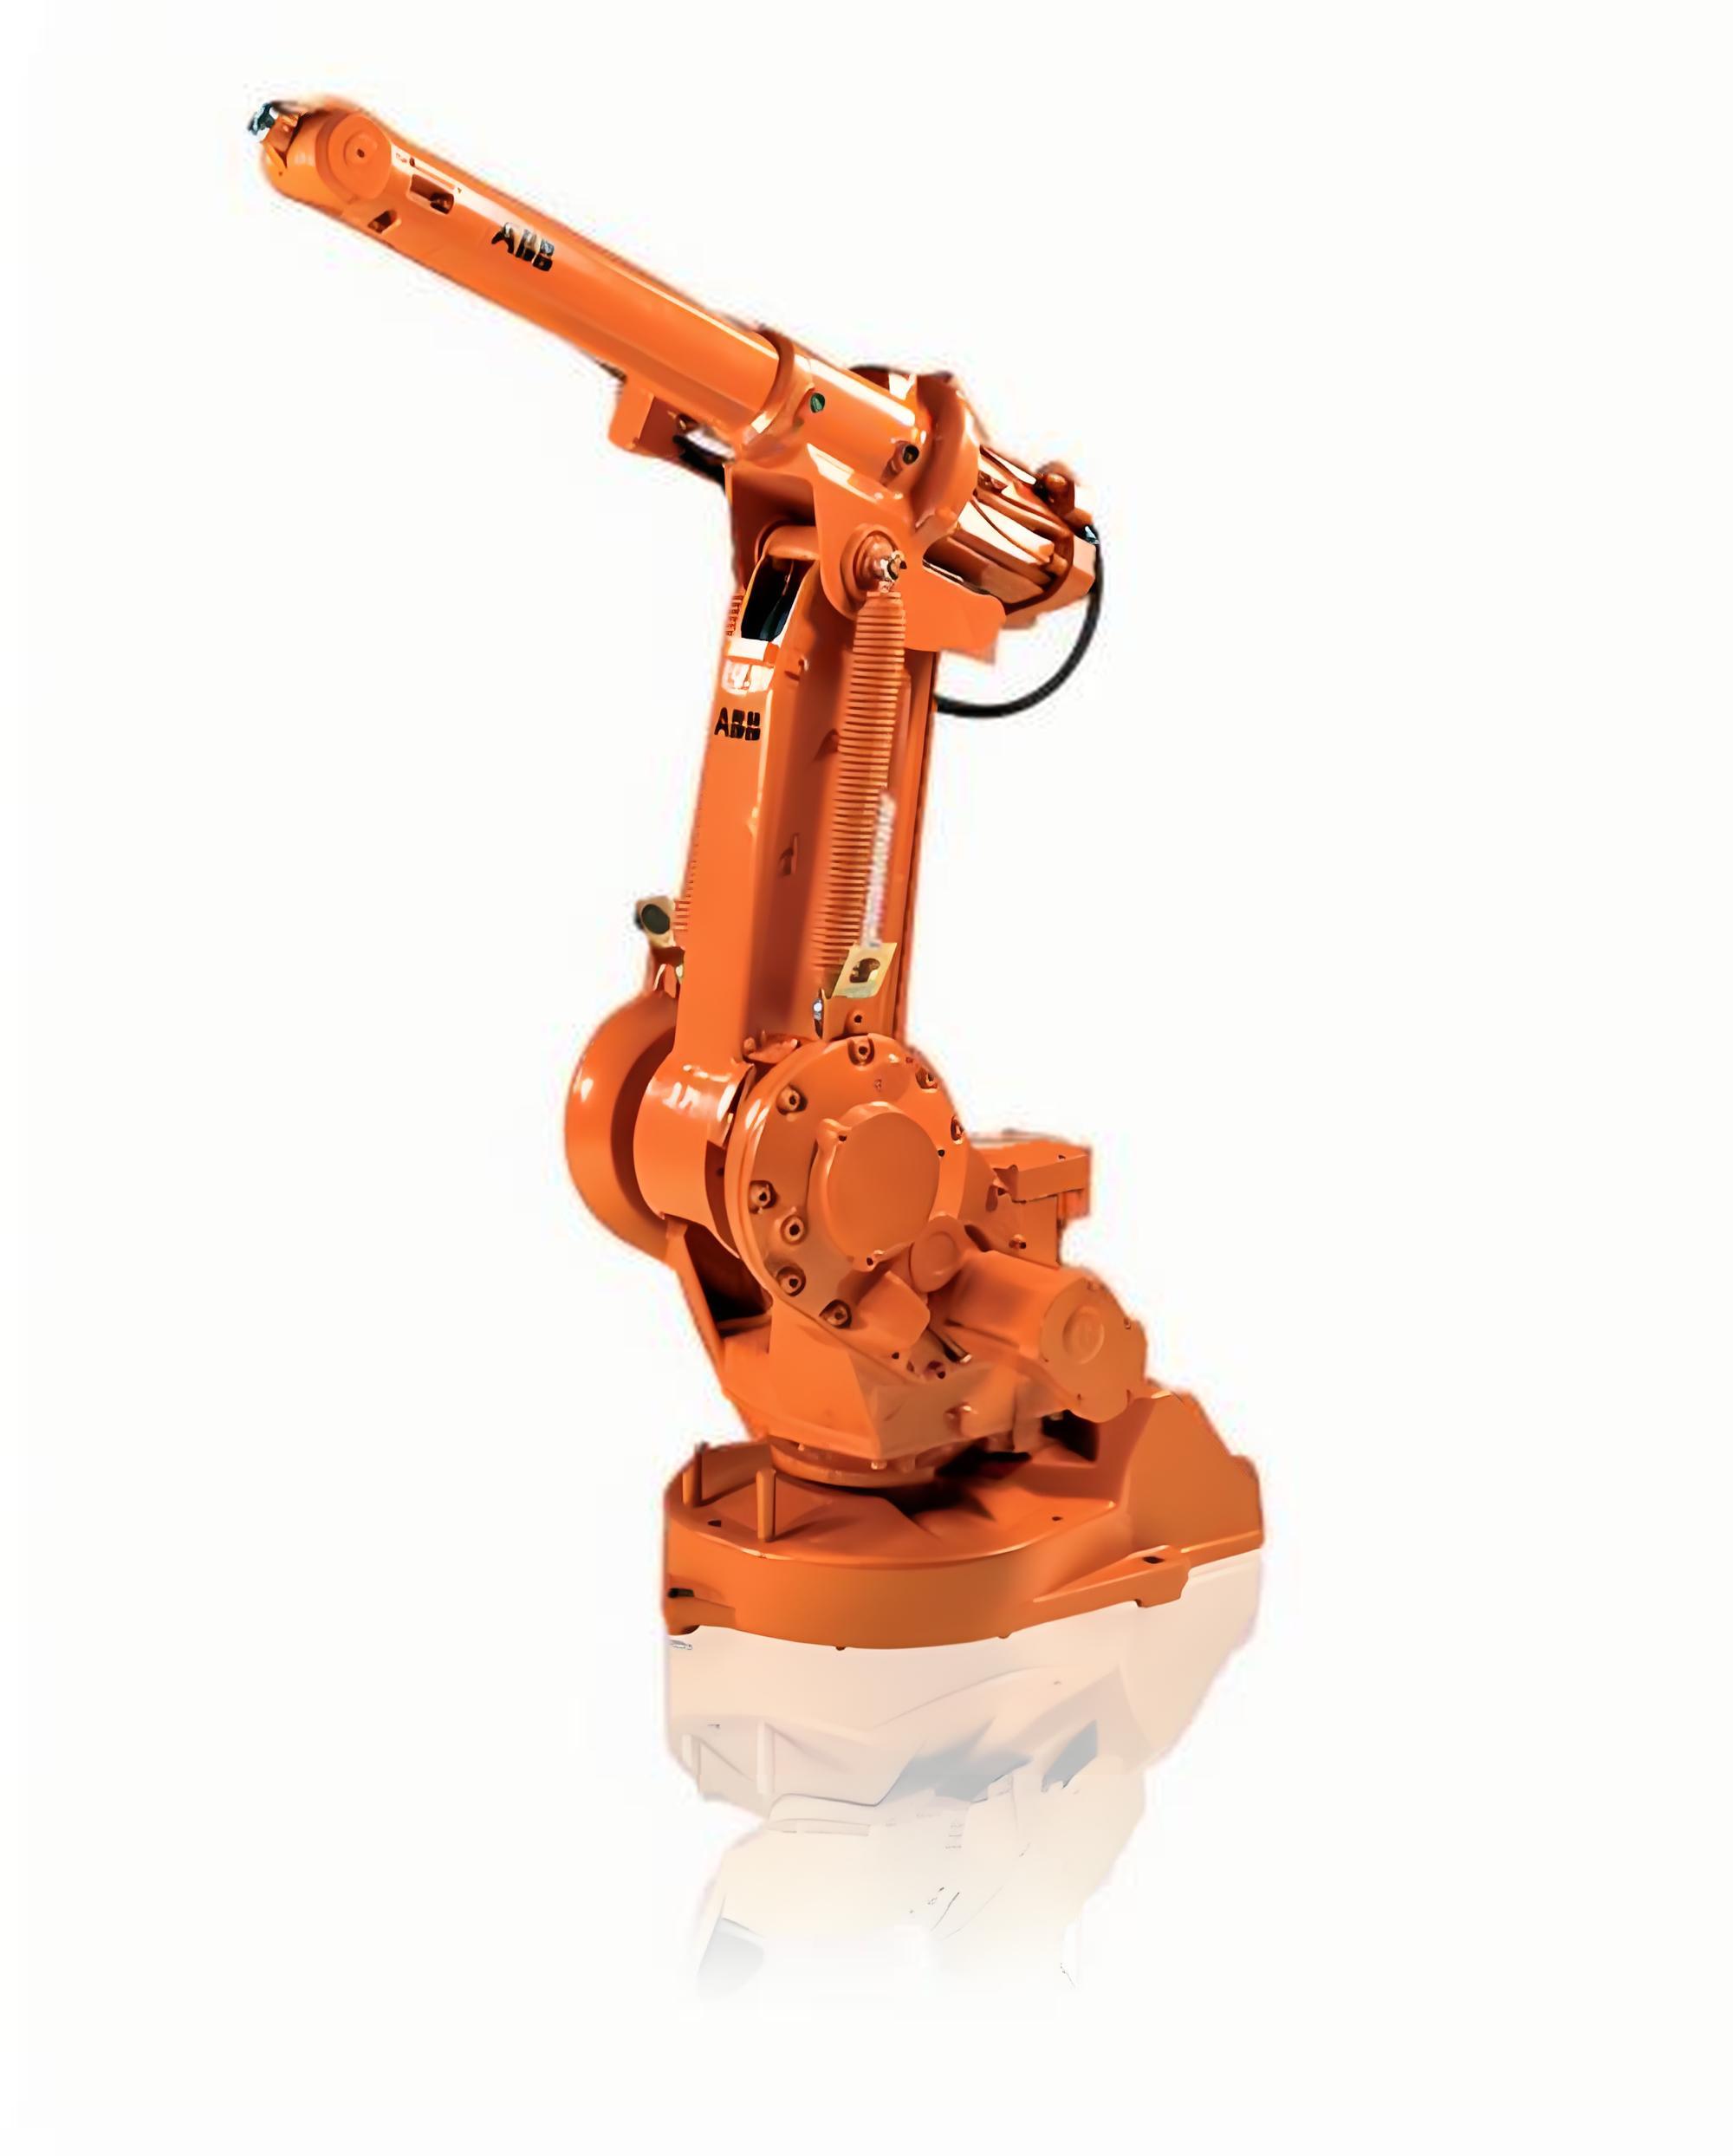
Robot ABB IRB1410 to benchmark w automatyzacji o niskim i średnim udźwigu, oferujący kompaktową obudowę i wyjątkową elastyczność procesową. Zaprojektowany do wymagających zastosowań, takich jak spawanie łukowe, cięcie laserowe i przenoszenie materiałów, ten sześcioosiowy robot łączy smukły nadgarstek z konfiguracją montażu podłogowego, aby efektywnie pracować w ograniczonych przestrzeniach produkcyjnych. Jego górne ramię może utrzymać dodatkowe 18 kg dla narzędzi specyficznych dla aplikacji, podczas gdy zintegrowany sterownik IRC5 zapewnia zaawansowane sterowanie ruchem i intuicyjne programowanie za pomocą FlexPendant. Dzięki powtarzalności ±0,02 mm i maksymalnej prędkości TCP 2,1 m/s, robot IRB1410 gwarantuje wysoką dokładność i wydajność w każdym cyklu. Solidna ochrona IP54 i niski pobór mocy 0,9 kW czynią go niezawodnym i energooszczędnym wyborem dla producentów poszukujących sprawdzonego rozwiązania.
| Specyfikacja | ABB IRB1410 |
|---|---|
| Typ robota | 6-osiowy robot przemysłowy z przegubowym ramieniem |
| Udźwig (nadgarstek) | 5 kg (11,02 lb) |
| Dodatkowe obciążenie ramienia górnego | 18 kg (39,68 lb) |
| Maksymalny zasięg | 1440 mm (56,69 cala) |
| Powtarzalność | ±0,02 mm (0,0008 cala) |
| Masa robota | 225 kg (496,04 lb) |
| Sterownik | ABB IRC5 (standardowy) |
| Obrót osi 1 | +170° do -170° |
| Ramię osi 2 | +70° do -70° |
| Ramię osi 3 | +70° do -70° |
| Nadgarstek osi 4 | +150° do -150° |
| Zgięcie osi 5 | +115° do -115° |
| Obrót osi 6 | +300° do -300° |
| Maksymalna prędkość TCP | 2,1 m/s (82,7 cala/s) |
| Pozycja montażu | Montaż podłogowy (standardowy) |
| Stopień ochrony | IP 54 (standardowy) |
| Pobór mocy | 0,9 kW (typowy) |
| Temperatura pracy | +5°C do +45°C (41°F do 113°F) |
| Zastosowania | Spawanie łukowe, spawanie laserowe, spawanie plazmowe, przenoszenie materiałów, obsługa maszyn, pick and place, montaż |

Co mówią nasi klienci
Mitsubishi MR-J4
Laura Navas
Świetny produkt!
2019/12/01
Keyence sensor
EQDR SALES
Oryginalne i szybkie!
2020/02/22