
จัดส่งตลอด 24 ชั่วโมง

ติดตามคำสั่งซื้อแบบเรียลไทม์

ตัวเลือกการจัดส่งที่ยืดหยุ่น


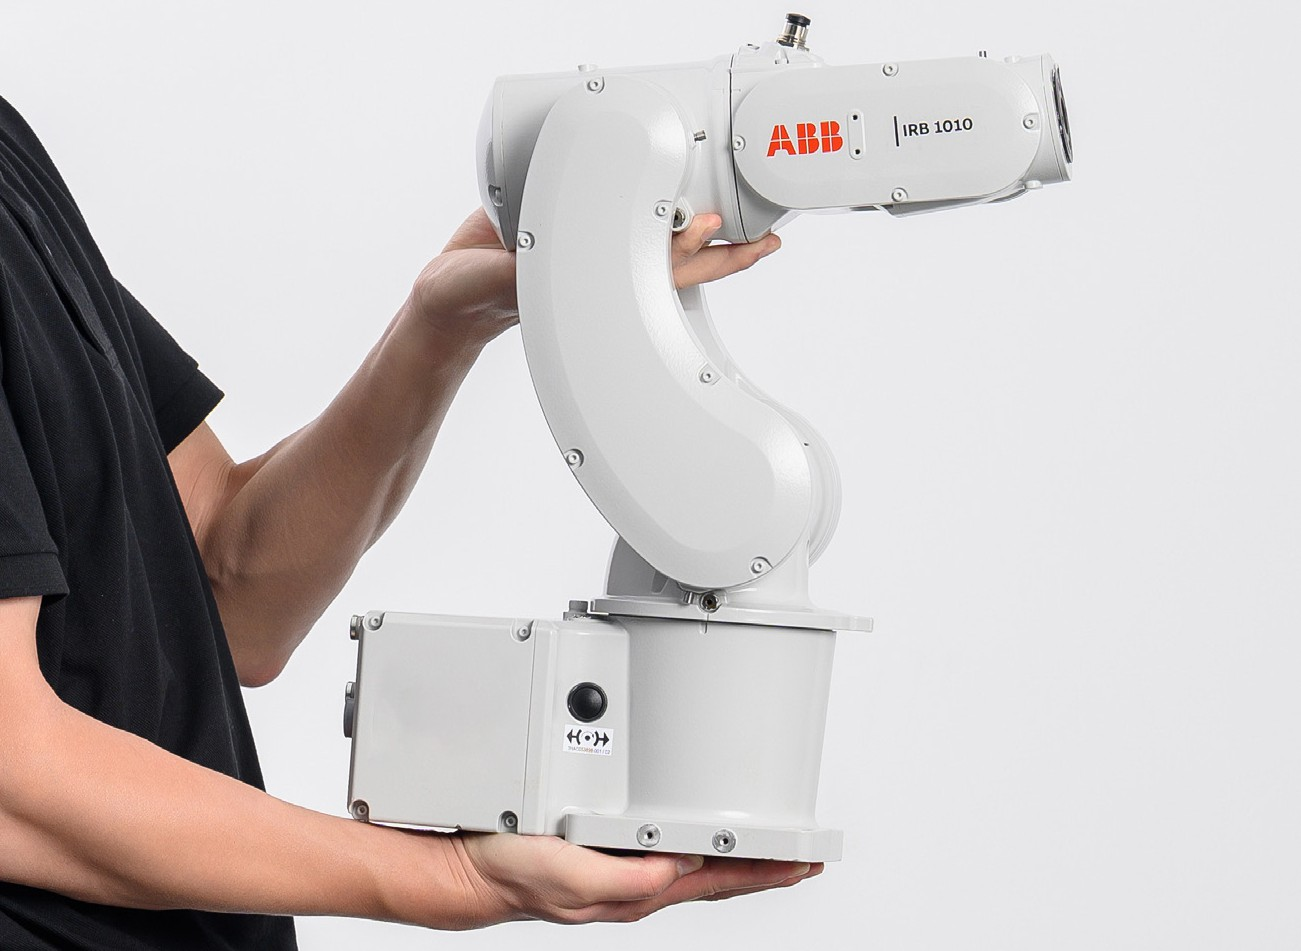
ABB IRB 1010-1.5/0.37 ถือเป็นความก้าวหน้าในหุ่นยนต์อุตสาหกรรมขนาดกะทัดรัด ซึ่งออกแบบมาโดยเฉพาะเพื่อตอบสนองความต้องการที่เข้มงวดของการผลิตที่มีความแม่นยำสูงสมัยใหม่ หุ่นยนต์ข้อต่อ 6 แกนนี้ผสมผสานน้ำหนักบรรทุก 1.5 กก. เข้ากับระยะเอื้อม 370 มม. ทำให้เป็นโซลูชันที่เหมาะสำหรับงานที่ต้องการความแม่นยำเป็นพิเศษและพื้นที่การทำงานที่น้อยที่สุด เช่น การประกอบชิ้นส่วนอิเล็กทรอนิกส์ การจัดการอุปกรณ์ทางการแพทย์ การหยิบชิ้นส่วนขนาดเล็ก และการเชื่อมที่มีความแม่นยำ การออกแบบที่มีน้ำหนักเบาเพียงประมาณ 13.5 กก. ช่วยให้มีตัวเลือกการติดตั้งที่หลากหลาย รวมถึงการกำหนดค่าแบบยึดกับพื้น เพดาน และผนัง ทำให้สามารถรวมเข้ากับสายการผลิตที่มีอยู่ได้อย่างราบรื่น หุ่นยนต์ขับเคลื่อนด้วยคอนโทรลเลอร์ OmniCore E10 ขั้นสูง ซึ่งมีฟีเจอร์ในตัวมากกว่า 1,000 รายการสำหรับระบบอัตโนมัติที่พร้อมรับอนาคต รวมถึงการควบคุมการเคลื่อนไหวที่ดียิ่งขึ้น ประสิทธิภาพการใช้พลังงาน และอินเทอร์เฟซการสื่อสารที่ครอบคลุม เช่น EtherNet/IP, PROFINET, DeviceNet และ Modbus TCP คุณสมบัติเด่นคือความสามารถในการดูดสุญญากาศที่เพิ่มขึ้น ซึ่งทำได้ผ่านท่อลมแขนส่วนบนที่มีเส้นผ่านศูนย์กลางใหญ่ขึ้น (Ф4mm×2) ช่วยให้หุ่นยนต์สามารถจัดการหลายรายการพร้อมกันได้อย่างน่าเชื่อถือยิ่งขึ้น ด้วยความสามารถในการทำซ้ำ ±0.01 มม. และการป้องกัน IP40 หุ่นยนต์ IRB 1010-1.5/0.37 ได้รับการออกแบบทางวิศวกรรมสำหรับการทำงานต่อเนื่อง 24/7 ในสภาพแวดล้อมที่สะอาด ให้ประสิทธิภาพที่สม่ำเสมอและลดระยะเวลาหยุดทำงานให้น้อยที่สุด ตารางต่อไปนี้ให้ข้อมูลจำเพาะทางเทคนิคโดยละเอียดสำหรับโซลูชันระบบอัตโนมัติขั้นสูงนี้
| ข้อมูลจำเพาะ | ค่า |
|---|---|
| รุ่น | IRB 1010-1.5/0.37 |
| ประเภท | หุ่นยนต์ข้อต่อ 6 แกน |
| ความสามารถในการรับน้ำหนัก | 1.5 กก. |
| ระยะเอื้อม (รัศมีการทำงานสูงสุด) | 370 มม. |
| ความสามารถในการทำซ้ำ (ตำแหน่ง) | ±0.01 มม. |
| น้ำหนักหุ่นยนต์ | ~13.5 กก. |
| ระดับการป้องกัน | IP40 |
| คอนโทรลเลอร์ | OmniCore E10 |
| แหล่งจ่ายไฟ | 200-600 VAC, 50/60 Hz |
| ตัวเลือกการติดตั้ง | พื้น เพดาน ผนัง |
| แกนที่ 1 (การหมุน) | ±170° |
| แกนที่ 2 (แขน) | +90° ถึง -90° |
| แกนที่ 3 (แขน) | +90° ถึง -90° |
| แกนที่ 4 (ข้อมือ) | ±190° |
| แกนที่ 5 (การงอ) | ±120° |
| แกนที่ 6 (การหมุน) | ±300° |
| ความเร็วสูงสุด (แกนที่ 1-6) | สูงถึง 250°/วินาที |
| เส้นผ่านศูนย์กลางท่อลม (แขนส่วนบน) | Ф4mm × 2 |
| ช่วงอุณหภูมิแวดล้อม | +5°C ถึง +45°C |
| ระดับเสียง | < 70 dB(A) |
| อินเทอร์เฟซการสื่อสาร | EtherNet/IP, PROFINET, DeviceNet, Modbus TCP |
| การประยุกต์ใช้งาน | การประกอบ การจัดการวัสดุ การหยิบ การลอก การดัด การเชื่อมที่มีความแม่นยำ |

ความคิดเห็นของลูกค้า
Mitsubishi MR-J4
Laura Navas
สินค้ายอดเยี่ยม!
2019/12/01
Keyence sensor
EQDR SALES
ของแท้และส่งไว!
2020/02/22