
Spedizione 24/7

Tracciamento ordini in tempo reale

Opzioni di consegna flessibili


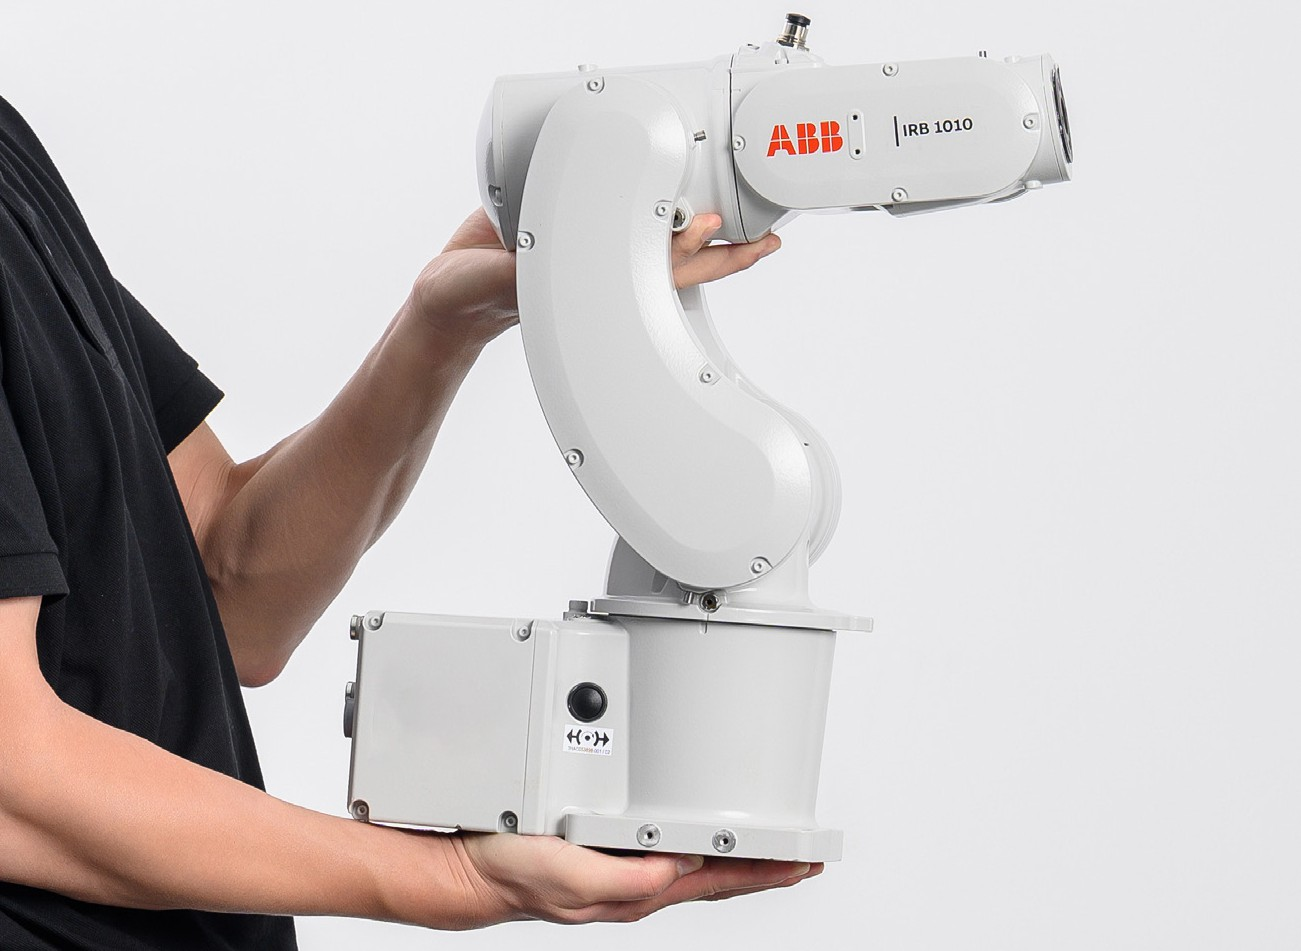
L'ABB IRB 1010-1.5/0.37 rappresenta un punto di svolta nella robotica industriale compatta, progettato specificamente per soddisfare le esigenze rigorose della moderna produzione di alta precisione. Questo robot articolato a sei assi combina un carico utile di 1.5 kg con uno sbraccio di 370 mm, rendendolo una soluzione ideale per applicazioni che richiedono precisione eccezionale e un ingombro minimo, come l'assemblaggio di componenti elettronici, la movimentazione di dispositivi medici, il prelievo di piccole parti e la saldatura di precisione. La sua costruzione leggera, con un peso di soli 13.5 kg circa, consente opzioni di montaggio versatili, incluse configurazioni a pavimento, soffitto e parete, permettendo un'integrazione senza soluzione di continuità nelle linee di produzione esistenti. Il robot è alimentato dal controller avanzato OmniCore E10, che fornisce oltre 1000 funzioni integrate per un'automazione a prova di futuro, inclusi controllo del movimento migliorato, efficienza energetica e interfacce di comunicazione complete come EtherNet/IP, PROFINET, DeviceNet e Modbus TCP. Una caratteristica distintiva è la capacità di aspirazione migliorata, ottenuta tramite tubi dell'aria del braccio superiore di diametro maggiore (Ф4mm×2), che consente al robot di gestire più articoli simultaneamente con maggiore affidabilità. Con una ripetibilità di ±0.01 mm e protezione IP40, l'IRB 1010-1.5/0.37 è progettato per un funzionamento continuo 24/7 in ambienti puliti, garantendo prestazioni costanti e tempi di inattività minimi. La tabella seguente fornisce le specifiche tecniche dettagliate per questa soluzione di automazione avanzata.
| Specifica | Valore |
|---|---|
| Modello | IRB 1010-1.5/0.37 |
| Tipo | Robot articolato a 6 assi |
| Capacità di Carico Utile | 1.5 kg |
| Sbraccio (Raggio di Lavoro Massimo) | 370 mm |
| Ripetibilità (Posizione) | ±0.01 mm |
| Peso del Robot | ~13.5 kg |
| Grado di Protezione | IP40 |
| Controller | OmniCore E10 |
| Alimentazione | 200-600 VAC, 50/60 Hz |
| Opzioni di Montaggio | Pavimento, soffitto, parete |
| Asse 1 (Rotazione) | ±170° |
| Asse 2 (Braccio) | +90° a -90° |
| Asse 3 (Braccio) | +90° a -90° |
| Asse 4 (Polso) | ±190° |
| Asse 5 (Flessione) | ±120° |
| Asse 6 (Rotazione) | ±300° |
| Velocità Massima (Assi 1-6) | Fino a 250°/s |
| Diametro Tubo Aria (Braccio Superiore) | Ф4mm × 2 |
| Intervallo di Temperatura Ambiente | +5°C a +45°C |
| Livello di Rumore | < 70 dB(A) |
| Interfacce di Comunicazione | EtherNet/IP, PROFINET, DeviceNet, Modbus TCP |
| Applicazioni | Assemblaggio, movimentazione materiali, prelievo, pelatura, piegatura, saldatura di precisione |

Cosa dicono i nostri clienti
Mitsubishi MR-J4
Laura Navas
Ottimo prodotto!
2019/12/01
Keyence sensor
EQDR SALES
Originale e veloce!
2020/02/22