
24/7 Versand

Echtzeit-Bestellverfolgung

Flexible Lieferoptionen


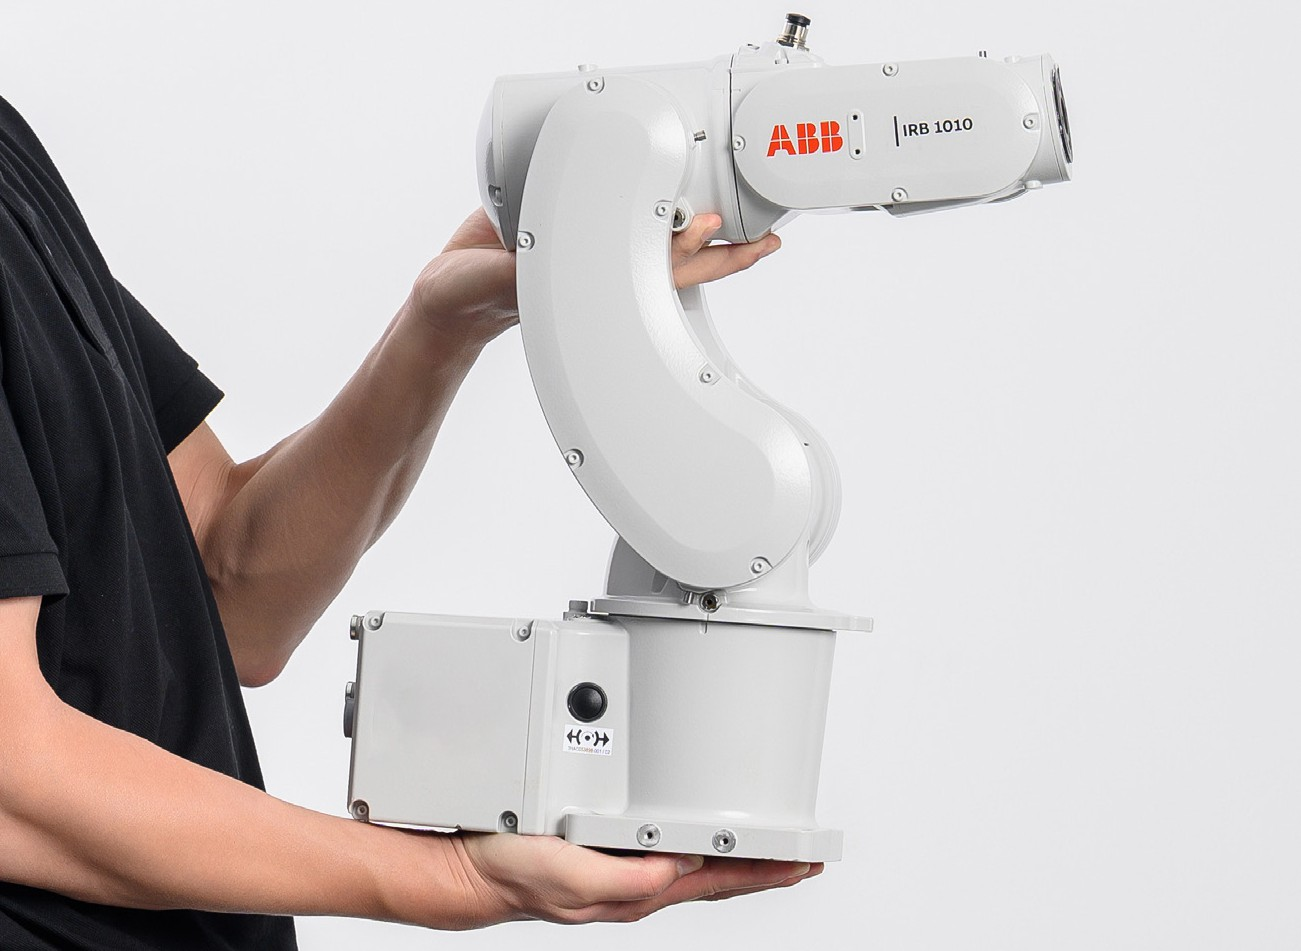
Der ABB IRB 1010-1.5/0.37 stellt einen Durchbruch in der kompakten Industrierobotik dar und wurde speziell für die anspruchsvollen Anforderungen der modernen Hochpräzisionsfertigung entwickelt. Dieser sechsachsige Knickarmroboter kombiniert eine Nutzlast von 1,5 kg mit einer Reichweite von 370 mm und ist damit die ideale Lösung für Anwendungen, die außergewöhnliche Genauigkeit und einen minimalen Platzbedarf erfordern, wie z. B. Elektronikmontage, Handhabung von Medizinprodukten, Kleinteile-Picking und Präzisionsschweißen. Die leichte Bauweise mit einem Gewicht von nur ca. 13,5 kg ermöglicht vielseitige Montageoptionen, einschließlich Boden-, Decken- und Wandkonfigurationen, und erlaubt eine nahtlose Integration in bestehende Produktionslinien. Der Roboter wird von der fortschrittlichen OmniCore E10 Steuerung angetrieben, die über 1000 integrierte Funktionen für eine zukunftssichere Automatisierung bietet, darunter verbesserte Bewegungssteuerung, Energieeffizienz und umfassende Kommunikationsschnittstellen wie EtherNet/IP, PROFINET, DeviceNet und Modbus TCP. Ein herausragendes Merkmal ist die verbesserte Vakuum-Saugfähigkeit, die durch größere Druckluftschläuche im Oberarm (Ф4mm×2) erreicht wird und es dem Roboter ermöglicht, mehrere Teile gleichzeitig mit verbesserter Zuverlässigkeit zu handhaben. Mit einer Wiederholgenauigkeit von ±0,01 mm und IP40-Schutz ist der IRB 1010-1.5/0.37 für den kontinuierlichen 24/7-Betrieb in sauberen Umgebungen ausgelegt und bietet konstante Leistung bei minimalen Ausfallzeiten. Die folgende Tabelle enthält detaillierte technische Daten für diese fortschrittliche Automatisierungslösung.
| Spezifikation | Wert |
|---|---|
| Modell | IRB 1010-1.5/0.37 |
| Typ | 6-Achs-Knickarmroboter |
| Nutzlastkapazität | 1,5 kg |
| Reichweite (maximaler Arbeitsradius) | 370 mm |
| Wiederholgenauigkeit (Position) | ±0,01 mm |
| Robotergewicht | ~13,5 kg |
| Schutzart | IP40 |
| Steuerung | OmniCore E10 |
| Stromversorgung | 200-600 VAC, 50/60 Hz |
| Montageoptionen | Boden, Decke, Wand |
| Achse 1 (Drehung) | ±170° |
| Achse 2 (Arm) | +90° bis -90° |
| Achse 3 (Arm) | +90° bis -90° |
| Achse 4 (Handgelenk) | ±190° |
| Achse 5 (Beugung) | ±120° |
| Achse 6 (Drehung) | ±300° |
| Maximale Geschwindigkeit (Achse 1-6) | Bis zu 250°/s |
| Druckluftschlauchdurchmesser (Oberarm) | Ф4mm × 2 |
| Umgebungstemperaturbereich | +5°C bis +45°C |
| Geräuschpegel | < 70 dB(A) |
| Kommunikationsschnittstellen | EtherNet/IP, PROFINET, DeviceNet, Modbus TCP |
| Anwendungen | Montage, Materialhandhabung, Picken, Schälen, Biegen, Präzisionsschweißen |

Was unsere Kunden sagen
Mitsubishi MR-J4
Laura Navas
Tolles Produkt!
2019/12/01
Keyence sensor
EQDR SALES
Original und schnell!
2020/02/22