
จัดส่งตลอด 24 ชั่วโมง

ติดตามคำสั่งซื้อแบบเรียลไทม์

ตัวเลือกการจัดส่งที่ยืดหยุ่น


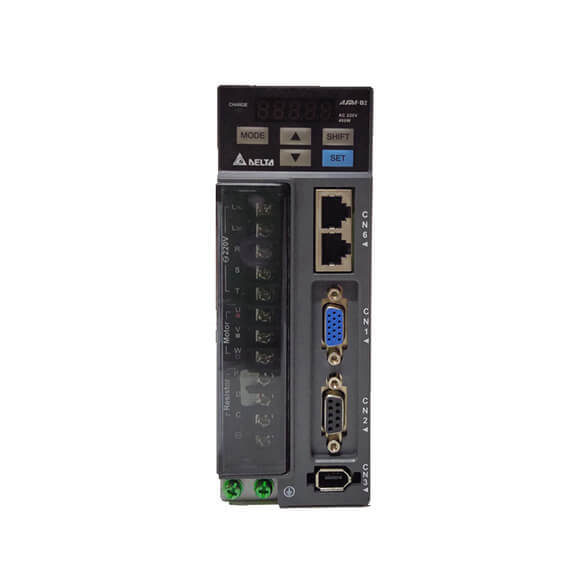
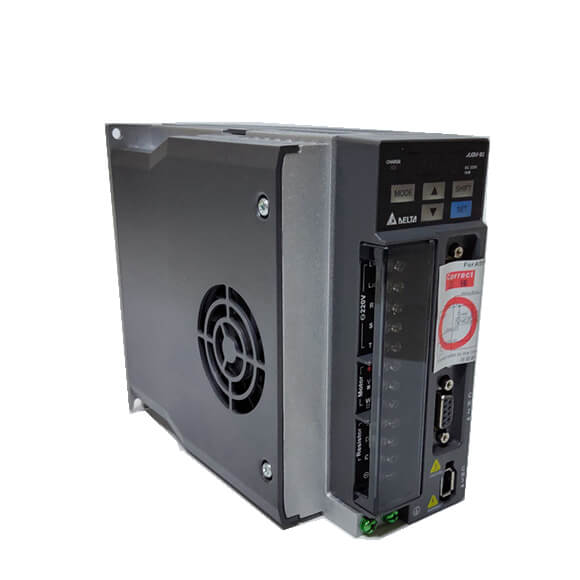
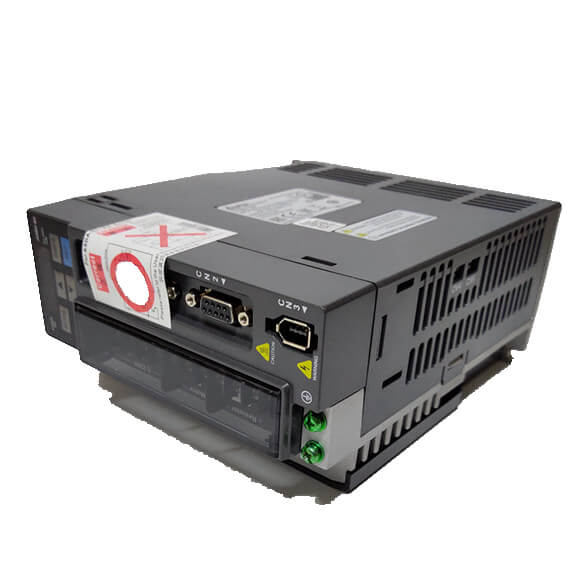
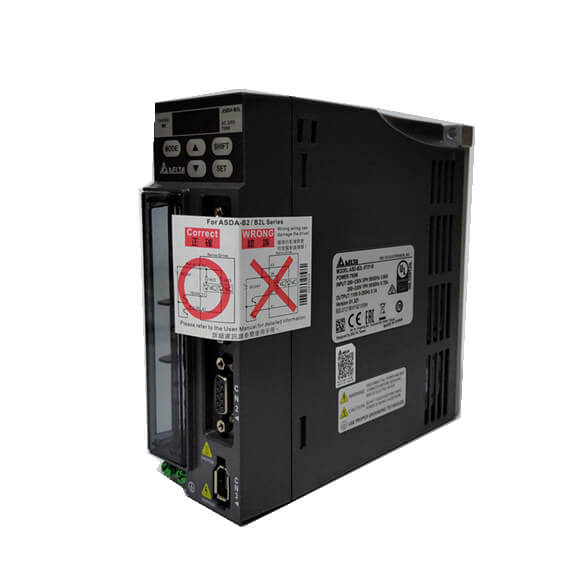
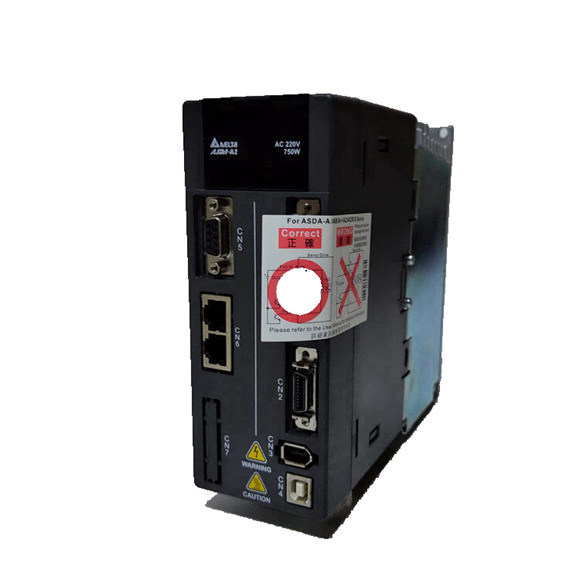
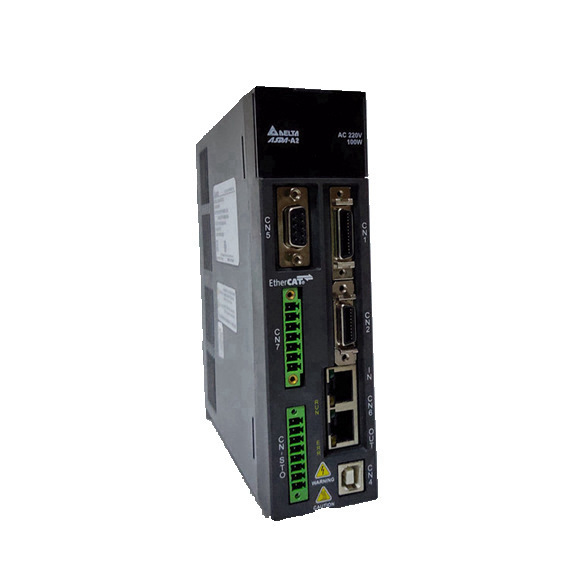
Delta ASDA-A2 เซอร์โวไดรฟ์ 1.5KW รุ่น ASD-A2-1521-M เป็นสุดยอดเทคโนโลยีการควบคุมการเคลื่อนที่แบบแม่นยำ ออกแบบมาสำหรับสภาพแวดล้อมระบบอัตโนมัติทางอุตสาหกรรมที่มีความต้องการสูง เซอร์โวไดรฟ์นี้ให้กำลังไฟพิกัด 1.5 kW พร้อมกระแสเอาต์พุตต่อเนื่อง 8.3 Arms ช่วยให้การทำงานราบรื่นและมีแรงบิดสูงตลอดช่วงความเร็วที่กว้าง ใช้การควบคุม Space Vector Pulse Width Modulation (SVPWM) เพื่อการควบคุมกระแสที่เหนือกว่าและการบิดเบือนฮาร์มอนิกน้อยที่สุด เพิ่มประสิทธิภาพโดยรวมของระบบ ระบบป้อนกลับความละเอียดสูง ซึ่งมีเอนโค้ดเดอร์แบบอินครีเมนทัล 20-บิต (ประมาณ 1,048,576 พัลส์ต่อรอบ) หรือเอนโค้ดเดอร์แบบแอบโซลูท 17-บิต รับประกันความแม่นยำในการกำหนดตำแหน่งซ้ำที่ยอดเยี่ยม ทำให้เหมาะสำหรับการใช้งาน เช่น เครื่องจักร CNC, บรรจุภัณฑ์, หุ่นยนต์, และสายการประกอบอัตโนมัติ ASD-A2-1521-M รองรับแหล่งคำสั่งหลายรูปแบบ รวมถึงพัลส์ภายนอก, โหมดพารามิเตอร์ภายใน, และ DMCNET ให้ความยืดหยุ่นในการออกแบบระบบ ตัวเลือกการปรับจูนที่ครอบคลุม ทั้งแบบอัตโนมัติและด้วยตนเอง ช่วยให้การตั้งค่าระบบรวดเร็ว ในขณะที่กลยุทธ์การปรับให้เรียบขั้นสูง เช่น ฟิลเตอร์ Notch และฟิลเตอร์ S-curve ช่วยระงับการสั่นสะเทือนทางกลได้อย่างมีประสิทธิภาพ สร้างขึ้นด้วยฟังก์ชันป้องกันที่แข็งแกร่งและอินเทอร์เฟซการสื่อสารที่หลากหลาย ไดรฟ์นี้เป็นแกนหลักที่เชื่อถือได้สำหรับระบบเซอร์โวใดๆ ช่วยให้มั่นใจในความปลอดภัยในการทำงานและอายุการใช้งานที่ยาวนาน
| พารามิเตอร์ | ค่า / ข้อมูลจำเพาะ |
|---|---|
| เฟส / แรงดันไฟฟ้าของแหล่งจ่ายไฟ | สามเฟส / เฟสเดียว 220VAC |
| ช่วงแรงดันไฟฟ้าที่อนุญาต | 1 เฟส / 3 เฟส 200 ~ 230VAC, -15% ~ 10% |
| กระแสอินพุต (3PH) | 5.9 Arms |
| กระแสอินพุต (1PH) | 10.3 Arms |
| กระแสเอาต์พุตต่อเนื่อง | 8.3 Arms |
| ระบบระบายความร้อน | พัดลมระบายความร้อน |
| ความละเอียดเอนโค้ดเดอร์ / ความละเอียดป้อนกลับ | เอนโค้ดเดอร์แบบอินครีเมนทัล: 20-บิต; เอนโค้ดเดอร์แบบแอบโซลูท: 17-บิต |
| การควบคุมวงจรหลัก | การควบคุม SVPWM (Space Vector Pulse Width Modulation) |
| โหมดการปรับจูน | อัตโนมัติ / ด้วยตนเอง |
| ตัวต้านทานรีเจนเนอเรทีฟ | ในตัว |
| ความถี่พัลส์อินพุตสูงสุด | สูงสุด 500Kpps / 4Mpps (Line driver), สูงสุด 200Kpps (Open collector) |
| ประเภทพัลส์ | Pulse + Direction, A phase + B phase, CCW pulse + CW pulse |
| แหล่งคำสั่ง | พัลส์ภายนอก (โหมด PT) / พารามิเตอร์ภายใน (โหมด PR) |
| กลยุทธ์การปรับให้เรียบ | ฟิลเตอร์ Notch และฟิลเตอร์ S-curve |
| เกียร์อิเล็กทรอนิกส์ | N/M หลายค่า N: 1~32767, M: 1:32767 (1/50 < N/M < 25600) |
| เอาต์พุตมอนิเตอร์แบบอนาล็อก | สัญญาณมอนิเตอร์ที่ตั้งค่าด้วยพารามิเตอร์ (ช่วงแรงดันเอาต์พุต: ±8V) |
| ฟังก์ชันป้องกัน | กระแสเกิน, แรงดันเกิน, แรงดันต่ำ, มอเตอร์ร้อนเกินไป, ข้อผิดพลาดรีเจนเนอเรชัน, โหลดเกิน, ความเร็วเกิน, คำสั่งควบคุมพัลส์ผิดปกติ, ค่าเบี่ยงเบนมากเกินไป, ข้อผิดพลาดของเอนโค้ดเดอร์, ข้อผิดพลาดการปรับ, หยุดฉุกเฉินถูกเปิดใช้งาน, ข้อผิดพลาดลิมิตสวิตช์ย้อนกลับ/เดินหน้า, ค่าเบี่ยงเบนตำแหน่งมากเกินไปของลูปควบคุมแบบปิดสมบูรณ์, ข้อผิดพลาดการสื่อสารแบบอนุกรม, เฟสอินพุตขาดหาย, การสื่อสารแบบอนุกรมหมดเวลา, การป้องกันการลัดวงจรของขั้วต่อ U, V, W, และ CN1, CN2, CN3 |
| อินเทอร์เฟซการสื่อสาร | RS-232 / RS-485 / CANopen / USB / DMCNET |
ความคิดเห็นของลูกค้า
Mitsubishi MR-J4
Laura Navas
สินค้ายอดเยี่ยม!
2019/12/01
Keyence sensor
EQDR SALES
ของแท้และส่งไว!
2020/02/22