
Wysyłka 24/7

Śledzenie zamówień na żywo

Elastyczne opcje dostawy


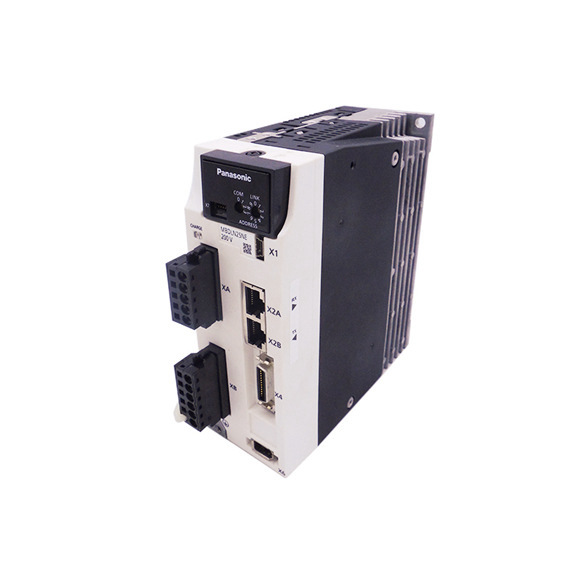
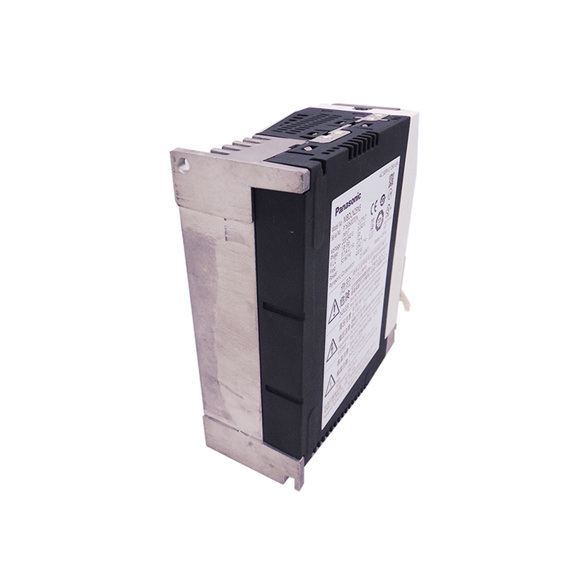
Serwonapęd Panasonic MINAS A4, model MFDDTB3A2003, to sprawdzone i niezawodne rozwiązanie zaprojektowane do wymagających zastosowań automatyki przemysłowej, wymagających precyzyjnego sterowania momentem obrotowym, prędkością i pozycją. O mocy 4KW, napęd ten wykorzystuje technologię sterowania IGBT PWM z sinusoidalnym przebiegiem, zapewniając wydajną i cichą pracę silnika, gwarantując optymalną wydajność w środowiskach o wysokiej prędkości i dużej dokładności. Jego zaawansowane możliwości sprzężenia zwrotnego, w tym obsługa enkodera absolutnego/inkrementalnego 17-bit (rozdzielczość 131072) oraz kompatybilność z zewnętrzną skalą sprzężenia zwrotnego Mitutoyo AT500 (rozdzielczość 0.05mm, max 2m/s) i ST771 (rozdzielczość 0.5mm, max 2m/s), czynią go idealnym do systemów z pętlą pełnego zamknięcia, gdzie kluczowa jest dokładność na poziomie mikrona. MFDDTB3A2003 oferuje kompleksowy zestaw cyfrowych i analogowych I/O, elastyczne tryby sterowania (pozycyjny, prędkościowy, momentowy i ich kombinacje) oraz solidne opcje komunikacji przez RS232 i RS485 (do 15 osi). Zamknięty w kompaktowej, przemysłowo utwardzonej obudowie, działa niezawodnie w temperaturach od 0 do 55°C przy wilgotności 90% RH bez kondensacji i zawiera wbudowane funkcje regeneracji i hamowania dynamicznego dla zwiększonego bezpieczeństwa i efektywności energetycznej.
| Parametr | Specyfikacja |
|---|---|
| Numer modelu | MFDDTB3A2003 (Seria Panasonic MINAS A4, 4KW) |
| Zasilanie obwodu głównego | Jedno-/trójfazowe, 200-240V AC +10%, -15%, 50/60Hz (modele z ramą D obsługują jednofazowe; modele E/F wymagają trójfazowego) |
| Zasilanie obwodu sterowania | Jednofazowe, 200-240V AC +10%, -15%, 50/60Hz |
| Metoda sterowania | IGBT PWM z sinusoidalnym przebiegiem |
| Sprzężenie zwrotne enkodera | Enkoder absolutny/inkrementalny 17-bit (rozdzielczość 131072); obsługuje również enkoder inkrementalny 2500 P/r (rozdzielczość 10000) |
| Sprzężenie zwrotne skali zewnętrznej | Kompatybilny z Mitutoyo AT500 (rozdz. 0.05mm, max 2m/s) i ST771 (rozdz. 0.5mm, max 2m/s) |
| Tryby sterowania | Pozycyjny, Prędkościowy, Momentowy, Pozycyjny/Prędkościowy, Pozycyjny/Momentowy, Prędkościowy/Momentowy, Sterowanie w pętli pełnego zamknięcia (7 trybów, przełączalne) |
| Wejścia cyfrowe | 10 wejść (Serwo-Wł., przełącznik trybu, przełącznik wzmocnienia/ogranicznika momentu, kasowanie alarmu, itp.) |
| Wyjścia cyfrowe | 6 wyjść (Alarm serwa, Gotowość serwa, zwolnienie hamulca, detekcja prędkości zerowej, moment w limicie, itp.) |
| Wejścia analogowe | 3 wejścia (1 x 16-bit A/D, 2 x 10-bit A/D) |
| Wyjścia analogowe | 2 wyjścia do monitorowania (prędkość i moment, programowalne skalowanie) |
| Wejścia impulsowe | 4 wejścia (wybieralne line driver lub foto-coupler za pomocą parametru) |
| Wyjścia impulsowe | 4 wyjścia (enkoder A/B/Z lub skala zewnętrzna EXA/EXB/EXZ w line driver; Z/EXZ dostępne również w open collector) |
| Komunikacja | RS232 (1:1) i RS485 (1:n do 15 osi) |
| Panel przedni | 5 klawiszy (MODE, SET, UP, DOWN, SHIFT) i 6-cyfrowy wyświetlacz LED |
| Regeneracja | Wbudowany rezystor regeneracyjny (modele z ramą C do F); obsługiwany również rezystor zewnętrzny; modele A/B używają tylko zewnętrznego |
| Hamulec dynamiczny | Konfigurowalna sekwencja działania dla wyłączenia zasilania, wyłączenia serwa, aktywacji funkcji ochronnych i zatrzymania krańcowego |
| Temperatura pracy | 0 do 55°C (praca), -20 do +80°C (przechowywanie) |
| Wilgotność | 90% RH lub mniej (bez kondensacji) zarówno dla pracy, jak i przechowywania |
| Wysokość n.p.m. | 1000m lub niżej |
| Odporność na wibracje | 5.88 m/s² lub mniej, 10 do 60 Hz (bez ciągłego użytkowania przy częstotliwości rezonansowej) |


Co mówią nasi klienci
Mitsubishi MR-J4
Laura Navas
Świetny produkt!
2019/12/01
Keyence sensor
EQDR SALES
Oryginalne i szybkie!
2020/02/22