
จัดส่งตลอด 24 ชั่วโมง

ติดตามคำสั่งซื้อแบบเรียลไทม์

ตัวเลือกการจัดส่งที่ยืดหยุ่น


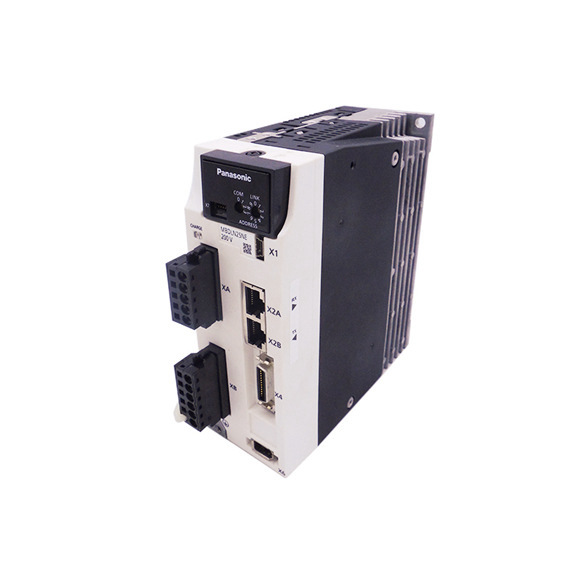
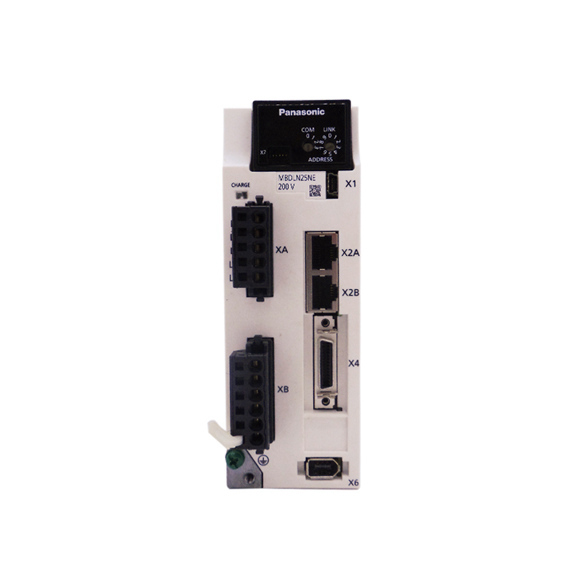
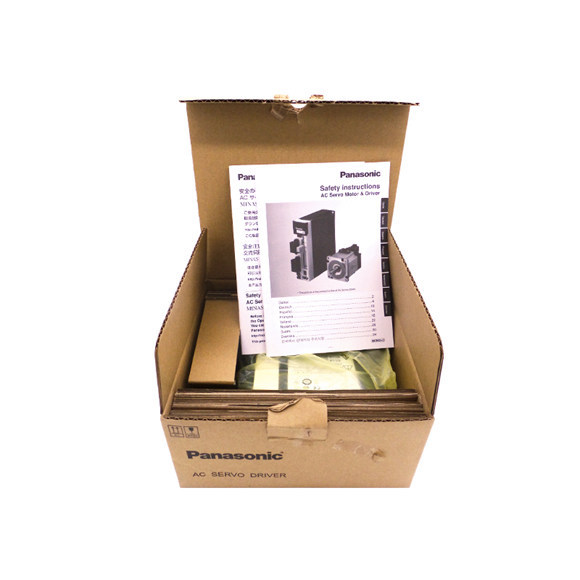
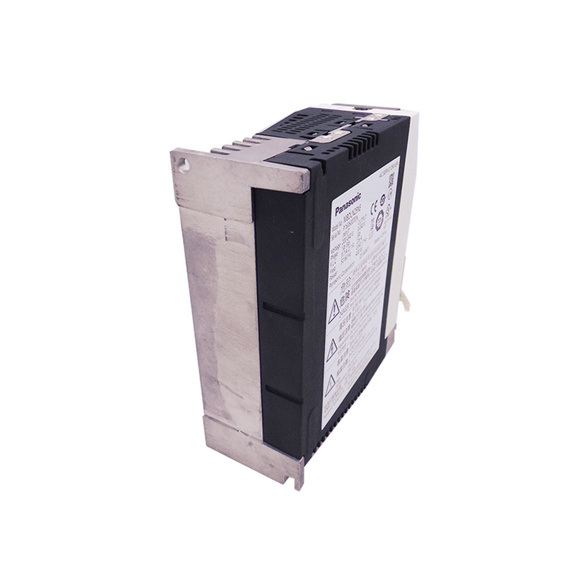
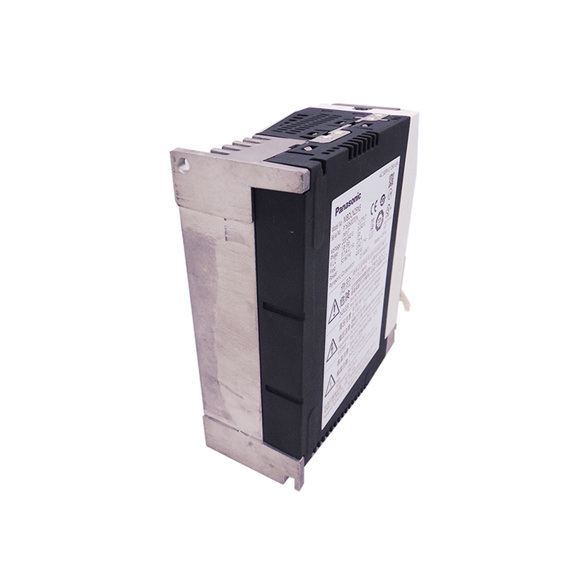
ไดรฟ์เซอร์โว Panasonic MINAS A4 series โดยเฉพาะรุ่นกำลังสูง 3KW MDDDT3530003, MDDDT3530053 และ 052 ถือเป็นจุดสูงสุดของวิศวกรรมการควบคุมการเคลื่อนไหวระดับอุตสาหกรรม ออกแบบมาสำหรับสภาพแวดล้อมระบบอัตโนมัติที่ต้องการประสิทธิภาพสูงสุด ไดรฟ์เหล่านี้ส่งมอบประสิทธิภาพที่ยอดเยี่ยมผ่านเทคโนโลยีการขับเคลื่อนคลื่นไซน์ PWM แบบ IGBT (IGBT PWM Sinusoidal wave drive) ขั้นสูง ช่วยให้การทำงานของมอเตอร์ราบรื่นและมีประสิทธิภาพ ด้วยการรองรับทั้งเอ็นโค้ดเดอร์ (Encoder) แบบ 17-bit (ความละเอียด 131072) แบบสัมบูรณ์/แบบเพิ่มตำแหน่ง และเอ็นโค้ดเดอร์แบบเพิ่มตำแหน่ง 2500 P/r จึงให้ความแม่นยำที่ไม่มีใครเทียบได้สำหรับเครื่องมือกล หุ่นยนต์ และระบบบรรจุภัณฑ์ ไดรฟ์มีชุดโหมดควบคุมที่ครอบคลุม รวมถึงการควบคุมตำแหน่ง (Position), ความเร็ว (Velocity), แรงบิด (Torque) และวงจรปิดสมบูรณ์ (Full-closed control) ช่วยให้สามารถปรับเปลี่ยนได้อย่างยืดหยุ่นตามโปรไฟล์การเคลื่อนไหวที่ซับซ้อน ความสามารถในการสื่อสารที่แข็งแกร่ง รวมถึง RS232 สำหรับการเชื่อมต่อโดยตรงกับโฮสต์ และ RS485 สำหรับเครือข่ายหลายแกนสูงสุด 15 แกน ช่วยให้การรวมเข้ากับสถาปัตยกรรมระบบอัตโนมัติที่มีอยู่เป็นไปอย่างราบรื่น สร้างมาเพื่อทนทานต่อสภาวะอุตสาหกรรมที่รุนแรง ไดรฟ์เหล่านี้ทำงานได้อย่างน่าเชื่อถือในช่วงอุณหภูมิ 0 ถึง 55°C และความชื้นสูงถึง 90%RH พร้อมความต้านทานการสั่นสะเทือนสูงถึง 5.88 m/s² แผงด้านหน้าพร้อมจอแสดงผล LED 6 หลักและปุ่มกด 5 ปุ่ม ช่วยให้ตั้งค่าพารามิเตอร์และตรวจสอบแบบเรียลไทม์ได้อย่างง่ายดาย ไม่ว่าจะเป็นการกำหนดตำแหน่งความเร็วสูงหรือการควบคุมแรงบิดที่แม่นยำ MINAS A4 series มอบความน่าเชื่อถือและประสิทธิภาพที่จำเป็นสำหรับการใช้งานทางอุตสาหกรรมที่สำคัญ
| ข้อมูลจำเพาะ | MDDDT3530003 | MDDDT3530053 | MDDDT3530052 |
|---|---|---|---|
| รุ่นซีรีส์ | Panasonic Servo Driver MINAS A4 (3KW) | Panasonic Servo Driver MINAS A4 (3KW) | Panasonic Servo Driver MINAS A4 (3KW) |
| แรงดันไฟฟ้าวงจรหลัก (100V) | เฟสเดียว, 100 – 115V + 10% 50/60Hz –15% | เฟสเดียว, 100 – 115V + 10% 50/60Hz –15% | เฟสเดียว, 100 – 115V + 10% 50/60Hz –15% |
| แรงดันไฟฟ้าวงจรควบคุม (100V) | เฟสเดียว, 100 – 115V + 10% 50/60Hz –15% | เฟสเดียว, 100 – 115V + 10% 50/60Hz –15% | เฟสเดียว, 100 – 115V + 10% 50/60Hz –15% |
| แรงดันไฟฟ้าวงจรหลัก (200V A/B-frame) | เฟสเดียว, 200 – 240V + 10% 50/60Hz –15% | เฟสเดียว, 200 – 240V + 10% 50/60Hz –15% | เฟสเดียว, 200 – 240V + 10% 50/60Hz –15% |
| แรงดันไฟฟ้าวงจรหลัก (200V C/D-frame) | เฟสเดียว/3 เฟส, 200 – 240V + 10% 50/60Hz –15% | เฟสเดียว/3 เฟส, 200 – 240V + 10% 50/60Hz –15% | เฟสเดียว/3 เฟส, 200 – 240V + 10% 50/60Hz –15% |
| แรงดันไฟฟ้าวงจรหลัก (200V E/F-frame) | 3 เฟส, 200 – 230V + 10% 50/60Hz –15% | 3 เฟส, 200 – 230V + 10% 50/60Hz –15% | 3 เฟส, 200 – 230V + 10% 50/60Hz –15% |
| แรงดันไฟฟ้าวงจรควบคุม (A ถึง D-frame) | เฟสเดียว, 200 – 240V + 10% 50/60Hz –15% | เฟสเดียว, 200 – 240V + 10% 50/60Hz –15% | เฟสเดียว, 200 – 240V + 10% 50/60Hz –15% |
| แรงดันไฟฟ้าวงจรควบคุม (E/F-frame) | เฟสเดียว, 200 – 230V + 10% 50/60Hz –15% | เฟสเดียว, 200 – 230V + 10% 50/60Hz –15% | เฟสเดียว, 200 – 230V + 10% 50/60Hz –15% |
| อุณหภูมิในการทำงาน | 0 ถึง 55°C | 0 ถึง 55°C | 0 ถึง 55°C |
| อุณหภูมิในการจัดเก็บ | –20 ถึง +80°C | –20 ถึง +80°C | –20 ถึง +80°C |
| ความชื้น | ขณะทำงานและจัดเก็บ: 90%RH หรือน้อยกว่า (ไม่มีการควบแน่น) | ขณะทำงานและจัดเก็บ: 90%RH หรือน้อยกว่า (ไม่มีการควบแน่น) | ขณะทำงานและจัดเก็บ: 90%RH หรือน้อยกว่า (ไม่มีการควบแน่น) |
| ระดับความสูง | 1000m หรือต่ำกว่า | 1000m หรือต่ำกว่า | 1000m หรือต่ำกว่า |
| ความต้านทานการสั่นสะเทือน | 5.88 m/s² หรือน้อยกว่า, 10 ถึง 60Hz (ไม่ใช้งานต่อเนื่องที่จุดเรโซแนนซ์) | 5.88 m/s² หรือน้อยกว่า, 10 ถึง 60Hz (ไม่ใช้งานต่อเนื่องที่จุดเรโซแนนซ์) | 5.88 m/s² หรือน้อยกว่า, 10 ถึง 60Hz (ไม่ใช้งานต่อเนื่องที่จุดเรโซแนนซ์) |
| วิธีการควบคุม | การขับเคลื่อนคลื่นไซน์ PWM แบบ IGBT (IGBT PWM Sinusoidal wave drive) | การขับเคลื่อนคลื่นไซน์ PWM แบบ IGBT (IGBT PWM Sinusoidal wave drive) | การขับเคลื่อนคลื่นไซน์ PWM แบบ IGBT (IGBT PWM Sinusoidal wave drive) |
| ระบบป้อนกลับเอ็นโค้ดเดอร์ (Encoder) | เอ็นโค้ดเดอร์ (Encoder) แบบ 17-bit (ความละเอียด 131072) แบบสัมบูรณ์/แบบเพิ่มตำแหน่ง; เอ็นโค้ดเดอร์แบบเพิ่มตำแหน่ง 2500 P/r (ความละเอียด 10000) | เอ็นโค้ดเดอร์ (Encoder) แบบ 17-bit (ความละเอียด 131072) แบบสัมบูรณ์/แบบเพิ่มตำแหน่ง; เอ็นโค้ดเดอร์แบบเพิ่มตำแหน่ง 2500 P/r (ความละเอียด 10000) | เอ็นโค้ดเดอร์ (Encoder) แบบ 17-bit (ความละเอียด 131072) แบบสัมบูรณ์/แบบเพิ่มตำแหน่ง; เอ็นโค้ดเดอร์แบบเพิ่มตำแหน่ง 2500 P/r (ความละเอียด 10000) |
| ระบบป้อนกลับสเกลภายนอก | Mitutoyo AT500 series (ความละเอียด 0.05mm, สูงสุด 2 m/s); Mitutoyo ST771 (ความละเอียด 0.5mm, สูงสุด 2 m/s) | Mitutoyo AT500 series (ความละเอียด 0.05mm, สูงสุด 2 m/s); Mitutoyo ST771 (ความละเอียด 0.5mm, สูงสุด 2 m/s) | Mitutoyo AT500 series (ความละเอียด 0.05mm, สูงสุด 2 m/s); Mitutoyo ST771 (ความละเอียด 0.5mm, สูงสุด 2 m/s) |
| อินพุตสัญญาณควบคุม | 10 อินพุต: Servo-ON, การสลับโหมดควบคุม, การสลับขีดจำกัด Gain/แรงบิด, การล้างสัญญาณเตือน (อื่นๆ ขึ้นอยู่กับโหมด) | 10 อินพุต: Servo-ON, การสลับโหมดควบคุม, การสลับขีดจำกัด Gain/แรงบิด, การล้างสัญญาณเตือน (อื่นๆ ขึ้นอยู่กับโหมด) | 10 อินพุต: Servo-ON, การสลับโหมดควบคุม, การสลับขีดจำกัด Gain/แรงบิด, การล้างสัญญาณเตือน (อื่นๆ ขึ้นอยู่กับโหมด) |
| เอาต์พุตสัญญาณควบคุม | 6 เอาต์พุต: สัญญาณเตือนเซอร์โว, พร้อมเซอร์โว, ปลดเบรกภายนอก, การตรวจจับความเร็วเป็นศูนย์, แรงบิดอยู่ในขีดจำกัด (อื่นๆ ขึ้นอยู่กับโหมด) | 6 เอาต์พุต: สัญญาณเตือนเซอร์โว, พร้อมเซอร์โว, ปลดเบรกภายนอก, การตรวจจับความเร็วเป็นศูนย์, แรงบิดอยู่ในขีดจำกัด (อื่นๆ ขึ้นอยู่กับโหมด) | 6 เอาต์พุต: สัญญาณเตือนเซอร์โว, พร้อมเซอร์โว, ปลดเบรกภายนอก, การตรวจจับความเร็วเป็นศูนย์, แรงบิดอยู่ในขีดจำกัด (อื่นๆ ขึ้นอยู่กับโหมด) |
| อินพุตสัญญาณอนาล็อก | 3 อินพุต (A/D 16-bit: 1 อินพุต, A/D 10-bit: 2 อินพุต) | 3 อินพุต (A/D 16-bit: 1 อินพุต, A/D 10-bit: 2 อินพุต) | 3 อินพุต (A/D 16-bit: 1 อินพุต, A/D 10-bit: 2 อินพุต) |
| เอาต์พุตสัญญาณอนาล็อก | 2 เอาต์พุต (สำหรับตรวจสอบ): ตรวจสอบความเร็ว (ความเร็วจริงหรือคำสั่ง), ตรวจสอบแรงบิด (ประมาณ 3V/แรงบิดพิกัด) | 2 เอาต์พุต (สำหรับตรวจสอบ): ตรวจสอบความเร็ว (ความเร็วจริงหรือคำสั่ง), ตรวจสอบแรงบิด (ประมาณ 3V/แรงบิดพิกัด) | 2 เอาต์พุต (สำหรับตรวจสอบ): ตรวจสอบความเร็ว (ความเร็วจริงหรือคำสั่ง), ตรวจสอบแรงบิด (ประมาณ 3V/แรงบิดพิกัด) |
| อินพุตสัญญาณพัลส์ | 4 อินพุต (เลือกได้ระหว่าง line driver หรือ photo-coupler ผ่านพารามิเตอร์) | 4 อินพุต (เลือกได้ระหว่าง line driver หรือ photo-coupler ผ่านพารามิเตอร์) | 4 อินพุต (เลือกได้ระหว่าง line driver หรือ photo-coupler ผ่านพารามิเตอร์) |
| เอาต์พุตสัญญาณพัลส์ | 4 เอาต์พุต: พัลส์เอ็นโค้ดเดอร์ (เฟส A, B, Z) หรือพัลส์สเกลภายนอก (เฟส EXA, EXB, EXZ) ในรูปแบบ line driver; เฟส Z/EXZ ผ่าน open collector | 4 เอาต์พุต: พัลส์เอ็นโค้ดเดอร์ (เฟส A, B, Z) หรือพัลส์สเกลภายนอก (เฟส EXA, EXB, EXZ) ในรูปแบบ line driver; เฟส Z/EXZ ผ่าน open collector | 4 เอาต์พุต: พัลส์เอ็นโค้ดเดอร์ (เฟส A, B, Z) หรือพัลส์สเกลภายนอก (เฟส EXA, EXB, EXZ) ในรูปแบบ line driver; เฟส Z/EXZ ผ่าน open collector |
| การสื่อสาร RS232 | การสื่อสาร 1:1 ไปยังโฮสต์ผ่านอินเทอร์เฟซ RS232 | การสื่อสาร 1:1 ไปยังโฮสต์ผ่านอินเทอร์เฟซ RS232 | การสื่อสาร 1:1 ไปยังโฮสต์ผ่านอินเทอร์เฟซ RS232 |
| การสื่อสาร RS485 | การสื่อสาร 1:n สูงสุด 15 แกนผ่านอินเทอร์เฟซ RS485 | การสื่อสาร 1:n สูงสุด 15 แกนผ่านอินเทอร์เฟซ RS485 | การสื่อสาร 1:n สูงสุด 15 แกนผ่านอินเทอร์เฟซ RS485 |
| แผงด้านหน้า | 5 ปุ่ม (MODE, SET, UP, DOWN, SHIFT); จอแสดงผล LED 6 หลัก | 5 ปุ่ม (MODE, SET, UP, DOWN, SHIFT); จอแสดงผล LED 6 หลัก | 5 ปุ่ม (MODE, SET, UP, DOWN, SHIFT); จอแสดงผล LED 6 หลัก |
| การสร้างพลังงานใหม่ (Regeneration) | A/B-frame: ตัวต้านทานภายนอกเท่านั้น; C ถึง F-frame: ตัวต้านทานสร้างพลังงานใหม่ในตัว (รองรับภายนอกด้วย) | A/B-frame: ตัวต้านทานภายนอกเท่านั้น; C ถึง F-frame: ตัวต้านทานสร้างพลังงานใหม่ในตัว (รองรับภายนอกด้วย) | A/B-frame: ตัวต้านทานภายนอกเท่านั้น; C ถึง F-frame: ตัวต้านทานสร้างพลังงานใหม่ในตัว (รองรับภายนอกด้วย) |
| เบรกแบบไดนามิก (Dynamic Brake) | ตั้งค่าสำหรับ Power-OFF, Servo-OFF, การเปิดใช้งานฟังก์ชันป้องกัน และการยับยั้งการเคลื่อนที่เกินขีดจำกัด | ตั้งค่าสำหรับ Power-OFF, Servo-OFF, การเปิดใช้งานฟังก์ชันป้องกัน และการยับยั้งการเคลื่อนที่เกินขีดจำกัด | ตั้งค่าสำหรับ Power-OFF, Servo-OFF, การเปิดใช้งานฟังก์ชันป้องกัน และการยับยั้งการเคลื่อนที่เกินขีดจำกัด |
| โหมดควบคุม | 7 โหมด: ตำแหน่ง (Position), ความเร็ว (Velocity), แรงบิด (Torque), ตำแหน่ง/ความเร็ว (Position/Velocity), ตำแหน่ง/แรงบิด (Position/Torque), ความเร็ว/แรงบิด (Velocity/Torque), การควบคุมวงจรปิดสมบูรณ์ (Full-closed control) | 7 โหมด: ตำแหน่ง (Position), ความเร็ว (Velocity), แรงบิด (Torque), ตำแหน่ง/ความเร็ว (Position/Velocity), ตำแหน่ง/แรงบิด (Position/Torque), ความเร็ว/แรงบิด (Velocity/Torque), การควบคุมวงจรปิดสมบูรณ์ (Full-closed control) | 7 โหมด: ตำแหน่ง (Position), ความเร็ว (Velocity), แรงบิด (Torque), ตำแหน่ง/ความเร็ว (Position/Velocity), ตำแหน่ง/แรงบิด (Position/Torque), ความเร็ว/แรงบิด (Velocity/Torque), การควบคุมวงจรปิดสมบูรณ์ (Full-closed control) |


ความคิดเห็นของลูกค้า
Mitsubishi MR-J4
Laura Navas
สินค้ายอดเยี่ยม!
2019/12/01
Keyence sensor
EQDR SALES
ของแท้และส่งไว!
2020/02/22