
Envio 24/7

Rastreamento de pedidos em tempo real

Opções de entrega flexíveis


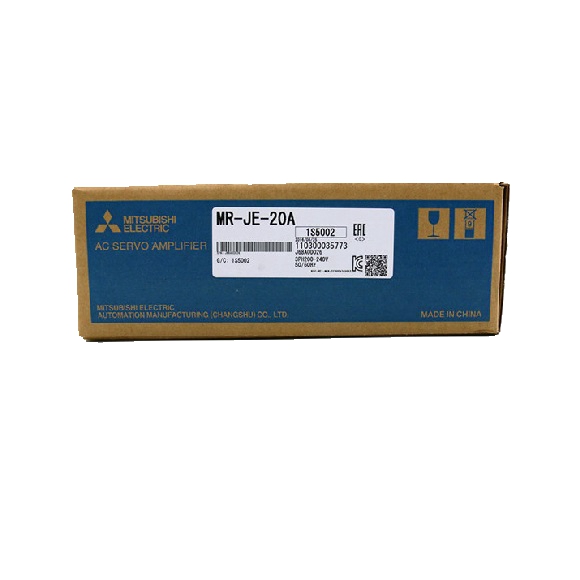
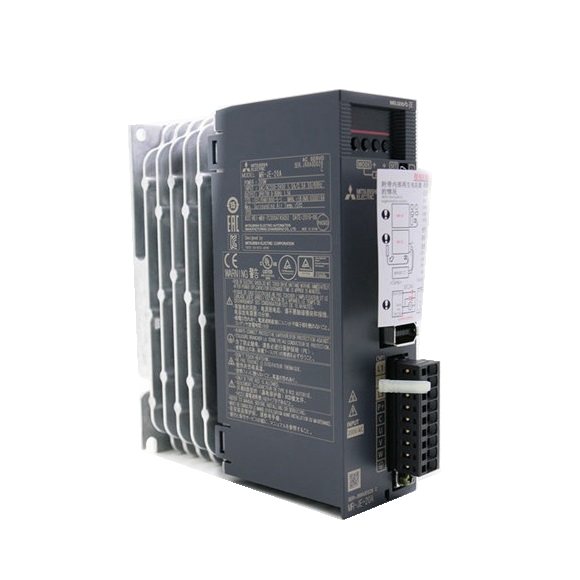
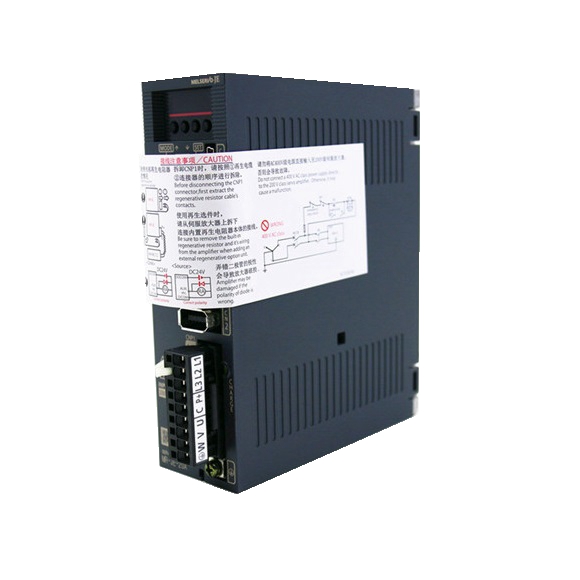
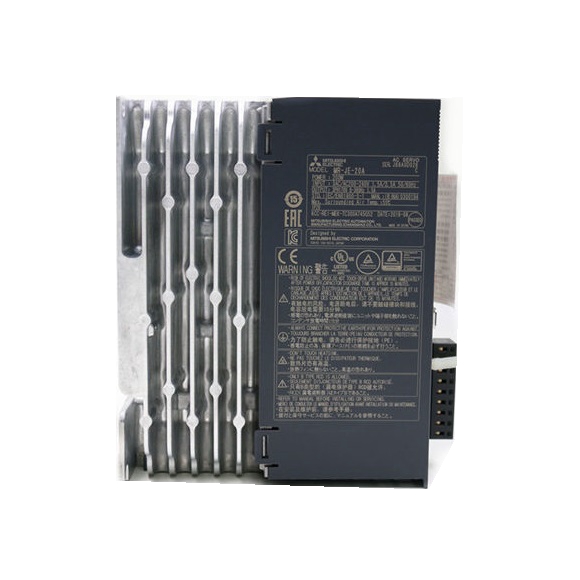
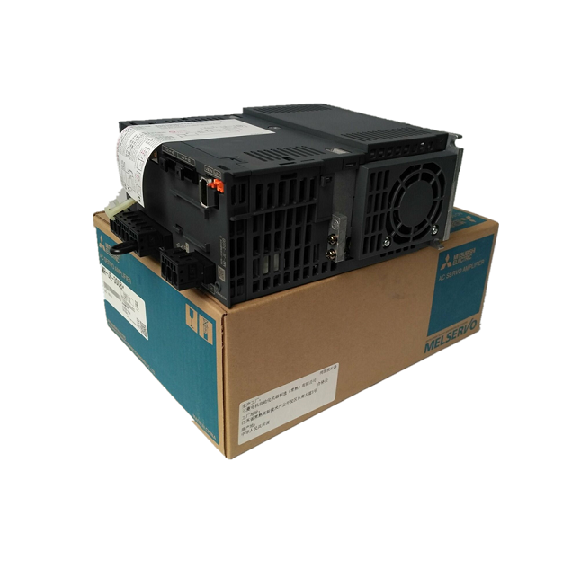
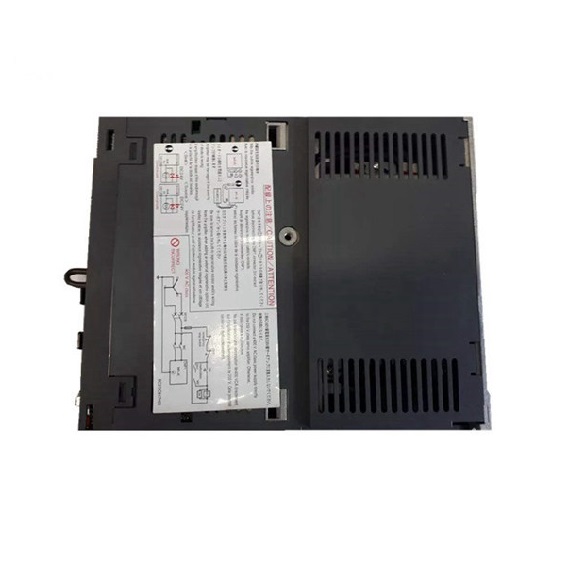
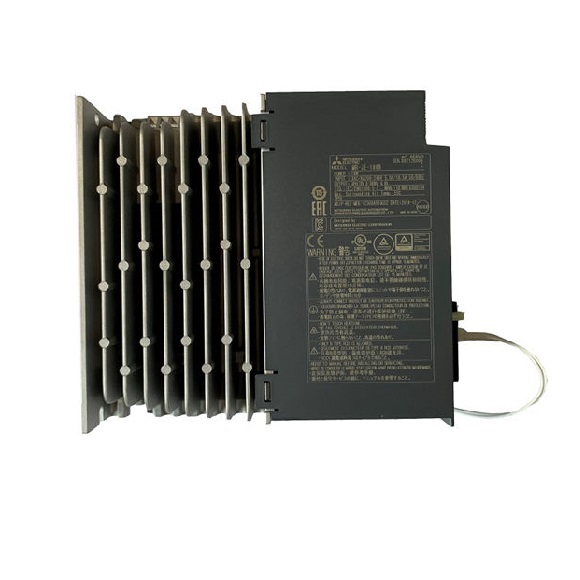
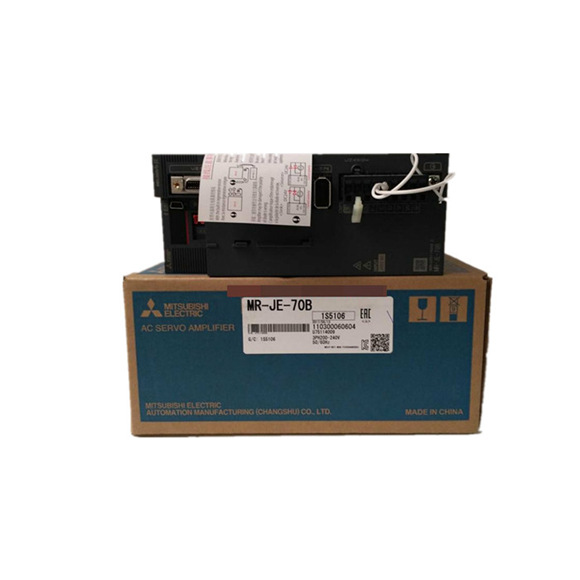
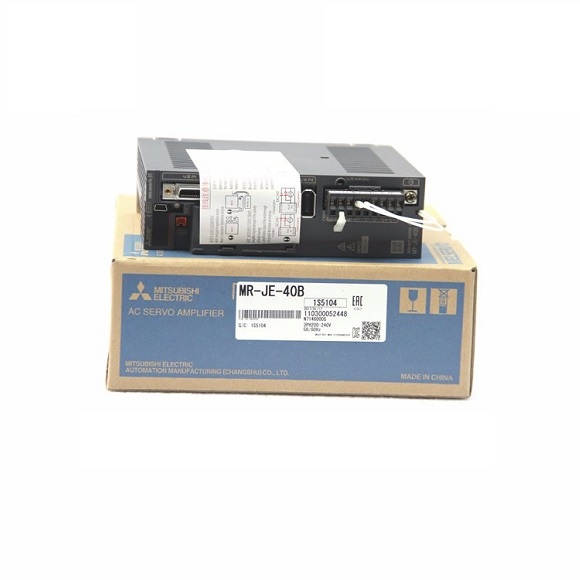
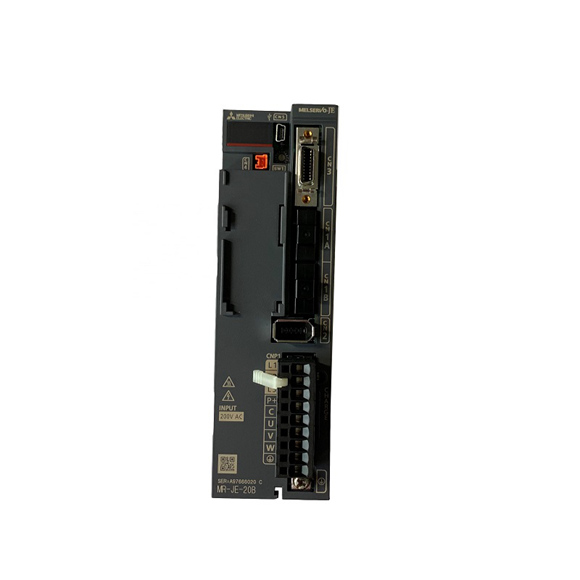
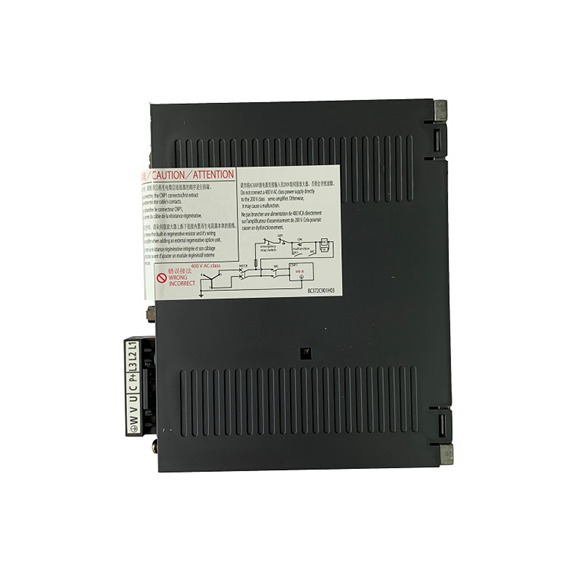
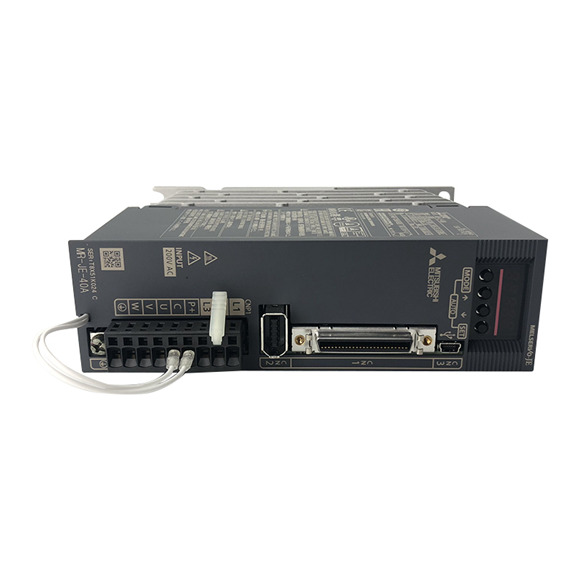
Projetado para ambientes industriais exigentes, o servo drive Mitsubishi MR-JE-20A oferece desempenho excepcional em aplicações de controle de movimento. Este servoamplificador AC de 200W utiliza métodos de controle PWM de onda senoidal e corrente para garantir uma operação suave e de baixo ruído em uma ampla gama de tarefas, desde embalagens e robótica até automação geral. O drive suporta múltiplos modos de controle — posição, velocidade e torque — com engrenamento eletrônico preciso e feedback de encoder de alta resolução de 131072 pulsos/volta. Suas robustas capacidades de comunicação, incluindo USB para ajuste local e RS-422/RS-485 para redes multi-eixo (até 32 eixos), facilitam a integração perfeita em sistemas complexos. O MR-JE-20A é equipado com funções de proteção como desligamentos por sobrecorrente, sobrecarga e subtensão, garantindo segurança operacional e longevidade. Com um design compacto de refrigeração natural e classificação IP20, é ideal para instalações com espaço limitado, oferecendo desempenho confiável em temperaturas de 0°C a 55°C e resistência a vibrações de até 5,9 m/s². Este drive está totalmente em conformidade com os padrões globais, tornando-o uma escolha versátil para automação de precisão.
| Parâmetro | MR-JE-10A | MR-JE-20A | MR-JE-70A | MR-JE-100A | MR-JE-200A | MR-JE-300A |
|---|---|---|---|---|---|---|
| Tensão Nominal de Saída | Trifásica 170 V AC | Trifásica 170 V AC | Trifásica 170 V AC | Trifásica 170 V AC | Trifásica 170 V AC | Trifásica 170 V AC |
| Corrente Nominal [A] | 1,1 | 1,5 | 5,8 | 6 | 11 | 11 |
| Tensão/Frequência (Nota 1) | Trifásica ou monofásica 200 V AC a 240 V AC, 50/60 Hz | Trifásica ou monofásica 200 V AC a 240 V AC, 50/60 Hz (Nota 9) | Trifásica 200 V AC a 240 V AC, 50/60 Hz | Trifásica 200 V AC a 240 V AC, 50/60 Hz | Trifásica 200 V AC a 240 V AC, 50/60 Hz | Trifásica 200 V AC a 240 V AC, 50/60 Hz |
| Corrente Nominal (Nota 7) [A] | 0,9 | 1,5 | 3,8 | 5 | 10,5 | 14 |
| Flutuação de Tensão Permitida | Trifásica ou monofásica 170 V AC a 264 V AC | Trifásica ou monofásica 170 V AC a 264 V AC (Nota 9) | Trifásica 170 V AC a 264 V AC | Trifásica 170 V AC a 264 V AC | Trifásica 170 V AC a 264 V AC | Trifásica 170 V AC a 264 V AC |
| Flutuação de Frequência Permitida | ±5% máximo | ±5% máximo | ±5% máximo | ±5% máximo | ±5% máximo | ±5% máximo |
| Alimentação da Interface | 24 V DC ± 10% (capacidade de corrente necessária: 0,3 A) | 24 V DC ± 10% (capacidade de corrente necessária: 0,3 A) | 24 V DC ± 10% (capacidade de corrente necessária: 0,3 A) | 24 V DC ± 10% (capacidade de corrente necessária: 0,3 A) | 24 V DC ± 10% (capacidade de corrente necessária: 0,3 A) | 24 V DC ± 10% (capacidade de corrente necessária: 0,3 A) |
| Método de Controle | Controle PWM de onda senoidal / método de controle de corrente | Controle PWM de onda senoidal / método de controle de corrente | Controle PWM de onda senoidal / método de controle de corrente | Controle PWM de onda senoidal / método de controle de corrente | Controle PWM de onda senoidal / método de controle de corrente | Controle PWM de onda senoidal / método de controle de corrente |
| Potência Regenerativa Suportável (Resistor Interno) [W] | – | – | 20 | 20 | 100 | 100 |
| Freio Dinâmico | Integrado (Nota 4, 8) | Integrado (Nota 4, 8) | Integrado (Nota 4, 8) | Integrado (Nota 4, 8) | Integrado (Nota 4, 8) | Integrado (Nota 4, 8) |
| Função de Comunicação | USB: Conectar um computador pessoal (compatível com MR Configurator2) | USB: Conectar um computador pessoal (compatível com MR Configurator2) | USB: Conectar um computador pessoal (compatível com MR Configurator2) | USB: Conectar um computador pessoal (compatível com MR Configurator2) | USB: Conectar um computador pessoal (compatível com MR Configurator2) | USB: Conectar um computador pessoal (compatível com MR Configurator2) |
| RS-422/RS-485 (Nota 10): Conectar um controlador (comunicação 1:n até 32 eixos) (Nota 6) | RS-422/RS-485 (Nota 10): Conectar um controlador (comunicação 1:n até 32 eixos) (Nota 6) | RS-422/RS-485 (Nota 10): Conectar um controlador (comunicação 1:n até 32 eixos) (Nota 6) | RS-422/RS-485 (Nota 10): Conectar um controlador (comunicação 1:n até 32 eixos) (Nota 6) | RS-422/RS-485 (Nota 10): Conectar um controlador (comunicação 1:n até 32 eixos) (Nota 6) | RS-422/RS-485 (Nota 10): Conectar um controlador (comunicação 1:n até 32 eixos) (Nota 6) | |
| Pulso de Saída do Encoder | Compatível (pulso de fase A/B/Z) | Compatível (pulso de fase A/B/Z) | Compatível (pulso de fase A/B/Z) | Compatível (pulso de fase A/B/Z) | Compatível (pulso de fase A/B/Z) | Compatível (pulso de fase A/B/Z) |
| Monitor Analógico | 2 canais | 2 canais | 2 canais | 2 canais | 2 canais | 2 canais |
| Frequência Máxima de Pulso de Entrada | 4 Mpulsos/s (receptor diferencial), 200 kpulsos/s (coletor aberto) | 4 Mpulsos/s (receptor diferencial), 200 kpulsos/s (coletor aberto) | 4 Mpulsos/s (receptor diferencial), 200 kpulsos/s (coletor aberto) | 4 Mpulsos/s (receptor diferencial), 200 kpulsos/s (coletor aberto) | 4 Mpulsos/s (receptor diferencial), 200 kpulsos/s (coletor aberto) | 4 Mpulsos/s (receptor diferencial), 200 kpulsos/s (coletor aberto) |
| Pulso de Feedback de Posicionamento | Resolução do encoder: 131072 pulsos/volta | Resolução do encoder: 131072 pulsos/volta | Resolução do encoder: 131072 pulsos/volta | Resolução do encoder: 131072 pulsos/volta | Resolução do encoder: 131072 pulsos/volta | Resolução do encoder: 131072 pulsos/volta |
| Fator de Multiplicação do Pulso de Comando | Engrenagem eletrônica múltiplo A/B, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 | Engrenagem eletrônica múltiplo A/B, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 | Engrenagem eletrônica múltiplo A/B, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 | Engrenagem eletrônica múltiplo A/B, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 | Engrenagem eletrônica múltiplo A/B, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 | Engrenagem eletrônica múltiplo A/B, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 |
| Configuração da Largura de Posicionamento Completo | 0 pulso a ±65535 pulsos (unidade de pulso de comando) | 0 pulso a ±65535 pulsos (unidade de pulso de comando) | 0 pulso a ±65535 pulsos (unidade de pulso de comando) | 0 pulso a ±65535 pulsos (unidade de pulso de comando) | 0 pulso a ±65535 pulsos (unidade de pulso de comando) | 0 pulso a ±65535 pulsos (unidade de pulso de comando) |
| Excesso de Erro | ±3 rotações | ±3 rotações | ±3 rotações | ±3 rotações | ±3 rotações | ±3 rotações |
| Limite de Torque | Configurado por parâmetros ou entrada analógica externa (0 V DC a +10 V DC / torque máximo) | Configurado por parâmetros ou entrada analógica externa (0 V DC a +10 V DC / torque máximo) | Configurado por parâmetros ou entrada analógica externa (0 V DC a +10 V DC / torque máximo) | Configurado por parâmetros ou entrada analógica externa (0 V DC a +10 V DC / torque máximo) | Configurado por parâmetros ou entrada analógica externa (0 V DC a +10 V DC / torque máximo) | Configurado por parâmetros ou entrada analógica externa (0 V DC a +10 V DC / torque máximo) |
| Modo de Controle de Velocidade | Comando de velocidade analógico 1:2000, comando de velocidade interno 1:5000 | Comando de velocidade analógico 1:2000, comando de velocidade interno 1:5000 | Comando de velocidade analógico 1:2000, comando de velocidade interno 1:5000 | Comando de velocidade analógico 1:2000, comando de velocidade interno 1:5000 | Comando de velocidade analógico 1:2000, comando de velocidade interno 1:5000 | Comando de velocidade analógico 1:2000, comando de velocidade interno 1:5000 |
O que dizem nossos clientes
Mitsubishi MR-J4
Laura Navas
Ótimo produto!
2019/12/01
Keyence sensor
EQDR SALES
Original e rápido!
2020/02/22