
משלוח 24/7

מעקב הזמנות בזמן אמת

אפשרויות משלוח גמישות


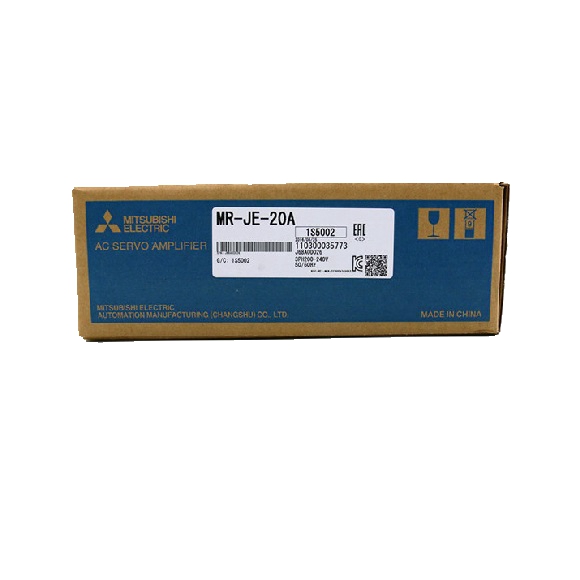
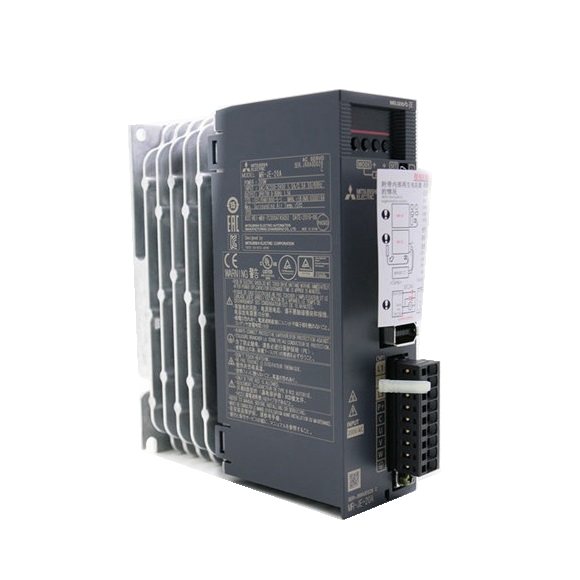
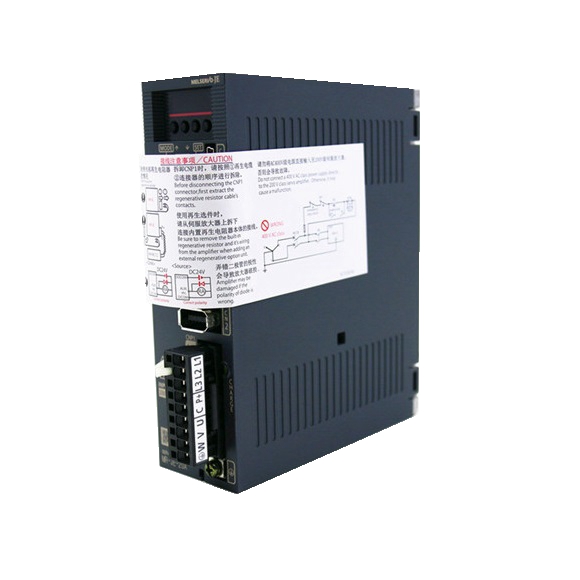
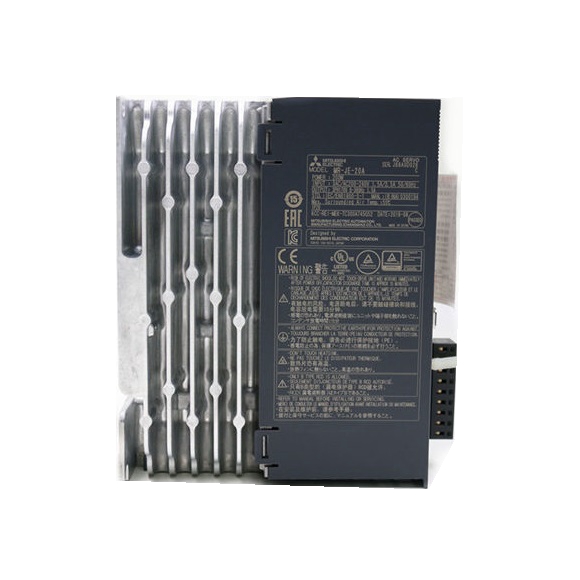
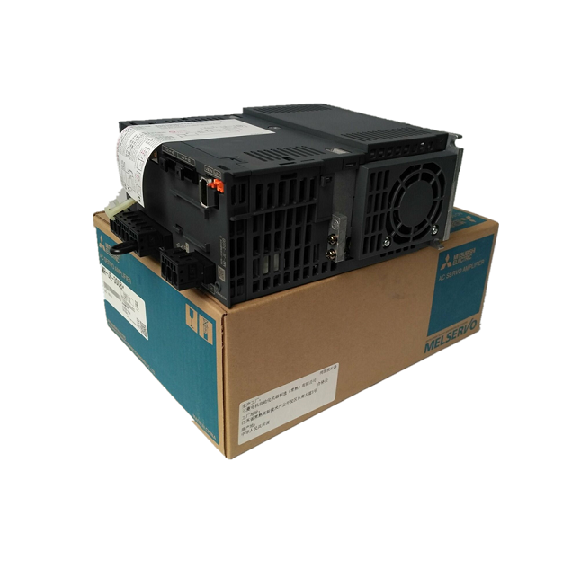
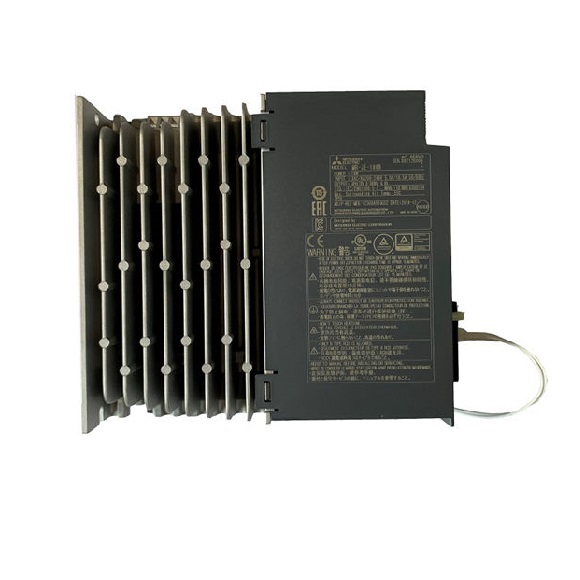
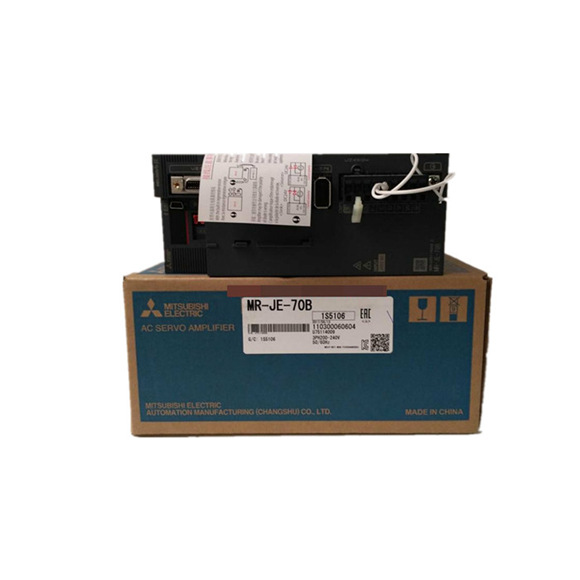
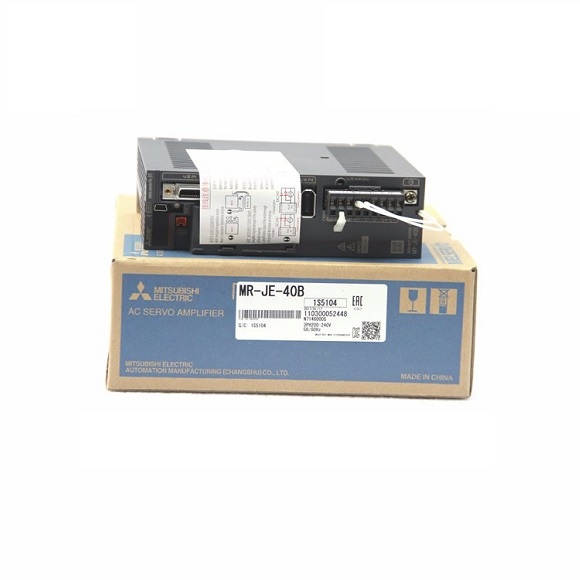
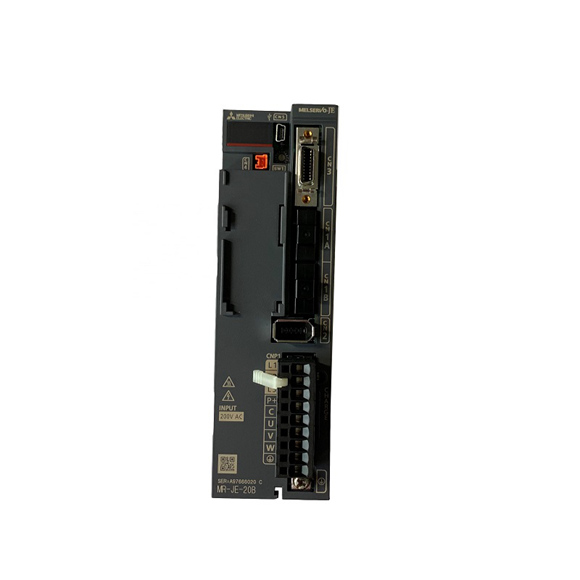
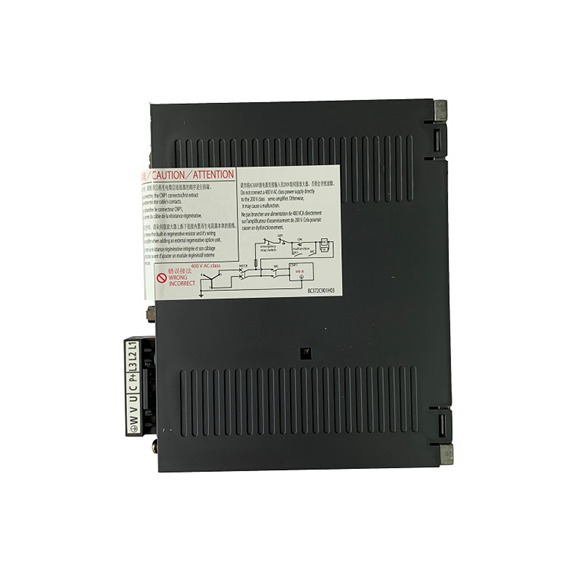
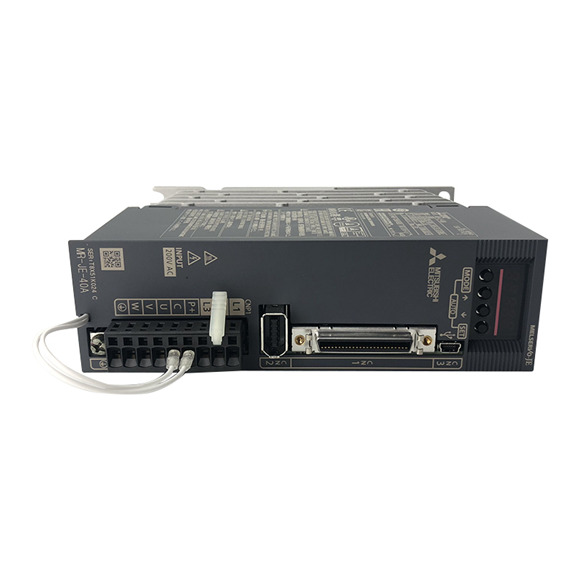
מהונדס לסביבות תעשייתיות תובעניות, כונן הסרו Mitsubishi MR-JE-20A מספק ביצועים יוצאי דופן ביישומי בקרת תנועה. מגבר סרו AC זה בהספק 200W משתמש בשיטות בקרת PWM גל סינוס ובקרת זרם כדי להבטיח פעולה חלקה ורבת-רעש נמוך במגוון רחב של משימות, החל מאריזה ורובוטיקה ועד אוטומציה כללית. הכונן תומך במספר מצבי בקרה - מיקום, מהירות ומומנט - עם גיר אלקטרוני מדויק ומשוב מקודד ברזולוציה גבוהה של 131072 פולסים/סיבוב. יכולות התקשורת החזקות שלו, כולל USB לכיוון מקומי ו-RS-422/RS-485 לרשתות רב-ציריות (עד 32 צירים), מאפשרות אינטגרציה חלקה במערכות מורכבות. ה-MR-JE-20A מצויד בפונקציות הגנה כגון כיבוי בזרם יתר, עומס יתר ומתח נמוך, המבטיחות בטיחות תפעולית ואורך חיים. עם עיצוב קומפקטי בקירור טבעי ודירוג IP20, הוא אידיאלי להתקנות מוגבלות מקום, ומציע ביצועים אמינים בטמפרטורות מ-0°C עד 55°C ועמידות רטט עד 5.9 m/s². כונן זה תואם באופן מלא לתקנים גלובליים, מה שהופך אותו לבחירה רב-תכליתית לאוטומציה מדויקת.
| פרמטר | MR-JE-10A | MR-JE-20A | MR-JE-70A | MR-JE-100A | MR-JE-200A | MR-JE-300A |
|---|---|---|---|---|---|---|
| מתח מוצא נקוב | תלת-פאזי 170 V AC | תלת-פאזי 170 V AC | תלת-פאזי 170 V AC | תלת-פאזי 170 V AC | תלת-פאזי 170 V AC | תלת-פאזי 170 V AC |
| זרם נקוב [A] | 1.1 | 1.5 | 5.8 | 6 | 11 | 11 |
| מתח/תדר (הערה 1) | תלת-פאזי או חד-פאזי 200 V AC עד 240 V AC, 50/60 Hz | תלת-פאזי או חד-פאזי 200 V AC עד 240 V AC, 50/60 Hz (הערה 9) | תלת-פאזי 200 V AC עד 240 V AC, 50/60 Hz | תלת-פאזי 200 V AC עד 240 V AC, 50/60 Hz | תלת-פאזי 200 V AC עד 240 V AC, 50/60 Hz | תלת-פאזי 200 V AC עד 240 V AC, 50/60 Hz |
| זרם נקוב (הערה 7) [A] | 0.9 | 1.5 | 3.8 | 5 | 10.5 | 14 |
| תנודת מתח מותרת | תלת-פאזי או חד-פאזי 170 V AC עד 264 V AC | תלת-פאזי או חד-פאזי 170 V AC עד 264 V AC (הערה 9) | תלת-פאזי 170 V AC עד 264 V AC | תלת-פאזי 170 V AC עד 264 V AC | תלת-פאזי 170 V AC עד 264 V AC | תלת-פאזי 170 V AC עד 264 V AC |
| תנודת תדר מותרת | ±5% מקסימום | ±5% מקסימום | ±5% מקסימום | ±5% מקסימום | ±5% מקסימום | ±5% מקסימום |
| ספק כוח ממשק | 24 V DC ± 10% (קיבולת זרם נדרשת: 0.3 A) | 24 V DC ± 10% (קיבולת זרם נדרשת: 0.3 A) | 24 V DC ± 10% (קיבולת זרם נדרשת: 0.3 A) | 24 V DC ± 10% (קיבולת זרם נדרשת: 0.3 A) | 24 V DC ± 10% (קיבולת זרם נדרשת: 0.3 A) | 24 V DC ± 10% (קיבולת זרם נדרשת: 0.3 A) |
| שיטת בקרה | בקרת PWM גל סינוס / שיטת בקרת זרם | בקרת PWM גל סינוס / שיטת בקרת זרם | בקרת PWM גל סינוס / שיטת בקרת זרם | בקרת PWM גל סינוס / שיטת בקרת זרם | בקרת PWM גל סינוס / שיטת בקרת זרם | בקרת PWM גל סינוס / שיטת בקרת זרם |
| הספק התאוששות נסבל (נגד מובנה) [W] | – | – | 20 | 20 | 100 | 100 |
| בלם דינמי | מובנה (הערה 4, 8) | מובנה (הערה 4, 8) | מובנה (הערה 4, 8) | מובנה (הערה 4, 8) | מובנה (הערה 4, 8) | מובנה (הערה 4, 8) |
| פונקציית תקשורת | USB: חיבור מחשב אישי (תואם MR Configurator2) | USB: חיבור מחשב אישי (תואם MR Configurator2) | USB: חיבור מחשב אישי (תואם MR Configurator2) | USB: חיבור מחשב אישי (תואם MR Configurator2) | USB: חיבור מחשב אישי (תואם MR Configurator2) | USB: חיבור מחשב אישי (תואם MR Configurator2) |
| RS-422/RS-485 (הערה 10): חיבור בקר (תקשורת 1:n עד 32 צירים) (הערה 6) | RS-422/RS-485 (הערה 10): חיבור בקר (תקשורת 1:n עד 32 צירים) (הערה 6) | RS-422/RS-485 (הערה 10): חיבור בקר (תקשורת 1:n עד 32 צירים) (הערה 6) | RS-422/RS-485 (הערה 10): חיבור בקר (תקשורת 1:n עד 32 צירים) (הערה 6) | RS-422/RS-485 (הערה 10): חיבור בקר (תקשורת 1:n עד 32 צירים) (הערה 6) | RS-422/RS-485 (הערה 10): חיבור בקר (תקשורת 1:n עד 32 צירים) (הערה 6) | |
| פולס מוצא מקודד | תואם (פולס פאזה A/B/Z) | תואם (פולס פאזה A/B/Z) | תואם (פולס פאזה A/B/Z) | תואם (פולס פאזה A/B/Z) | תואם (פולס פאזה A/B/Z) | תואם (פולס פאזה A/B/Z) |
| צג אנלוגי | 2 ערוצים | 2 ערוצים | 2 ערוצים | 2 ערוצים | 2 ערוצים | 2 ערוצים |
| תדר פולס כניסה מקסימלי | 4 Mpulses/s (מקלט דיפרנציאלי), 200 kpulses/s (אספן פתוח) | 4 Mpulses/s (מקלט דיפרנציאלי), 200 kpulses/s (אספן פתוח) | 4 Mpulses/s (מקלט דיפרנציאלי), 200 kpulses/s (אספן פתוח) | 4 Mpulses/s (מקלט דיפרנציאלי), 200 kpulses/s (אספן פתוח) | 4 Mpulses/s (מקלט דיפרנציאלי), 200 kpulses/s (אספן פתוח) | 4 Mpulses/s (מקלט דיפרנציאלי), 200 kpulses/s (אספן פתוח) |
| פולס משוב מיקום | רזולוציית מקודד: 131072 פולסים/סיבוב | רזולוציית מקודד: 131072 פולסים/סיבוב | רזולוציית מקודד: 131072 פולסים/סיבוב | רזולוציית מקודד: 131072 פולסים/סיבוב | רזולוציית מקודד: 131072 פולסים/סיבוב | רזולוציית מקודד: 131072 פולסים/סיבוב |
| גורם הכפלת פולס פקודה | גיר אלקטרוני כפולה A/B, A: 1 עד 16777215, B: 1 עד 16777215, 1/10 < A/B < 4000 | גיר אלקטרוני כפולה A/B, A: 1 עד 16777215, B: 1 עד 16777215, 1/10 < A/B < 4000 | גיר אלקטרוני כפולה A/B, A: 1 עד 16777215, B: 1 עד 16777215, 1/10 < A/B < 4000 | גיר אלקטרוני כפולה A/B, A: 1 עד 16777215, B: 1 עד 16777215, 1/10 < A/B < 4000 | גיר אלקטרוני כפולה A/B, A: 1 עד 16777215, B: 1 עד 16777215, 1/10 < A/B < 4000 | גיר אלקטרוני כפולה A/B, A: 1 עד 16777215, B: 1 עד 16777215, 1/10 < A/B < 4000 |
| הגדרת רוחב השלמת מיקום | 0 פולס עד ±65535 פולסים (יחידת פולס פקודה) | 0 פולס עד ±65535 פולסים (יחידת פולס פקודה) | 0 פולס עד ±65535 פולסים (יחידת פולס פקודה) | 0 פולס עד ±65535 פולסים (יחידת פולס פקודה) | 0 פולס עד ±65535 פולסים (יחידת פולס פקודה) | 0 פולס עד ±65535 פולסים (יחידת פולס פקודה) |
| חריגה שגויה | ±3 סיבובים | ±3 סיבובים | ±3 סיבובים | ±3 סיבובים | ±3 סיבובים | ±3 סיבובים |
| מגבלת מומנט | נקבע על ידי פרמטרים או כניסה אנלוגית חיצונית (0 V DC עד +10 V DC / מומנט מקסימלי) | נקבע על ידי פרמטרים או כניסה אנלוגית חיצונית (0 V DC עד +10 V DC / מומנט מקסימלי) | נקבע על ידי פרמטרים או כניסה אנלוגית חיצונית (0 V DC עד +10 V DC / מומנט מקסימלי) | נקבע על ידי פרמטרים או כניסה אנלוגית חיצונית (0 V DC עד +10 V DC / מומנט מקסימלי) | נקבע על ידי פרמטרים או כניסה אנלוגית חיצונית (0 V DC עד +10 V DC / מומנט מקסימלי) | נקבע על ידי פרמטרים או כניסה אנלוגית חיצונית (0 V DC עד +10 V DC / מומנט מקסימלי) |
| מצב בקרת מהירות | פקודת מהירות אנלוגית 1:2000, פקודת מהירות פנימית 1:5000 | פקודת מהירות אנלוגית 1:2000, פקודת מהירות פנימית 1:5000 | פקודת מהירות אנלוגית 1:2000, פקודת מהירות פנימית 1:5000 | פקודת מהירות אנלוגית 1:2000, פקודת מהירות פנימית 1:5000 | פקודת מהירות אנלוגית 1:2000, פקודת מהירות פנימית 1:5000 | פקודת מהירות אנלוגית 1:2000, פקודת מהירות פנימית 1:5000 |
מה הלקוחות שלנו אומרים
Mitsubishi MR-J4
Laura Navas
מוצר מצוין!
2019/12/01
Keyence sensor
EQDR SALES
מקורי ומהיר!
2020/02/22