
Envio 24/7

Rastreamento de pedidos em tempo real

Opções de entrega flexíveis


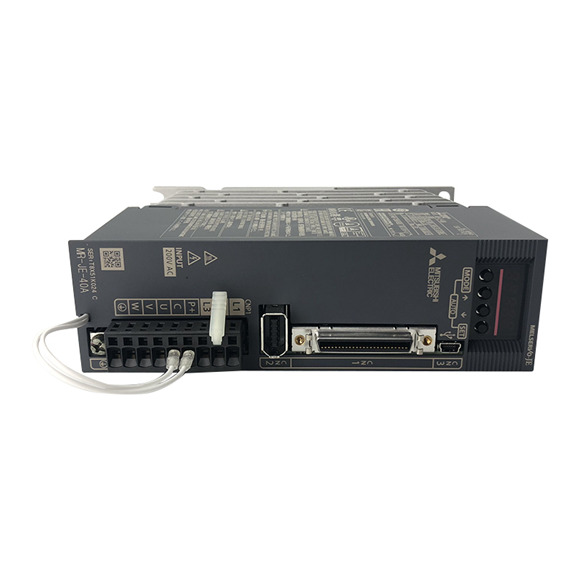
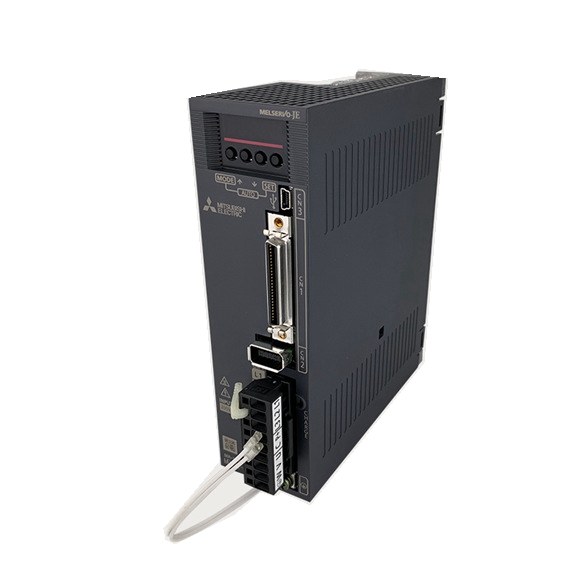
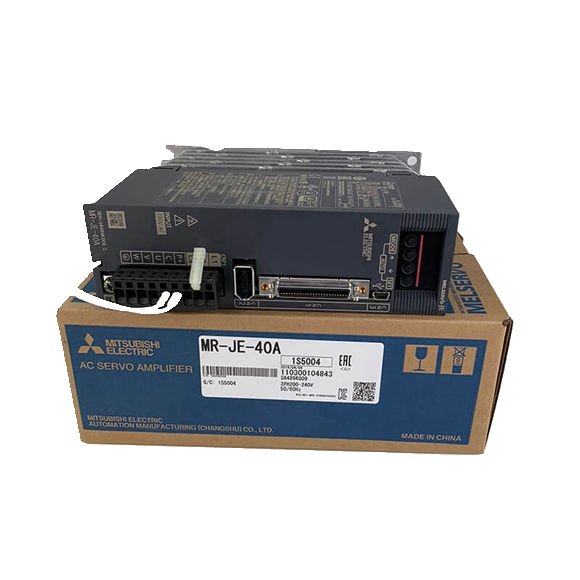
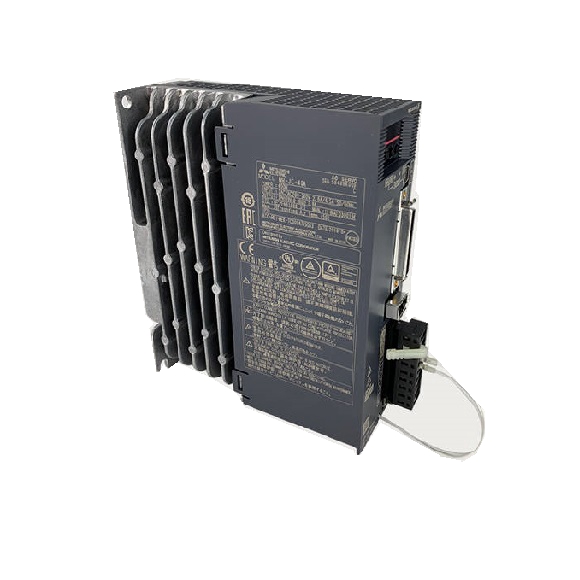
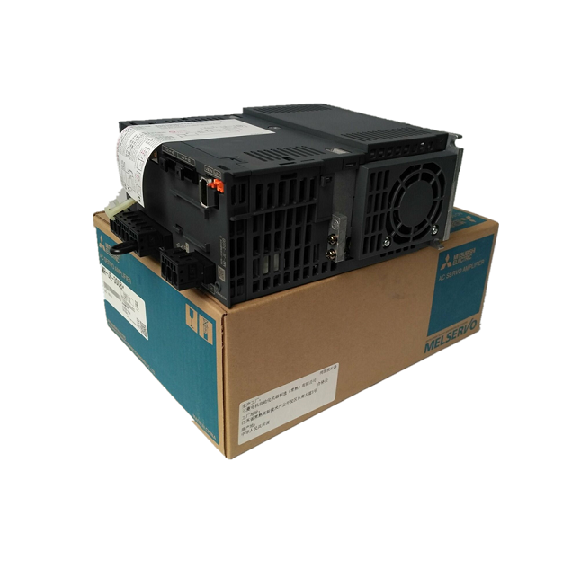
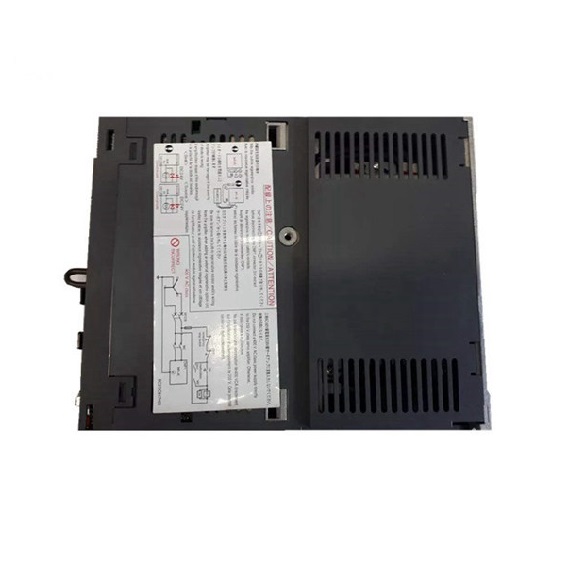
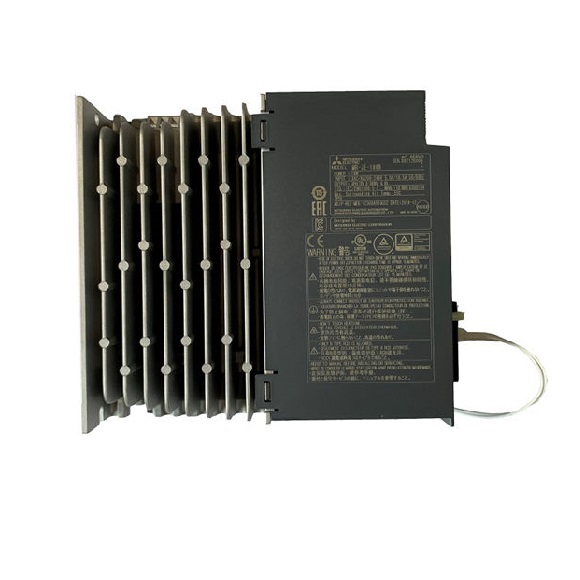
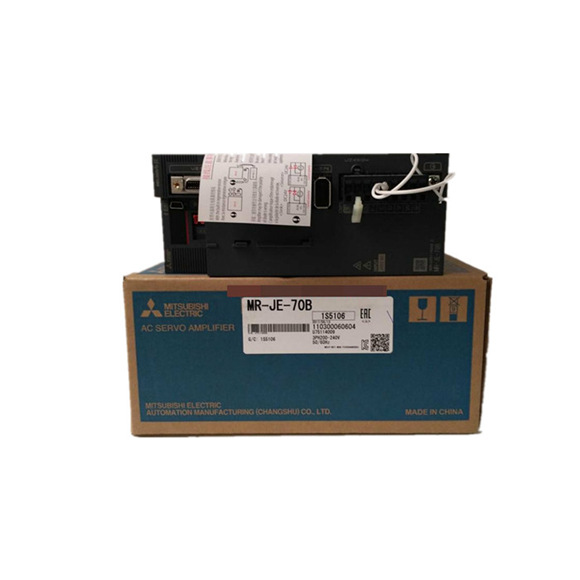
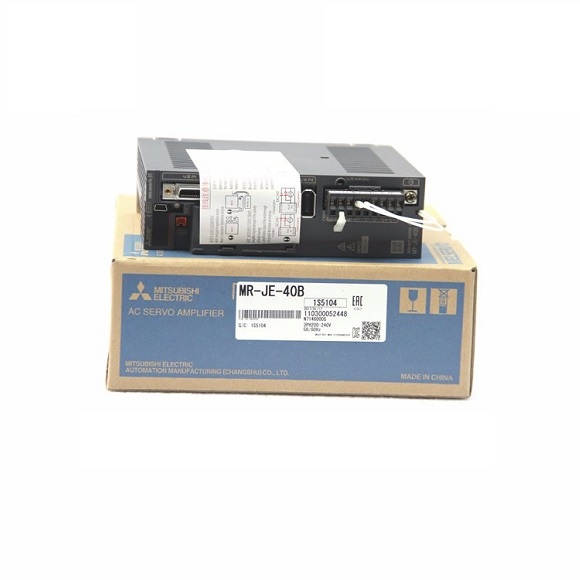
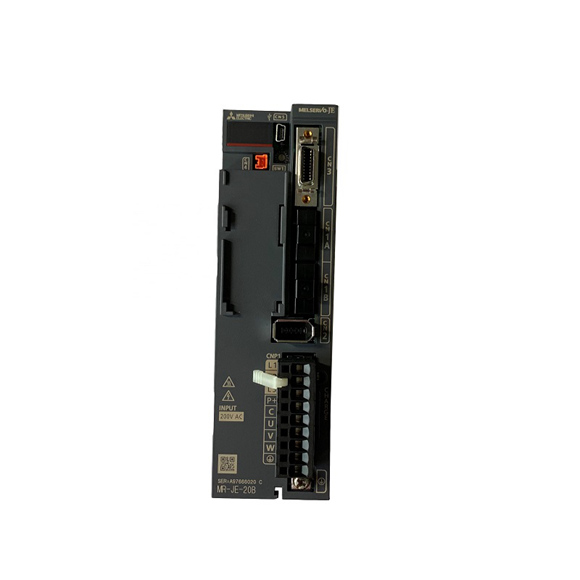
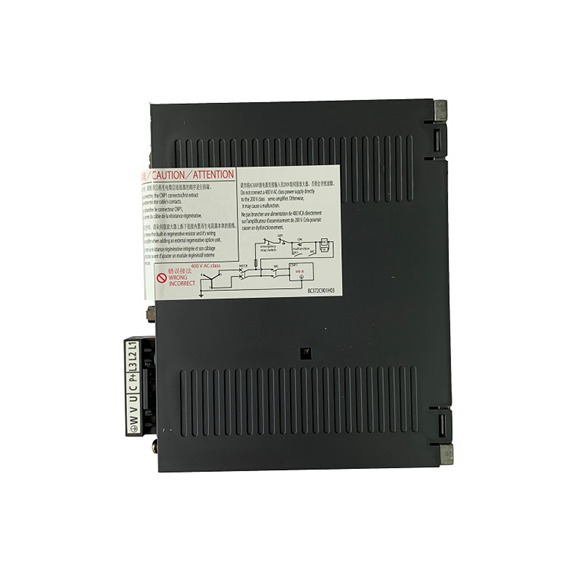
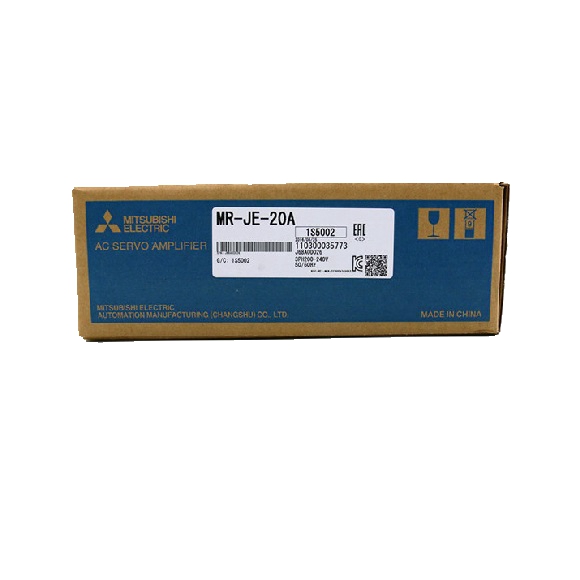
O Mitsubishi MR-JE-40A é um servo drive de 400W de última geração, projetado para oferecer desempenho e confiabilidade excepcionais em um amplo espectro de aplicações industriais. Este drive utiliza métodos de controle PWM de onda senoidal e controle de corrente para garantir uma operação suave e precisa do motor. Ele é projetado para aceitar entradas de alimentação CA trifásica e monofásica de 200-240V (50/60 Hz), proporcionando flexibilidade em diversos ambientes elétricos. O drive fornece um sinal CA trifásico de 170V com uma corrente nominal de 1,5A, tornando-o adequado para acionar motores servo compatíveis com precisão. Seu conjunto robusto de recursos inclui um freio dinâmico embutido para desaceleração rápida e um resistor de regeneração que pode tolerar até 20W de potência regenerativa, aumentando a eficiência energética durante a frenagem. O MR-JE-40A também incorpora um conjunto abrangente de funções de proteção, como desligamento por sobrecorrente, desligamento por sobretensão regenerativa, desligamento por sobrecarga, proteção contra superaquecimento do motor servo, proteção contra erro do encoder e proteção contra subtensão, garantindo estabilidade operacional de longo prazo. Com um tamanho compacto e massa de apenas 0,8 kg, este drive é uma excelente escolha para aplicações onde o espaço é limitado, sem comprometer o desempenho ou a confiabilidade. Ele suporta conectividade USB para fácil configuração via MR Configurator2 e comunicação RS-422/RS-485 para controle multieixo, tornando-o um componente versátil para sistemas de automação modernos.
| Parâmetro | MR-JE-10A | MR-JE-20A | MR-JE-40A | MR-JE-70A | MR-JE-100A | MR-JE-200A | MR-JE-300A |
|---|---|---|---|---|---|---|---|
| Tensão Nominal de Saída | Trifásica 170 V CA | Trifásica 170 V CA | Trifásica 170 V CA | Trifásica 170 V CA | Trifásica 170 V CA | Trifásica 170 V CA | Trifásica 170 V CA |
| Corrente Nominal [A] | 1,1 | 1,5 | 1,5 | 5,8 | 6 | 11 | 11 |
| Tensão/Frequência (Nota 1) | Trifásica ou monofásica 200 V CA a 240 V CA, 50 Hz/60 Hz | Trifásica ou monofásica 200 V CA a 240 V CA, 50 Hz/60 Hz | Trifásica ou monofásica 200 V CA a 240 V CA, 50 Hz/60 Hz | Trifásica ou monofásica 200 V CA a 240 V CA, 50 Hz/60 Hz (Nota 9) | Trifásica ou monofásica 200 V CA a 240 V CA, 50 Hz/60 Hz (Nota 9) | Trifásica 200 V CA a 240 V CA, 50 Hz/60 Hz | Trifásica 200 V CA a 240 V CA, 50 Hz/60 Hz |
| Corrente Nominal (Nota 7) [A] | 0,9 | 1,5 | 1,5 | 3,8 | 5 | 10,5 | 14 |
| Flutuação de Tensão Permitida | Trifásica ou monofásica 170 V CA a 264 V CA | Trifásica ou monofásica 170 V CA a 264 V CA | Trifásica ou monofásica 170 V CA a 264 V CA | Trifásica ou monofásica 170 V CA a 264 V CA (Nota 9) | Trifásica ou monofásica 170 V CA a 264 V CA (Nota 9) | Trifásica 170 V CA a 264 V CA | Trifásica 170 V CA a 264 V CA |
| Flutuação de Frequência Permitida | ±5% máximo | ±5% máximo | ±5% máximo | ±5% máximo | ±5% máximo | ±5% máximo | ±5% máximo |
| Alimentação da Interface | 24 V CC ± 10% (capacidade de corrente necessária: 0,3 A) | 24 V CC ± 10% (capacidade de corrente necessária: 0,3 A) | 24 V CC ± 10% (capacidade de corrente necessária: 0,3 A) | 24 V CC ± 10% (capacidade de corrente necessária: 0,3 A) | 24 V CC ± 10% (capacidade de corrente necessária: 0,3 A) | 24 V CC ± 10% (capacidade de corrente necessária: 0,3 A) | 24 V CC ± 10% (capacidade de corrente necessária: 0,3 A) |
| Método de Controle | Controle PWM de onda senoidal/método de controle de corrente | Controle PWM de onda senoidal/método de controle de corrente | Controle PWM de onda senoidal/método de controle de corrente | Controle PWM de onda senoidal/método de controle de corrente | Controle PWM de onda senoidal/método de controle de corrente | Controle PWM de onda senoidal/método de controle de corrente | Controle PWM de onda senoidal/método de controle de corrente |
| Potência Regenerativa Tolerável do Resistor de Regeneração Embutido (Nota 2, 3) [W] | – | – | 20 | 20 | 20 | 100 | 100 |
| Freio Dinâmico | Embutido (Nota 4, 8) | Embutido (Nota 4, 8) | Embutido (Nota 4, 8) | Embutido (Nota 4, 8) | Embutido (Nota 4, 8) | Embutido (Nota 4, 8) | Embutido (Nota 4, 8) |
| Função de Comunicação | USB: Conectar um computador pessoal (compatível com MR Configurator2) | USB: Conectar um computador pessoal (compatível com MR Configurator2) | USB: Conectar um computador pessoal (compatível com MR Configurator2) | USB: Conectar um computador pessoal (compatível com MR Configurator2) | USB: Conectar um computador pessoal (compatível com MR Configurator2) | USB: Conectar um computador pessoal (compatível com MR Configurator2) | USB: Conectar um computador pessoal (compatível com MR Configurator2) |
| RS-422/RS-485 (Nota 10): Conectar um controlador (comunicação 1 : n até 32 eixos) (Nota 6) | RS-422/RS-485 (Nota 10): Conectar um controlador (comunicação 1 : n até 32 eixos) (Nota 6) | RS-422/RS-485 (Nota 10): Conectar um controlador (comunicação 1 : n até 32 eixos) (Nota 6) | RS-422/RS-485 (Nota 10): Conectar um controlador (comunicação 1 : n até 32 eixos) (Nota 6) | RS-422/RS-485 (Nota 10): Conectar um controlador (comunicação 1 : n até 32 eixos) (Nota 6) | RS-422/RS-485 (Nota 10): Conectar um controlador (comunicação 1 : n até 32 eixos) (Nota 6) | RS-422/RS-485 (Nota 10): Conectar um controlador (comunicação 1 : n até 32 eixos) (Nota 6) | |
| Pulso de Saída do Encoder | Compatível (pulso de fase A/B/Z) | Compatível (pulso de fase A/B/Z) | Compatível (pulso de fase A/B/Z) | Compatível (pulso de fase A/B/Z) | Compatível (pulso de fase A/B/Z) | Compatível (pulso de fase A/B/Z) | Compatível (pulso de fase A/B/Z) |
| Monitor Analógico | 2 canais | 2 canais | 2 canais | 2 canais | 2 canais | 2 canais | 2 canais |
| Frequência Máxima de Pulso de Entrada | 4 Mpulsos/s (ao usar receptor diferencial), 200 kpulsos/s (ao usar coletor aberto) | 4 Mpulsos/s (ao usar receptor diferencial), 200 kpulsos/s (ao usar coletor aberto) | 4 Mpulsos/s (ao usar receptor diferencial), 200 kpulsos/s (ao usar coletor aberto) | 4 Mpulsos/s (ao usar receptor diferencial), 200 kpulsos/s (ao usar coletor aberto) | 4 Mpulsos/s (ao usar receptor diferencial), 200 kpulsos/s (ao usar coletor aberto) | 4 Mpulsos/s (ao usar receptor diferencial), 200 kpulsos/s (ao usar coletor aberto) | 4 Mpulsos/s (ao usar receptor diferencial), 200 kpulsos/s (ao usar coletor aberto) |
| Pulso de Feedback de Posicionamento | Resolução do encoder: 131072 pulsos/rotação | Resolução do encoder: 131072 pulsos/rotação | Resolução do encoder: 131072 pulsos/rotação | Resolução do encoder: 131072 pulsos/rotação | Resolução do encoder: 131072 pulsos/rotação | Resolução do encoder: 131072 pulsos/rotação | Resolução do encoder: 131072 pulsos/rotação |
| Fator de Multiplicação do Pulso de Comando | Engrenagem eletrônica múltiplo A/B, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 | Engrenagem eletrônica múltiplo A/B, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 | Engrenagem eletrônica múltiplo A/B, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 | Engrenagem eletrônica múltiplo A/B, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 | Engrenagem eletrônica múltiplo A/B, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 | Engrenagem eletrônica múltiplo A/B, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 | Engrenagem eletrônica múltiplo A/B, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 |
| Configuração da Largura de Conclusão de Posicionamento | 0 pulso a ±65535 pulsos (unidade de pulso de comando) | 0 pulso a ±65535 pulsos (unidade de pulso de comando) | 0 pulso a ±65535 pulsos (unidade de pulso de comando) | 0 pulso a ±65535 pulsos (unidade de pulso de comando) | 0 pulso a ±65535 pulsos (unidade de pulso de comando) | 0 pulso a ±65535 pulsos (unidade de pulso de comando) | 0 pulso a ±65535 pulsos (unidade de pulso de comando) |
O que dizem nossos clientes
Mitsubishi MR-J4
Laura Navas
Ótimo produto!
2019/12/01
Keyence sensor
EQDR SALES
Original e rápido!
2020/02/22