
Wysyłka 24/7

Śledzenie zamówień na żywo

Elastyczne opcje dostawy


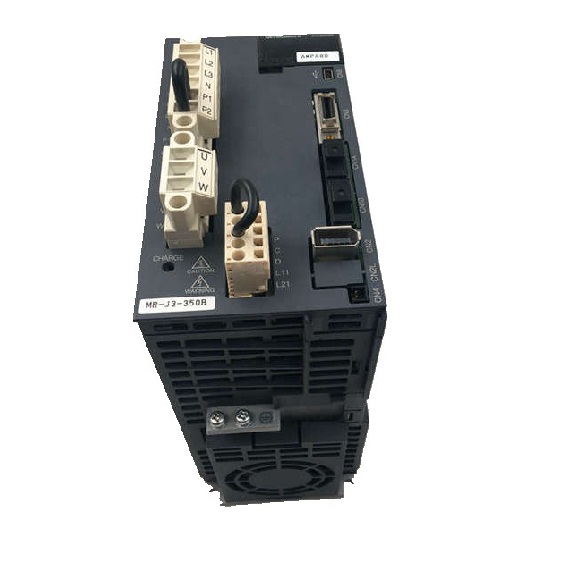
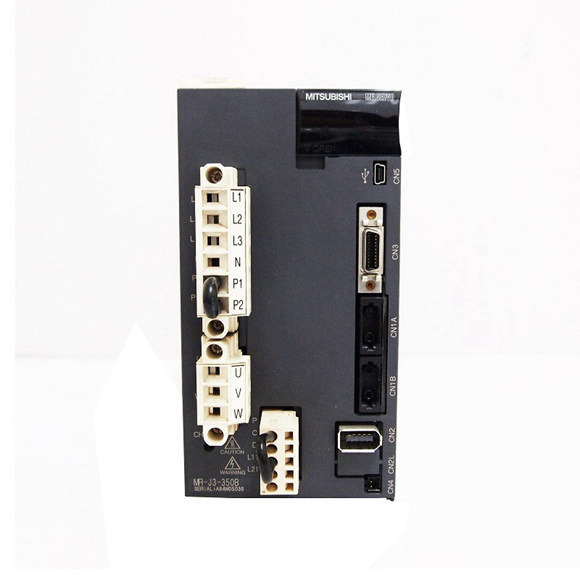
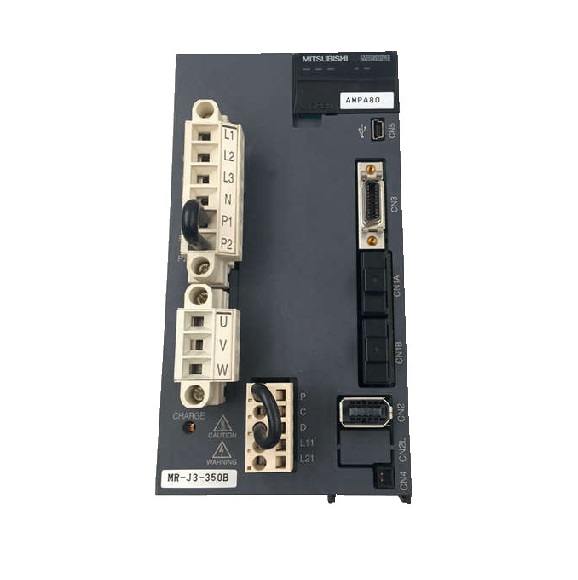
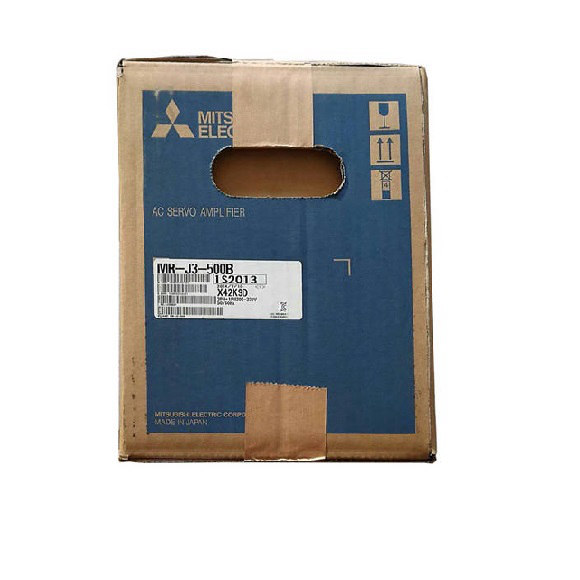
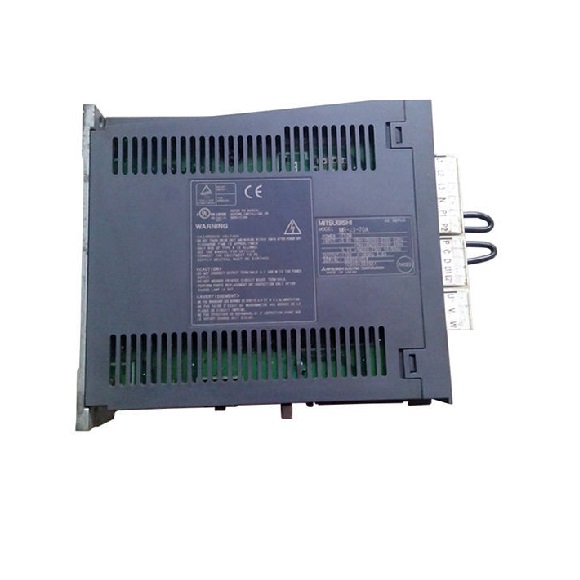
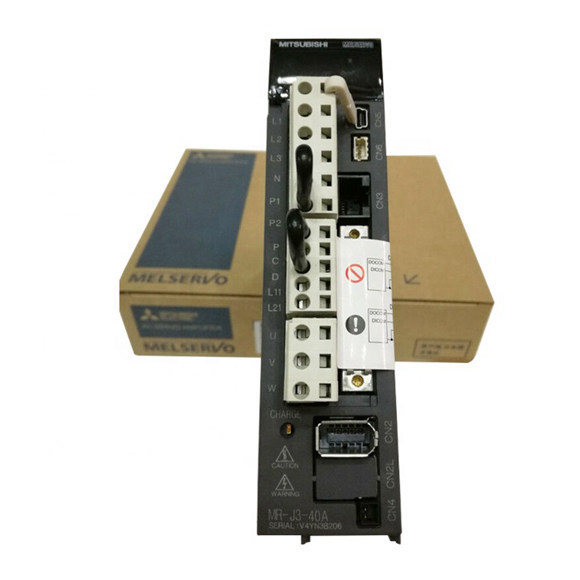
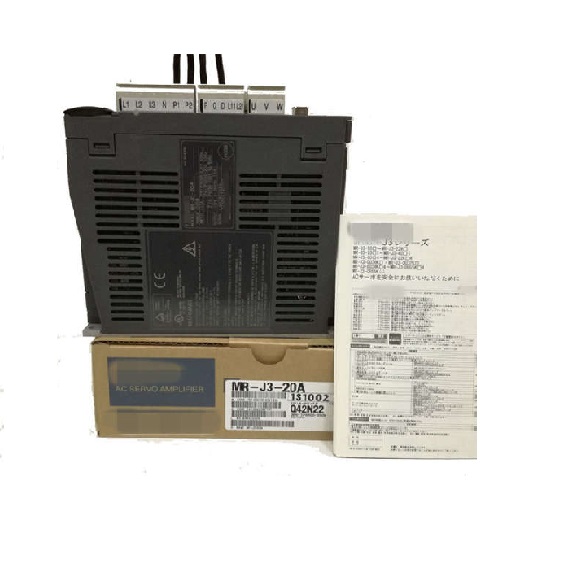
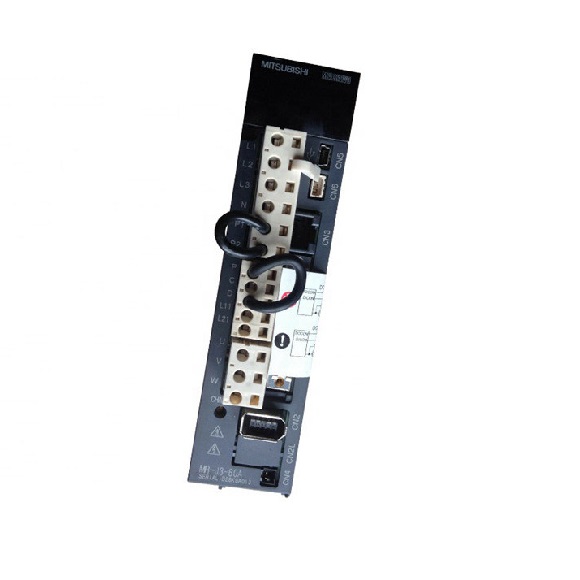
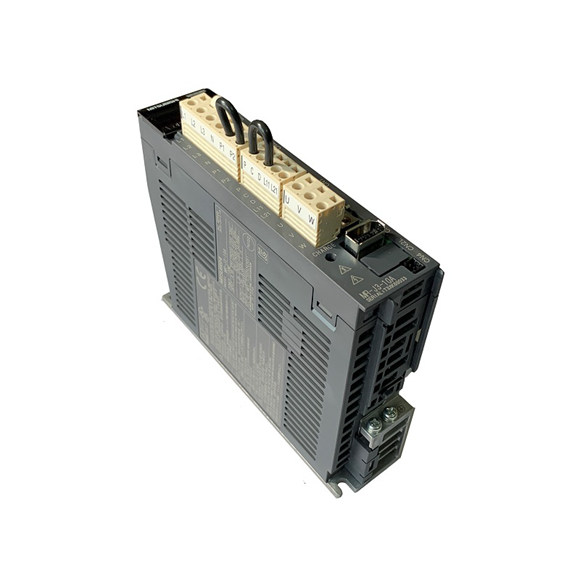
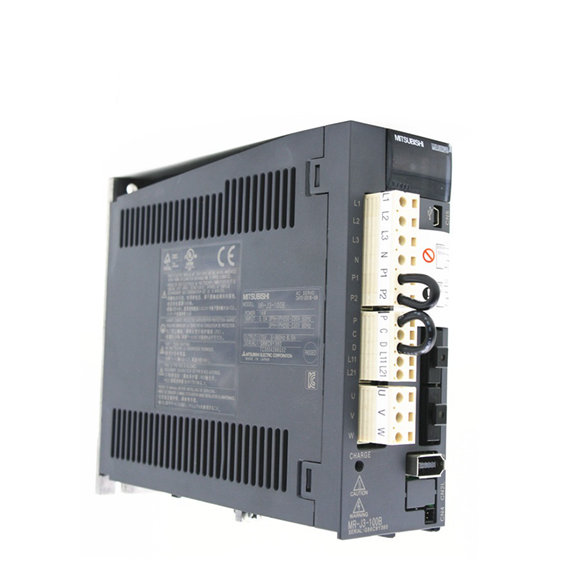
Serwonapęd AC Mitsubishi MR-J3-350B to wysokowydajny wzmacniacz serwo zaprojektowany do wymagających zastosowań automatyki przemysłowej, które wymagają precyzyjnego sterowania ruchem. Działając z mocą 3,5 kW, napęd ten wykorzystuje zaawansowany system sterowania prądem PWM o przebiegu sinusoidalnym, aby zapewnić wyjątkowo niski tętnienie momentu obrotowego i doskonałą efektywność energetyczną, co czyni go idealnym rozwiązaniem dla szybkich maszyn CNC, robotyki i linii pakujących. Jego solidna konstrukcja obsługuje zasilanie 3-fazowe 200-230 VAC z szerokim zakresem dopuszczalnych wahań napięcia 170-253 VAC, zapewniając stabilną pracę nawet w zmiennych warunkach sieciowych. Urządzenie integruje wbudowany rezystor hamowania o mocy 130 W oraz hamulec dynamiczny, zwiększając bezpieczeństwo systemu i redukując zapotrzebowanie na zewnętrzne komponenty. Dzięki obsłudze wielu trybów sterowania – pozycją, prędkością i momentem obrotowym – za pomocą przekładni elektronicznej i analogowych wejść sterujących, MR-J3-350B oferuje niezrównaną elastyczność. Bezpieczeństwo jest najwyższym priorytetem, z wbudowanymi zabezpieczeniami przed nadprądem, przepięciem, przeciążeniem, błędami enkodera i podnapięciem, gwarantując niezawodną, długoterminową pracę w trudnych warunkach przemysłowych.
| Parametr | Specyfikacja |
|---|---|
| Model wzmacniacza serwo | MR-J3-350B |
| Moc znamionowa wyjściowa | 3,5 kW |
| Zasilanie główne | 3-fazowe 200 do 230 VAC, 50/60 Hz |
| Dopuszczalne wahania napięcia | 3-fazowe 170 do 253 VAC |
| Dopuszczalne wahania częstotliwości | maks. ±5% |
| Pobór mocy (W) | 45 W |
| Zasilanie interfejsu | 24 VDC ±10%, wymagane 300 mA |
| Wbudowany rezystor hamowania | 130 W |
| System sterowania | Sterowanie PWM o przebiegu sinusoidalnym / system sterowania prądem |
| Hamulec dynamiczny | Wbudowany |
| Maksymalna częstotliwość impulsów wejściowych | 1 Mpps (odbiornik różnicowy), 200 kpps (otwarty kolektor) |
| Impuls sprzężenia zwrotnego pozycjonowania | 262 144 impulsów/obrót (rozdzielczość enkodera) |
| Mnożnik impulsów sterujących (przekładnia elektroniczna) | A: 1 do 1 048 576; B: 1 do 1 048 576; 1/10 < A/B < 2000 |
| Szerokość zakończenia pozycjonowania | 0 do ±10 000 impulsów (jednostka impulsu sterującego) |
| Nadmierny błąd | ±3 obroty |
| Limit momentu obrotowego | Ustawiany parametrami lub zewnętrznym wejściem analogowym (0 do +10 VDC) |
| Zakres sterowania prędkością (analogowy/wewnętrzny) | 1:2000 (analogowy), 1:5000 (wewnętrzny) |
| Analogowe wejście sterowania prędkością | 0 do ±10 VDC / prędkość znamionowa |
| Współczynnik wahań prędkości | maks. ±0,01% (obciążenie 0-100%), maks. ±0,2% (temp. 25°C±10°C) |
| Analogowe wejście sterowania momentem obrotowym | 0 do ±8 VDC / maksymalny moment obrotowy |
| Limit prędkości (tryb momentu obrotowego) | Ustawiany parametrami lub wejściem analogowym (0 do ±10 VDC) |
| Konstrukcja | Otwarta z chłodzeniem wentylatorem (IP00) |
| Temperatura otoczenia | 0 do 55°C (praca), -20 do 65°C (przechowywanie) |
| Wilgotność otoczenia | maks. 90% RH (bez kondensacji) |
| Atmosfera | Wewnątrz pomieszczeń, bez żrących/łatwopalnych gazów, mgły olejowej lub pyłu |
| Wysokość n.p.m. | 1000 m lub mniej nad poziomem morza |
| Wibracje | maks. 5,9 m/s² |
| Waga | Ok. 2,3 kg |
Co mówią nasi klienci
Mitsubishi MR-J4
Laura Navas
Świetny produkt!
2019/12/01
Keyence sensor
EQDR SALES
Oryginalne i szybkie!
2020/02/22