
จัดส่งตลอด 24 ชั่วโมง

ติดตามคำสั่งซื้อแบบเรียลไทม์

ตัวเลือกการจัดส่งที่ยืดหยุ่น


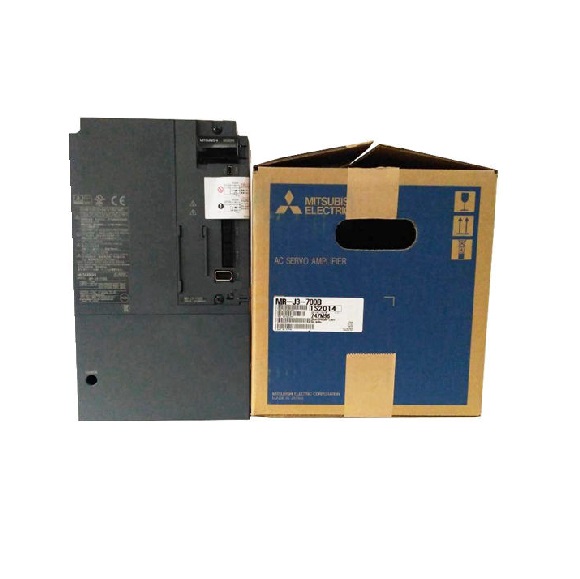
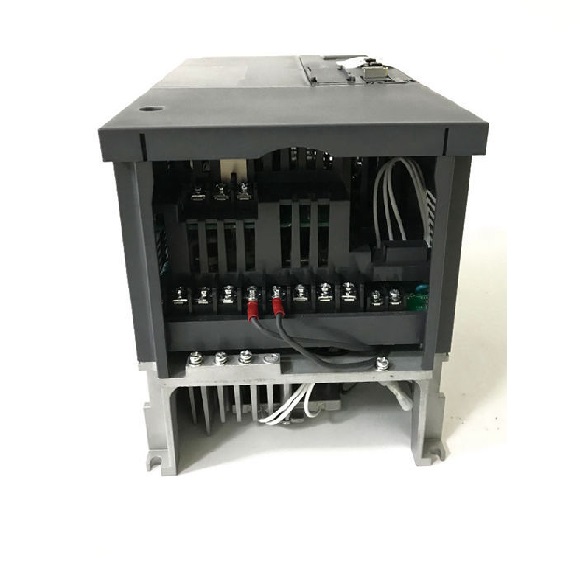
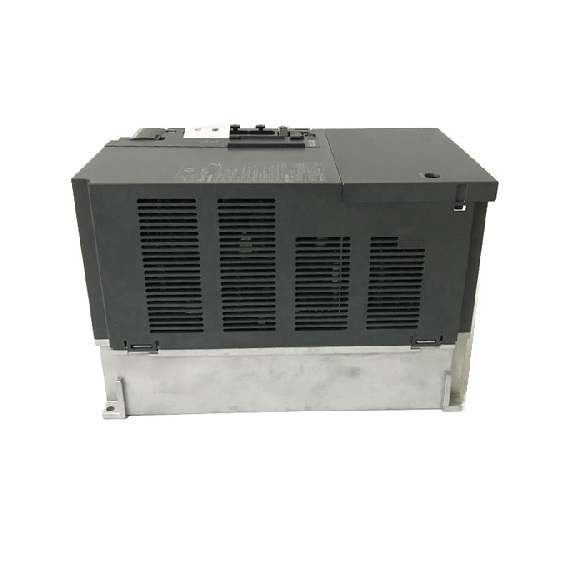
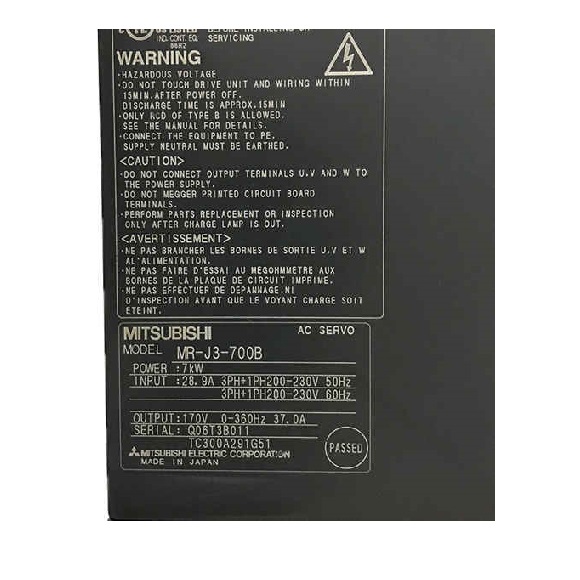
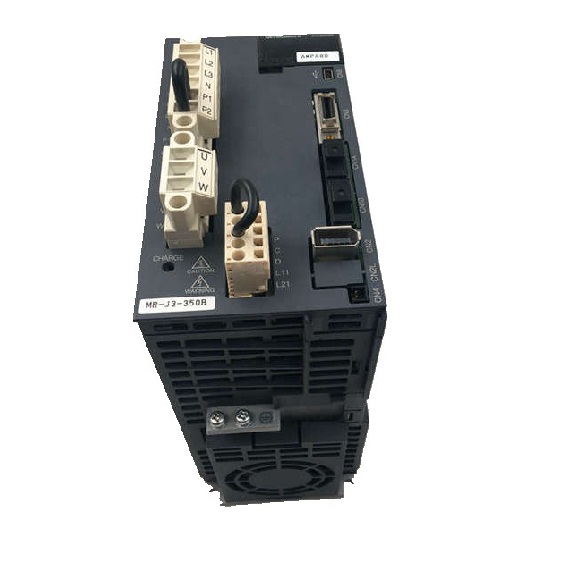
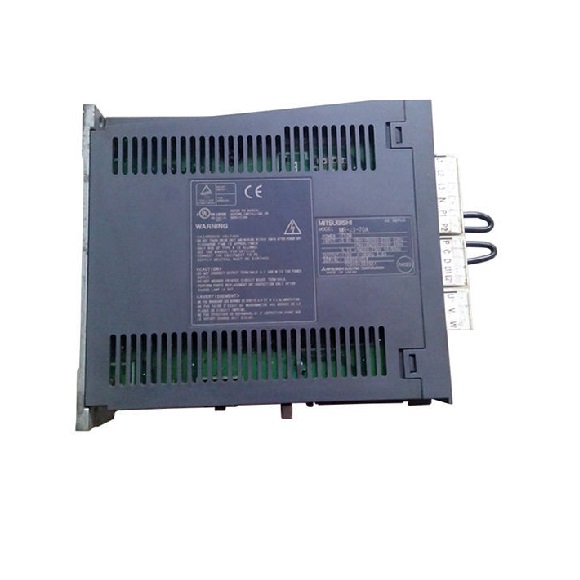
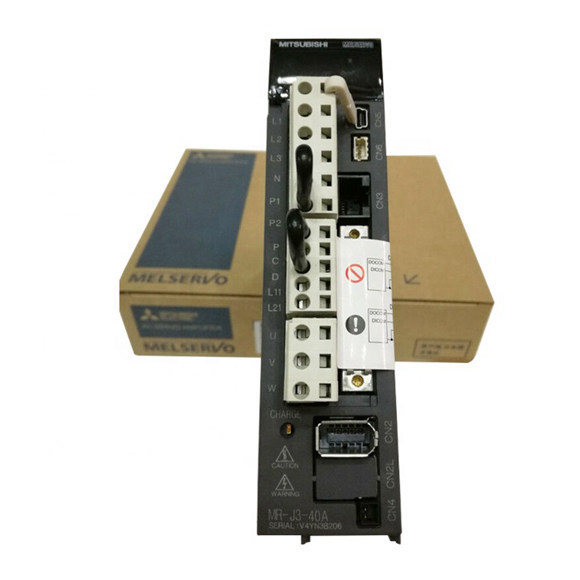
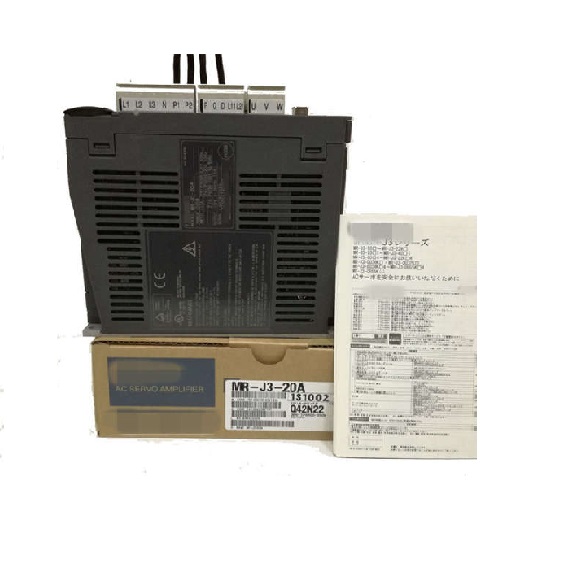
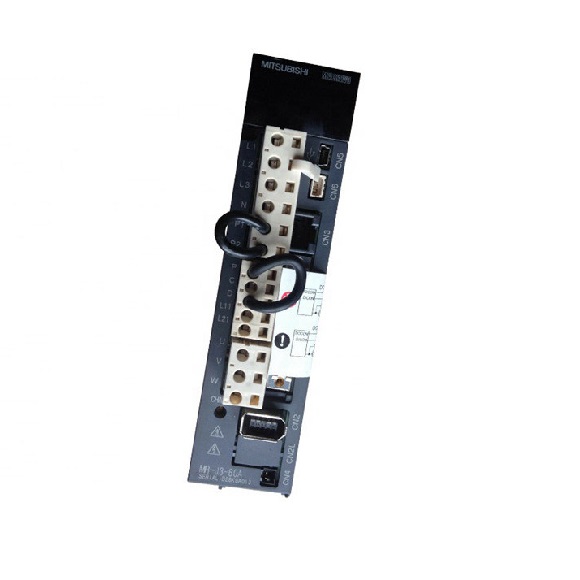
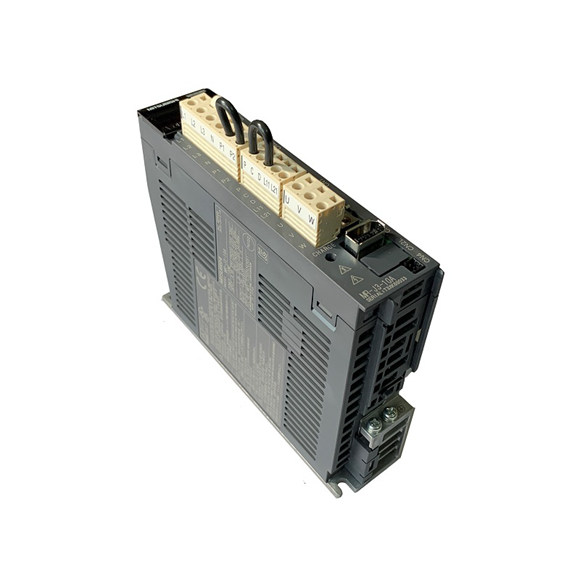
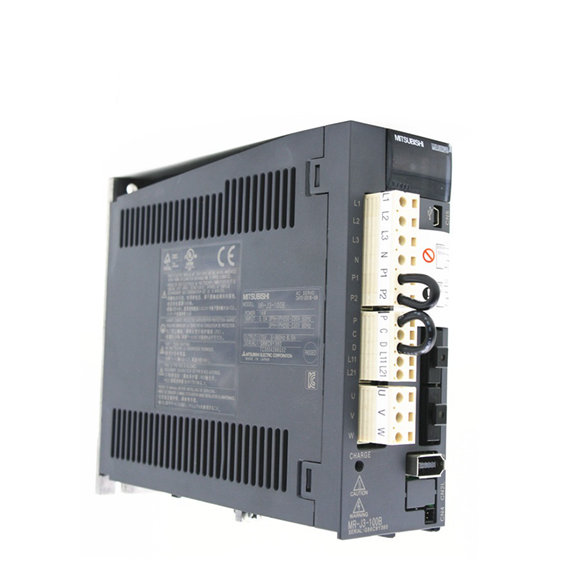
Mitsubishi MR-J3-700B เป็นเซอร์โวไดรฟ์ขนาด 7.5 kW ที่แข็งแกร่ง ออกแบบมาสำหรับระบบอัตโนมัติทางอุตสาหกรรมสมรรถนะสูง มันให้การควบคุมความเร็ว แรงบิด และตำแหน่งที่ยอดเยี่ยมผ่านระบบควบคุมกระแส PWM แบบ Sine-wave ที่ซับซ้อน ไดรฟ์รองรับอินพุต 3 เฟส 200-230 VAC กว้าง พร้อมค่าความคลาดเคลื่อนความถี่ ±5% เพื่อให้มั่นใจถึงการทำงานที่เสถียรในสภาวะกริดที่ผันผวน ตัวต้านทานรีเจนเนอเรชั่นในตัวขนาด 170 Ω และตัวเลือกเบรกไดนามิกภายนอกช่วยให้การลดความเร็วและความปลอดภัยที่เชื่อถือได้สำหรับโหลดที่มีความเฉื่อยสูง ด้วยความละเอียดของเอ็นโค้ดเดอร์ (Encoder) ที่ 262,144 พัลส์ต่อรอบ และช่วงอัตราทดเกียร์อิเล็กทรอนิกส์ตั้งแต่ 1/10 ถึง 2000 ทำให้ MR-J3-700B สามารถกำหนดตำแหน่งระดับไมครอนย่อยได้อย่างแม่นยำ ตัวเครื่องมีโครงสร้างแบบเปิดระบายความร้อนด้วยพัดลม IP00 ทำงานได้ที่อุณหภูมิ 0 ถึง 55°C และมีน้ำหนักประมาณ 6 กก. ทำให้เหมาะสำหรับเครื่องมือกล สายการบรรจุ และระบบหุ่นยนต์ที่ต้องการความหนาแน่นของแรงบิดสูงและการตอบสนองที่รวดเร็ว
| พารามิเตอร์ | MR-J3-700B |
|---|---|
| กำลังไฟฟ้าขาออกที่กำหนด | 7.5 kW |
| แรงดัน/ความถี่วงจรหลัก (3 เฟส) | 3 เฟส 200 ถึง 230 VAC, 50/60 Hz |
| ค่าแรงดันผันผวนที่ยอมรับได้ (3 เฟส) | 3 เฟส 170 ถึง 253 VAC |
| แรงดันวงจรควบคุม | 1 เฟส 200 ถึง 230 VAC, 50/60 Hz |
| ค่าความถี่ผันผวนที่ยอมรับได้ | สูงสุด ±5% |
| การใช้พลังงาน (W) | 45 W |
| แหล่งจ่ายไฟอินเทอร์เฟซ | 24 VDC ±10% (ความจุที่ต้องการ 300 mA) |
| ตัวต้านทานรีเจนเนอเรชั่นในตัว | 170 Ω |
| ตัวต้านทานรีเจนเนอเรชั่นภายนอก (อุปกรณ์มาตรฐาน) | ไม่เกี่ยวข้อง (ในตัวเพียงพอ) |
| ระบบควบคุม | ระบบควบคุม PWM แบบ Sine-wave / ระบบควบคุมกระแส |
| เบรกไดนามิก | อุปกรณ์เสริมภายนอก (สำหรับรุ่นกำลังสูง) |
| คุณสมบัติด้านความปลอดภัย | การป้องกันกระแสเกิน, แรงดันเกินจากการรีเจนเนอเรชั่น, โอเวอร์โหลด (เทอร์มอลอิเล็กทรอนิกส์), มอเตอร์ร้อนเกิน, ข้อผิดพลาดของเอ็นโค้ดเดอร์ (Encoder), แรงดันต่ำเกิน, ความเร็วเกิน, ข้อผิดพลาดเกินพิกัด |
| ความถี่พัลส์อินพุตสูงสุด | 1 Mpps (ตัวรับสัญญาณดิฟเฟอเรนเชียล), 200 kpps (โอเพนคอลเลคเตอร์) |
| พัลส์ป้อนกลับการกำหนดตำแหน่ง | 262144 p/rev (ความละเอียดเอ็นโค้ดเดอร์ (Encoder) ต่อรอบมอเตอร์) |
| ตัวคูณพัลส์คำสั่ง | ตัวคูณเกียร์อิเล็กทรอนิกส์ A/B: A=1 ถึง 1048576, B=1 ถึง 1048576, 1/10 < A/B < 2000 |
| การตั้งค่าความกว้างการกำหนดตำแหน่งเสร็จสมบูรณ์ | 0 ถึง ±10000 พัลส์ (หน่วยพัลส์คำสั่ง) |
| ข้อผิดพลาดเกินพิกัด | ±3 รอบ |
| ขีดจำกัดแรงบิด | ตั้งค่าโดยพารามิเตอร์หรืออินพุตอนาล็อกภายนอก (0 ถึง +10 VDC/แรงบิดสูงสุด) |
| ช่วงควบคุมความเร็ว | คำสั่งความเร็วแบบอนาล็อก: 1:2000, คำสั่งความเร็วภายใน: 1:5000 |
| อินพุตคำสั่งความเร็วแบบอนาล็อก | 0 ถึง ±10 VDC/ความเร็วที่กำหนด (ปรับได้ผ่านพารามิเตอร์) |
| อัตราความผันผวนของความเร็ว | สูงสุด ±0.01% (ความผันผวนของโหลด 0-100%), 0% (ความผันผวนของกำลัง ±10%), สูงสุด ±0.2% (อุณหภูมิแวดล้อม 25°C±10°C) |
| อินพุตคำสั่งแรงบิดแบบอนาล็อก | 0 ถึง ±8 VDC/แรงบิดสูงสุด (อิมพีแดนซ์อินพุต 10-12 kΩ) |
| ขีดจำกัดความเร็ว (โหมดควบคุมแรงบิด) | ตั้งค่าโดยพารามิเตอร์หรืออินพุตอนาล็อกภายนอก (0 ถึง ±10 VDC/ความเร็วที่กำหนด) |
| โครงสร้าง | ระบายความร้อนด้วยพัดลมแบบเปิด (IP00) |
| อุณหภูมิแวดล้อม | 0 ถึง 55°C (การทำงาน), -20 ถึง 65°C (การจัดเก็บ) |
| ความชื้นแวดล้อม | สูงสุด 90% RH (ไม่มีการควบแน่น) |
| บรรยากาศ | ภายในอาคาร ไม่มีก๊าซกัดกร่อน ก๊าซไวไฟ ละอองน้ำมัน หรือฝุ่น |
| ระดับความสูง | สูงสุด 1000 ม. จากระดับน้ำทะเล |
| การสั่นสะเทือน | สูงสุด 5.9 m/s² |
| น้ำหนัก | ประมาณ 6 กก. (13.2 lb) |
ความคิดเห็นของลูกค้า
Mitsubishi MR-J4
Laura Navas
สินค้ายอดเยี่ยม!
2019/12/01
Keyence sensor
EQDR SALES
ของแท้และส่งไว!
2020/02/22