
Wysyłka 24/7

Śledzenie zamówień na żywo

Elastyczne opcje dostawy


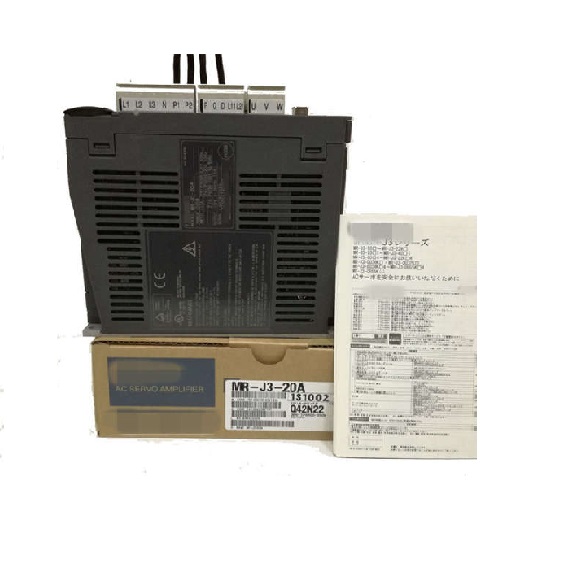
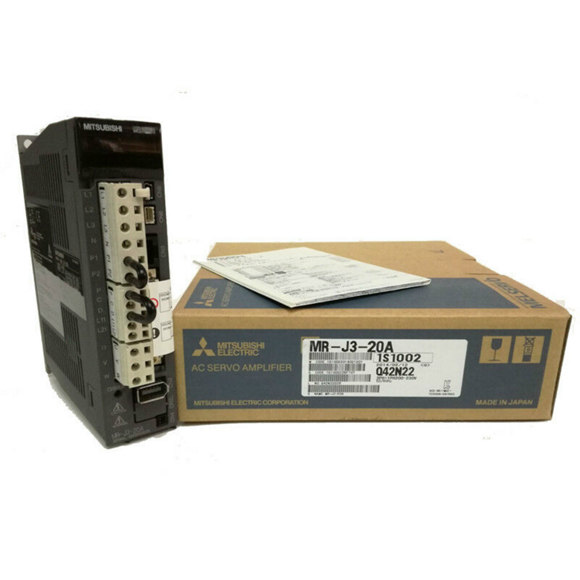
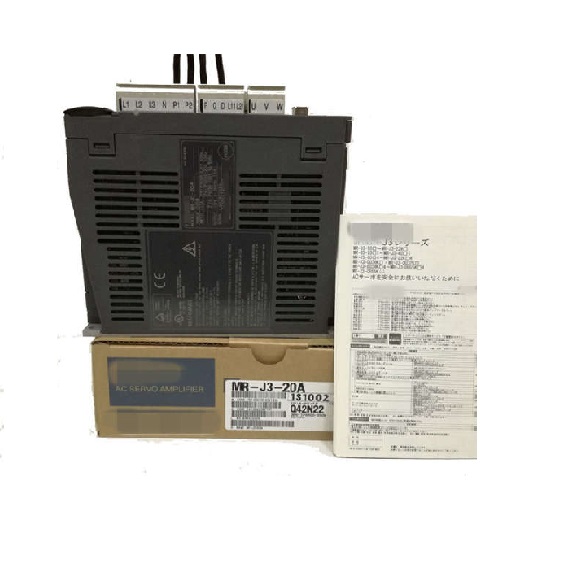
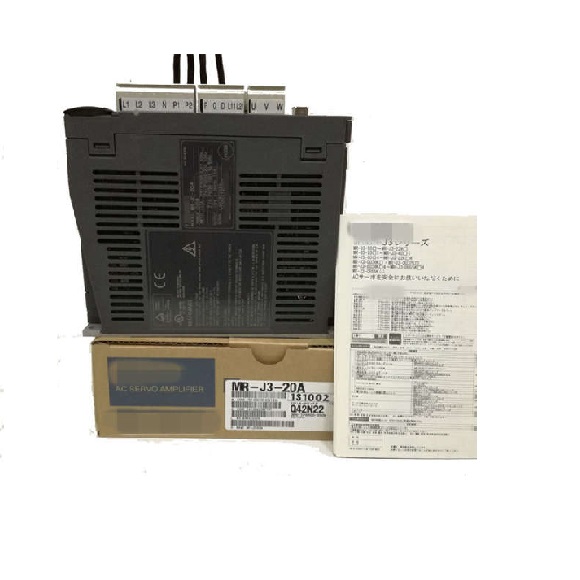
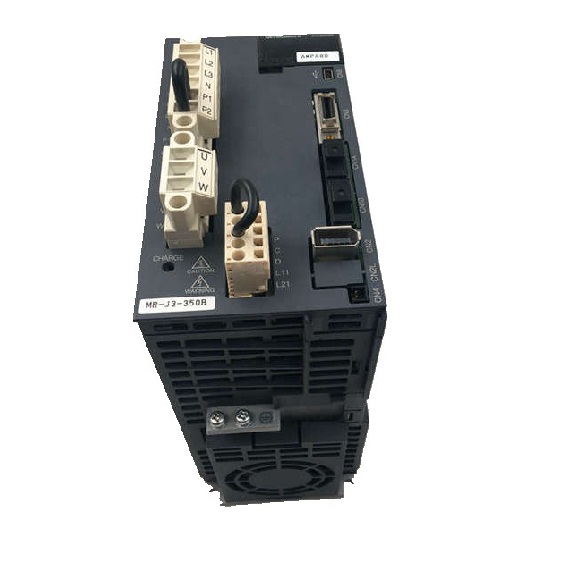
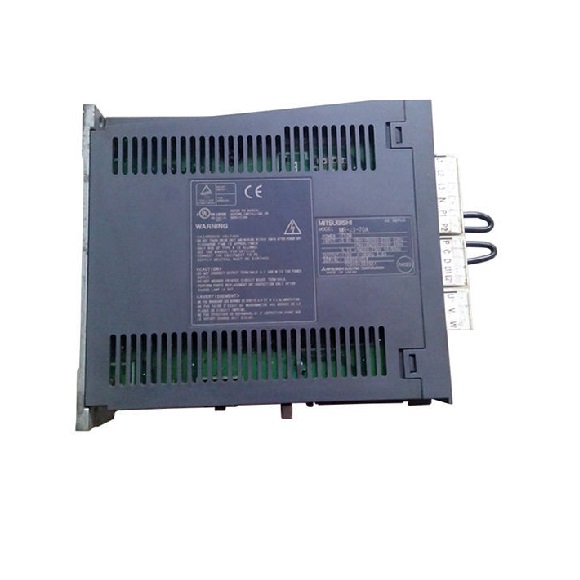
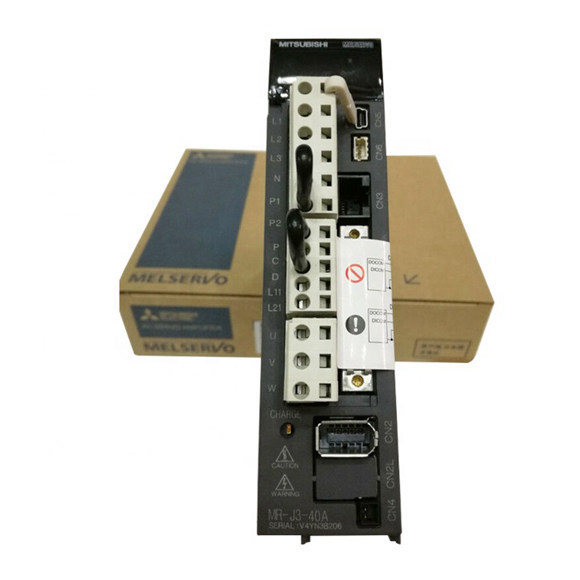
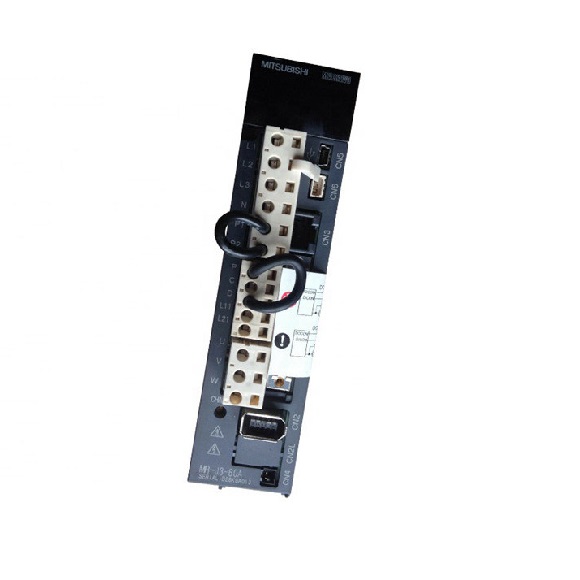
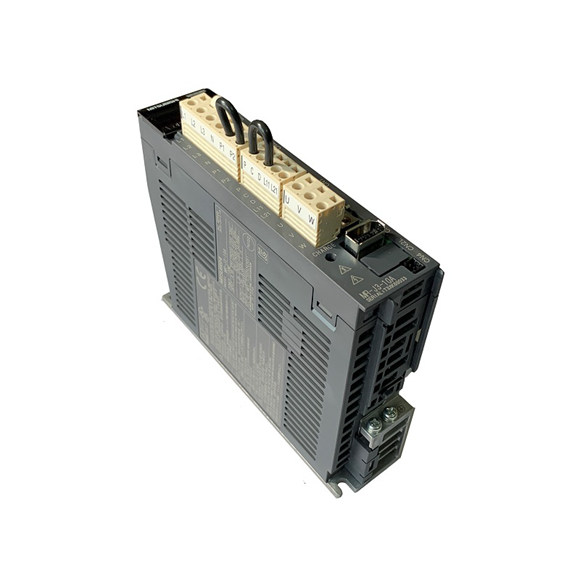
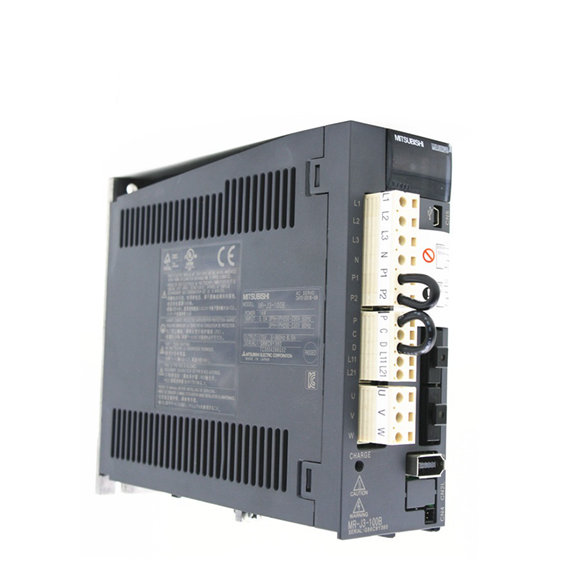
Napęd serwo MITSUBISHI MR-J3-20A jest kamieniem węgielnym serii MR-J3, zaprojektowanym dla silników serwo AC 200W wymagających szybkiego i precyzyjnego sterowania ruchem. Wzmacniacz ten integruje zaawansowane sterowanie PWM o przebiegu sinusoidalnym z systemem regulacji prądu, zapewniając wyjątkową liniowość momentu obrotowego i stabilność prędkości we wszystkich trybach pracy. Zaprojektowany dla zasilania 3-fazowego 200–230VAC lub 1-fazowego 200–230VAC, obsługuje tryby sterowania pozycją, prędkością i momentem obrotowym z elektronicznymi przekładniami do 2000:1. MR-J3-20A posiada wbudowany hamulec dynamiczny do niezawodnego hamowania oraz kompleksowe zabezpieczenia, takie jak wyłączenie przy przetężeniu, przepięciu i przeciążeniu. Dzięki maksymalnej częstotliwości impulsów wejściowych 1 Mpps (różnicowe) i rozdzielczości sprzężenia zwrotnego pozycji 262 144 impulsów na obrót, napęd ten idealnie nadaje się do zastosowań w maszynach CNC, robotyce i zautomatyzowanych liniach montażowych. Jego samochłodząca, otwarta konstrukcja IP00 zapewnia niezawodną pracę w czystych pomieszczeniach, a waga wynosząca zaledwie 0,8 kg ułatwia instalację.
| Parametr | Specyfikacja (MR-J3-20A) |
|---|---|
| Zasilanie (obwód główny) | 3-fazowe 200–230VAC 50/60 Hz lub 1-fazowe 200–230VAC 50/60 Hz |
| Dopuszczalne wahania napięcia | 3-fazowe: 170–253VAC; 1-fazowe: 170–253VAC |
| Dopuszczalne wahania częstotliwości | maks. ±5% |
| Pobór mocy | 30 W |
| Zasilanie interfejsu | 24VDC ±10%, wymagane 300 mA |
| Wbudowany rezystor regeneracyjny | 10 omów |
| System sterowania | Sterowanie PWM o przebiegu sinusoidalnym / system regulacji prądu |
| Hamulec dynamiczny | Wbudowany |
| Funkcje bezpieczeństwa | Przetężenie, przepięcie, przeciążenie, przegrzanie silnika, błąd enkodera, zbyt niskie napięcie, nadmierna prędkość, nadmierny błąd |
| Maksymalna częstotliwość impulsów wejściowych | 1 Mpps (różnicowe), 200 kpps (otwarty kolektor) |
| Impuls sprzężenia zwrotnego pozycji | 262 144 p/obr (rozdzielczość enkodera) |
| Mnożnik impulsów sterujących | Przekładnia elektroniczna A/B: A=1 do 1 048 576; B=1 do 1 048 576; 1/10 < A/B < 2000 |
| Szerokość sygnału pozycjonowania zakończonego | 0 do ±10 000 impulsów (w jednostkach impulsów sterujących) |
| Ustawienie nadmiernego błędu | ±3 obroty |
| Ograniczenie momentu obrotowego | Ustawiane przez parametry lub zewnętrzne wejście analogowe (0 do +10VDC / maksymalny moment obrotowy) |
| Zakres regulacji prędkości | Analogowy: 1:2000; Wewnętrzny: 1:5000 |
| Analogowe zadawanie prędkości | 0 do ±10VDC / prędkość znamionowa |
| Współczynnik wahań prędkości | maks. ±0,01% (wahania obciążenia 0–100%); maks. ±0,2% (temperatura otoczenia 25°C ±10°C) |
| Wejście trybu sterowania momentem | 0 do ±8VDC / maksymalny moment obrotowy (impedancja 10–12 kΩ) |
| Ograniczenie prędkości w trybie momentu | Ustawiane przez parametry lub zewnętrzne wejście analogowe (0 do ±10VDC / prędkość znamionowa) |
| Konstrukcja / Chłodzenie | Samochłodząca, otwarta (IP00) |
| Temperatura otoczenia | Praca: 0–55°C; Przechowywanie: -20–65°C (bez zamarzania) |
| Wilgotność otoczenia | maks. 90% RH (bez kondensacji) |
| Atmosfera | Wewnątrz pomieszczeń, brak gazów korozyjnych, mgły olejowej lub pyłu |
| Wysokość n.p.m. | 1000 m lub mniej |
| Odporność na wibracje | maks. 5,9 m/s² |
| Waga | 0,8 kg |
Co mówią nasi klienci
Mitsubishi MR-J4
Laura Navas
Świetny produkt!
2019/12/01
Keyence sensor
EQDR SALES
Oryginalne i szybkie!
2020/02/22