
Wysyłka 24/7

Śledzenie zamówień na żywo

Elastyczne opcje dostawy


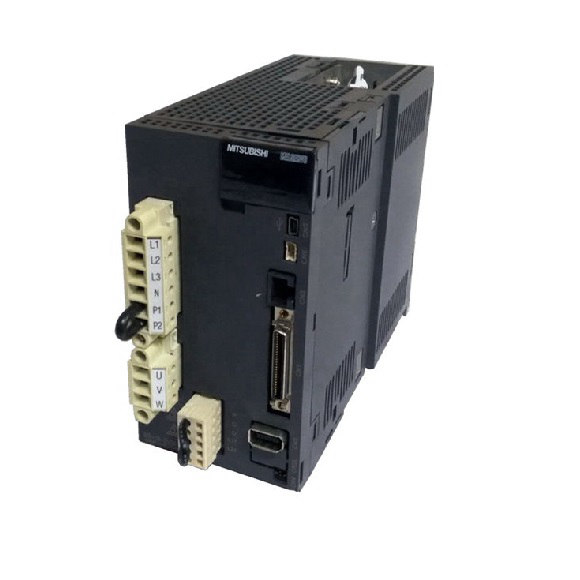
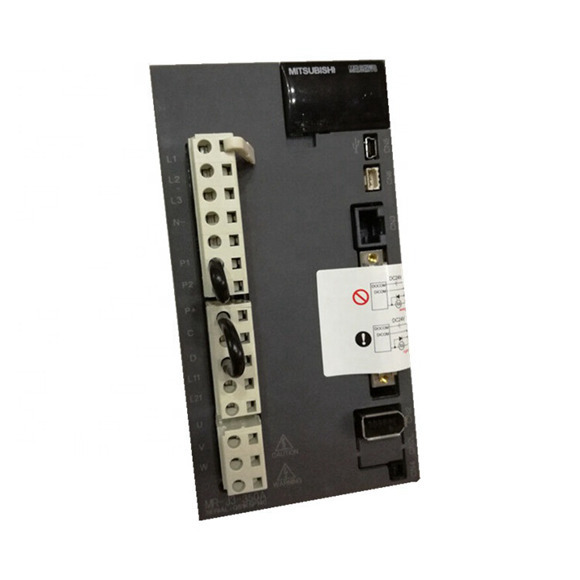
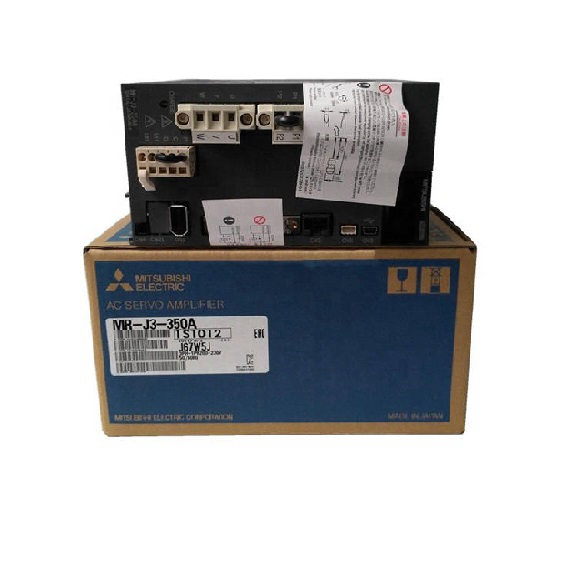
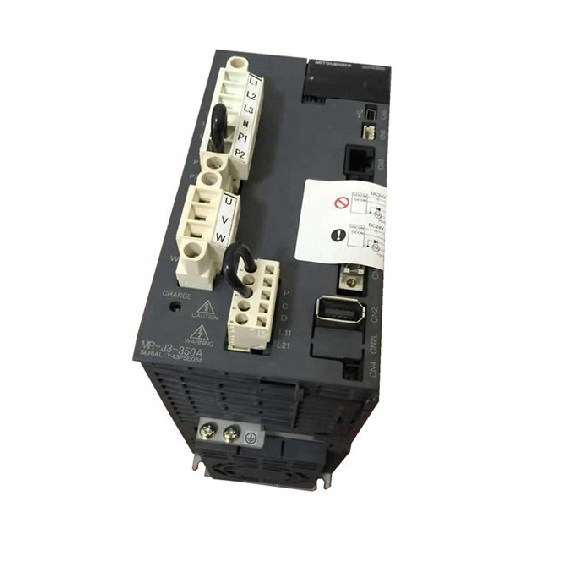
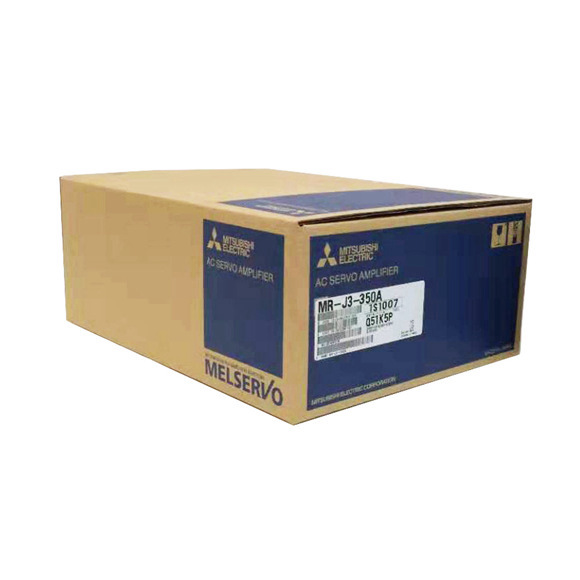
Zaprojektowany do wymagających środowisk automatyki przemysłowej, serwonapęd Mitsubishi MR-J3-350A zapewnia niezawodne i precyzyjne sterowanie w szerokim zakresie zastosowań ruchu. Ten wzmacniacz o mocy 3.5 kW należy do cenionej serii MR-J3, oferując wyjątkową wydajność w maszynach CNC, robotyce, liniach pakujących oraz innych systemach wymagających dużej prędkości i dokładności. Napęd zasilany jest z sieci trójfazowej 200–230 VAC z dopuszczalnym zakresem wahań napięcia 170–253 VAC, co gwarantuje stabilną pracę nawet przy zmiennych warunkach sieciowych. Zaawansowany system sterowania sinusoidalnym PWM zapewnia płynną regulację momentu i prędkości, a wbudowany hamulec dynamiczny zwiększa bezpieczeństwo podczas awaryjnego zatrzymania. MR-J3-350A posiada wentylowaną konstrukcję otwartą (IP00) i pracuje niezawodnie w temperaturach otoczenia od 0 do 55°C, co czyni go odpowiednim do trudnych warunków przemysłowych. Dzięki enkoderowi o wysokiej rozdzielczości 262144 impulsów na obrót, ten wzmacniacz serwo gwarantuje precyzyjne pozycjonowanie i powtarzalność. Kompleksowe funkcje bezpieczeństwa obejmują: wyłączenie nadprądowe, zabezpieczenie przed przepięciem regeneracyjnym, wyłączenie przeciążeniowe (termiczne elektroniczne), zabezpieczenie przed przegrzaniem silnika serwo, zabezpieczenie enkodera, zabezpieczenie przed awarią regeneracji, zabezpieczenie przed zanikiem napięcia/nagłym zanikiem zasilania, zabezpieczenie nadprędkościowe oraz zabezpieczenie przed nadmiernym błędem. Napęd obsługuje wiele trybów sterowania: sterowanie pozycją z przekładnią elektroniczną (mnożnik A/B od 1/10 do 2000), sterowanie prędkością za pomocą sygnałów analogowych lub wewnętrznych komend (współczynnik wahań prędkości nawet ±0.01%) oraz sterowanie momentem obrotowym za pomocą zewnętrznego sygnału analogowego. Maksymalna częstotliwość impulsów wejściowych sięga 1 Mpps (odbiornik różnicowy) lub 200 kpps (otwarty kolektor), z opcjonalną możliwością 4 Mpps. MR-J3-350A to niezawodne, w 100% oryginalne rozwiązanie do precyzyjnych zadań sterowania ruchem.
| Parametr | Specyfikacja (MR-J3-350A) |
|---|---|
| Model wzmacniacza serwo | MR-J3-350A |
| Znamionowa moc wyjściowa | 3.5 kW |
| Napięcie zasilania/częstotliwość | 3-fazowe 200–230 VAC, 50/60 Hz |
| Dopuszczalne wahania napięcia | 3-fazowe 170–253 VAC |
| Dopuszczalne wahania częstotliwości | maks. ±5% |
| System sterowania | Sinusoidalny PWM / system sterowania prądem |
| Pobór mocy (W) | 45 W |
| Zasilanie interfejsu | 24 VDC ±10% (wymagana wydajność prądowa: 300 mA) |
| Wbudowany rezystor regeneracyjny | 130 Ω |
| Zewnętrzny rezystor regeneracyjny (standardowe wyposażenie) | Nie dotyczy (wbudowany jest wystarczający) |
| Hamulec dynamiczny | Wbudowany |
| Funkcje bezpieczeństwa | Wyłączenie nadprądowe, wyłączenie nadnapięciowe regeneracji, wyłączenie przeciążeniowe (termiczne elektroniczne), zabezpieczenie przed przegrzaniem silnika serwo, zabezpieczenie enkodera, zabezpieczenie przed awarią regeneracji, zabezpieczenie przed zanikiem napięcia/nagłym zanikiem zasilania, zabezpieczenie nadprędkościowe, zabezpieczenie przed nadmiernym błędem |
| Maksymalna częstotliwość impulsów wejściowych | 1 Mpps (odbiornik różnicowy), 200 kpps (otwarty kolektor), (opcjonalnie 4 Mpps) |
| Impuls sprzężenia zwrotnego pozycjonowania | Rozdzielczość na obrót enkodera/silnika serwo: 262144 p/obr |
| Mnożnik impulsów komendy | Przekładnia elektroniczna A/B, A: 1 do 1048576, B: 1 do 1048576, 1/10 < A/B < 2000 |
| Ustawienie szerokości sygnału Pozycjonowanie zakończone | 0 do ±10000 impulsów (jednostka impulsu komendy) |
| Nadmierny błąd | ±3 obroty |
| Limit momentu obrotowego | Ustawiany parametrami lub zewnętrznym sygnałem analogowym (0 do +10 VDC/maksymalny moment) |
| Tryb sterowania prędkością | Analogowa komenda prędkości 1:2000, wewnętrzna komenda prędkości 1:5000 |
| Wejście analogowej komendy prędkości | 0 do ±10 VDC/prędkość znamionowa (regulowane parametrem) |
| Współczynnik wahań prędkości | maks. ±0.01% (wahania obciążenia 0–100%), 0% (wahania zasilania ±10%), maks. ±0.2% (temperatura otoczenia 25°C±10°C) |
| Tryb sterowania momentem obrotowym | 0 do ±8 VDC/maksymalny moment (impedancja wejściowa 10–12 kΩ) |
| Limit prędkości (sterowanie momentem) | Ustawiany parametrami lub zewnętrznym sygnałem analogowym (0 do ±10 VDC/prędkość znamionowa) |
| Konstrukcja | Wentylowana otwarta (IP00) |
| Temperatura otoczenia | 0 do 55°C (32 do 131°F) podczas pracy, -20 do 65°C (-4 do 149°F) podczas przechowywania |
| Wilgotność otoczenia | maks. 90% RH (bez kondensacji), przechowywanie: maks. 90% RH |
| Atmosfera | Wewnątrz pomieszczeń (bez bezpośredniego światła słonecznego); brak gazów korozyjnych, palnych, mgły olejowej lub pyłu |
| Wysokość n.p.m. | 1000 m lub mniej |
| Wibracje | maks. 5.9 m/s² |
| Waga | 2.3 kg (5.1 lb) |
Co mówią nasi klienci
Mitsubishi MR-J4
Laura Navas
Świetny produkt!
2019/12/01
Keyence sensor
EQDR SALES
Oryginalne i szybkie!
2020/02/22