
24/7 全天候发货

实时订单跟踪

灵活的交付选项


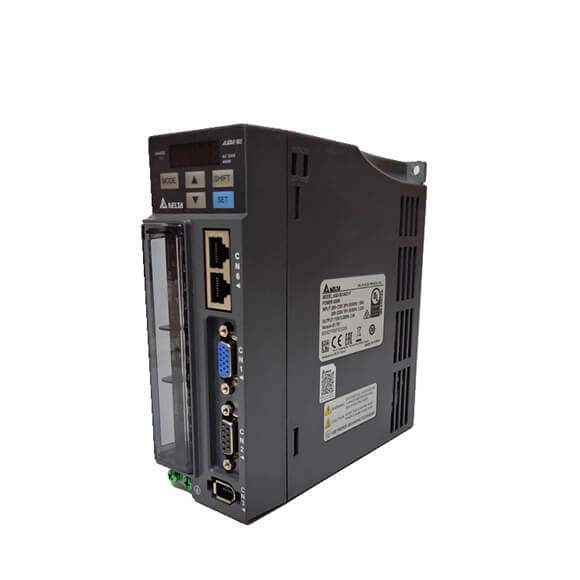
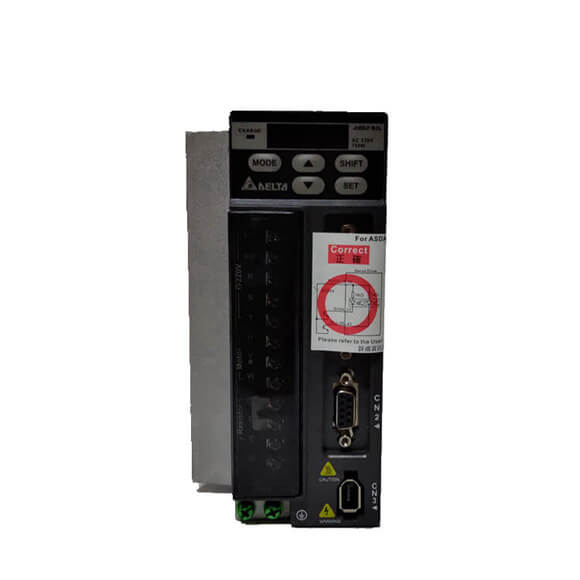
Delta ASDA-B2 系列伺服驱动器,型号 ASD-B2-0421-F,为现代运动控制应用提供了先进的解决方案,可提供 400W 功率并具备先进的 DMCNET 通信能力。该驱动器专为 CNC 加工、包装和机器人等精密任务而设计,采用空间矢量脉宽调制 (SVPWM) 控制,可在宽速度范围内提供平滑、高扭矩输出。内置 DMCNET 接口可实现实时同步并减少接线复杂性,而 17 位绝对式编码器反馈则确保了卓越的精度和重复性。凭借自动/手动调谐模式、1:5000 的宽速度控制范围以及包括过流、过压和过载保护在内的强大保护功能,ASD-B2-0421-F 专为严苛的工业环境而设计。其紧凑的外形尺寸和多功能指令源(支持外部脉冲串、模拟信号和内部参数)使其成为新装机和改造现有系统的理想选择,以经济高效的方式提供毫不妥协的性能。
| 参数 | 100W 型号 | 200W 型号 | 400W 型号 (ASD-B2-0421-F) | 750W 型号 | 1kW 型号 | 1.5kW 型号 | 2kW 型号 | 3kW 型号 |
|---|---|---|---|---|---|---|---|---|
| 连续输出电流 | 0.9 Arms | 1.55 Arms | 2.6 Arms | 5.1 Arms | 7.3 Arms | 8.3 Arms | 13.4 Arms | 19.4 Arms |
| 相数 / 电压 | 三相: 170–255 VAC, 50/60 Hz ±5%; 单相: 200–255 VAC, 50/60 Hz ±5% | 三相: 170–255 VAC, 50/60 Hz ±5% | 三相: 170–255 VAC, 50/60 Hz ±5% | 三相: 170–255 VAC, 50/60 Hz ±5% | 三相: 170–255 VAC, 50/60 Hz ±5% | 三相: 170–255 VAC, 50/60 Hz ±5% | 三相: 170–255 VAC, 50/60 Hz ±5% | 三相: 170–255 VAC, 50/60 Hz ±5% |
| 冷却系统 | 自然空气循环 | 自然空气循环 | 自然空气循环 | 风扇冷却 | 风扇冷却 | 风扇冷却 | 风扇冷却 | 风扇冷却 |
| 编码器分辨率 / 反馈分辨率 | 17 位 (160,000 p/rev) | 17 位 (160,000 p/rev) | 17 位 (160,000 p/rev) | 17 位 (160,000 p/rev) | 17 位 (160,000 p/rev) | 17 位 (160,000 p/rev) | 17 位 (160,000 p/rev) | 17 位 (160,000 p/rev) |
| 主回路控制 | SVPWM 控制 | SVPWM 控制 | SVPWM 控制 | SVPWM 控制 | SVPWM 控制 | SVPWM 控制 | SVPWM 控制 | SVPWM 控制 |
| 调谐模式 | 自动 / 手动 | 自动 / 手动 | 自动 / 手动 | 自动 / 手动 | 自动 / 手动 | 自动 / 手动 | 自动 / 手动 | 自动 / 手动 |
| 动态制动 | – | – | 内置 | 内置 | 内置 | 内置 | 内置 | 内置 |
| 最大输入脉冲频率 | 线路驱动器: 最大 500 Kpps (低速) / 最大 4 Mpps (高速); 集电极开路: 最大 200 Kpps | 线路驱动器: 最大 500 Kpps (低速) / 最大 4 Mpps (高速); 集电极开路: 最大 200 Kpps | 线路驱动器: 最大 500 Kpps (低速) / 最大 4 Mpps (高速); 集电极开路: 最大 200 Kpps | 线路驱动器: 最大 500 Kpps (低速) / 最大 4 Mpps (高速); 集电极开路: 最大 200 Kpps | 线路驱动器: 最大 500 Kpps (低速) / 最大 4 Mpps (高速); 集电极开路: 最大 200 Kpps | 线路驱动器: 最大 500 Kpps (低速) / 最大 4 Mpps (高速); 集电极开路: 最大 200 Kpps | 线路驱动器: 最大 500 Kpps (低速) / 最大 4 Mpps (高速); 集电极开路: 最大 200 Kpps | 线路驱动器: 最大 500 Kpps (低速) / 最大 4 Mpps (高速); 集电极开路: 最大 200 Kpps |
| 脉冲类型 | 脉冲 + 方向, A 相 + B 相, CCW 脉冲 + CW 脉冲 | 脉冲 + 方向, A 相 + B 相, CCW 脉冲 + CW 脉冲 | 脉冲 + 方向, A 相 + B 相, CCW 脉冲 + CW 脉冲 | 脉冲 + 方向, A 相 + B 相, CCW 脉冲 + CW 脉冲 | 脉冲 + 方向, A 相 + B 相, CCW 脉冲 + CW 脉冲 | 脉冲 + 方向, A 相 + B 相, CCW 脉冲 + CW 脉冲 | 脉冲 + 方向, A 相 + B 相, CCW 脉冲 + CW 脉冲 | 脉冲 + 方向, A 相 + B 相, CCW 脉冲 + CW 脉冲 |
| 指令源 (位置) | 外部脉冲串 / 内部参数 | 外部脉冲串 / 内部参数 | 外部脉冲串 / 内部参数 | 外部脉冲串 / 内部参数 | 外部脉冲串 / 内部参数 | 外部脉冲串 / 内部参数 | 外部脉冲串 / 内部参数 | 外部脉冲串 / 内部参数 |
| 平滑策略 (位置) | 低通滤波器 | 低通滤波器 | 低通滤波器 | 低通滤波器 | 低通滤波器 | 低通滤波器 | 低通滤波器 | 低通滤波器 |
| 电子齿轮 | 电子齿轮 N/M 倍数: N: 1 至 (2^26 - 1), M: 1 至 (2^31 - 1); 1/50 < N/M < 25600 | 电子齿轮 N/M 倍数: N: 1 至 (2^26 - 1), M: 1 至 (2^31 - 1); 1/50 < N/M < 25600 | 电子齿轮 N/M 倍数: N: 1 至 (2^26 - 1), M: 1 至 (2^31 - 1); 1/50 < N/M < 25600 | 电子齿轮 N/M 倍数: N: 1 至 (2^26 - 1), M: 1 至 (2^31 - 1); 1/50 < N/M < 25600 | 电子齿轮 N/M 倍数: N: 1 至 (2^26 - 1), M: 1 至 (2^31 - 1); 1/50 < N/M < 25600 | 电子齿轮 N/M 倍数: N: 1 至 (2^26 - 1), M: 1 至 (2^31 - 1); 1/50 < N/M < 25600 | 电子齿轮 N/M 倍数: N: 1 至 (2^26 - 1), M: 1 至 (2^31 - 1); 1/50 < N/M < 25600 | 电子齿轮 N/M 倍数: N: 1 至 (2^26 - 1), M: 1 至 (2^31 - 1); 1/50 < N/M < 25600 |
| 扭矩限制操作 | 通过参数设置 | 通过参数设置 | 通过参数设置 | 通过参数设置 | 通过参数设置 | 通过参数设置 | 通过参数设置 | 通过参数设置 |
| 前馈补偿 | 通过参数设置 | 通过参数设置 | 通过参数设置 | 通过参数设置 | 通过参数设置 | 通过参数设置 | 通过参数设置 | 通过参数设置 |
| 模拟输入指令电压范围 | 0 至 ±10 VDC | 0 至 ±10 VDC | 0 至 ±10 VDC | 0 至 ±10 VDC | 0 至 ±10 VDC | 0 至 ±10 VDC | 0 至 ±10 VDC | 0 至 ±10 VDC |
| 输入电阻 | 10 kΩ | 10 kΩ | 10 kΩ | 10 kΩ | 10 kΩ | 10 kΩ | 10 kΩ | 10 kΩ |
| 时间常数 | 2.2 µs | 2.2 µs | 2.2 µs | 2.2 µs | 2.2 µs | 2.2 µs | 2.2 µs | 2.2 µs |
| 速度控制范围 | 1:5000 | 1:5000 | 1:5000 | 1:5000 | 1:5000 | 1:5000 | 1:5000 | 1:5000 |
| 指令源 (速度) | 外部模拟信号 / 内部参数 | 外部模拟信号 / 内部参数 | 外部模拟信号 / 内部参数 | 外部模拟信号 / 内部参数 | 外部模拟信号 / 内部参数 | 外部模拟信号 / 内部参数 | 外部模拟信号 / 内部参数 | 外部模拟信号 / 内部参数 |
| 平滑策略 (速度) | 低通和 S 曲线滤波器 | 低通和 S 曲线滤波器 | 低通和 S 曲线滤波器 | 低通和 S 曲线滤波器 | 低通和 S 曲线滤波器 | 低通和 S 曲线滤波器 | 低通和 S 曲线滤波器 | 低通和 S 曲线滤波器 |
| 扭矩限制操作 (速度) | 通过参数设置或通过模拟输入 | 通过参数设置或通过模拟输入 | 通过参数设置或通过模拟输入 | 通过参数设置或通过模拟输入 | 通过参数设置或通过模拟输入 | 通过参数设置或通过模拟输入 | 通过参数设置或通过模拟输入 | 通过参数设置或通过模拟输入 |


客户评价
Mitsubishi MR-J4
Laura Navas
产品非常棒!
2019/12/01
Keyence sensor
EQDR SALES
原装正品,发货快!
2020/02/22