
จัดส่งตลอด 24 ชั่วโมง

ติดตามคำสั่งซื้อแบบเรียลไทม์

ตัวเลือกการจัดส่งที่ยืดหยุ่น


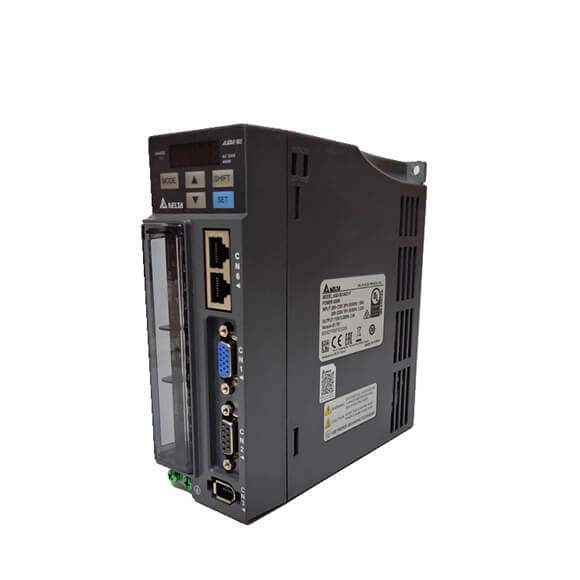
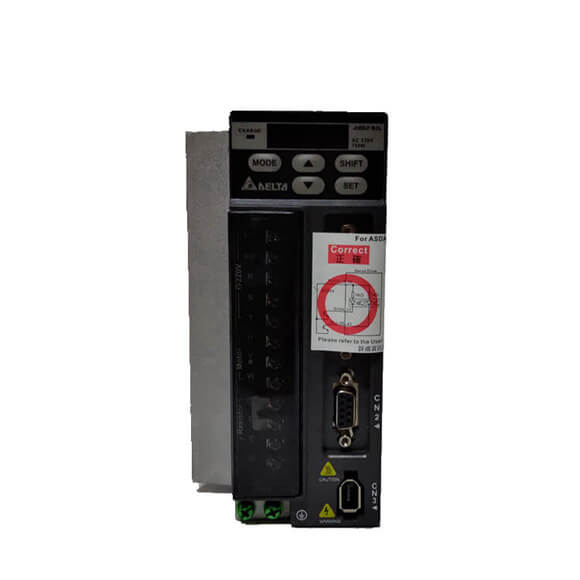
เซอร์โวไดรฟ์ Delta รุ่น ASDA-B2 หมายเลขรุ่น ASD-B2-0421-F เป็นโซลูชันที่ซับซ้อนสำหรับการประยุกต์ใช้งานควบคุมการเคลื่อนไหวที่ทันสมัย โดยให้กำลังไฟ 400W พร้อมความสามารถในการสื่อสาร DMCNET ขั้นสูง ออกแบบมาเพื่องานที่ต้องการความแม่นยำ เช่น การตัดเฉือน CNC บรรจุภัณฑ์ และหุ่นยนต์ ไดรฟ์นี้ใช้การควบคุมแบบ Space Vector Pulse Width Modulation (SVPWM) เพื่อให้เอาต์พุตแรงบิดสูงและราบรื่นตลอดช่วงความเร็วที่กว้าง อินเทอร์เฟซ DMCNET ในตัวช่วยอำนวยความสะดวกในการซิงโครไนซ์แบบเรียลไทม์และลดความซับซ้อนของการเดินสาย ในขณะที่การตอบสนองจากเอ็นโค้ดเดอร์ (Encoder) แบบสัมบูรณ์ 17 บิตช่วยให้มั่นใจในความแม่นยำและความสามารถในการทำซ้ำที่เหนือกว่า ด้วยโหมดปรับจูนอัตโนมัติ/ด้วยตนเอง ช่วงควบคุมความเร็วที่กว้าง 1:5000 และฟังก์ชันป้องกันที่แข็งแกร่ง รวมถึงการป้องกันกระแสเกิน แรงดันเกิน และโอเวอร์โหลด ASD-B2-0421-F ได้รับการออกแบบมาสำหรับสภาพแวดล้อมทางอุตสาหกรรมที่ต้องการสูง รูปทรงกะทัดรัดและแหล่งคำสั่งที่หลากหลาย—รองรับพัลส์ภายนอก สัญญาณแอนะล็อก และพารามิเตอร์ภายใน—ทำให้เป็นตัวเลือกที่เหมาะสำหรับทั้งการติดตั้งใหม่และการปรับปรุงระบบที่มีอยู่ โดยให้ประสิทธิภาพที่คุ้มค่าแต่ไม่ลดทอนคุณภาพ
| พารามิเตอร์ | รุ่น 100W | รุ่น 200W | รุ่น 400W (ASD-B2-0421-F) | รุ่น 750W | รุ่น 1kW | รุ่น 1.5kW | รุ่น 2kW | รุ่น 3kW |
|---|---|---|---|---|---|---|---|---|
| กระแสเอาต์พุตต่อเนื่อง | 0.9 Arms | 1.55 Arms | 2.6 Arms | 5.1 Arms | 7.3 Arms | 8.3 Arms | 13.4 Arms | 19.4 Arms |
| เฟส / แรงดันไฟฟ้า | สามเฟส: 170–255 VAC, 50/60 Hz ±5%; เฟสเดียว: 200–255 VAC, 50/60 Hz ±5% | สามเฟส: 170–255 VAC, 50/60 Hz ±5% | สามเฟส: 170–255 VAC, 50/60 Hz ±5% | สามเฟส: 170–255 VAC, 50/60 Hz ±5% | สามเฟส: 170–255 VAC, 50/60 Hz ±5% | สามเฟส: 170–255 VAC, 50/60 Hz ±5% | สามเฟส: 170–255 VAC, 50/60 Hz ±5% | สามเฟส: 170–255 VAC, 50/60 Hz ±5% |
| ระบบระบายความร้อน | การหมุนเวียนอากาศตามธรรมชาติ | การหมุนเวียนอากาศตามธรรมชาติ | การหมุนเวียนอากาศตามธรรมชาติ | พัดลมระบายความร้อน | พัดลมระบายความร้อน | พัดลมระบายความร้อน | พัดลมระบายความร้อน | พัดลมระบายความร้อน |
| ความละเอียดเอ็นโค้ดเดอร์ (Encoder) / ความละเอียดการตอบสนอง | 17 บิต (160,000 p/rev) | 17 บิต (160,000 p/rev) | 17 บิต (160,000 p/rev) | 17 บิต (160,000 p/rev) | 17 บิต (160,000 p/rev) | 17 บิต (160,000 p/rev) | 17 บิต (160,000 p/rev) | 17 บิต (160,000 p/rev) |
| การควบคุมวงจรหลัก | การควบคุม SVPWM | การควบคุม SVPWM | การควบคุม SVPWM | การควบคุม SVPWM | การควบคุม SVPWM | การควบคุม SVPWM | การควบคุม SVPWM | การควบคุม SVPWM |
| โหมดปรับจูน | อัตโนมัติ / ด้วยตนเอง | อัตโนมัติ / ด้วยตนเอง | อัตโนมัติ / ด้วยตนเอง | อัตโนมัติ / ด้วยตนเอง | อัตโนมัติ / ด้วยตนเอง | อัตโนมัติ / ด้วยตนเอง | อัตโนมัติ / ด้วยตนเอง | อัตโนมัติ / ด้วยตนเอง |
| เบรกแบบไดนามิก | – | – | ในตัว | ในตัว | ในตัว | ในตัว | ในตัว | ในตัว |
| ความถี่พัลส์อินพุตสูงสุด | Line driver: สูงสุด 500 Kpps (ความเร็วต่ำ) / สูงสุด 4 Mpps (ความเร็วสูง); Open collector: สูงสุด 200 Kpps | Line driver: สูงสุด 500 Kpps (ความเร็วต่ำ) / สูงสุด 4 Mpps (ความเร็วสูง); Open collector: สูงสุด 200 Kpps | Line driver: สูงสุด 500 Kpps (ความเร็วต่ำ) / สูงสุด 4 Mpps (ความเร็วสูง); Open collector: สูงสุด 200 Kpps | Line driver: สูงสุด 500 Kpps (ความเร็วต่ำ) / สูงสุด 4 Mpps (ความเร็วสูง); Open collector: สูงสุด 200 Kpps | Line driver: สูงสุด 500 Kpps (ความเร็วต่ำ) / สูงสุด 4 Mpps (ความเร็วสูง); Open collector: สูงสุด 200 Kpps | Line driver: สูงสุด 500 Kpps (ความเร็วต่ำ) / สูงสุด 4 Mpps (ความเร็วสูง); Open collector: สูงสุด 200 Kpps | Line driver: สูงสุด 500 Kpps (ความเร็วต่ำ) / สูงสุด 4 Mpps (ความเร็วสูง); Open collector: สูงสุด 200 Kpps | Line driver: สูงสุด 500 Kpps (ความเร็วต่ำ) / สูงสุด 4 Mpps (ความเร็วสูง); Open collector: สูงสุด 200 Kpps |
| ประเภทพัลส์ | Pulse + Direction, A phase + B phase, CCW pulse + CW pulse | Pulse + Direction, A phase + B phase, CCW pulse + CW pulse | Pulse + Direction, A phase + B phase, CCW pulse + CW pulse | Pulse + Direction, A phase + B phase, CCW pulse + CW pulse | Pulse + Direction, A phase + B phase, CCW pulse + CW pulse | Pulse + Direction, A phase + B phase, CCW pulse + CW pulse | Pulse + Direction, A phase + B phase, CCW pulse + CW pulse | Pulse + Direction, A phase + B phase, CCW pulse + CW pulse |
| แหล่งคำสั่ง (ตำแหน่ง) | พัลส์ภายนอก / พารามิเตอร์ภายใน | พัลส์ภายนอก / พารามิเตอร์ภายใน | พัลส์ภายนอก / พารามิเตอร์ภายใน | พัลส์ภายนอก / พารามิเตอร์ภายใน | พัลส์ภายนอก / พารามิเตอร์ภายใน | พัลส์ภายนอก / พารามิเตอร์ภายใน | พัลส์ภายนอก / พารามิเตอร์ภายใน | พัลส์ภายนอก / พารามิเตอร์ภายใน |
| กลยุทธ์การปรับให้เรียบ (ตำแหน่ง) | ตัวกรองความถี่ต่ำผ่าน | ตัวกรองความถี่ต่ำผ่าน | ตัวกรองความถี่ต่ำผ่าน | ตัวกรองความถี่ต่ำผ่าน | ตัวกรองความถี่ต่ำผ่าน | ตัวกรองความถี่ต่ำผ่าน | ตัวกรองความถี่ต่ำผ่าน | ตัวกรองความถี่ต่ำผ่าน |
| เกียร์อิเล็กทรอนิกส์ | อัตราทวีคูณเกียร์อิเล็กทรอนิกส์ N/M: N: 1 ถึง (2^26 - 1), M: 1 ถึง (2^31 - 1); 1/50 < N/M < 25600 | อัตราทวีคูณเกียร์อิเล็กทรอนิกส์ N/M: N: 1 ถึง (2^26 - 1), M: 1 ถึง (2^31 - 1); 1/50 < N/M < 25600 | อัตราทวีคูณเกียร์อิเล็กทรอนิกส์ N/M: N: 1 ถึง (2^26 - 1), M: 1 ถึง (2^31 - 1); 1/50 < N/M < 25600 | อัตราทวีคูณเกียร์อิเล็กทรอนิกส์ N/M: N: 1 ถึง (2^26 - 1), M: 1 ถึง (2^31 - 1); 1/50 < N/M < 25600 | อัตราทวีคูณเกียร์อิเล็กทรอนิกส์ N/M: N: 1 ถึง (2^26 - 1), M: 1 ถึง (2^31 - 1); 1/50 < N/M < 25600 | อัตราทวีคูณเกียร์อิเล็กทรอนิกส์ N/M: N: 1 ถึง (2^26 - 1), M: 1 ถึง (2^31 - 1); 1/50 < N/M < 25600 | อัตราทวีคูณเกียร์อิเล็กทรอนิกส์ N/M: N: 1 ถึง (2^26 - 1), M: 1 ถึง (2^31 - 1); 1/50 < N/M < 25600 | อัตราทวีคูณเกียร์อิเล็กทรอนิกส์ N/M: N: 1 ถึง (2^26 - 1), M: 1 ถึง (2^31 - 1); 1/50 < N/M < 25600 |
| การทำงานจำกัดแรงบิด | ตั้งค่าผ่านพารามิเตอร์ | ตั้งค่าผ่านพารามิเตอร์ | ตั้งค่าผ่านพารามิเตอร์ | ตั้งค่าผ่านพารามิเตอร์ | ตั้งค่าผ่านพารามิเตอร์ | ตั้งค่าผ่านพารามิเตอร์ | ตั้งค่าผ่านพารามิเตอร์ | ตั้งค่าผ่านพารามิเตอร์ |
| การชดเชยฟีดฟอร์เวิร์ด | ตั้งค่าผ่านพารามิเตอร์ | ตั้งค่าผ่านพารามิเตอร์ | ตั้งค่าผ่านพารามิเตอร์ | ตั้งค่าผ่านพารามิเตอร์ | ตั้งค่าผ่านพารามิเตอร์ | ตั้งค่าผ่านพารามิเตอร์ | ตั้งค่าผ่านพารามิเตอร์ | ตั้งค่าผ่านพารามิเตอร์ |
| ช่วงแรงดันไฟฟ้าคำสั่งอินพุตแอนะล็อก | 0 ถึง ±10 VDC | 0 ถึง ±10 VDC | 0 ถึง ±10 VDC | 0 ถึง ±10 VDC | 0 ถึง ±10 VDC | 0 ถึง ±10 VDC | 0 ถึง ±10 VDC | 0 ถึง ±10 VDC |
| ความต้านทานอินพุต | 10 kΩ | 10 kΩ | 10 kΩ | 10 kΩ | 10 kΩ | 10 kΩ | 10 kΩ | 10 kΩ |
| ค่าคงที่เวลา | 2.2 µs | 2.2 µs | 2.2 µs | 2.2 µs | 2.2 µs | 2.2 µs | 2.2 µs | 2.2 µs |
| ช่วงควบคุมความเร็ว | 1:5000 | 1:5000 | 1:5000 | 1:5000 | 1:5000 | 1:5000 | 1:5000 | 1:5000 |
| แหล่งคำสั่ง (ความเร็ว) | สัญญาณแอนะล็อกภายนอก / พารามิเตอร์ภายใน | สัญญาณแอนะล็อกภายนอก / พารามิเตอร์ภายใน | สัญญาณแอนะล็อกภายนอก / พารามิเตอร์ภายใน | สัญญาณแอนะล็อกภายนอก / พารามิเตอร์ภายใน | สัญญาณแอนะล็อกภายนอก / พารามิเตอร์ภายใน | สัญญาณแอนะล็อกภายนอก / พารามิเตอร์ภายใน | สัญญาณแอนะล็อกภายนอก / พารามิเตอร์ภายใน | สัญญาณแอนะล็อกภายนอก / พารามิเตอร์ภายใน |
| กลยุทธ์การปรับให้เรียบ (ความเร็ว) | ตัวกรองความถี่ต่ำผ่านและ S-curve | ตัวกรองความถี่ต่ำผ่านและ S-curve | ตัวกรองความถี่ต่ำผ่านและ S-curve | ตัวกรองความถี่ต่ำผ่านและ S-curve | ตัวกรองความถี่ต่ำผ่านและ S-curve | ตัวกรองความถี่ต่ำผ่านและ S-curve | ตัวกรองความถี่ต่ำผ่านและ S-curve | ตัวกรองความถี่ต่ำผ่านและ S-curve |
| การทำงานจำกัดแรงบิด (ความเร็ว) | ตั้งค่าผ่านพารามิเตอร์หรือผ่านอินพุตแอนะล็อก | ตั้งค่าผ่านพารามิเตอร์หรือผ่านอินพุตแอนะล็อก | ตั้งค่าผ่านพารามิเตอร์หรือผ่านอินพุตแอนะล็อก | ตั้งค่าผ่านพารามิเตอร์หรือผ่านอินพุตแอนะล็อก | ตั้งค่าผ่านพารามิเตอร์หรือผ่านอินพุตแอนะล็อก | ตั้งค่าผ่านพารามิเตอร์หรือผ่านอินพุตแอนะล็อก | ตั้งค่าผ่านพารามิเตอร์หรือผ่านอินพุตแอนะล็อก | ตั้งค่าผ่านพารามิเตอร์หรือผ่านอินพุตแอนะล็อก |


ความคิดเห็นของลูกค้า
Mitsubishi MR-J4
Laura Navas
สินค้ายอดเยี่ยม!
2019/12/01
Keyence sensor
EQDR SALES
ของแท้และส่งไว!
2020/02/22